
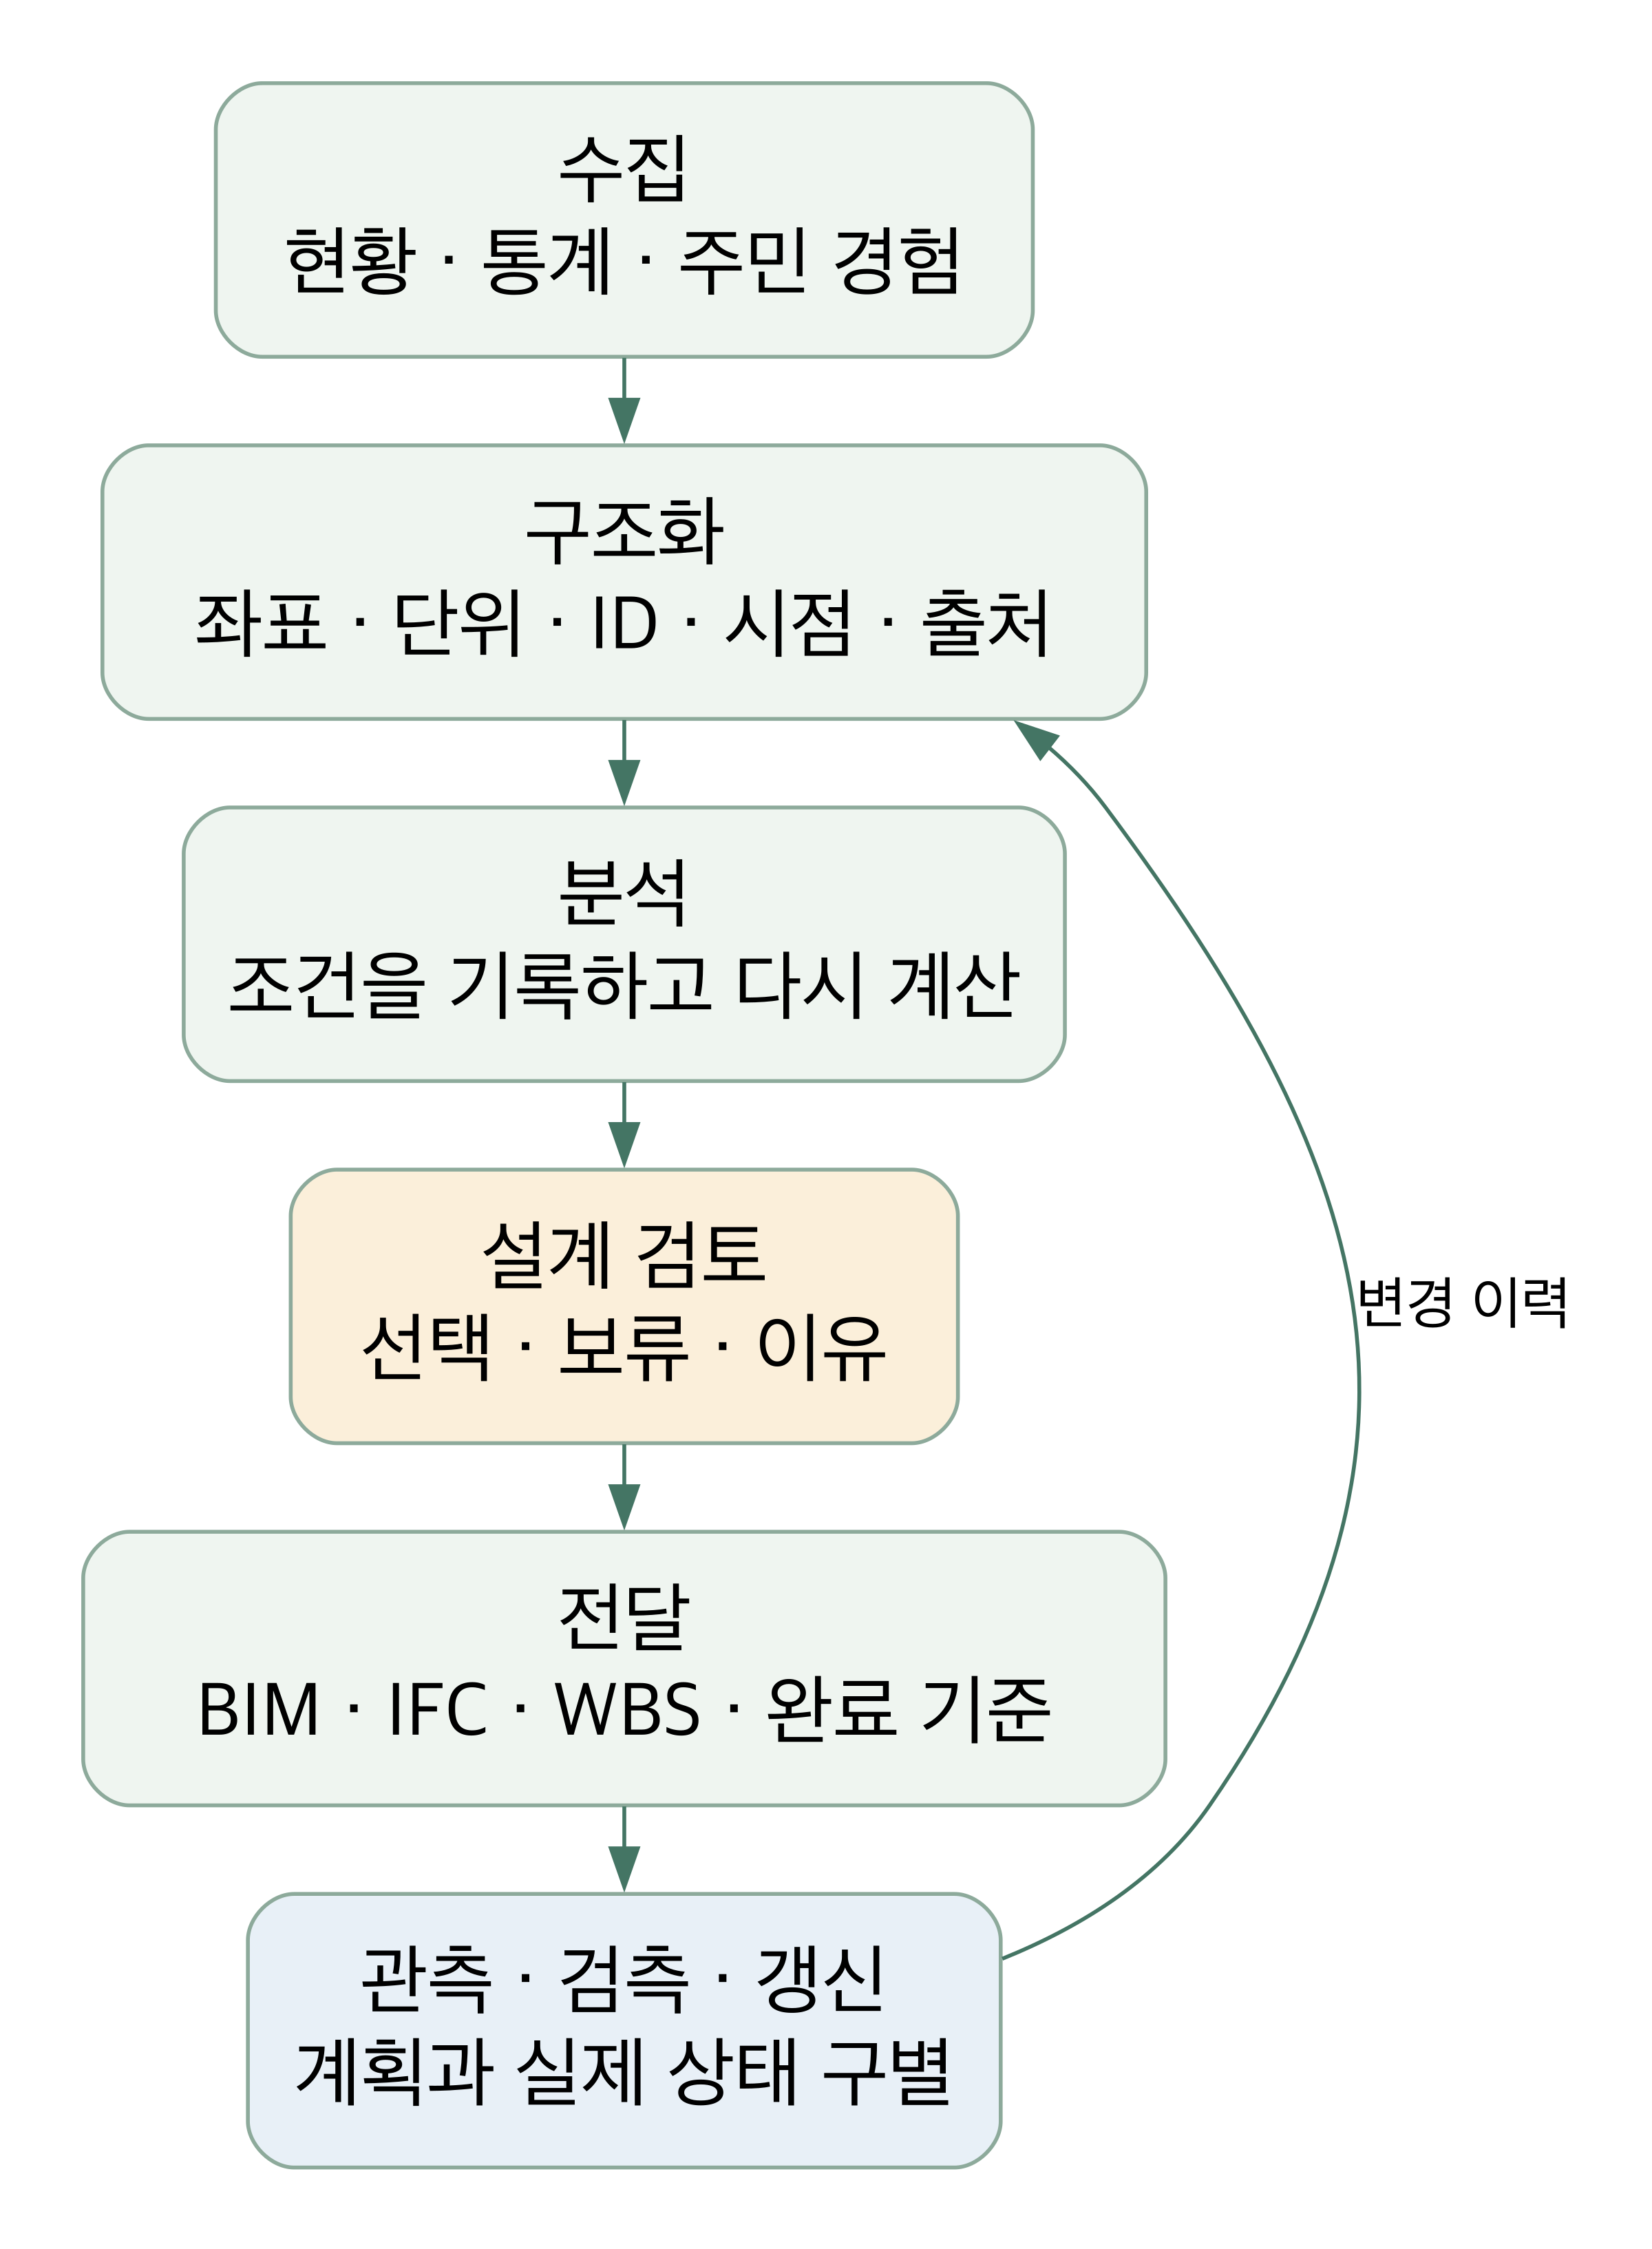
 도판 01 · PDF 13쪽
현황·주민 경험을 수집하고, 좌표·단위·ID·시점·출처로 구조화한다. 분석과 설계 검토를 거쳐 BIM·IFC·WBS로 전달하고, 관측·검측 결과를 갱신한다.
FIGURE INDEX / 50
도판을 선택하면 해당 장의 설명으로 이동합니다. 그림은 본문의 조건·가정과 함께 읽습니다.
도판 01 · PDF 13쪽현황·주민 경험을 수집하고, 좌표·단위·ID·시점·출처로 구조화한다. 분석과 설계 검토를 거쳐 BIM·IFC·WBS로 전달하고, 관측·검측 결과를 갱신한다.
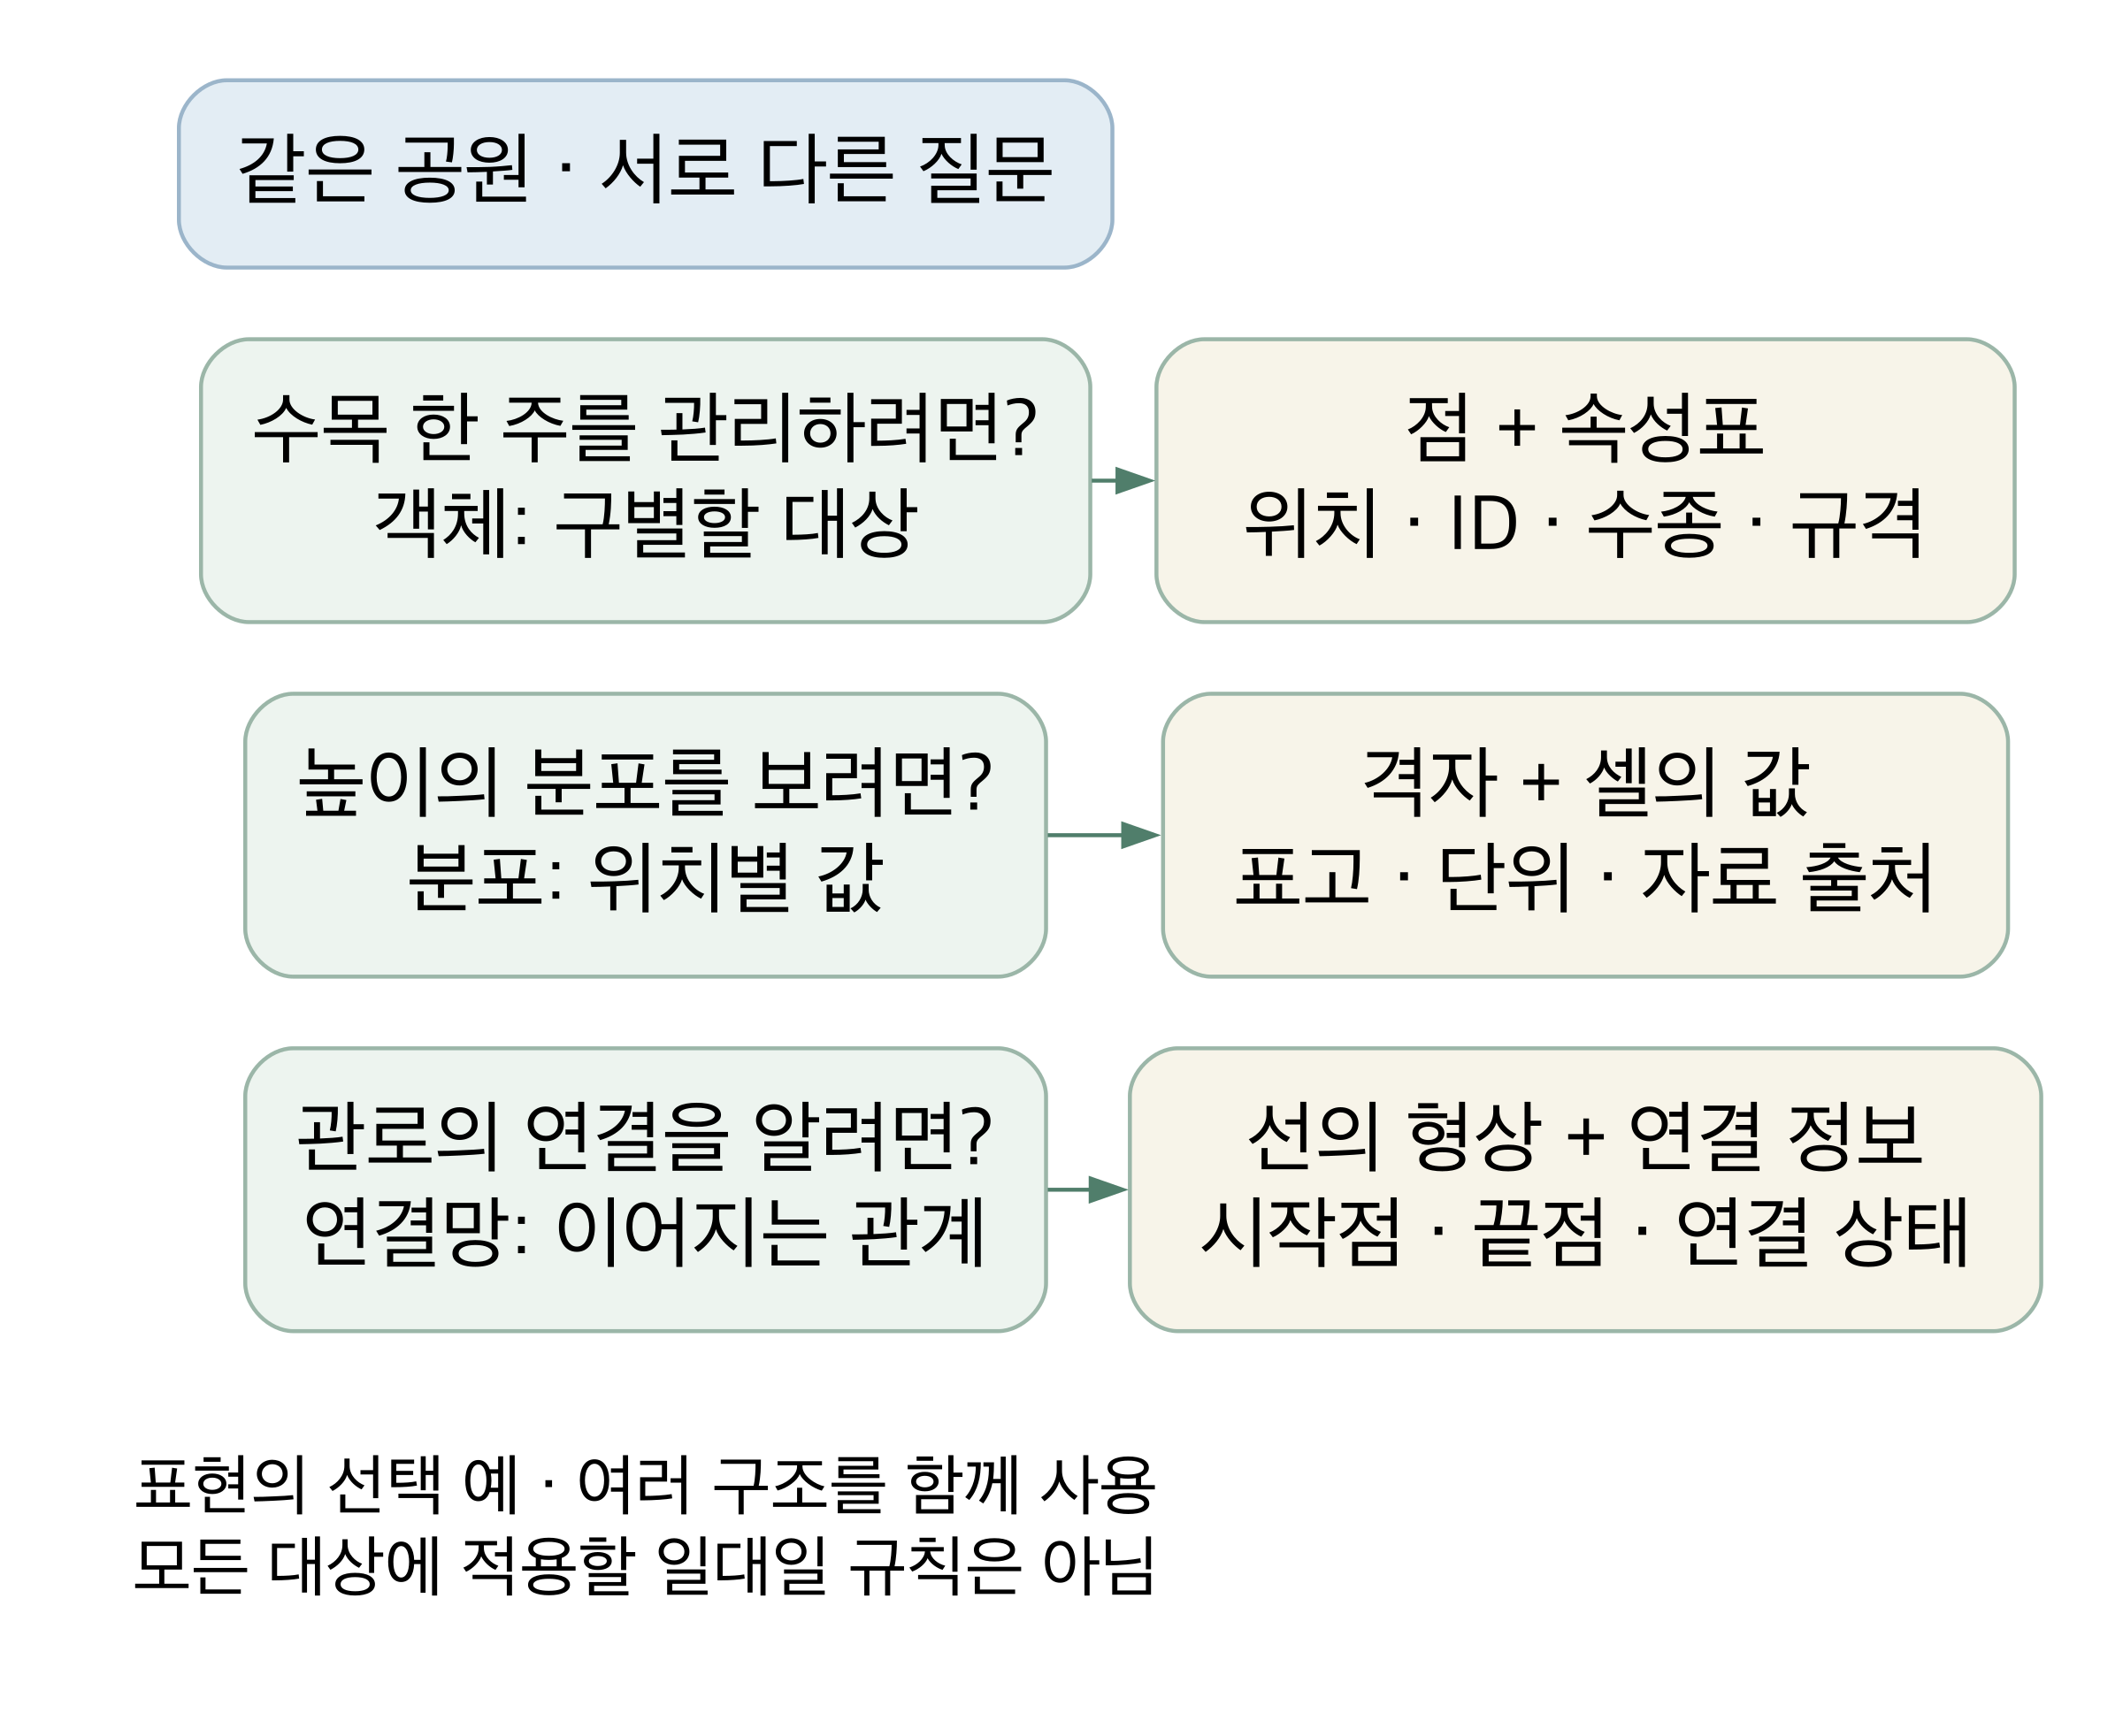 도판 02 · PDF 15쪽
수목 관리에는 객체와 속성표, 높이 분포에는 격자와 값, 관로 연결에는 선의 형상과 연결 정보가 필요하다. 질문에 따른 선택 예이며 일대일 대응 규칙은 아니다.
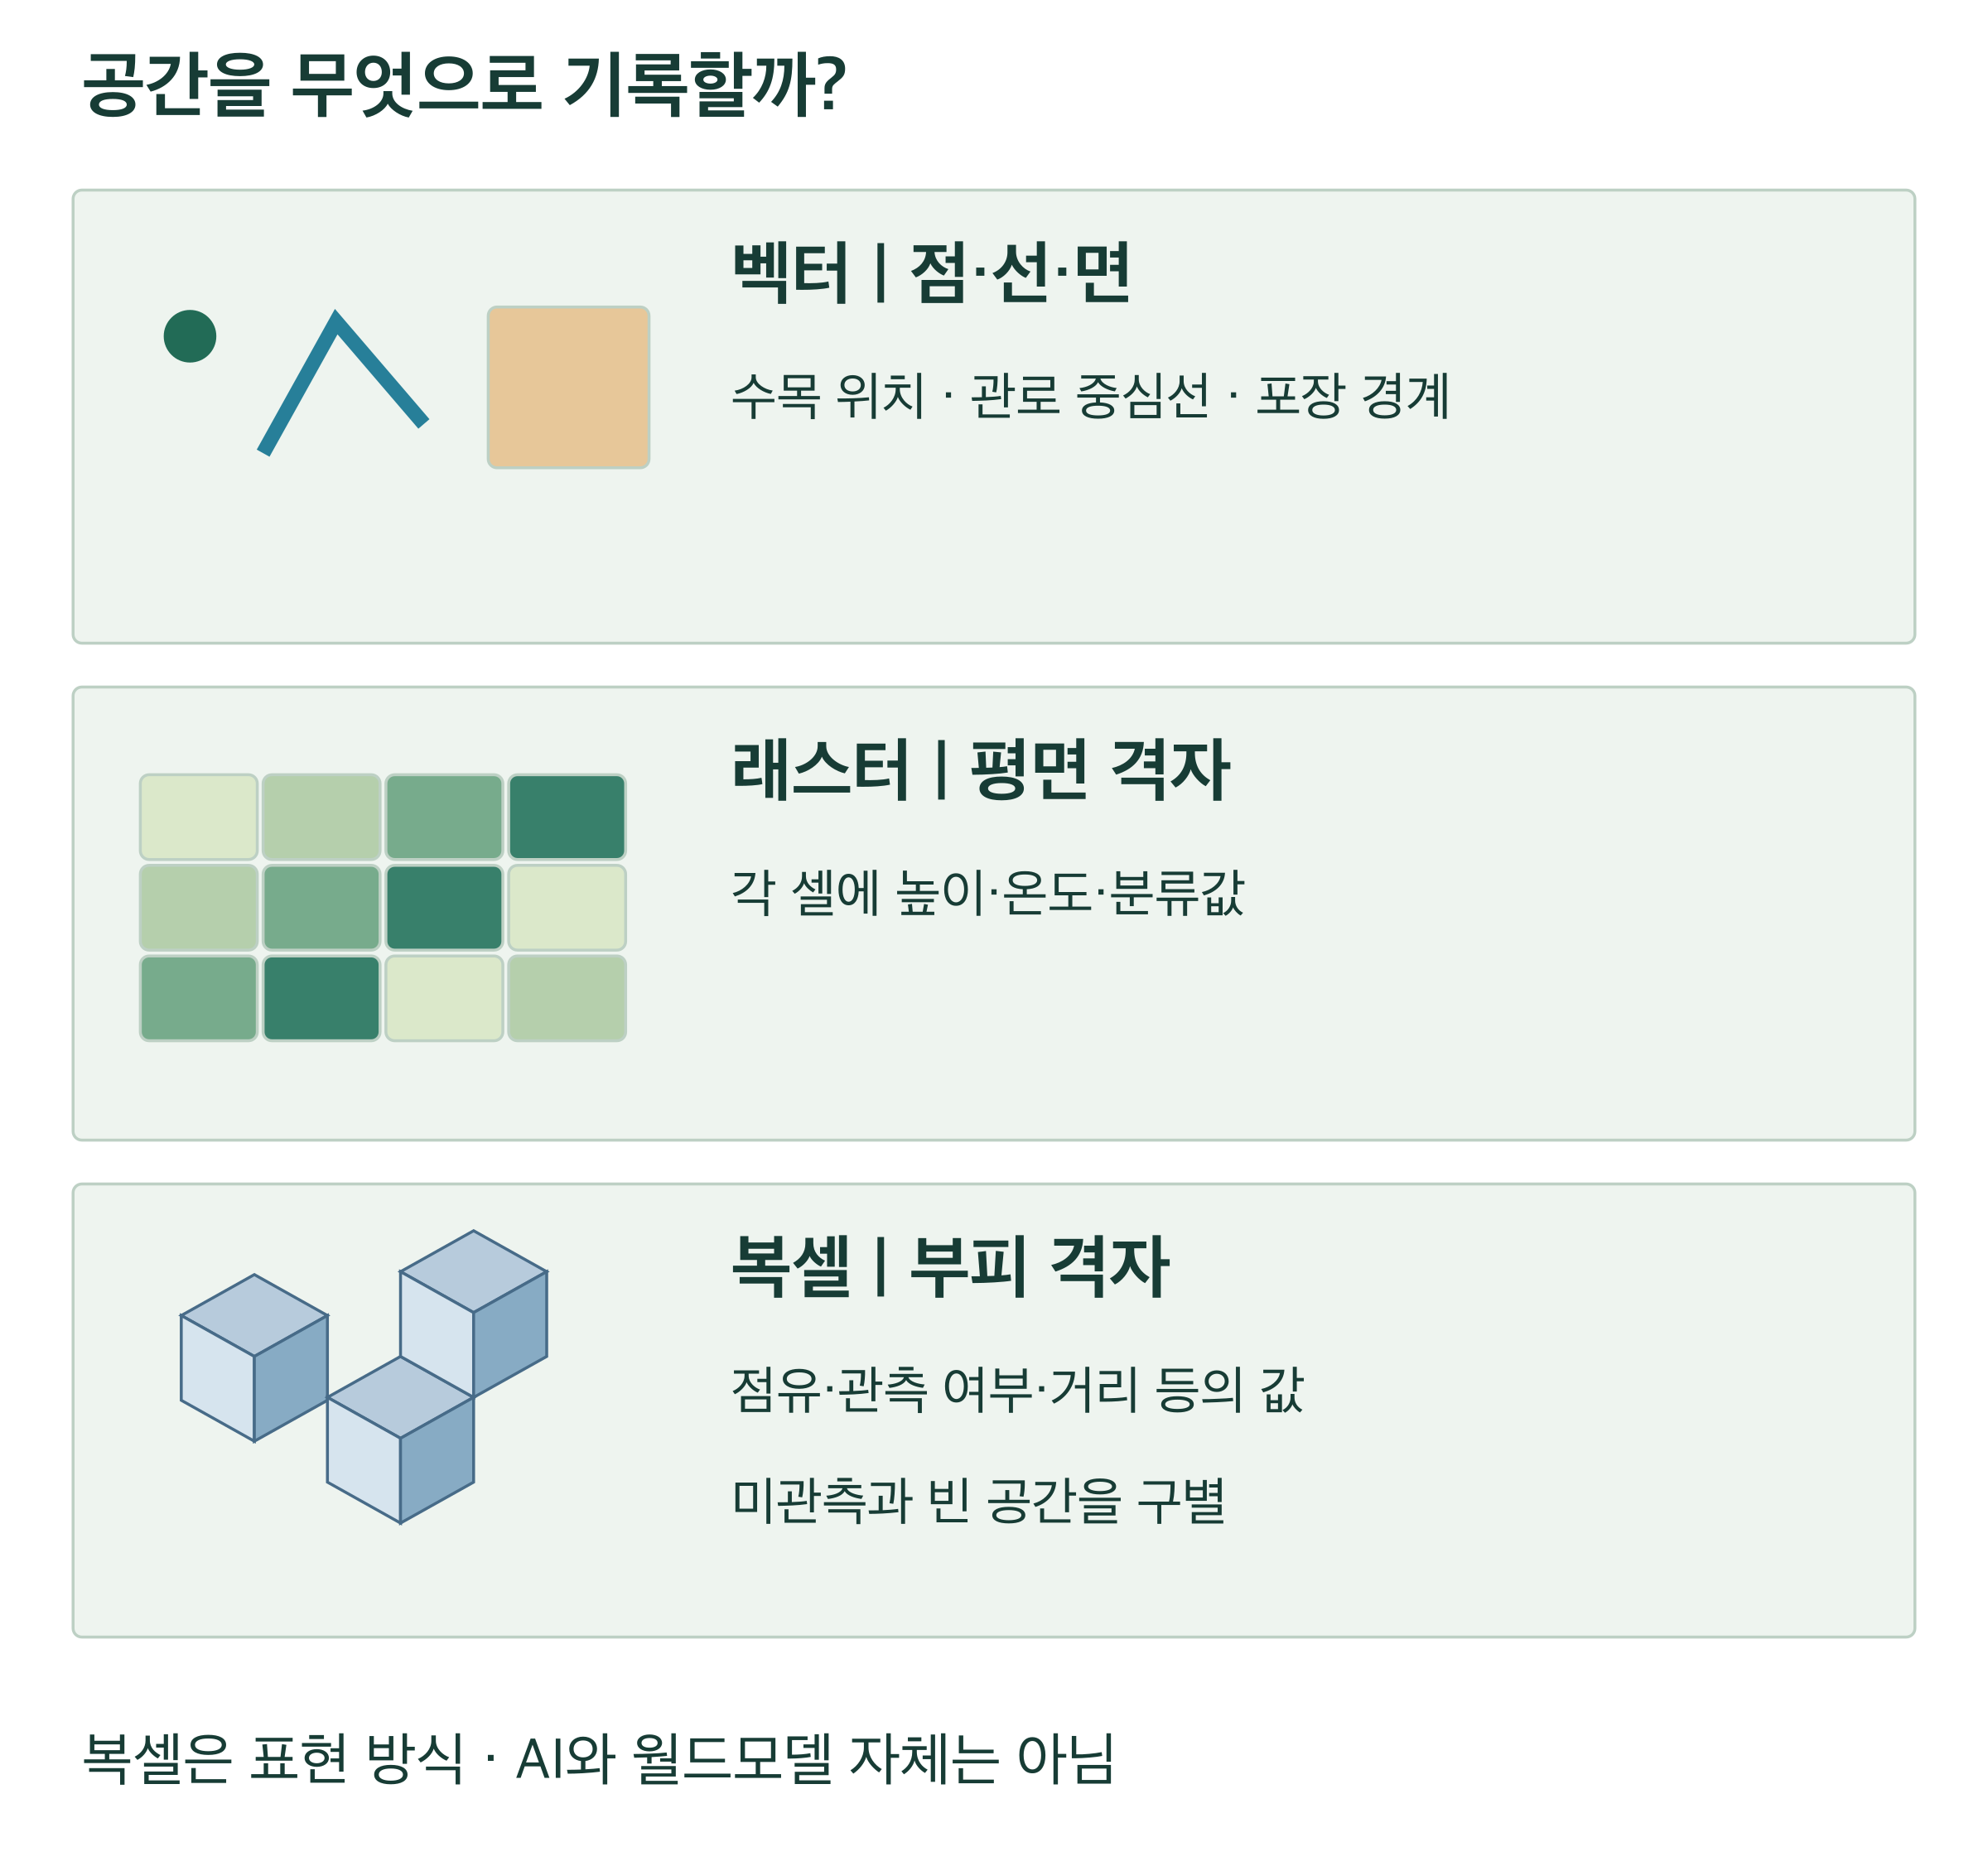 도판 03 · PDF 18쪽
벡터는 점·선·면으로 형상을 표현하고, 래스터는 평면 셀에 값을 저장하며, 복셀은 높이 방향을 포함한 부피 격자다. 복셀은 공간표현이지 AI 모델 자체는 아니다.
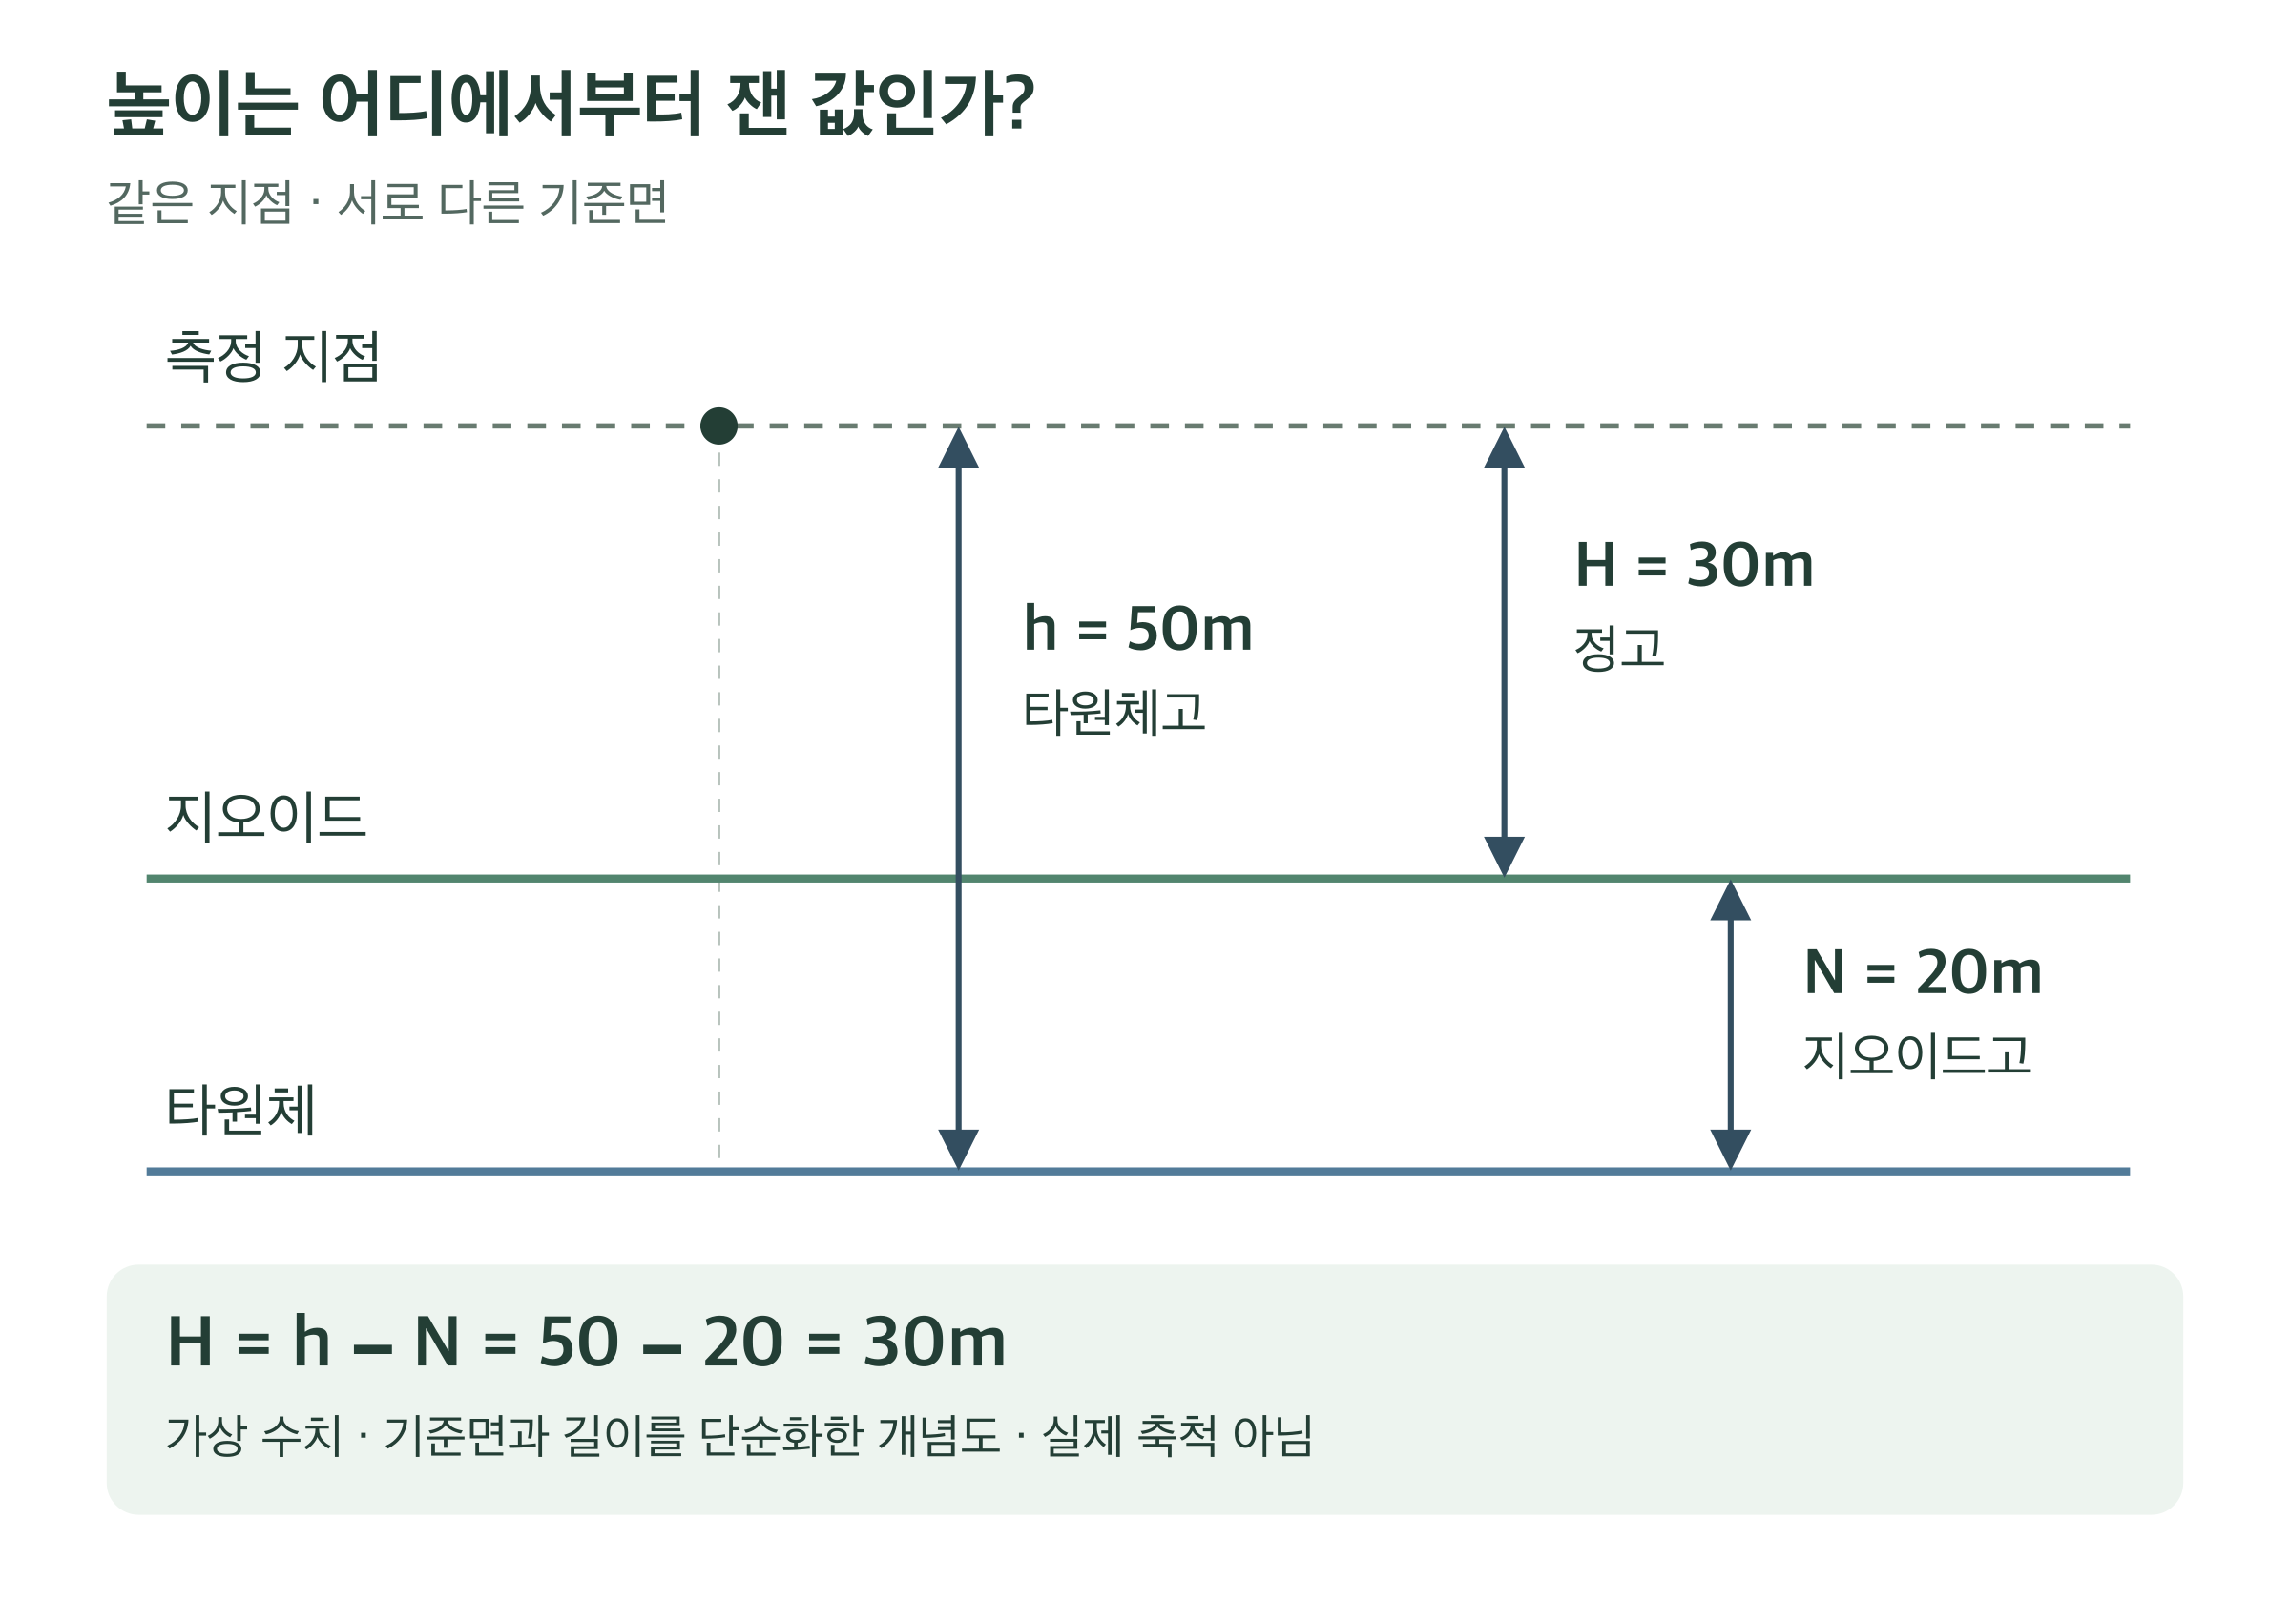 도판 04 · PDF 22쪽
한 지점에서 타원체부터의 높이 h, 지오이드부터의 높이 H, 두 기준면 사이의 지오이드고 N을 구별한다. H는 h에서 N을 뺀 값이다. 기준면을 평행선으로 단순화한 자체 개념도이며 실제 지구의 형상이나 축척을 나타내지 않는다.
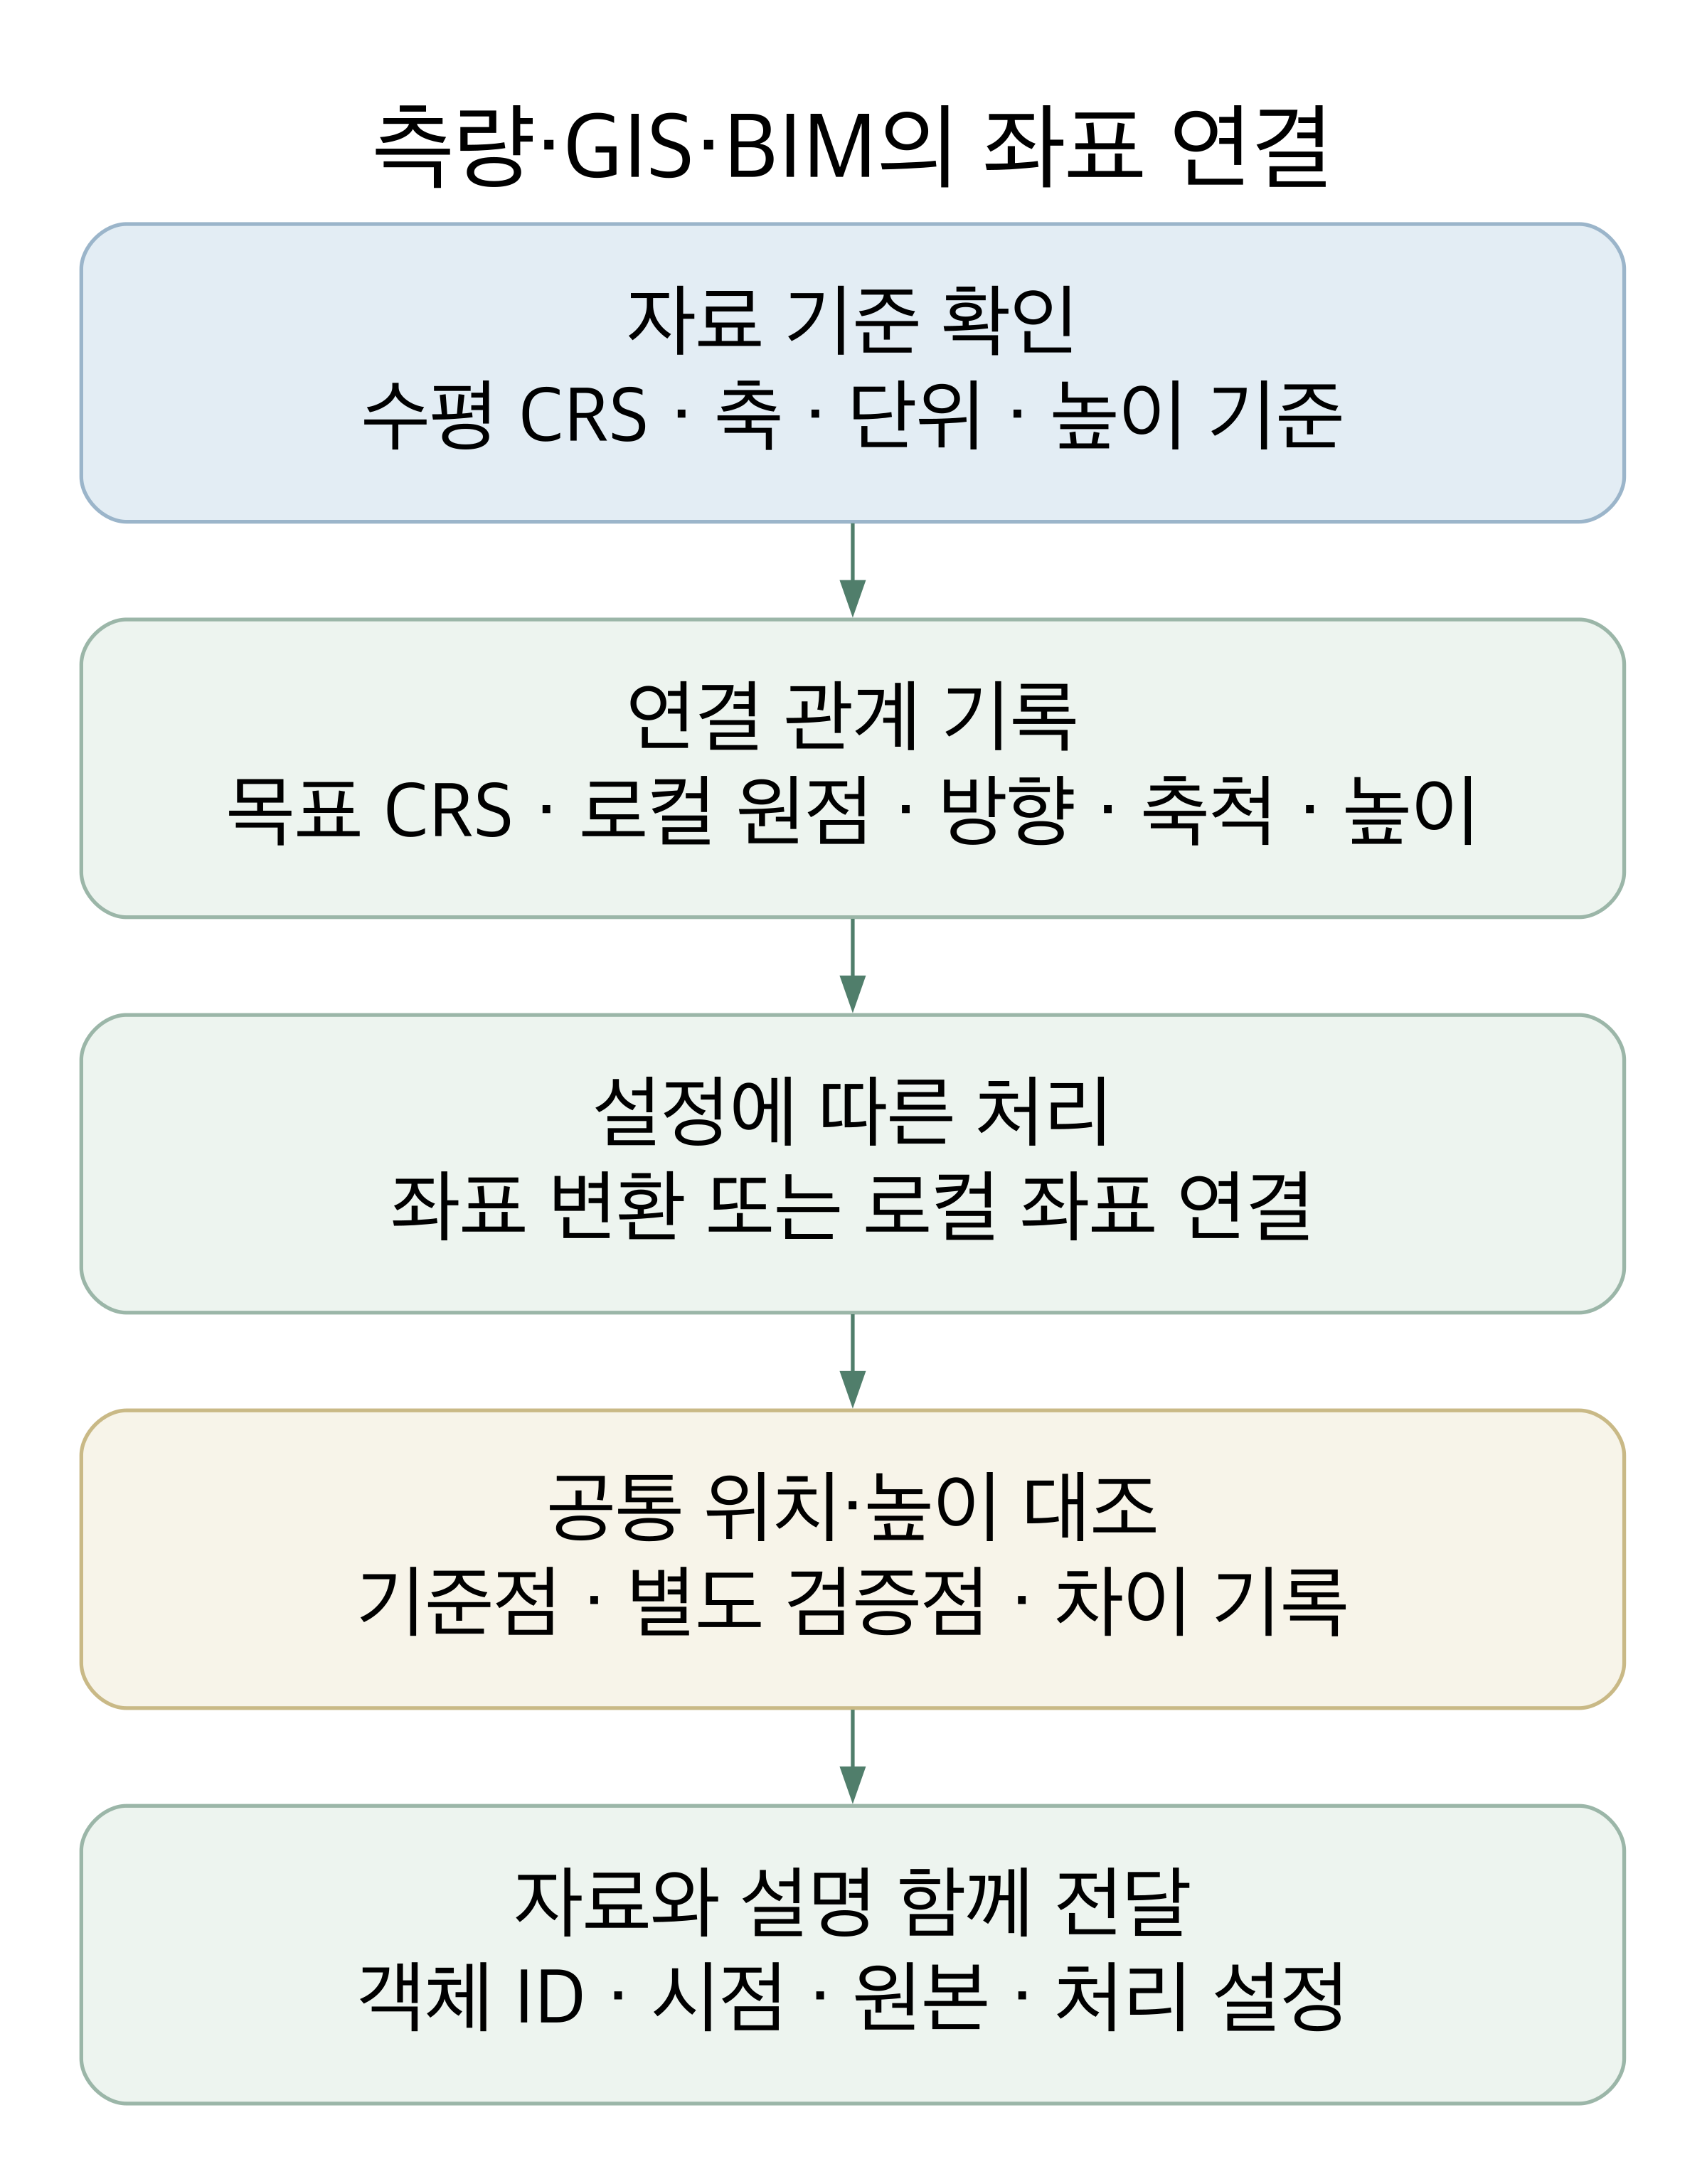 도판 05 · PDF 23쪽
측량과 GIS 자료의 수평 좌표 기준·축·단위·높이 기준을 확인하고, BIM의 로컬 원점과 방향·축척·높이 관계를 기록한 뒤 공통 지점을 대조하는 흐름이다.
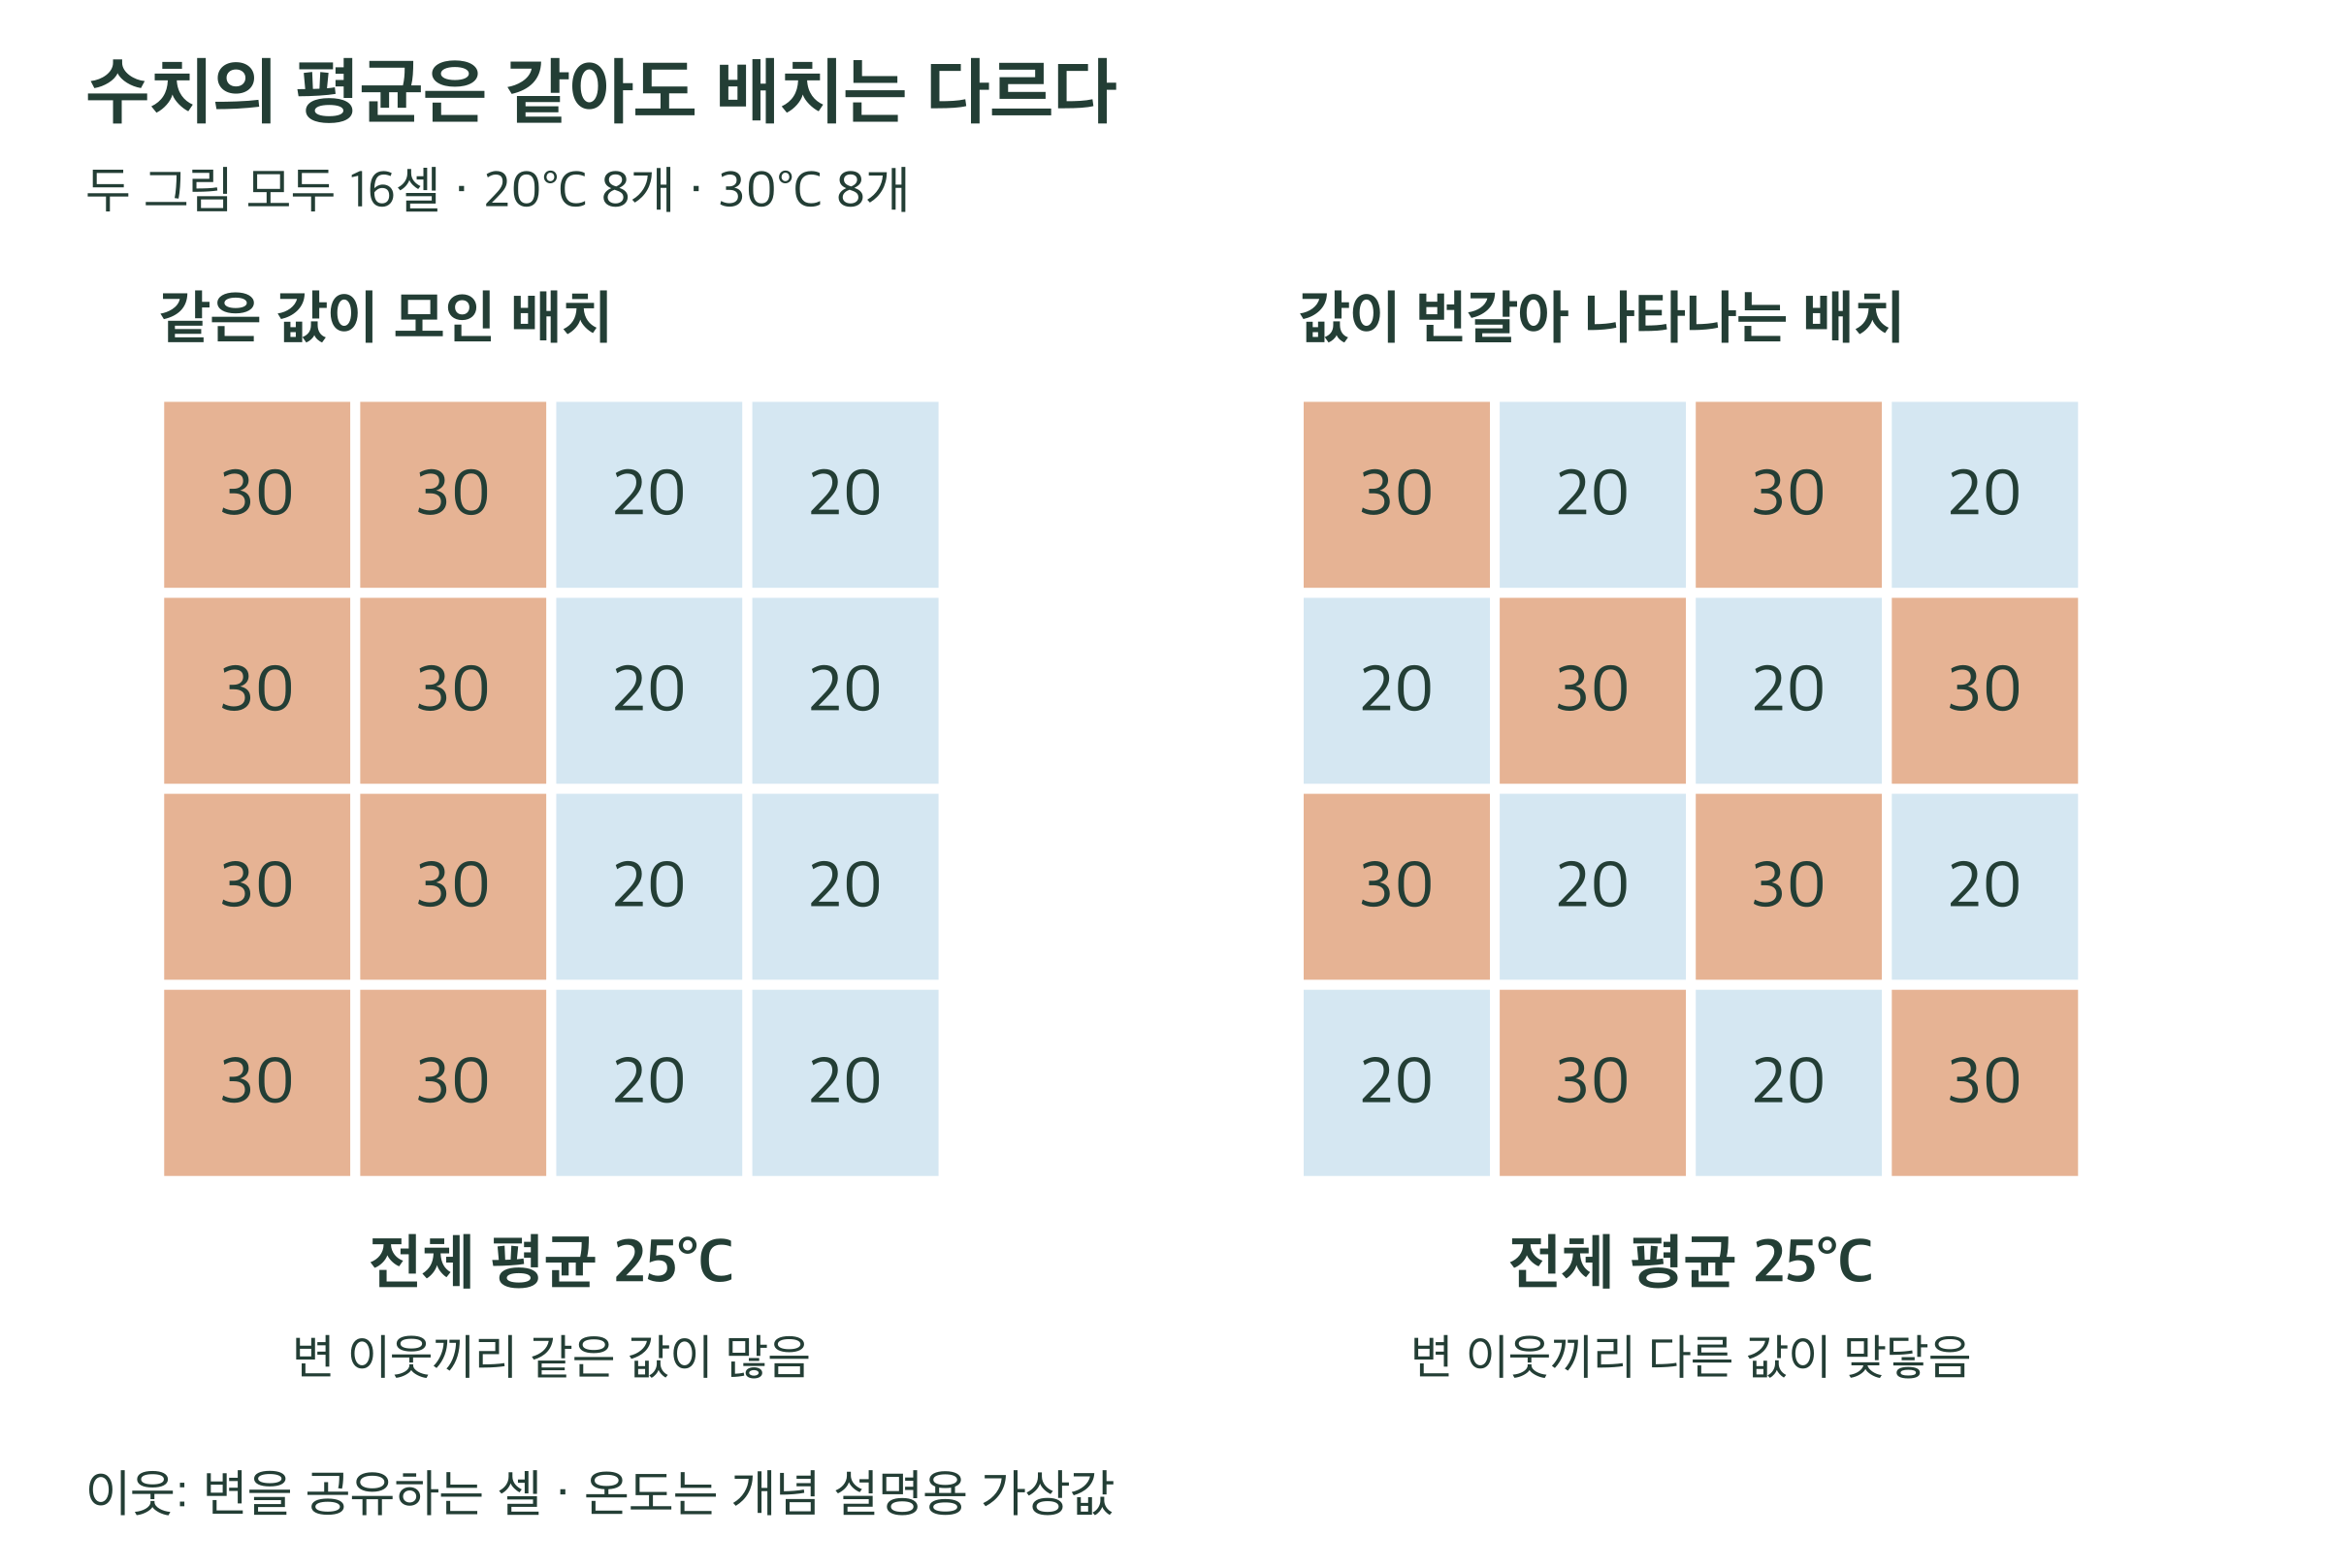 도판 06 · PDF 27쪽
두 개의 4×4 격자에 각각 20°C 8개와 30°C 8개를 배치했다. 평균은 모두 25°C지만 왼쪽은 같은 값이 모이고 오른쪽은 다른 값이 번갈아 나타난다. 변을 공유하는 셀을 이웃으로 정한 개념 예다.
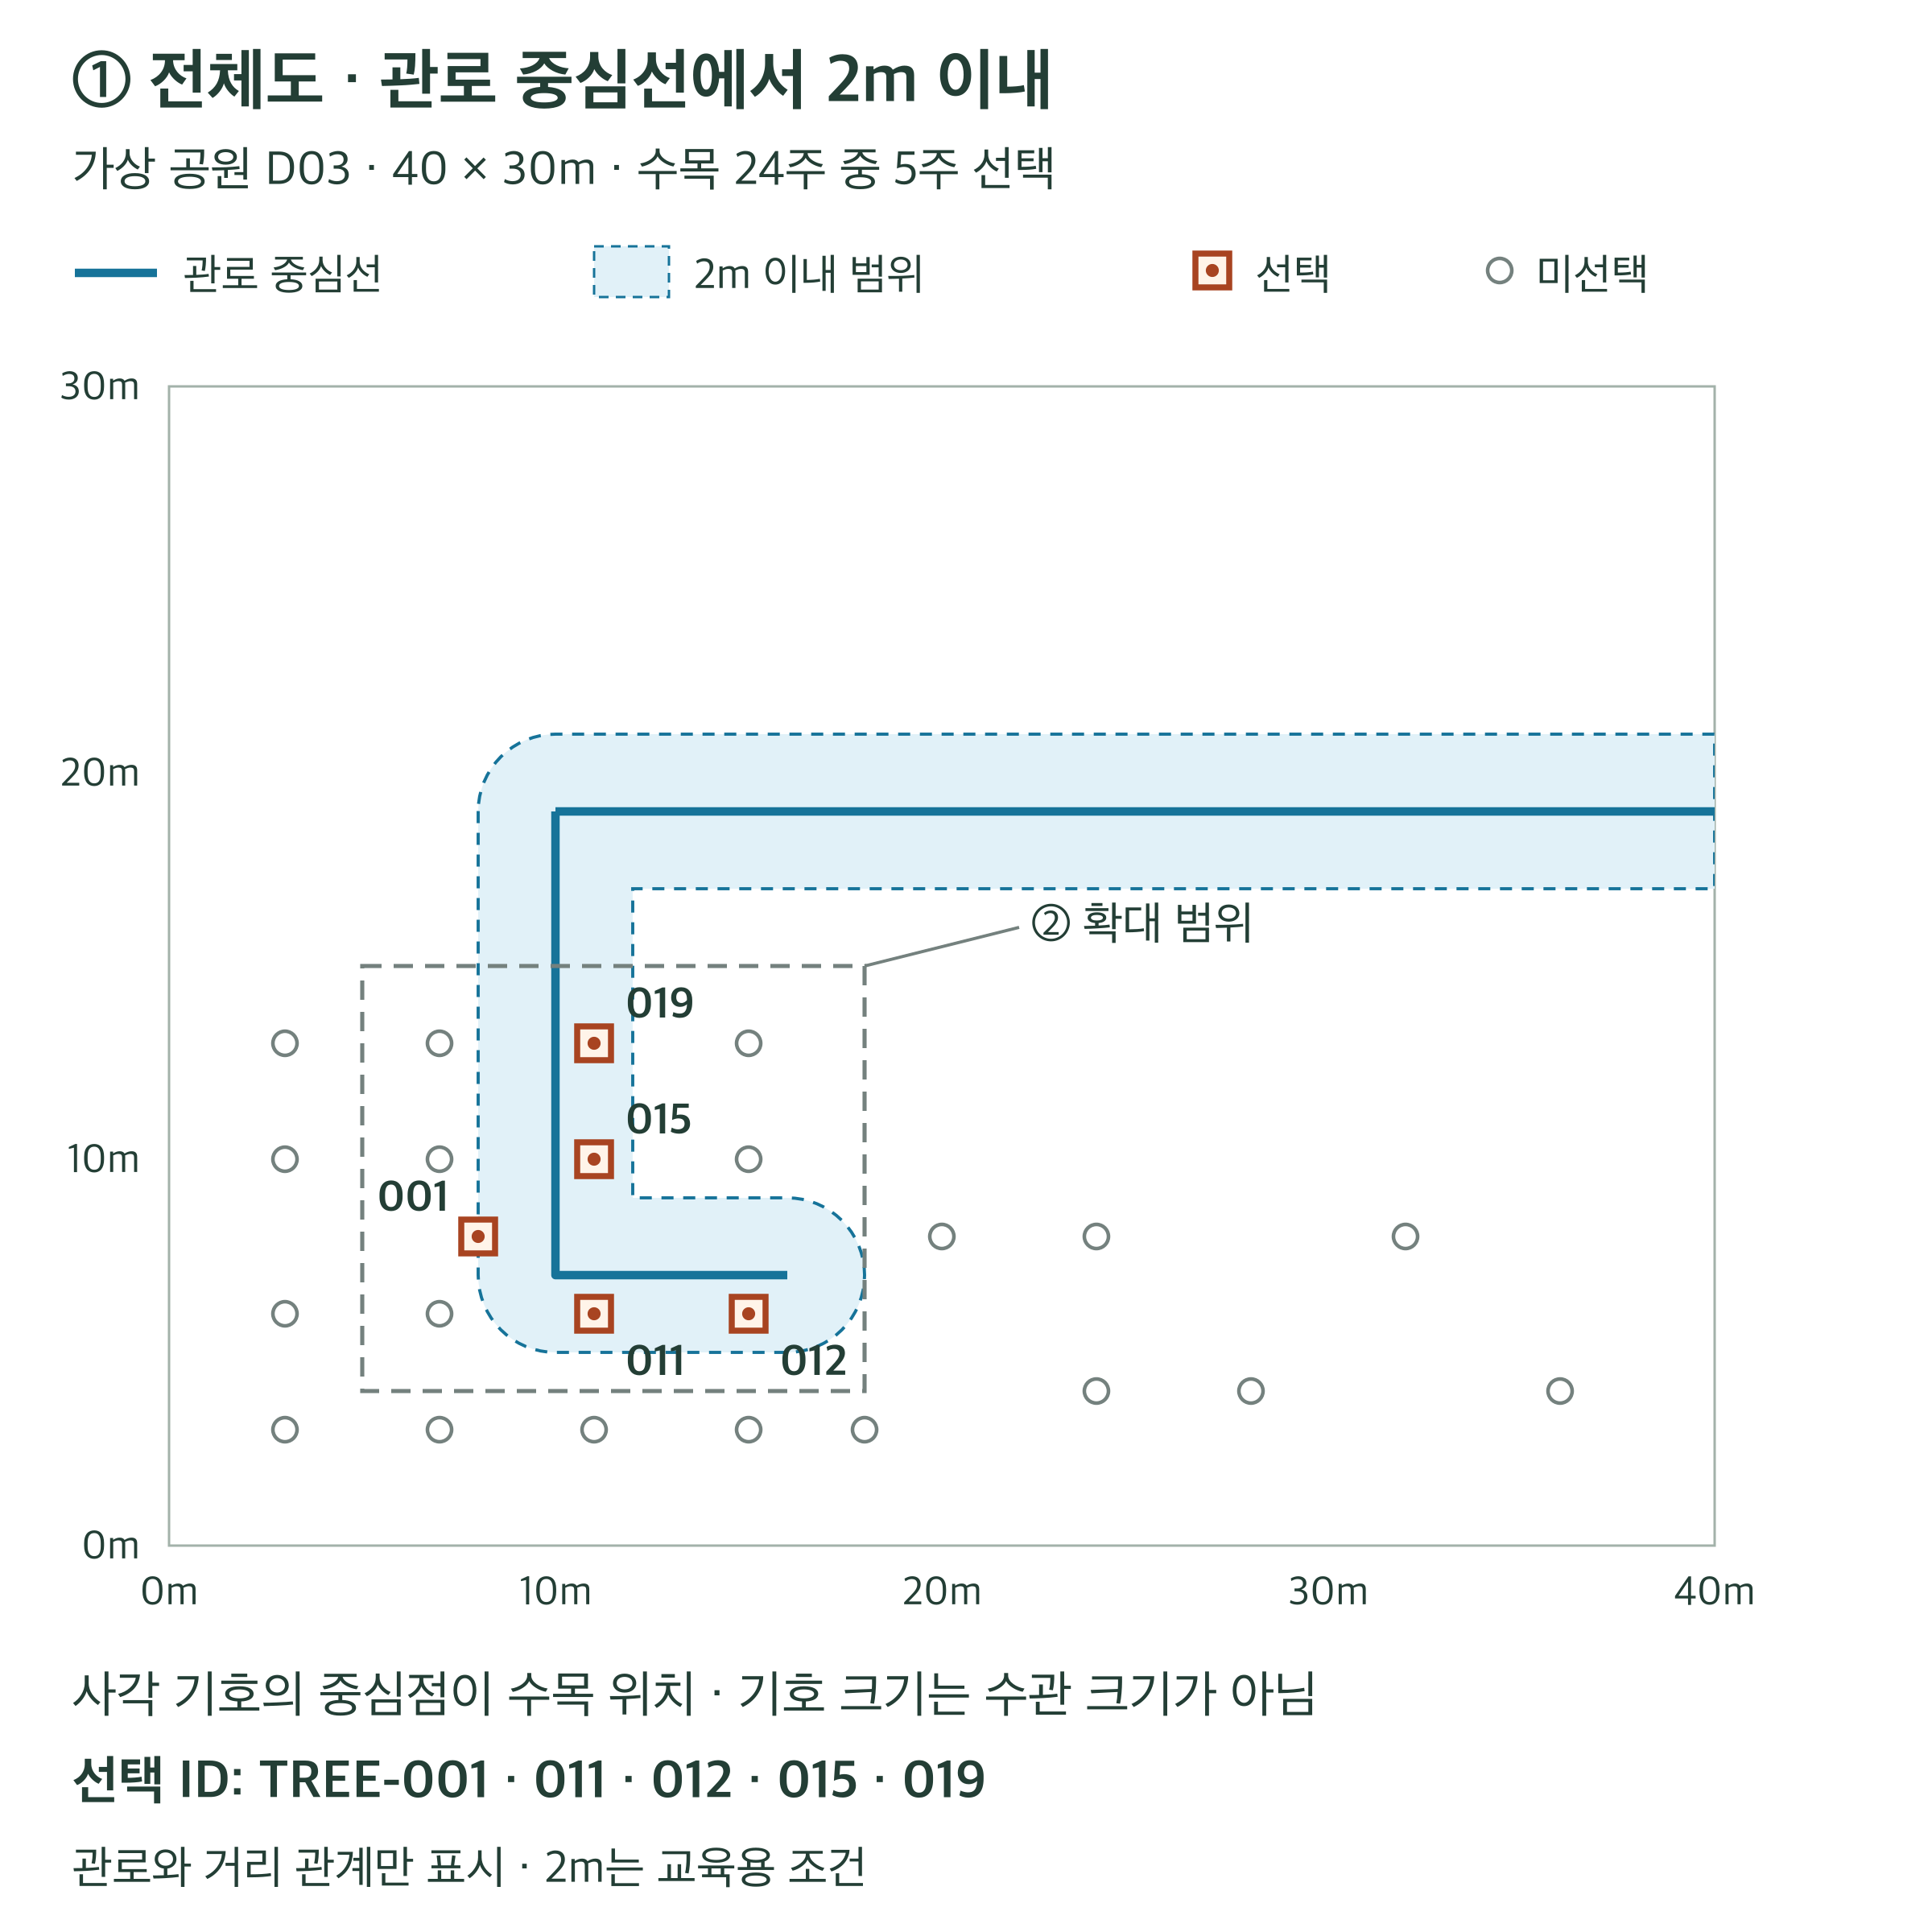 도판 07 · PDF 29쪽
배경을 생략한 가상 공원 전체도. 파란 실선은 관로 중심선, 연한 파란 영역과 파란 점선 경계는 중심선으로부터 2m 이내의 범위다. 주황 사각 기호로 표시한 TREE-001·011·012·015·019가 선택된다. 기호의 크기는 수관이나 뿌리 크기가 아니다.
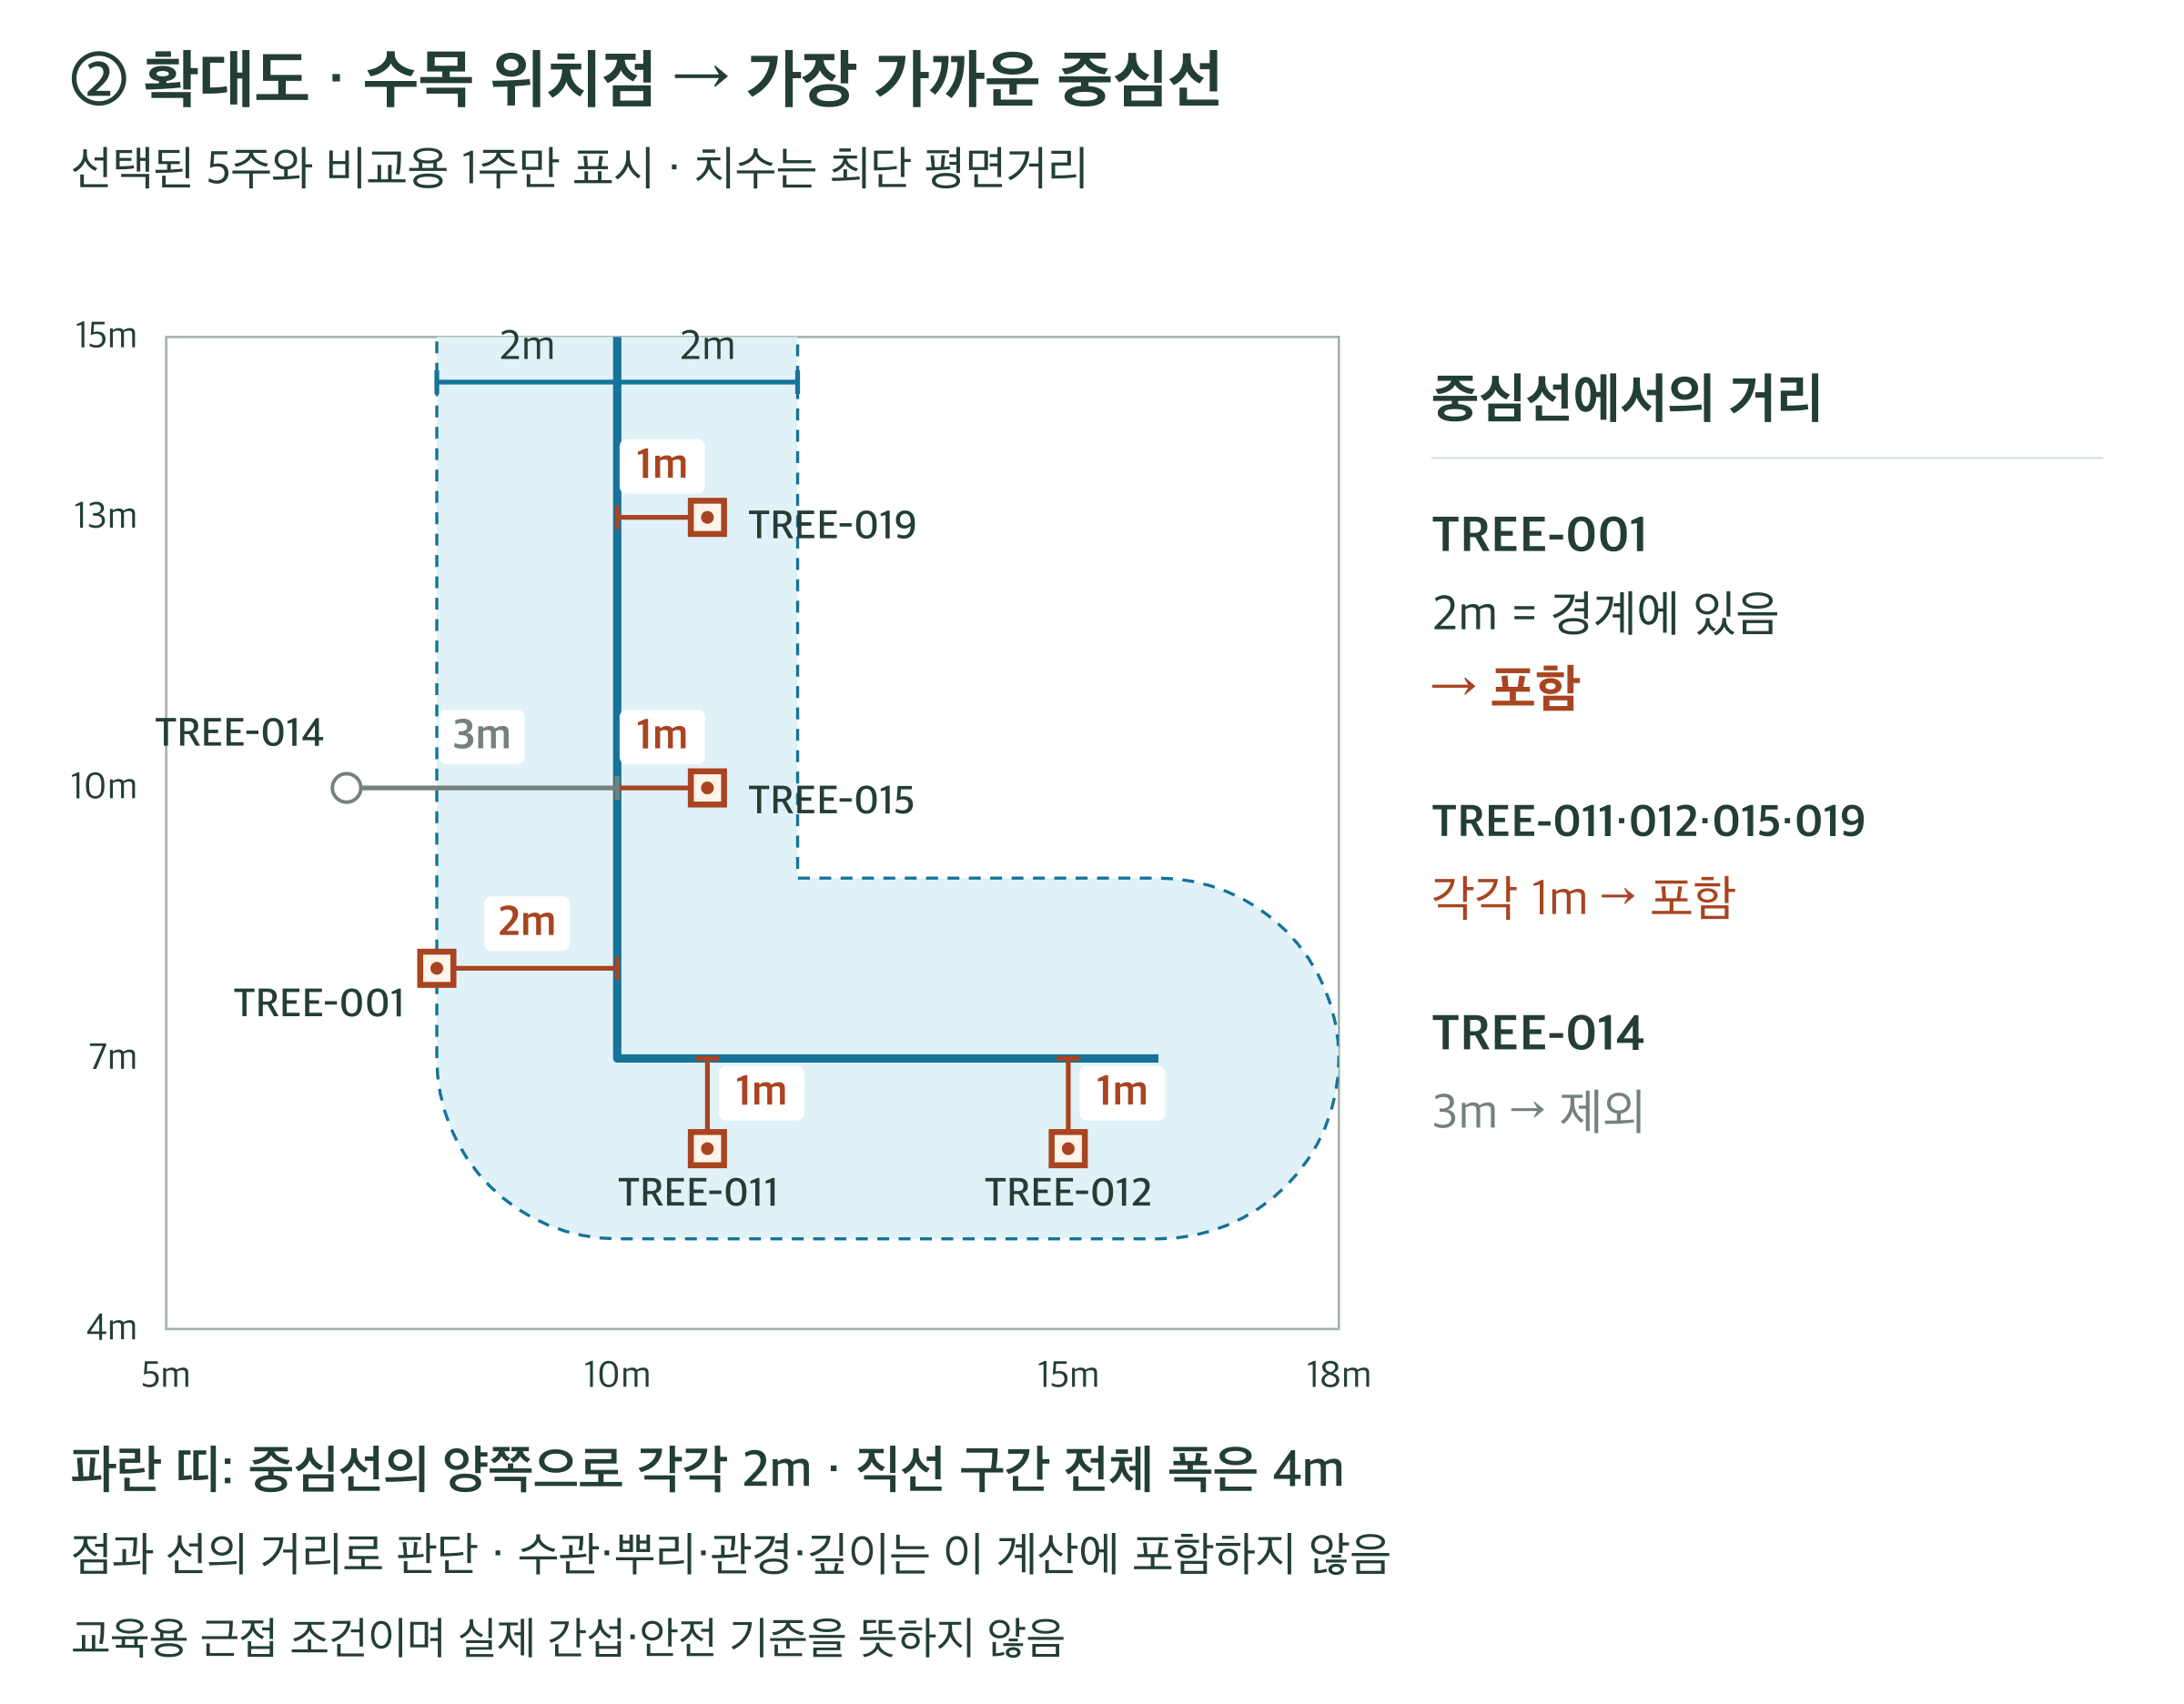 도판 08 · PDF 30쪽
관로 주변 확대도에서 수목 위치점과 관로 중심선의 가장 가까운 점을 치수선으로 연결한다. TREE-001은 2m, TREE-011·012·015·019는 각각 1m로 포함된다. 비교용 TREE-014는 3m로 제외된다. 여섯 주만 표시했으며 파란 띠는 중심선 양쪽 각각 2m다.
 도판 09 · PDF 31쪽
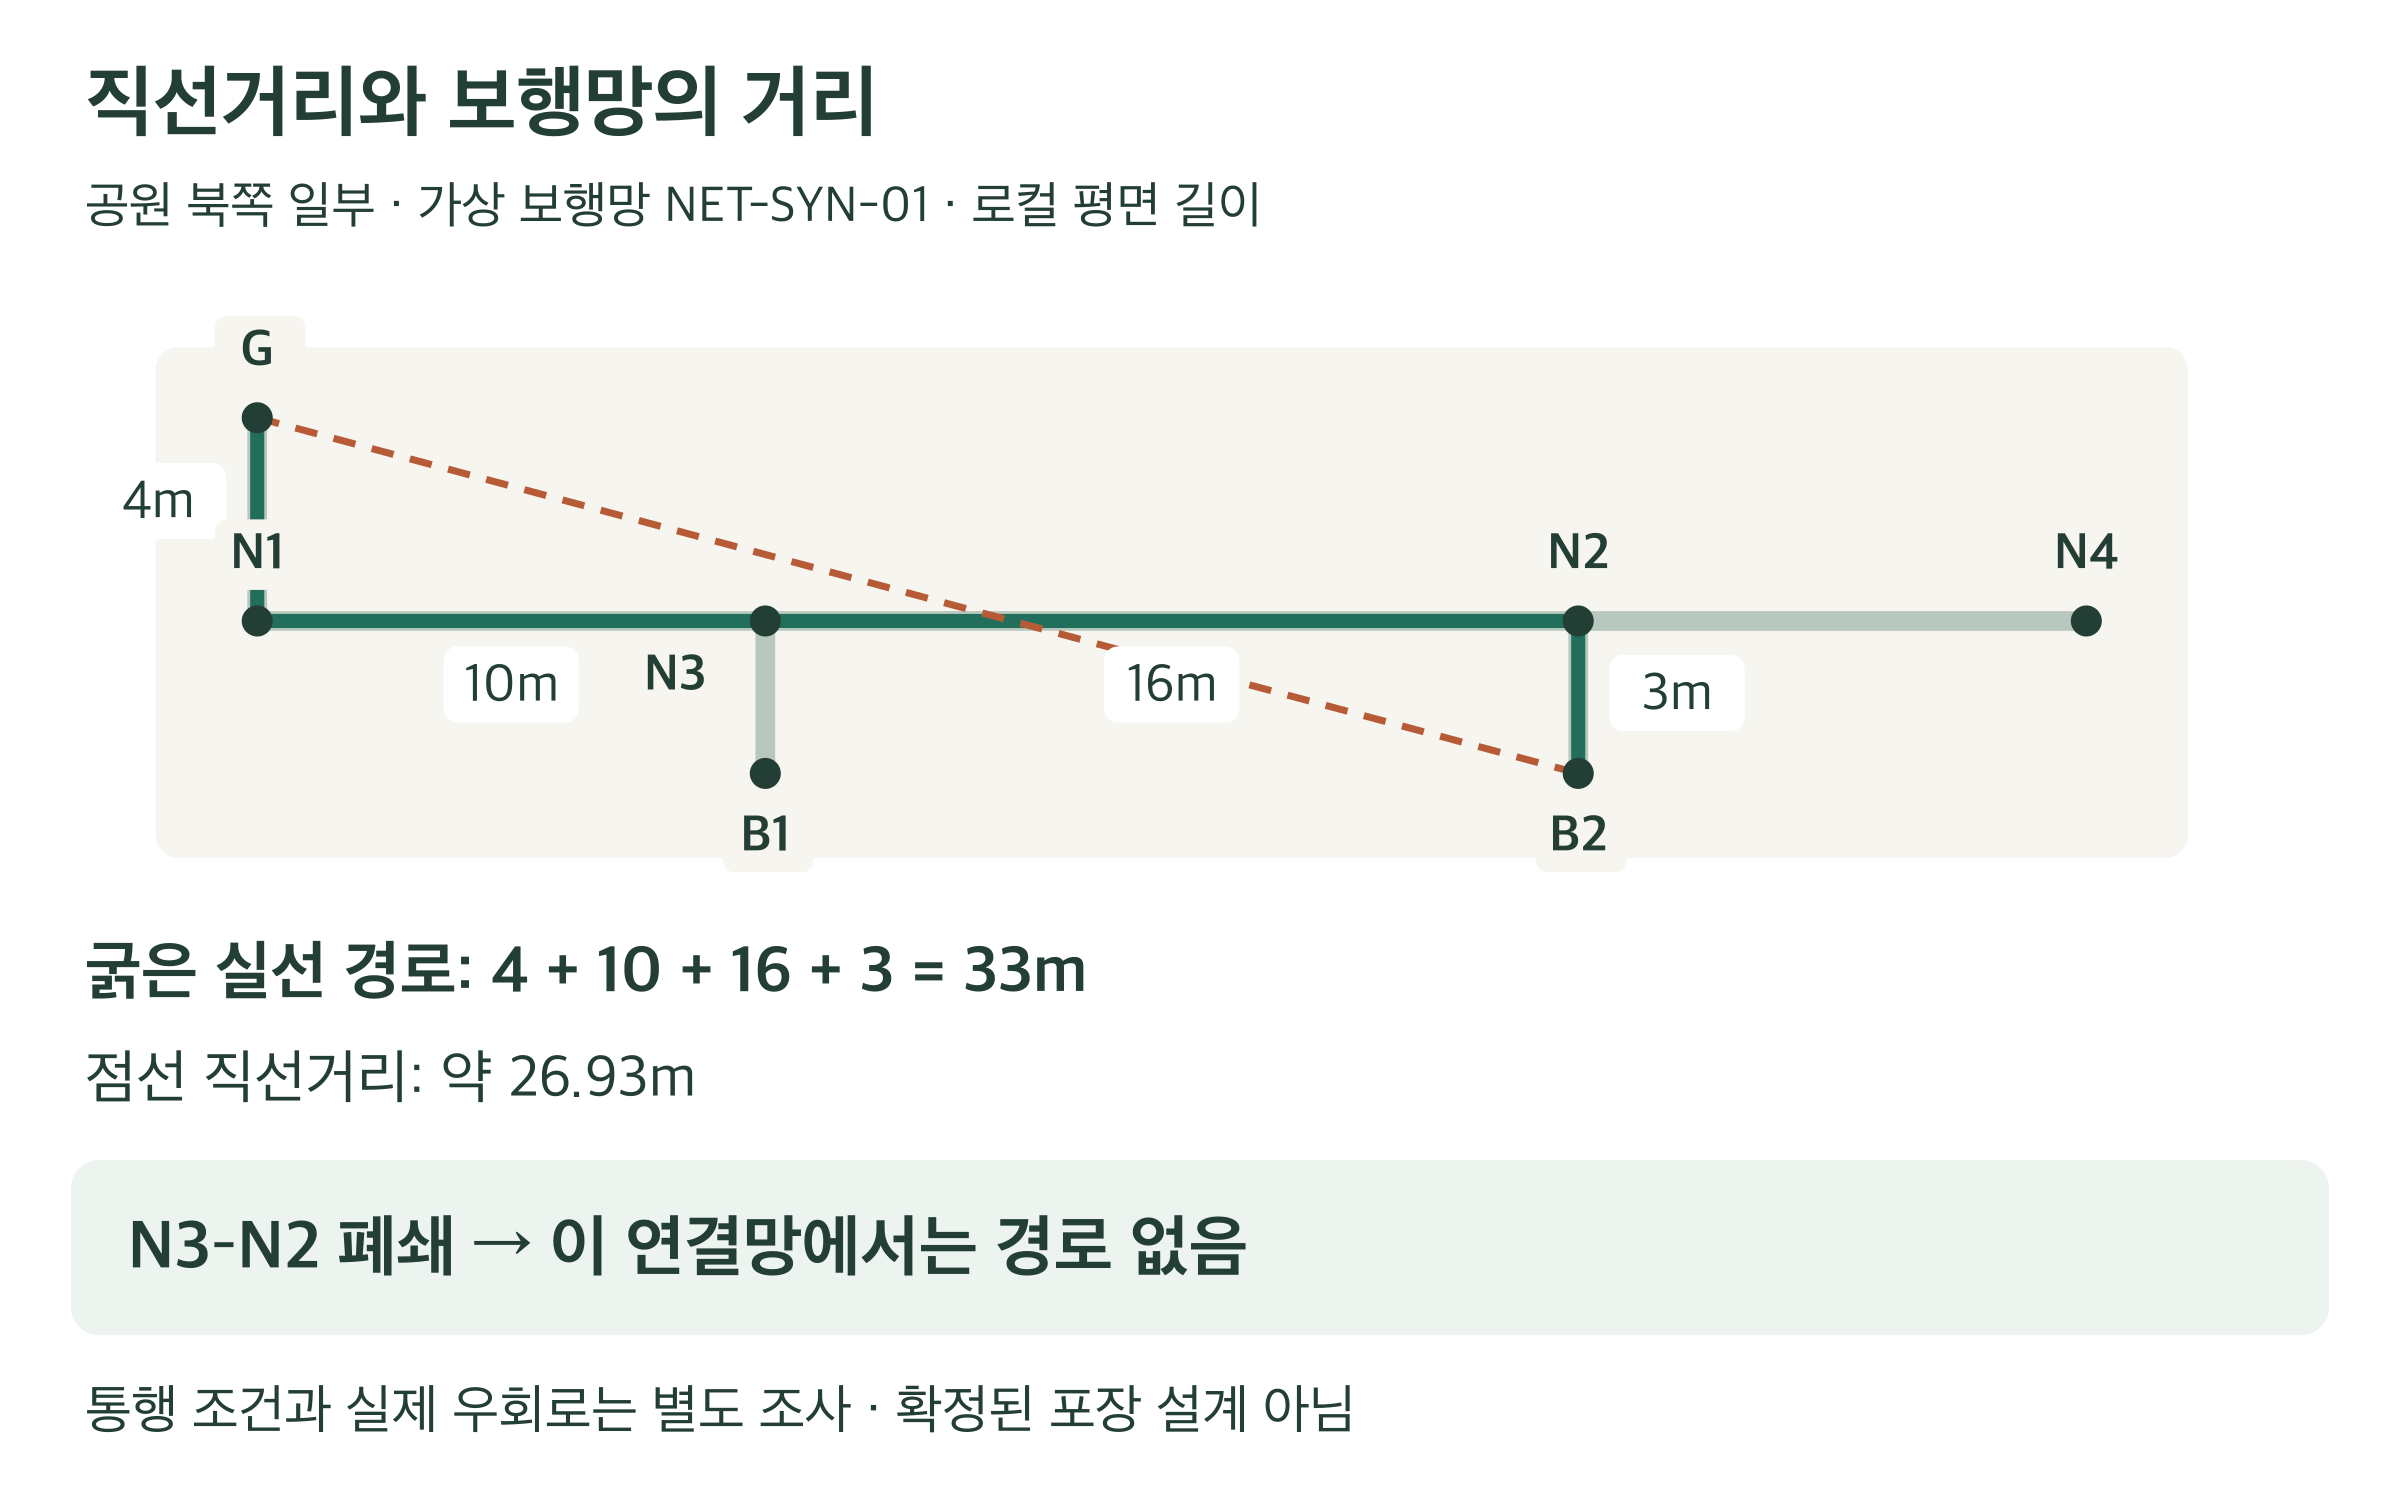
가상 보행망에서 G부터 B2까지 직선은 약 26.93m, 연결선을 따른 경로는 33m다. N3–N2를 닫으면 이 연결망에서는 경로가 없다.
 도판 10 · PDF 32쪽
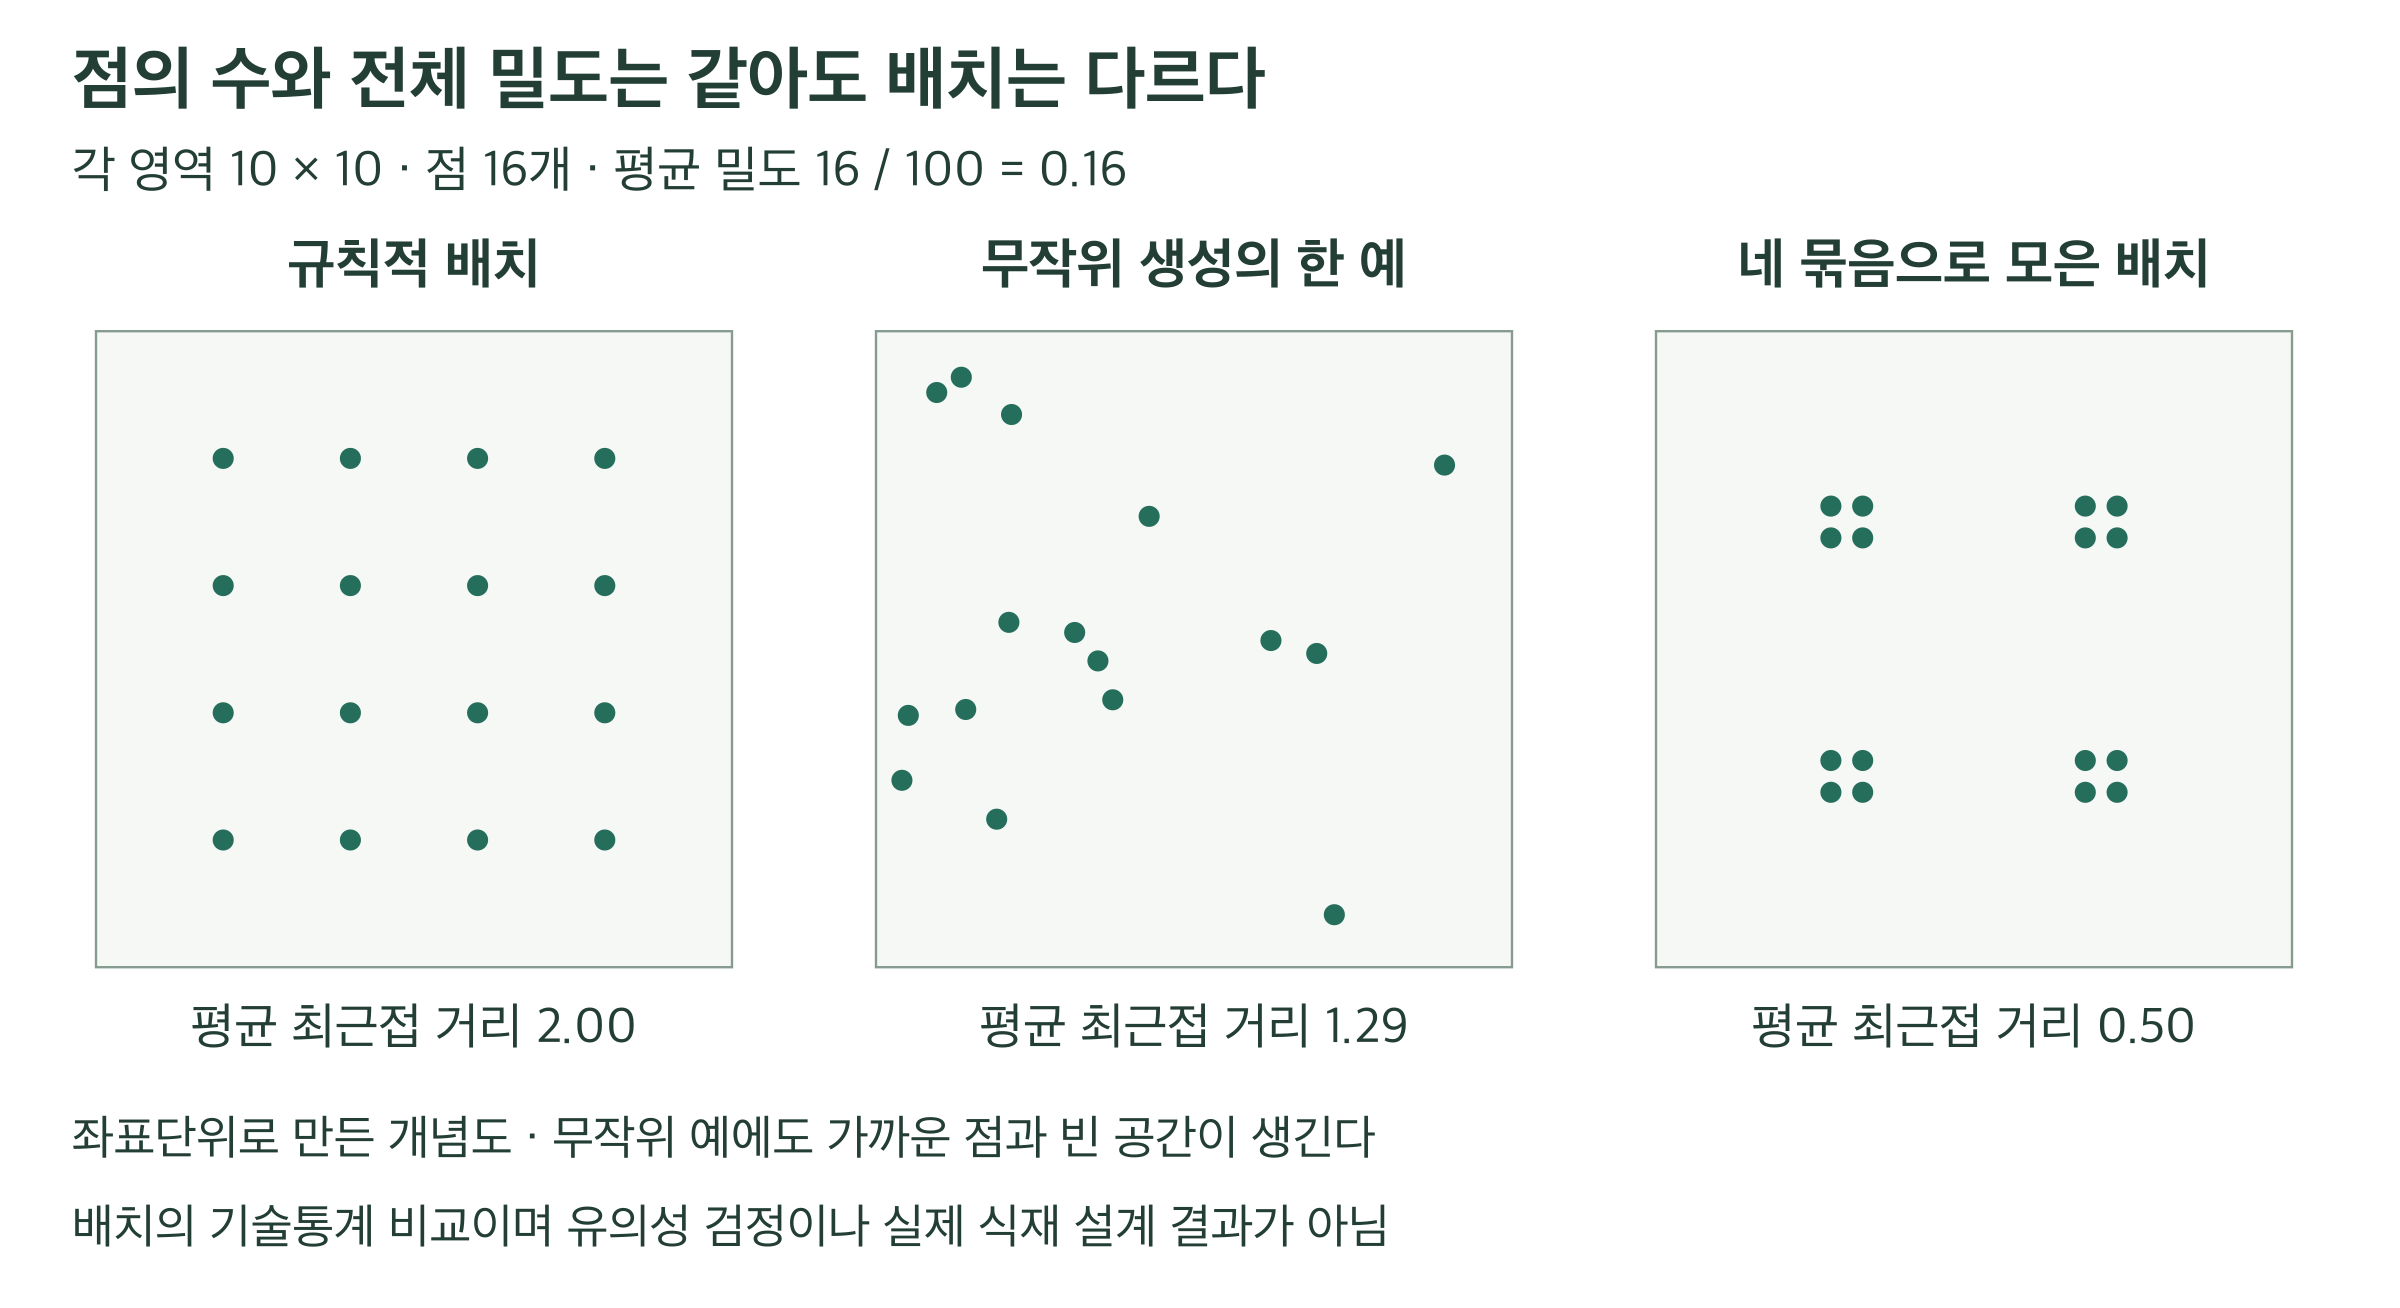
같은 10×10 영역에 점 16개를 놓은 세 가지 자체 개념도. 규칙적 배치, 독립적인 균일 난수로 생성한 한 배치, 네 묶음으로 모은 배치를 비교한다. 전체 평균 밀도는 같지만 최근접 거리는 다르다. 통계 검정 결과나 가상 공원의 변경 설계가 아니다.
 도판 11 · PDF 39쪽
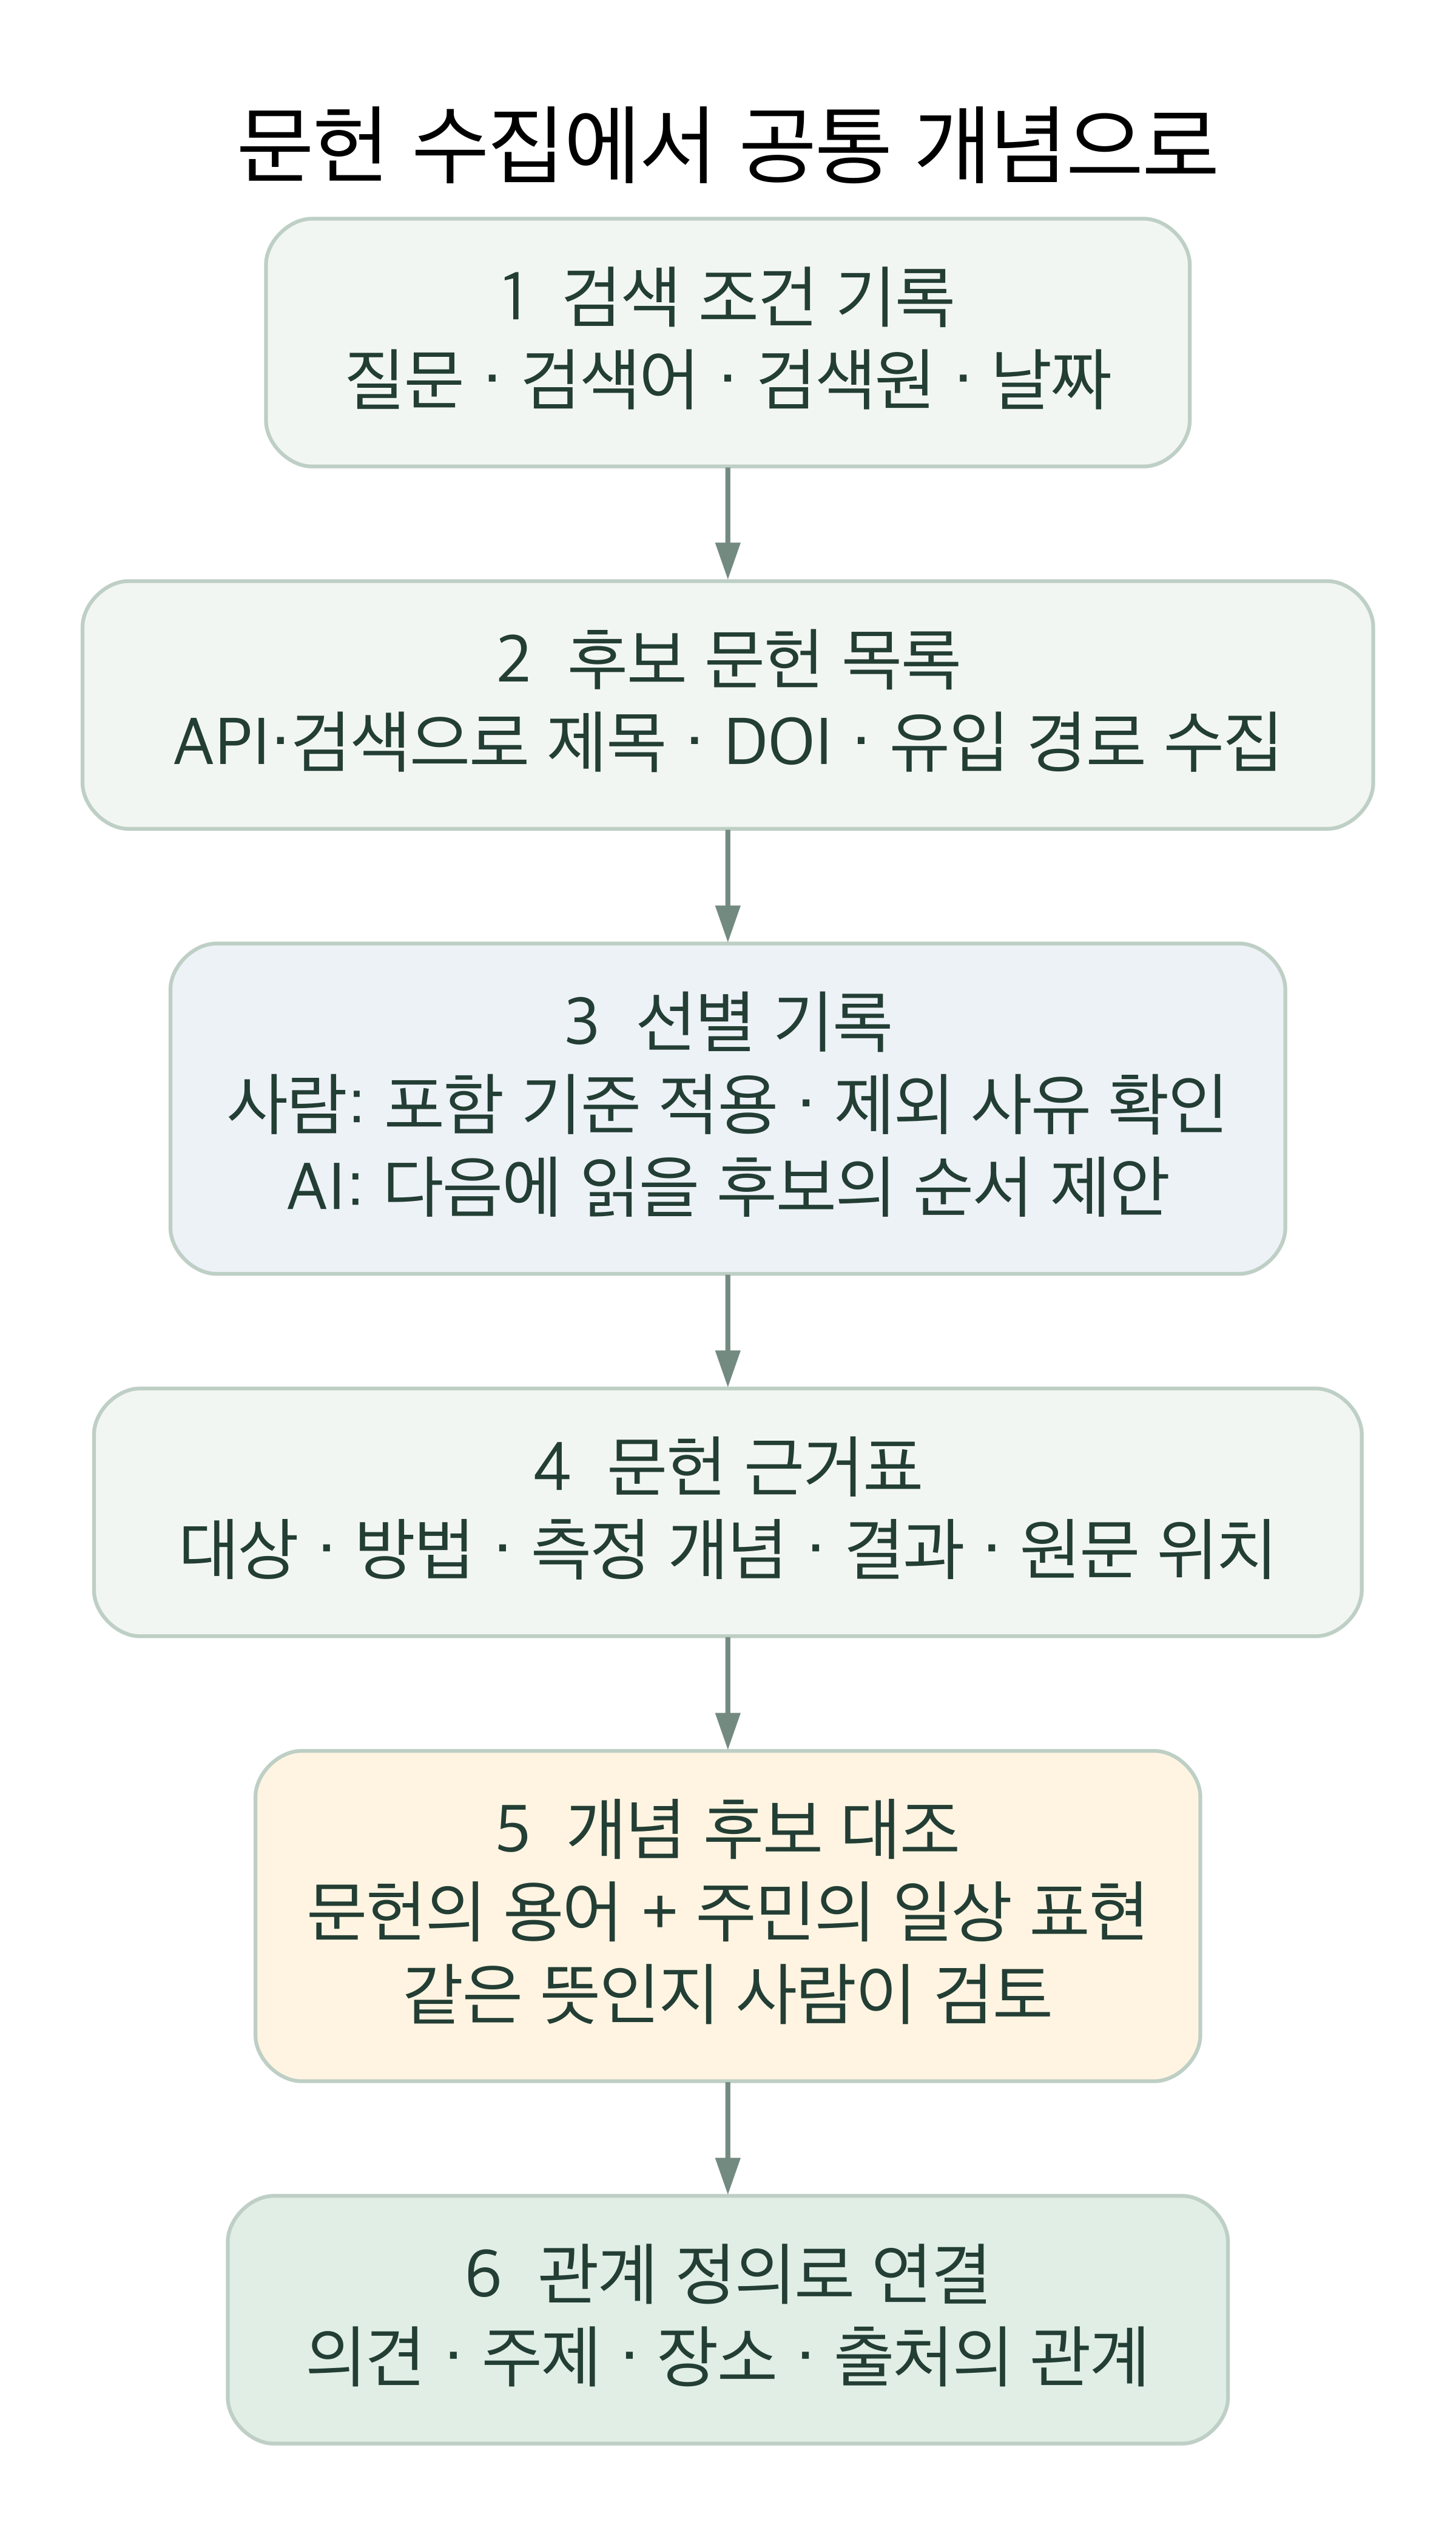
검색 기록에서 후보 문헌 목록을 만들고, 사람이 포함 기준과 원문을 확인하여 근거표를 작성한다. 근거표와 주민 표현을 대조해 개념 후보를 만들고 관계 정의로 연결한다. API·AI는 수집·선별 순서·추출 후보를 돕고 개념의 채택은 검토를 거친다.
 도판 12 · PDF 42쪽
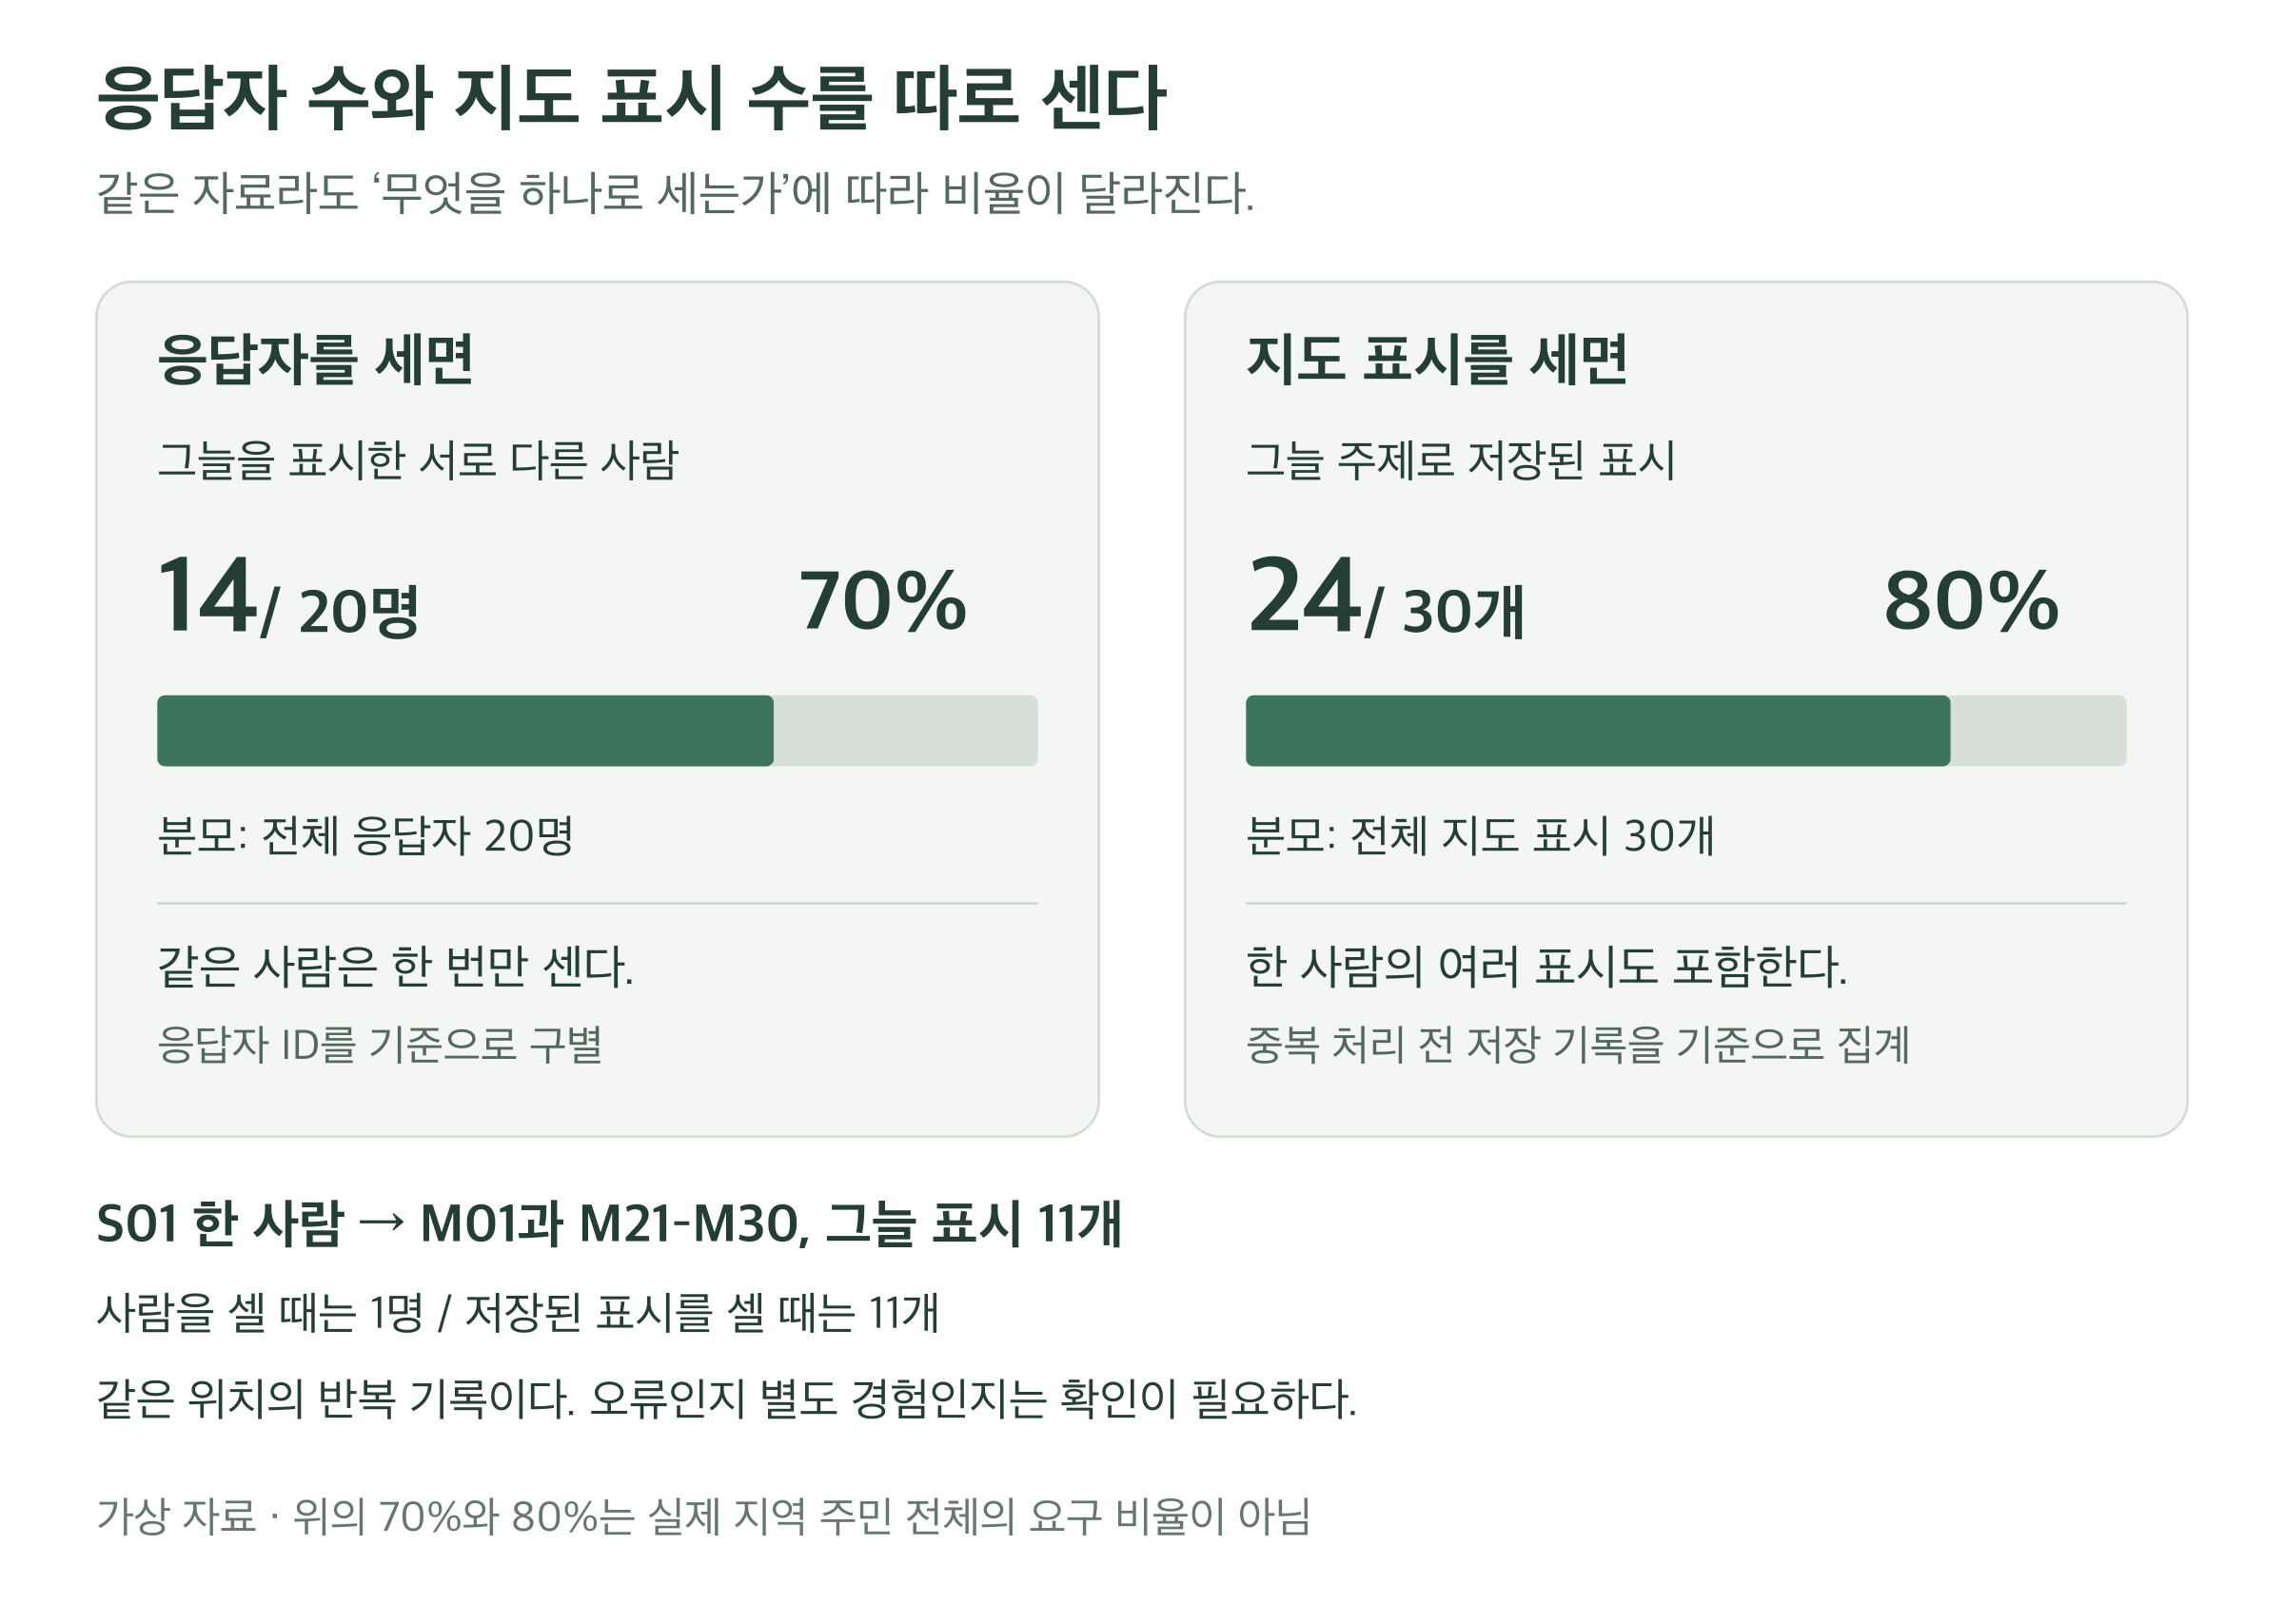
합성 설문의 집계 단위를 비교한다. 응답자 기준으로는 20명 중 14명이 그늘을 표시하여 70%다. 지도 표시 기준으로는 30개 중 24개가 그늘 주제로 80%다. 한 사람에게 여러 표시가 연결될 수 있으며 실제 주민조사 결과가 아니다.
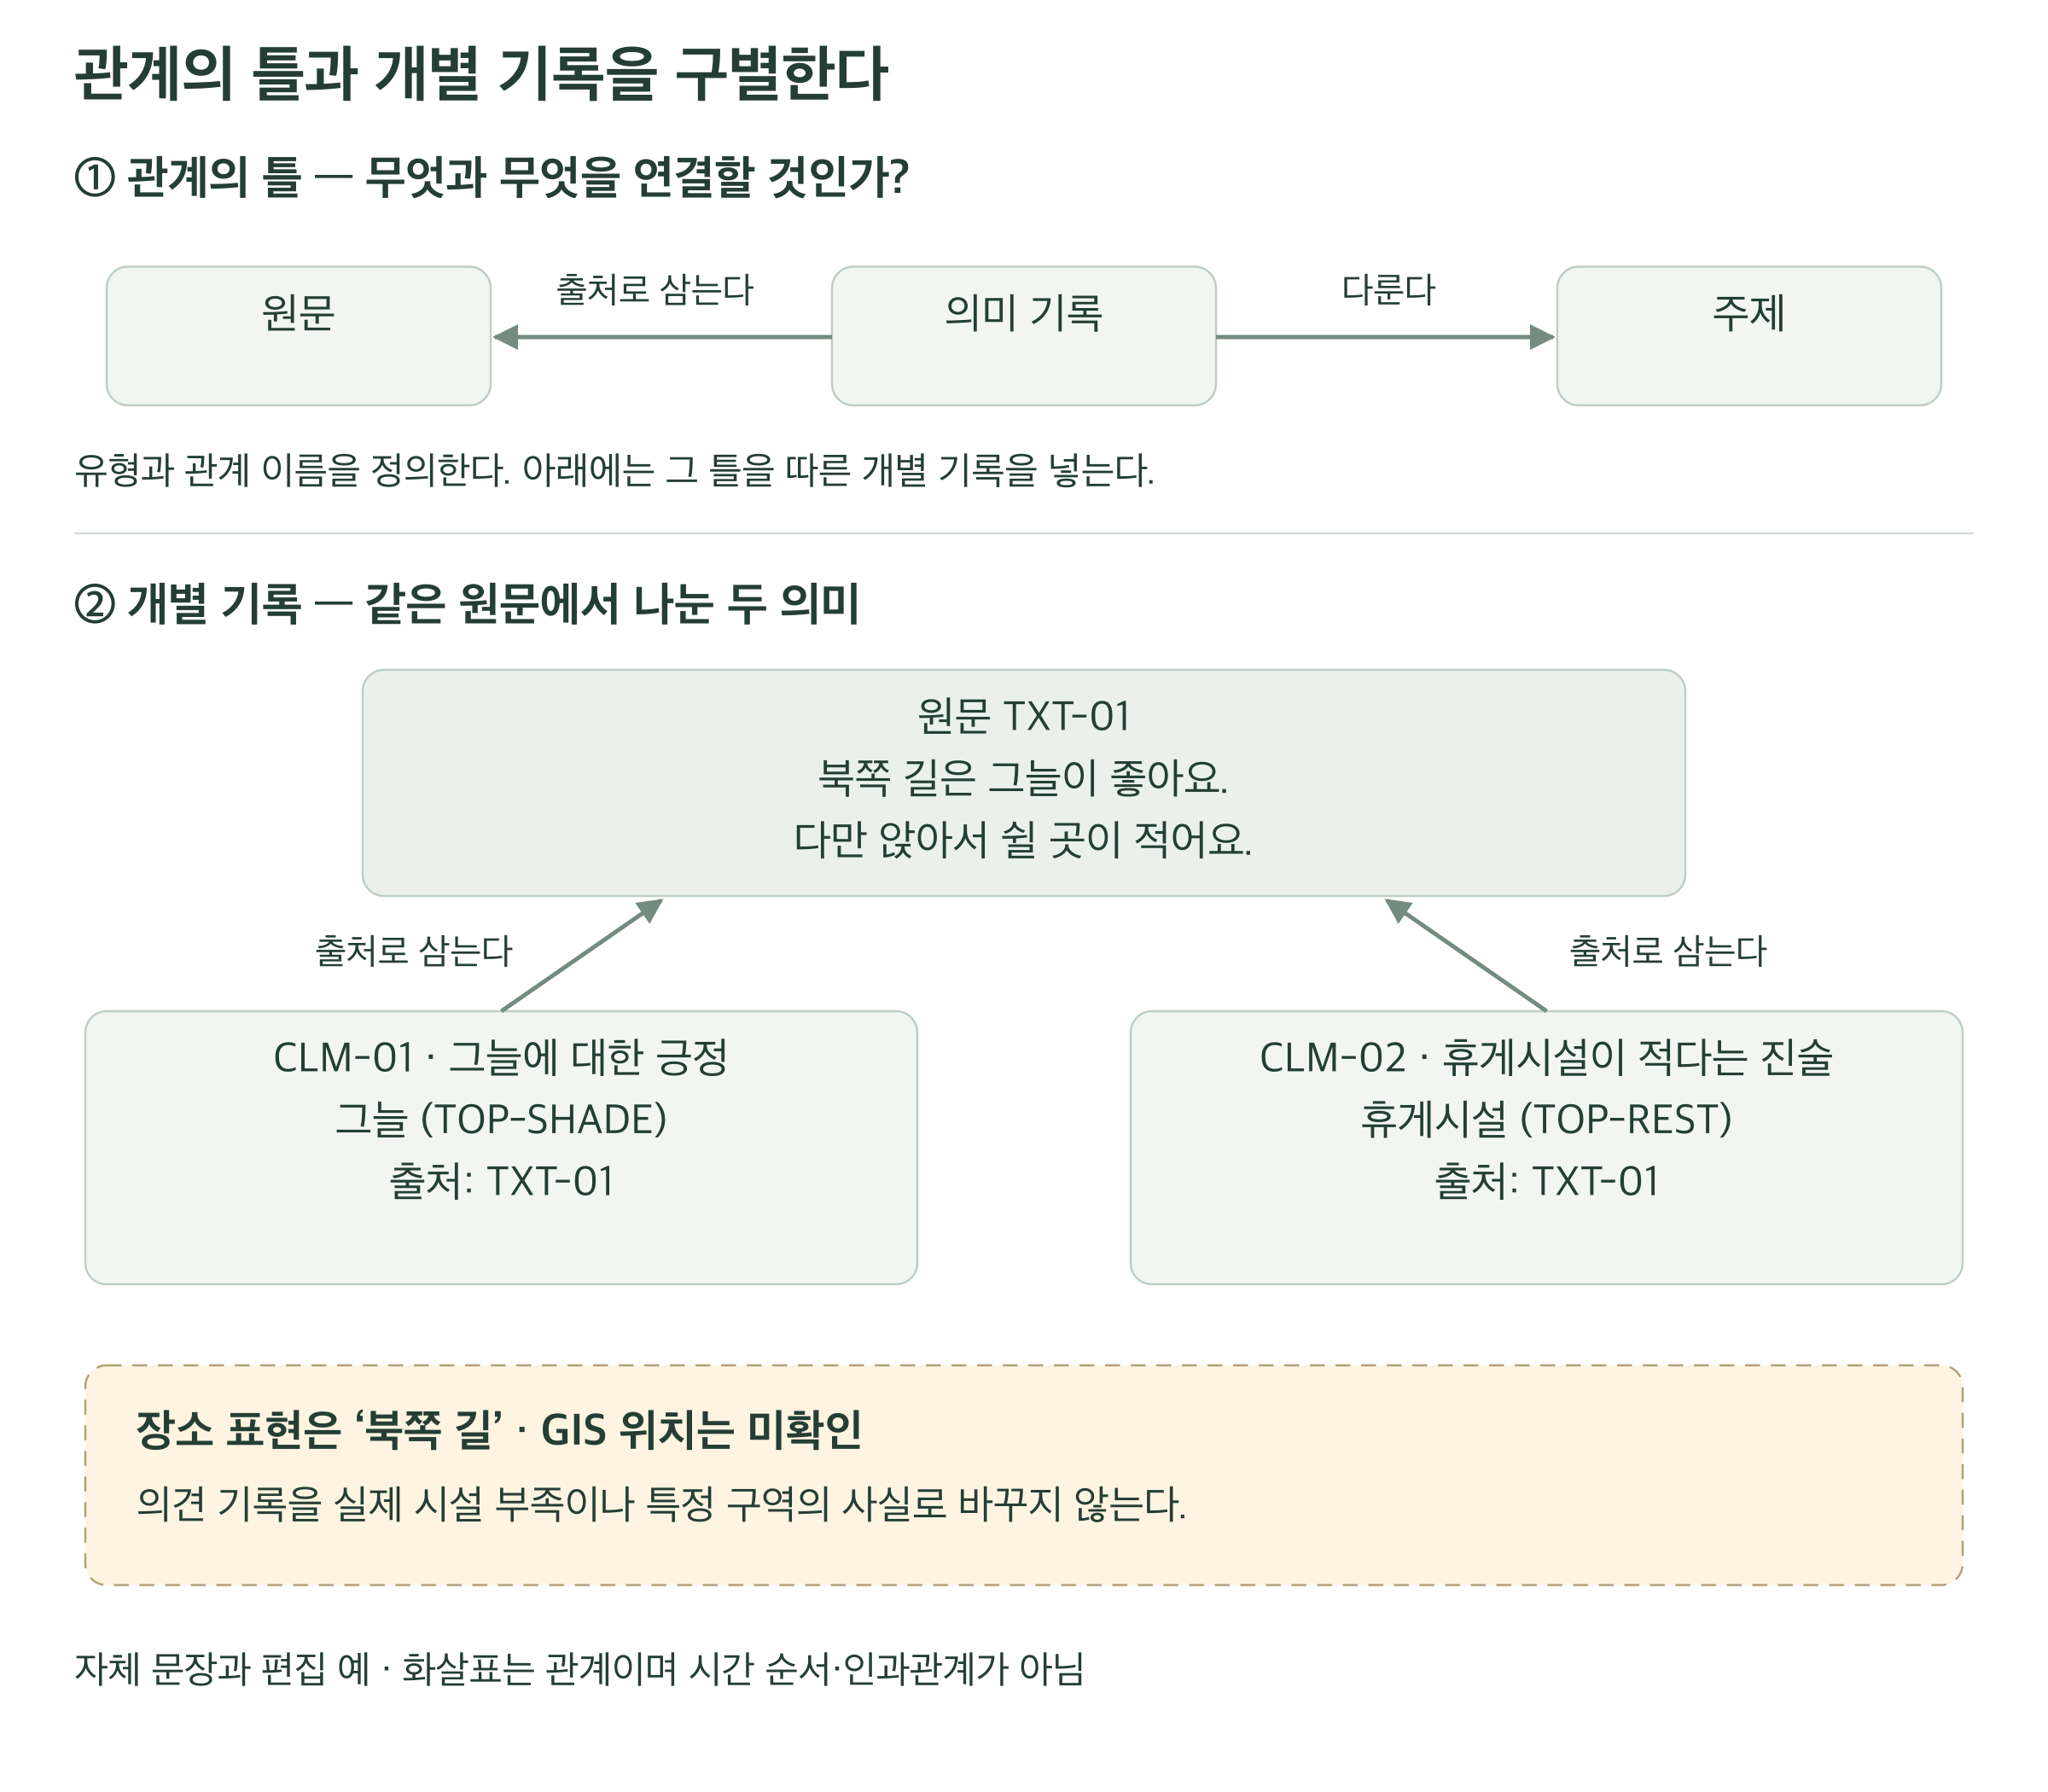 도판 13 · PDF 46쪽
위쪽은 의미 기록이 주제와 원문에 연결되는 관계의 틀이다. 아래쪽은 자체 문장 TXT-01에서 그늘 긍정과 휴게시설 부족을 나눈 두 기록이다. 두 기록은 하나의 원문을 공유하고 북쪽 길의 GIS 위치는 미확인이다.
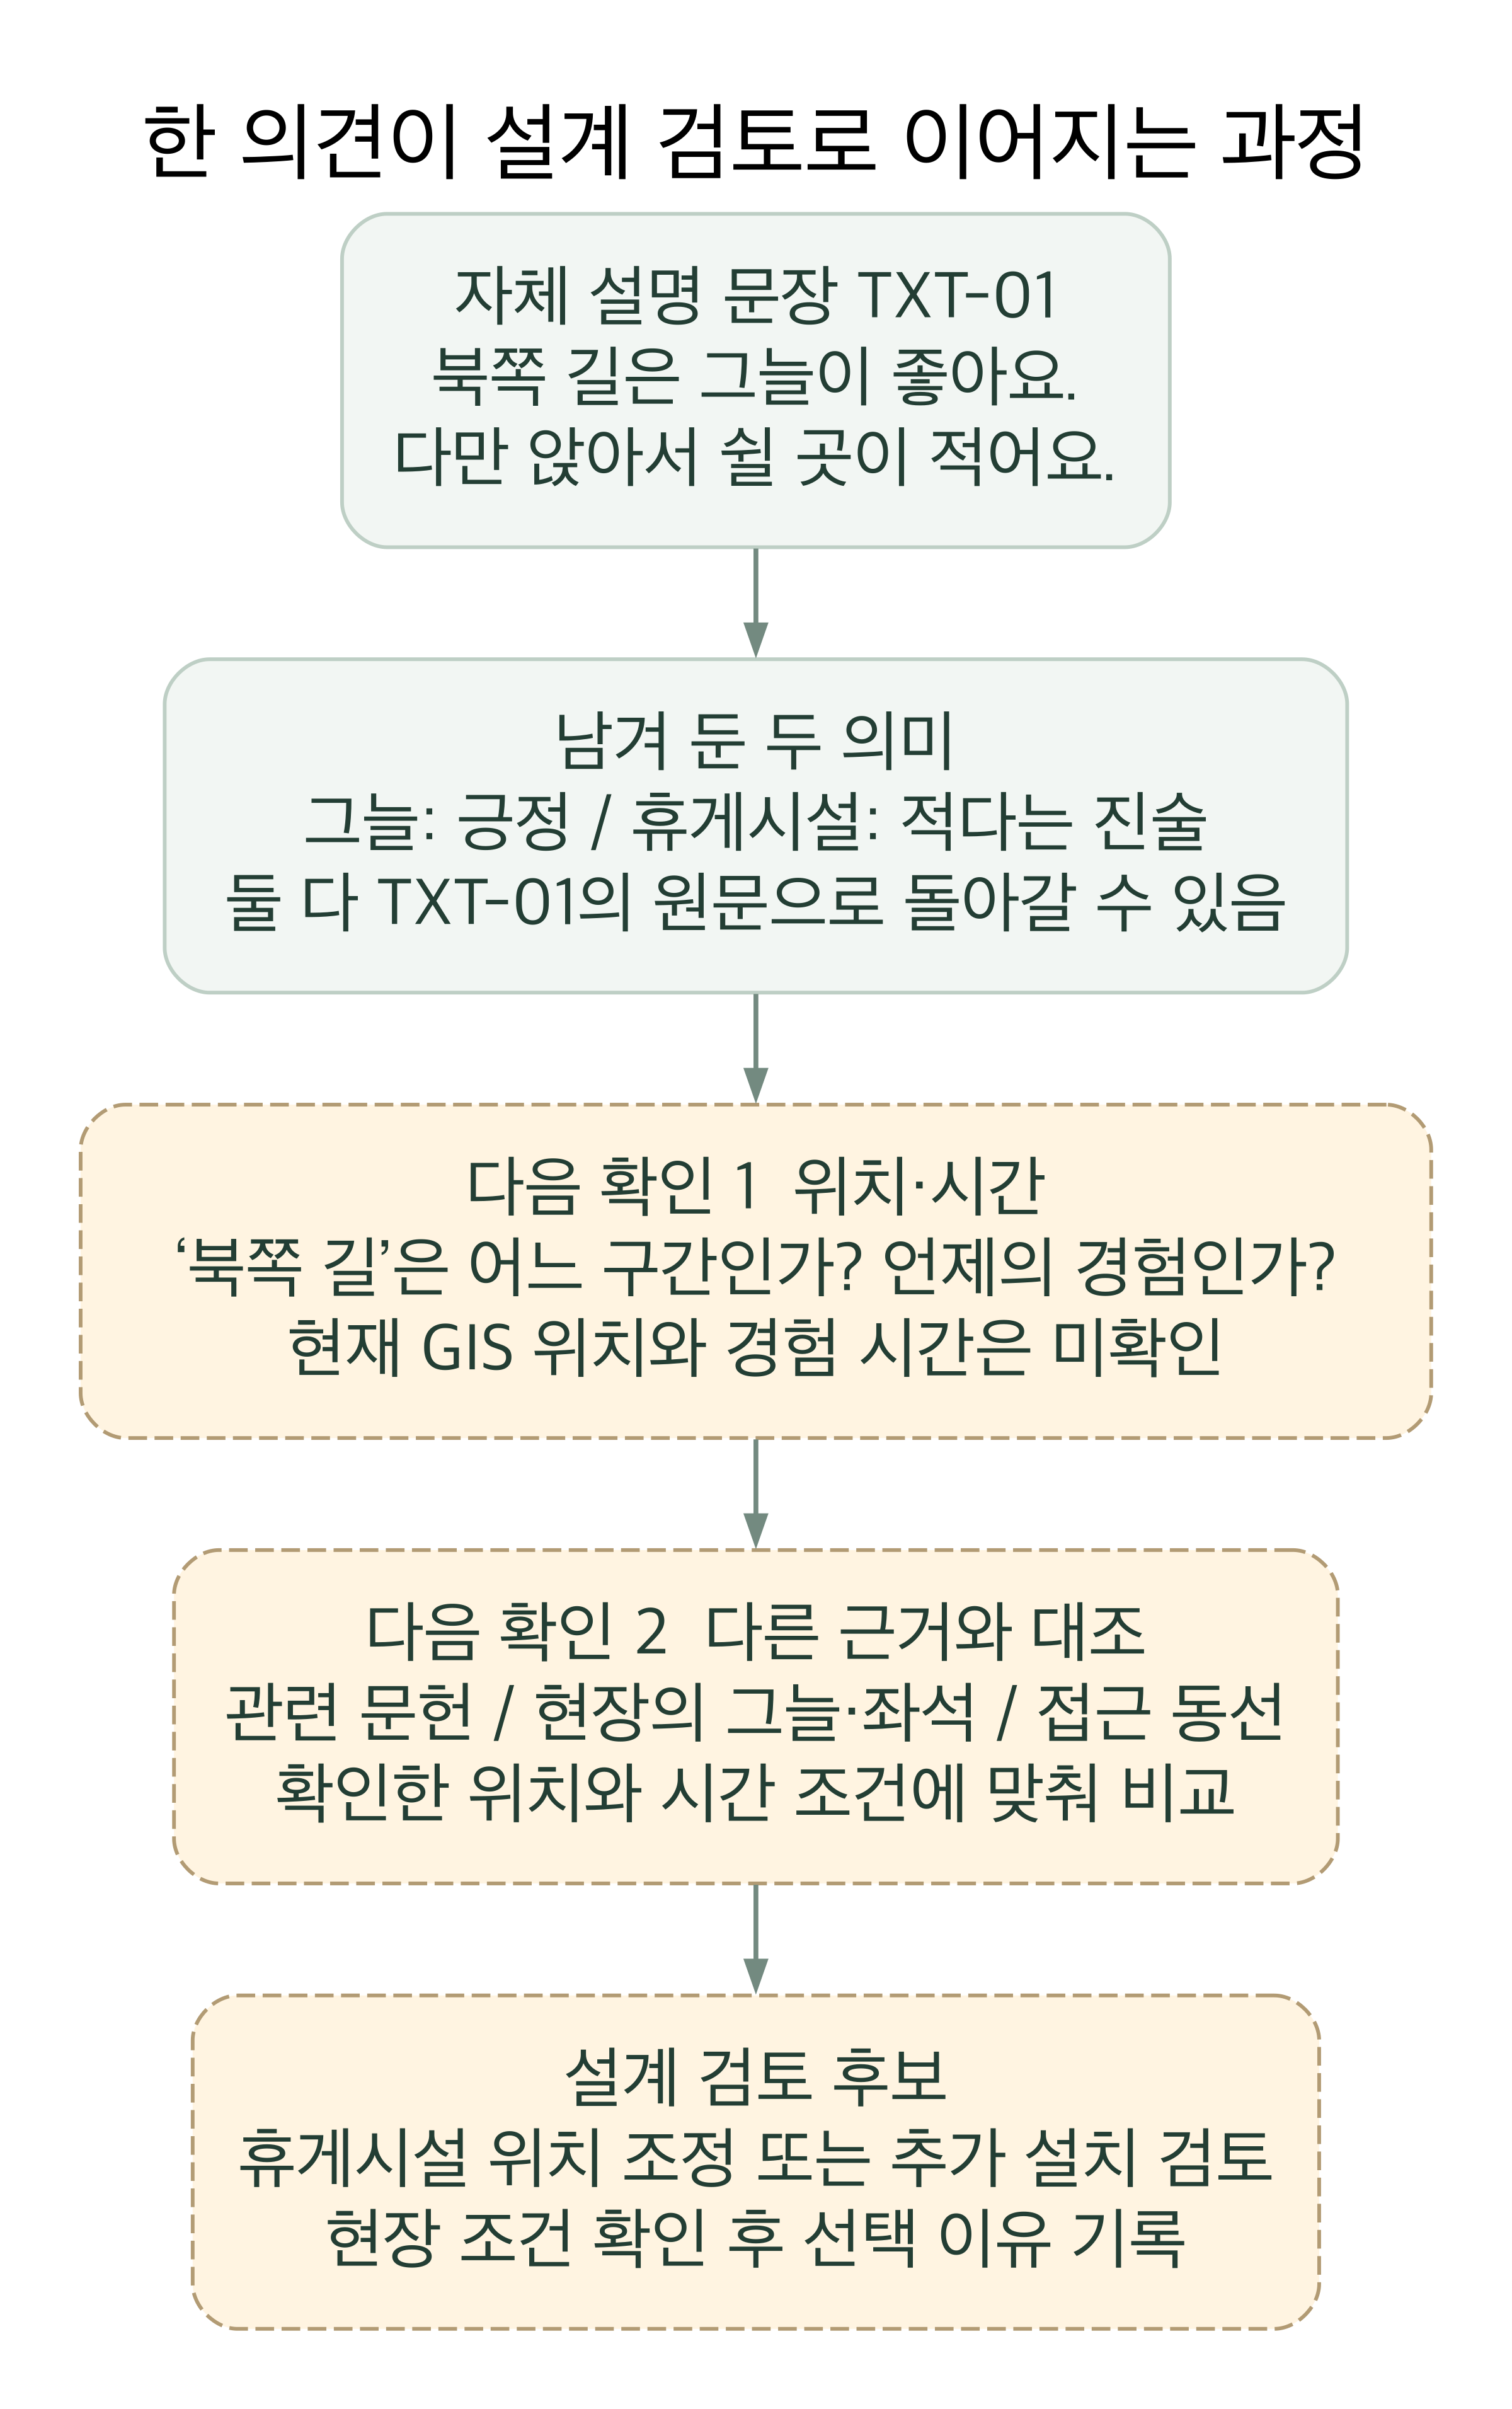 도판 14 · PDF 48쪽
자체 문장 TXT-01을 그늘 긍정과 휴게시설 부족으로 나눈 뒤 북쪽 길의 위치와 경험 시간을 확인 대기로 둔다. 관련 문헌과 그늘·좌석·접근성 자료를 대조하도록 계획하고, 위치 조정 또는 추가 설치를 검토 후보로 남긴다. 실제 현장 확인이나 설계 확정 결과가 아닌 설명 예다.
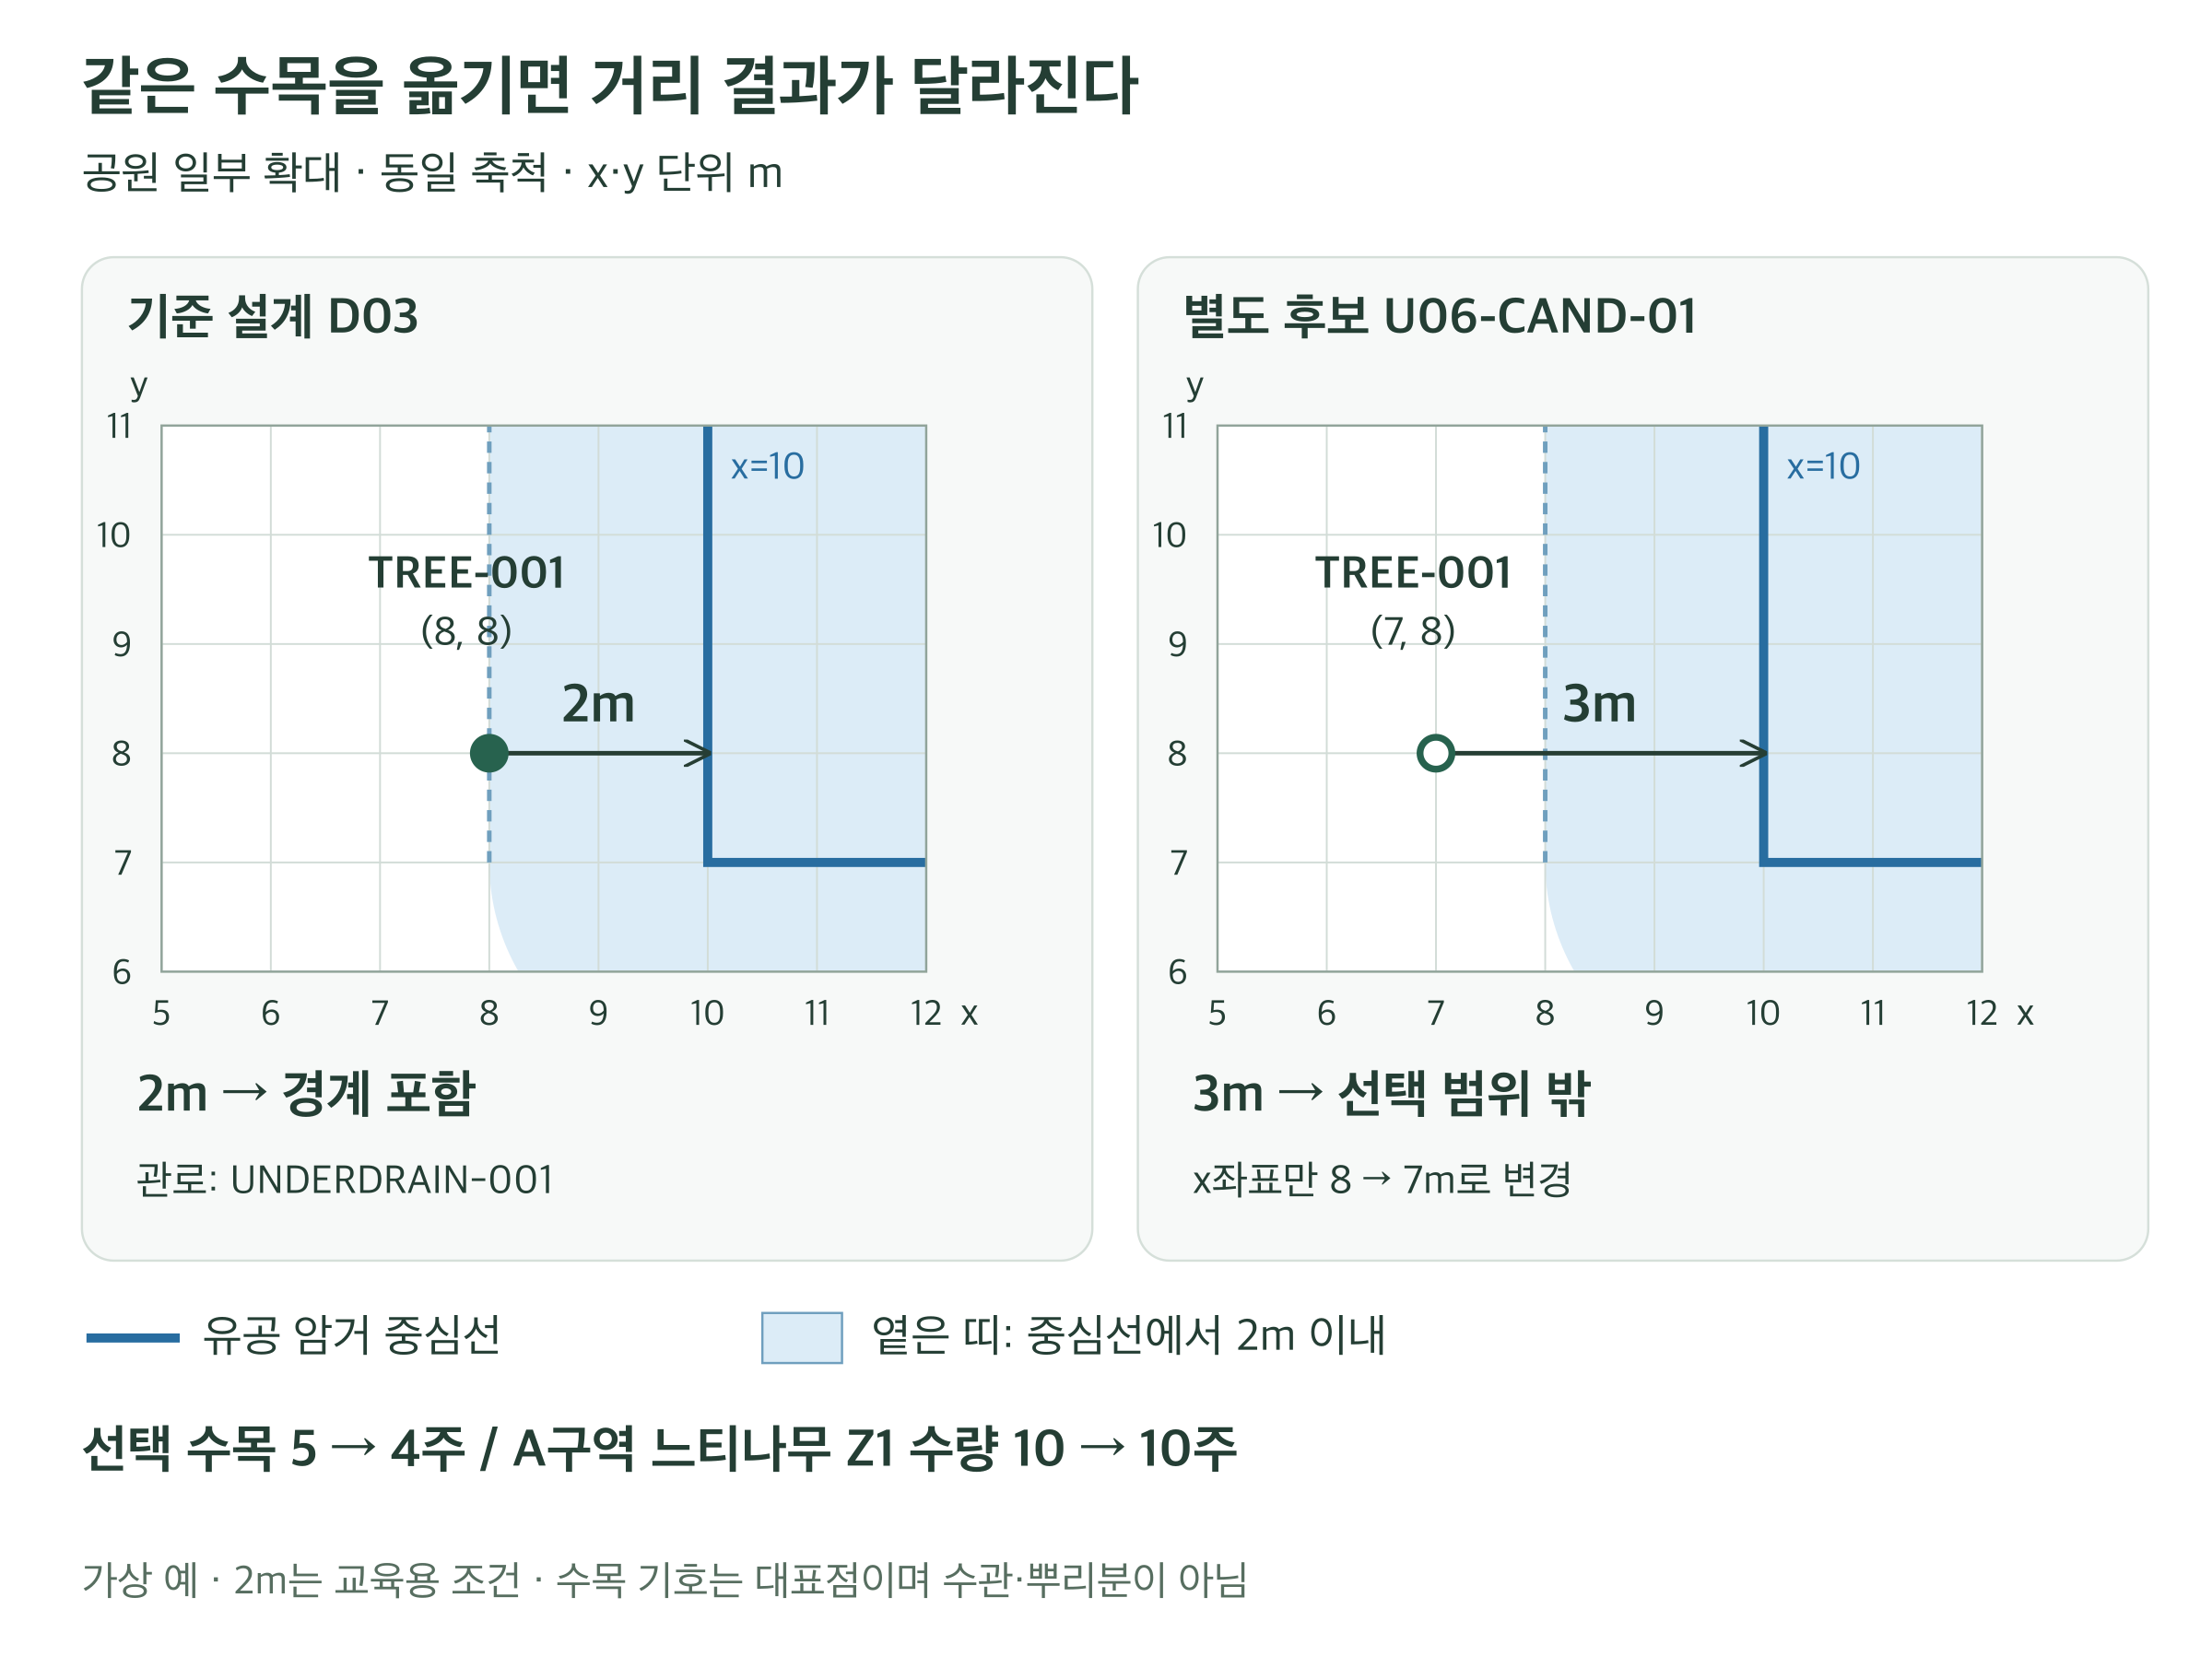 도판 15 · PDF 51쪽
같은 축척의 전후 평면도. 기준 설계의 TREE-001은 (8,8)에서 암거 중심선까지 2m이고 경계에 포함된다. 별도 후보의 같은 수목은 (7,8)에서 3m이며 선택 범위 밖이다.
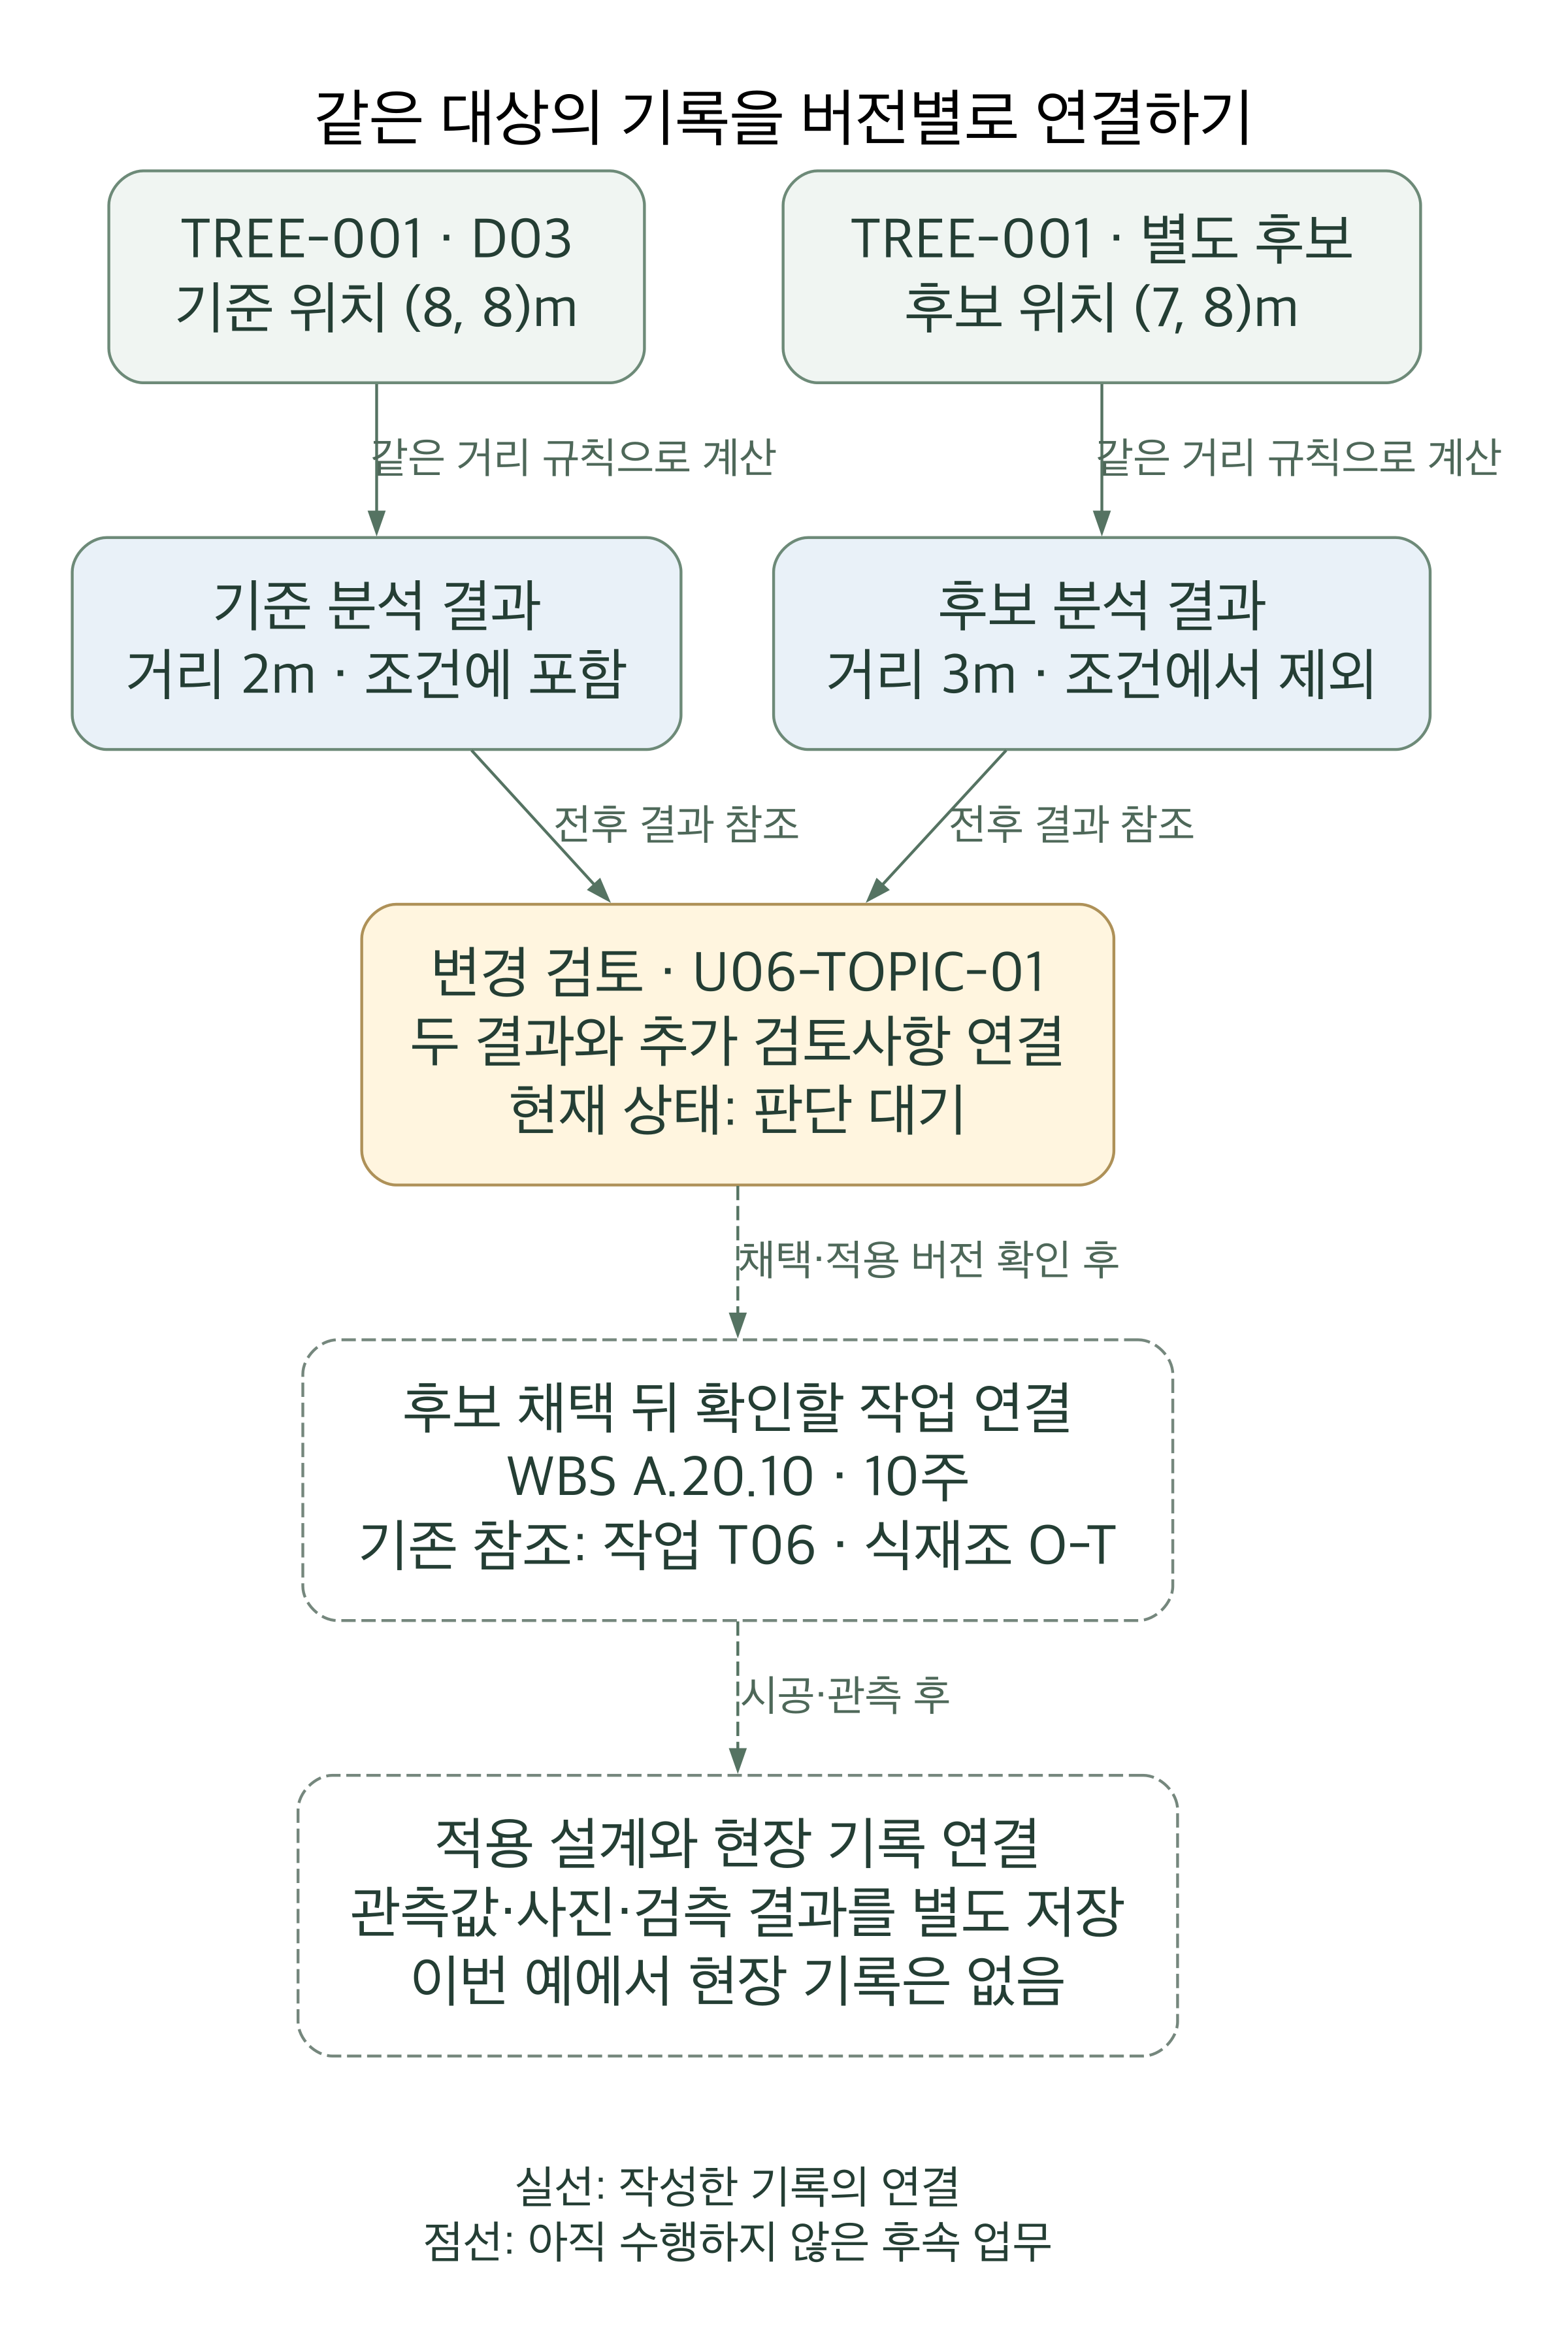 도판 16 · PDF 53쪽
TREE-001의 기준 설계와 위치 변경 후보가 각각 거리 결과로 연결된다. 두 결과는 하나의 변경 검토에 연결되고, 검토는 판단 대기 상태다. 후보 채택 뒤 확인할 작업 연결과 현장 관측 기록은 점선 상자로 구별된다.
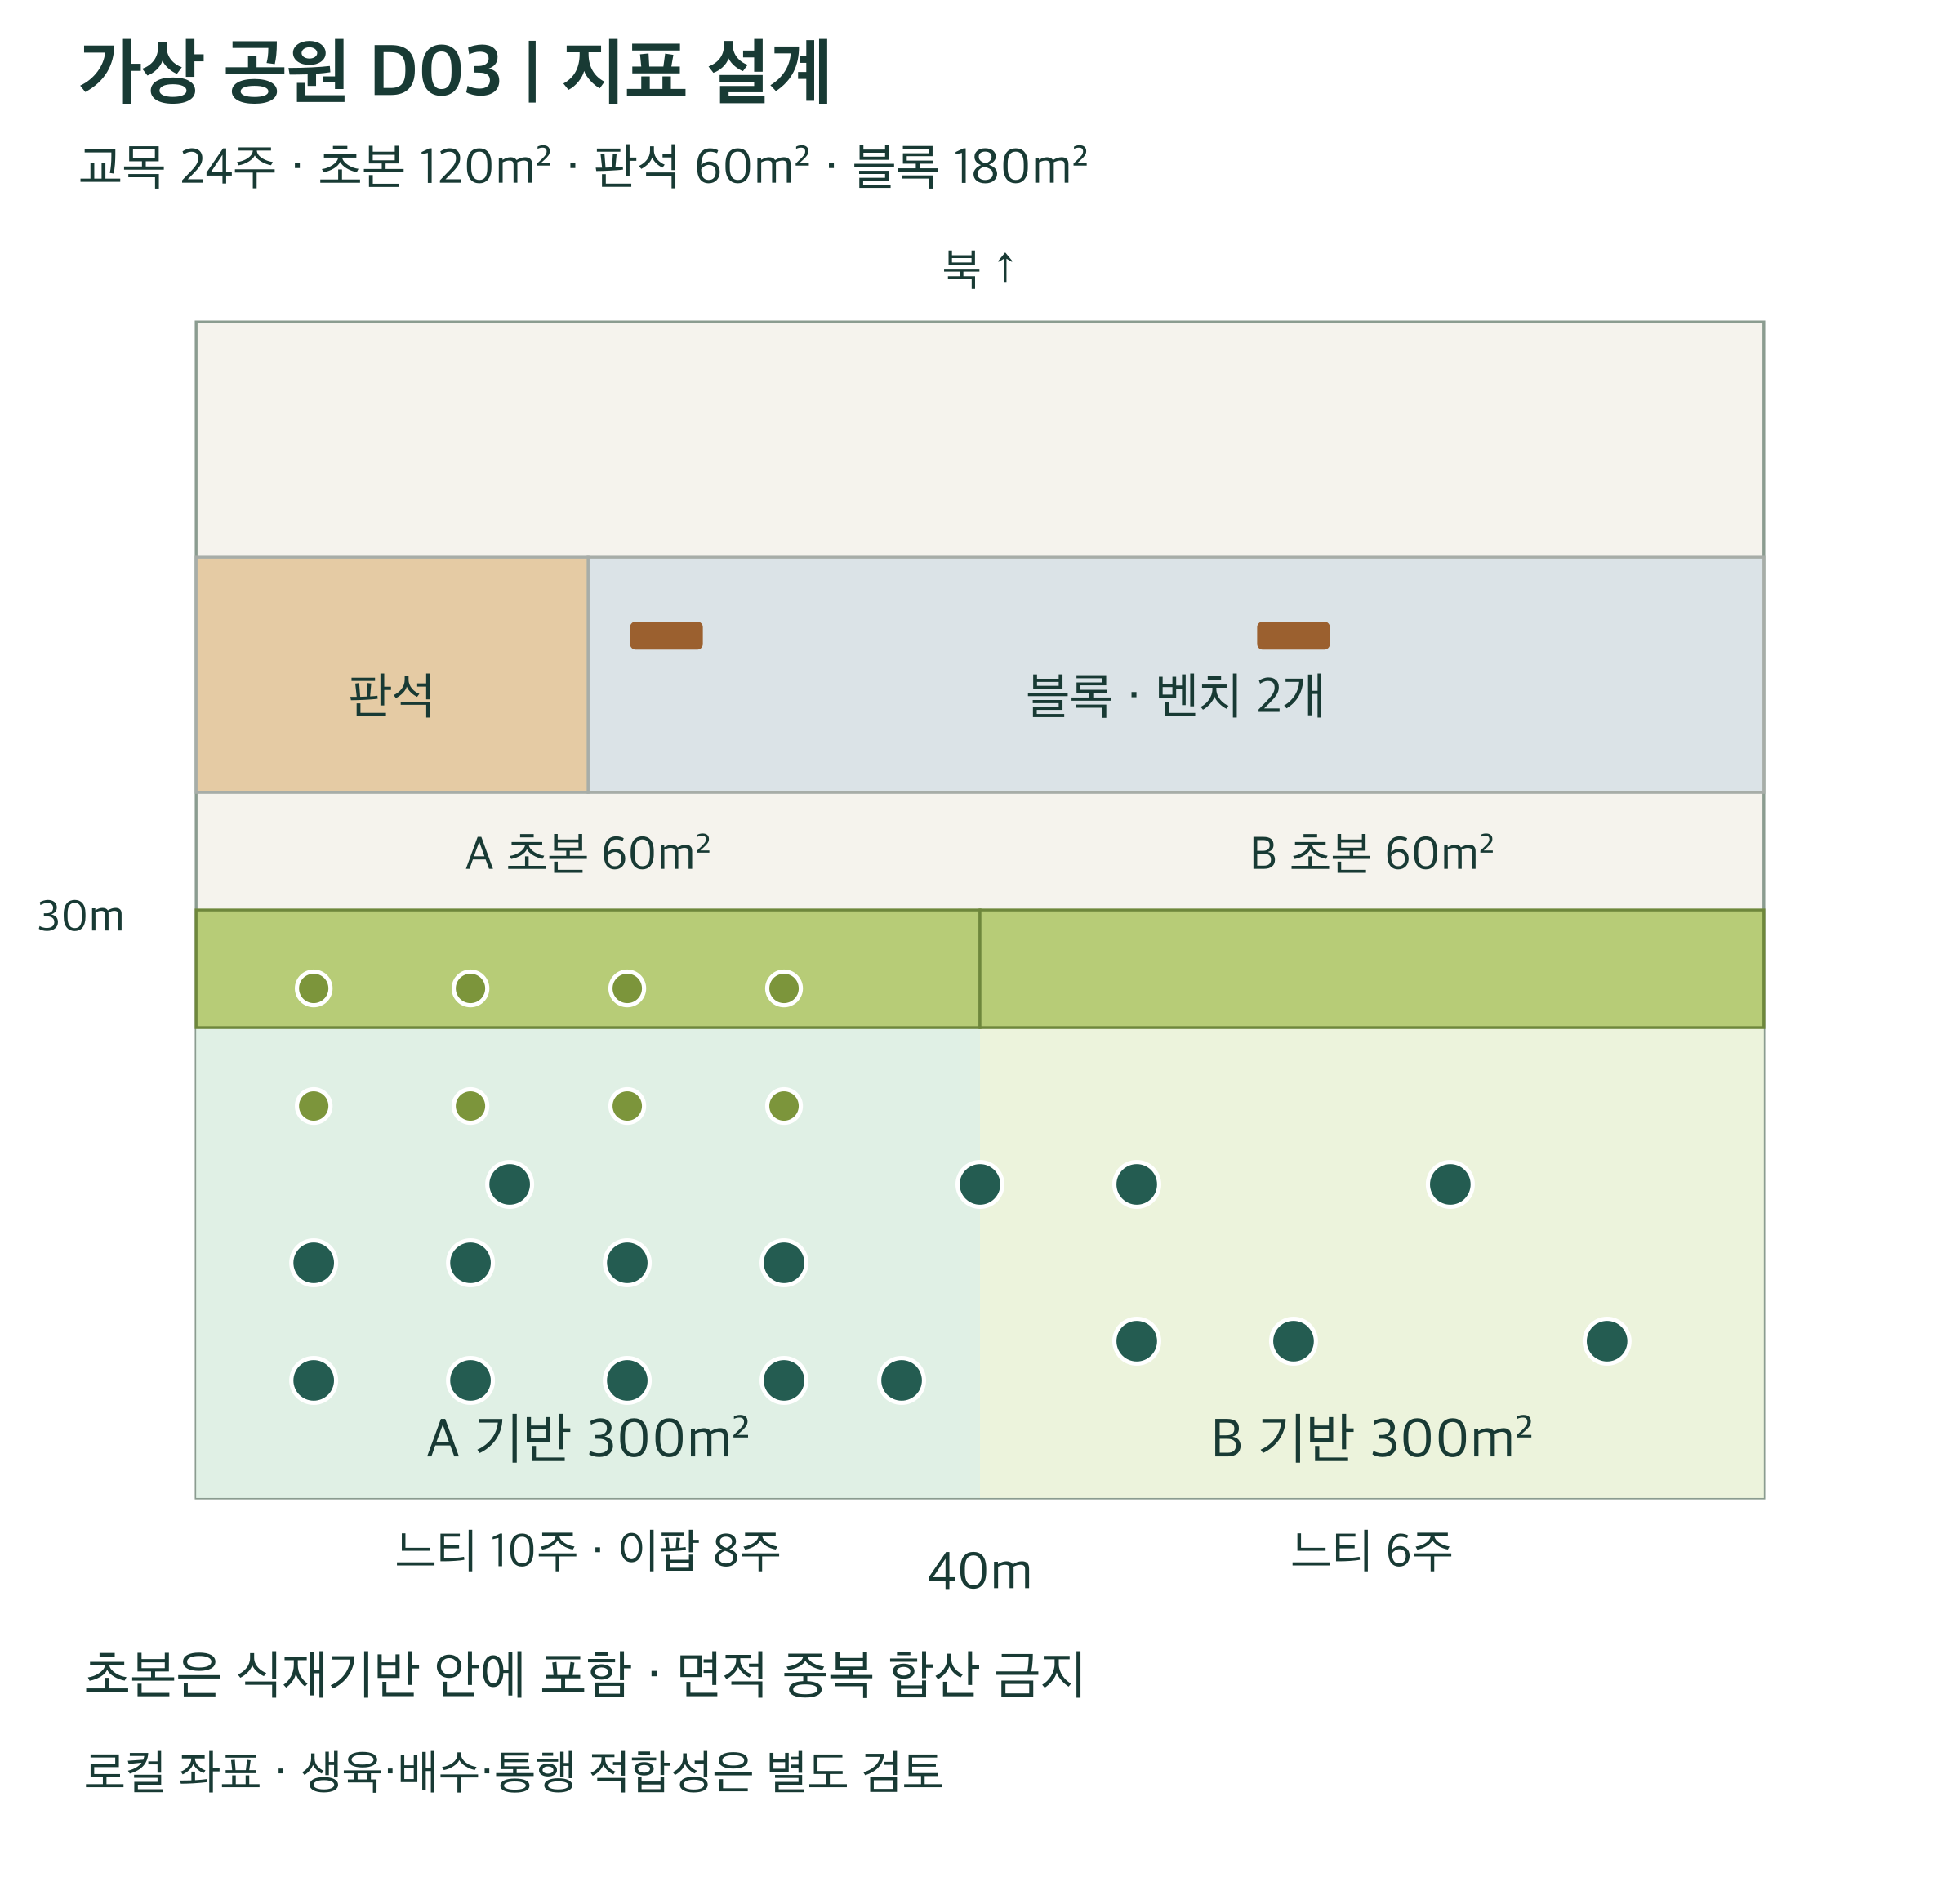 도판 17 · PDF 61쪽
판석·블록·초본을 포함한 가상 공원의 지표 설계.
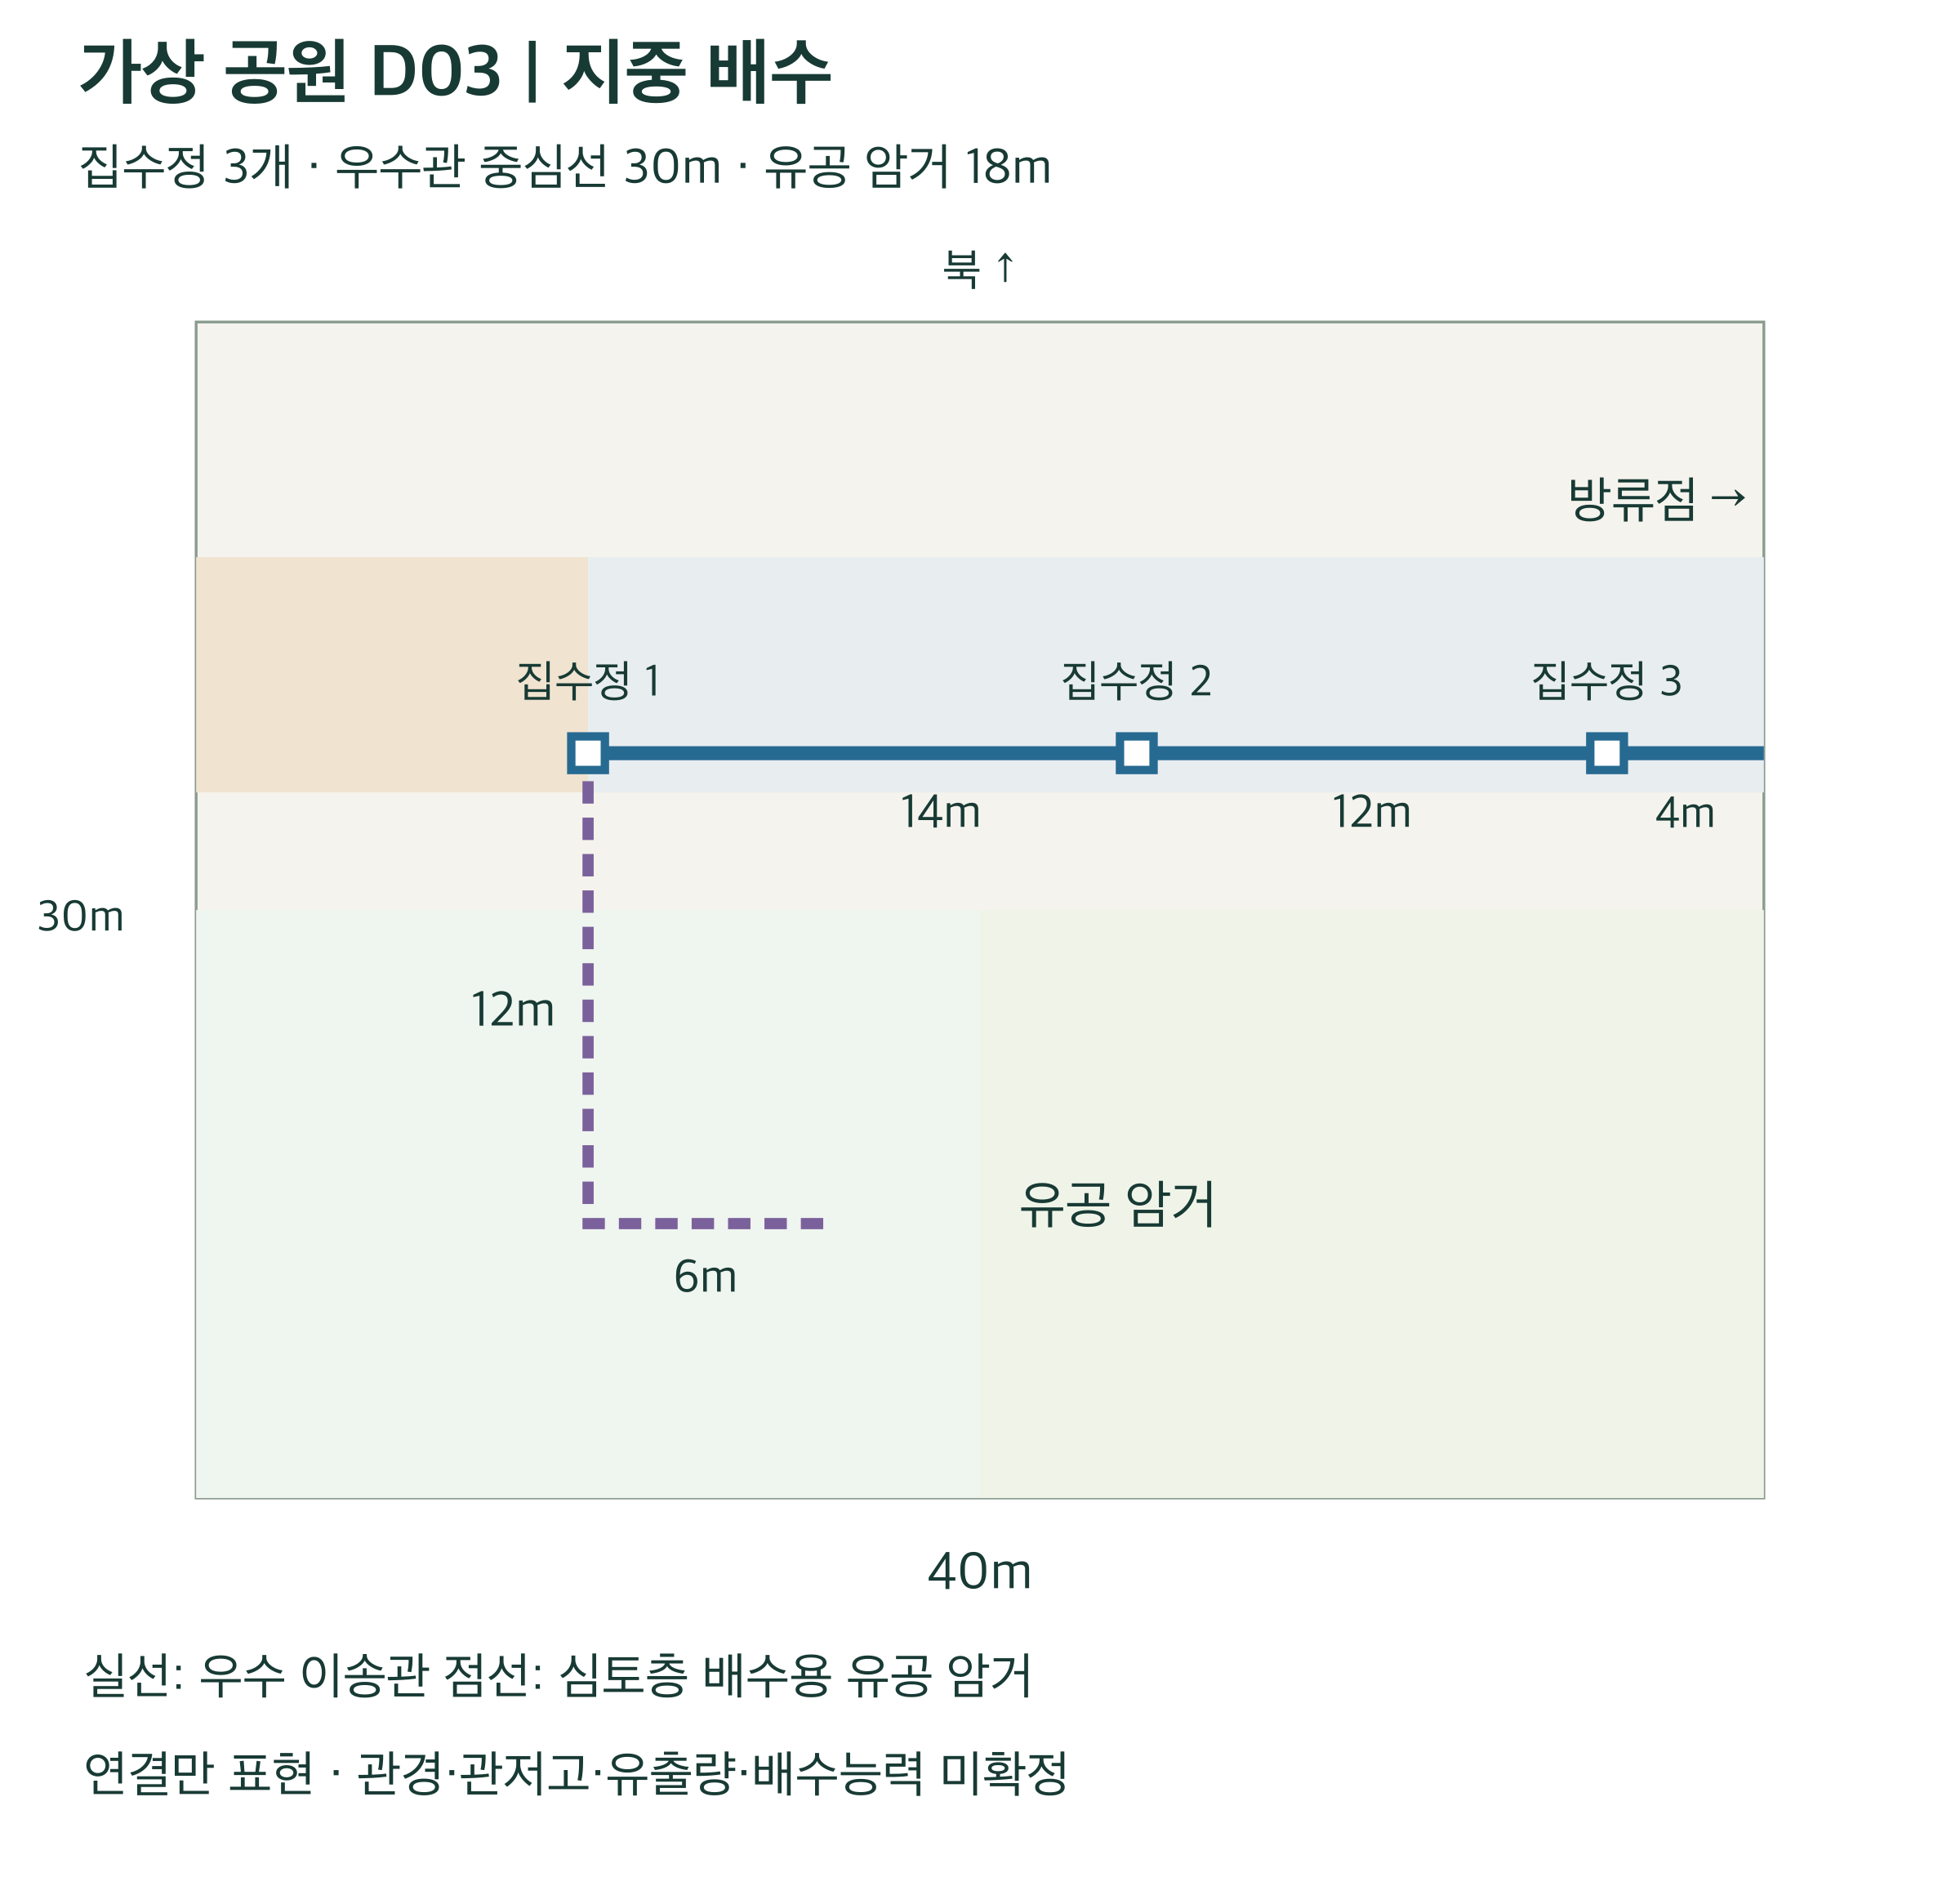 도판 18 · PDF 62쪽
같은 공원의 집수정·우수관·유공 암거 연결.
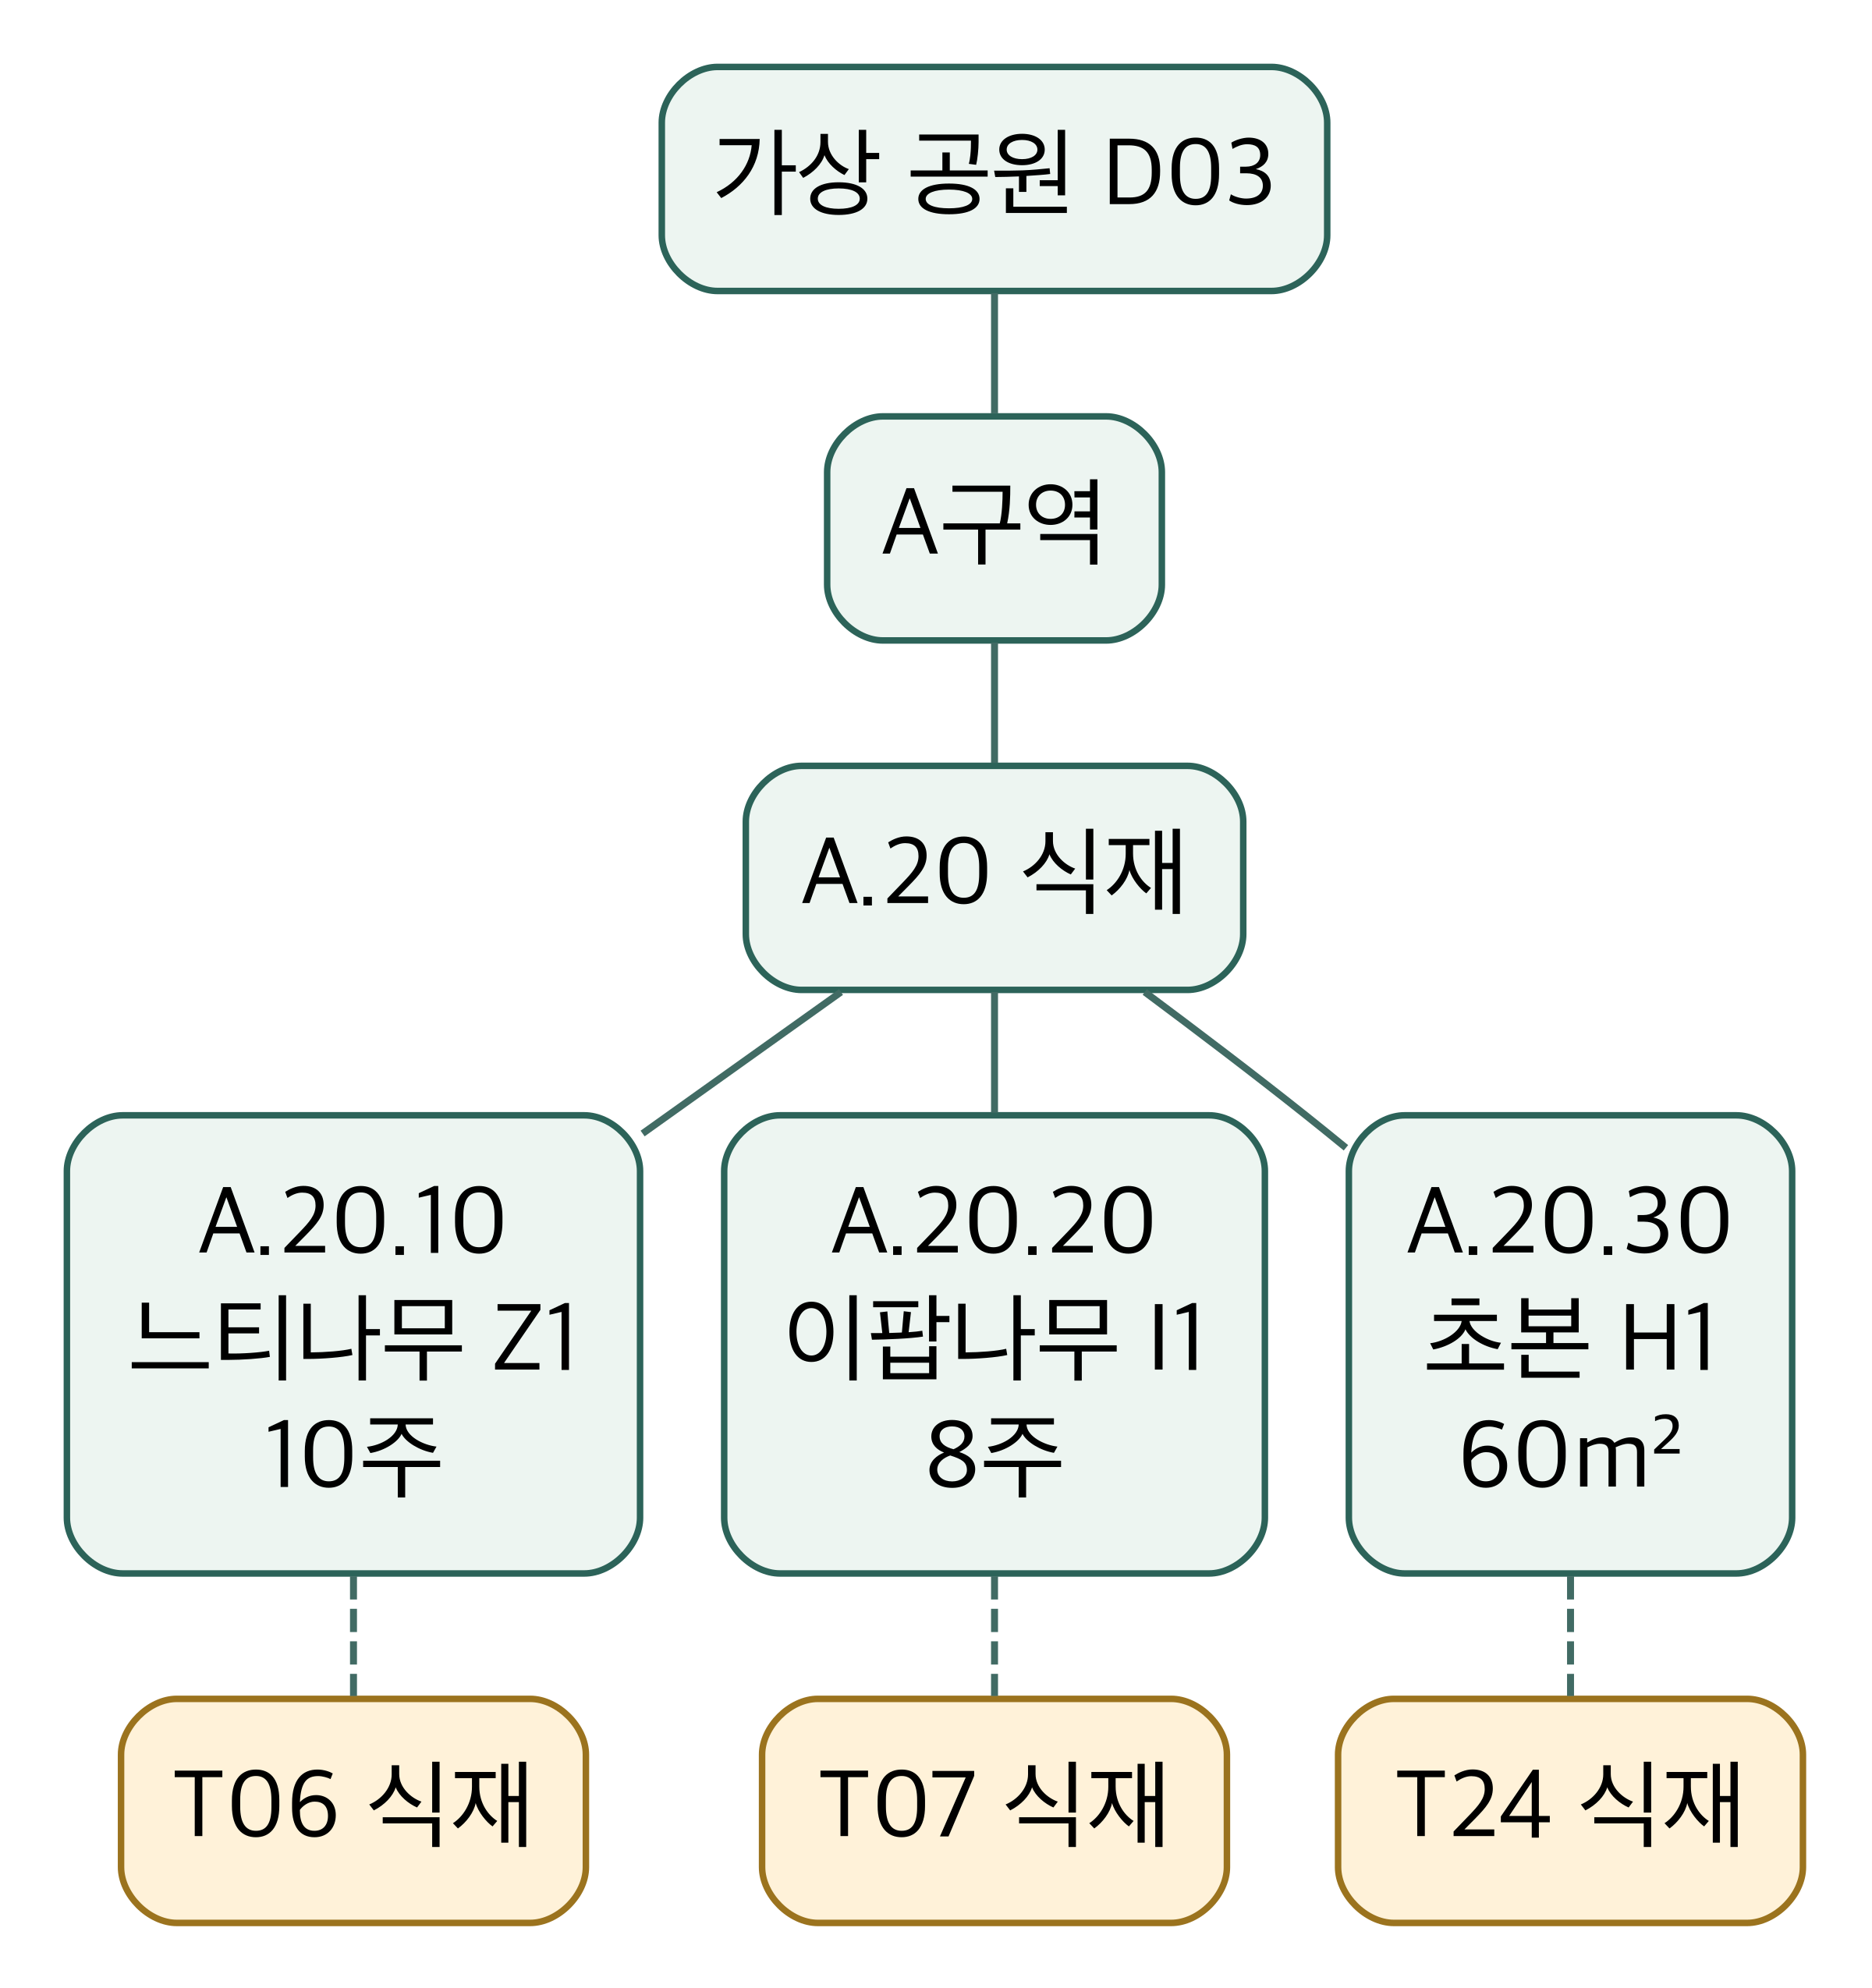 도판 19 · PDF 63쪽
A구역의 교목·초본 WBS와 공정 활동 연결.
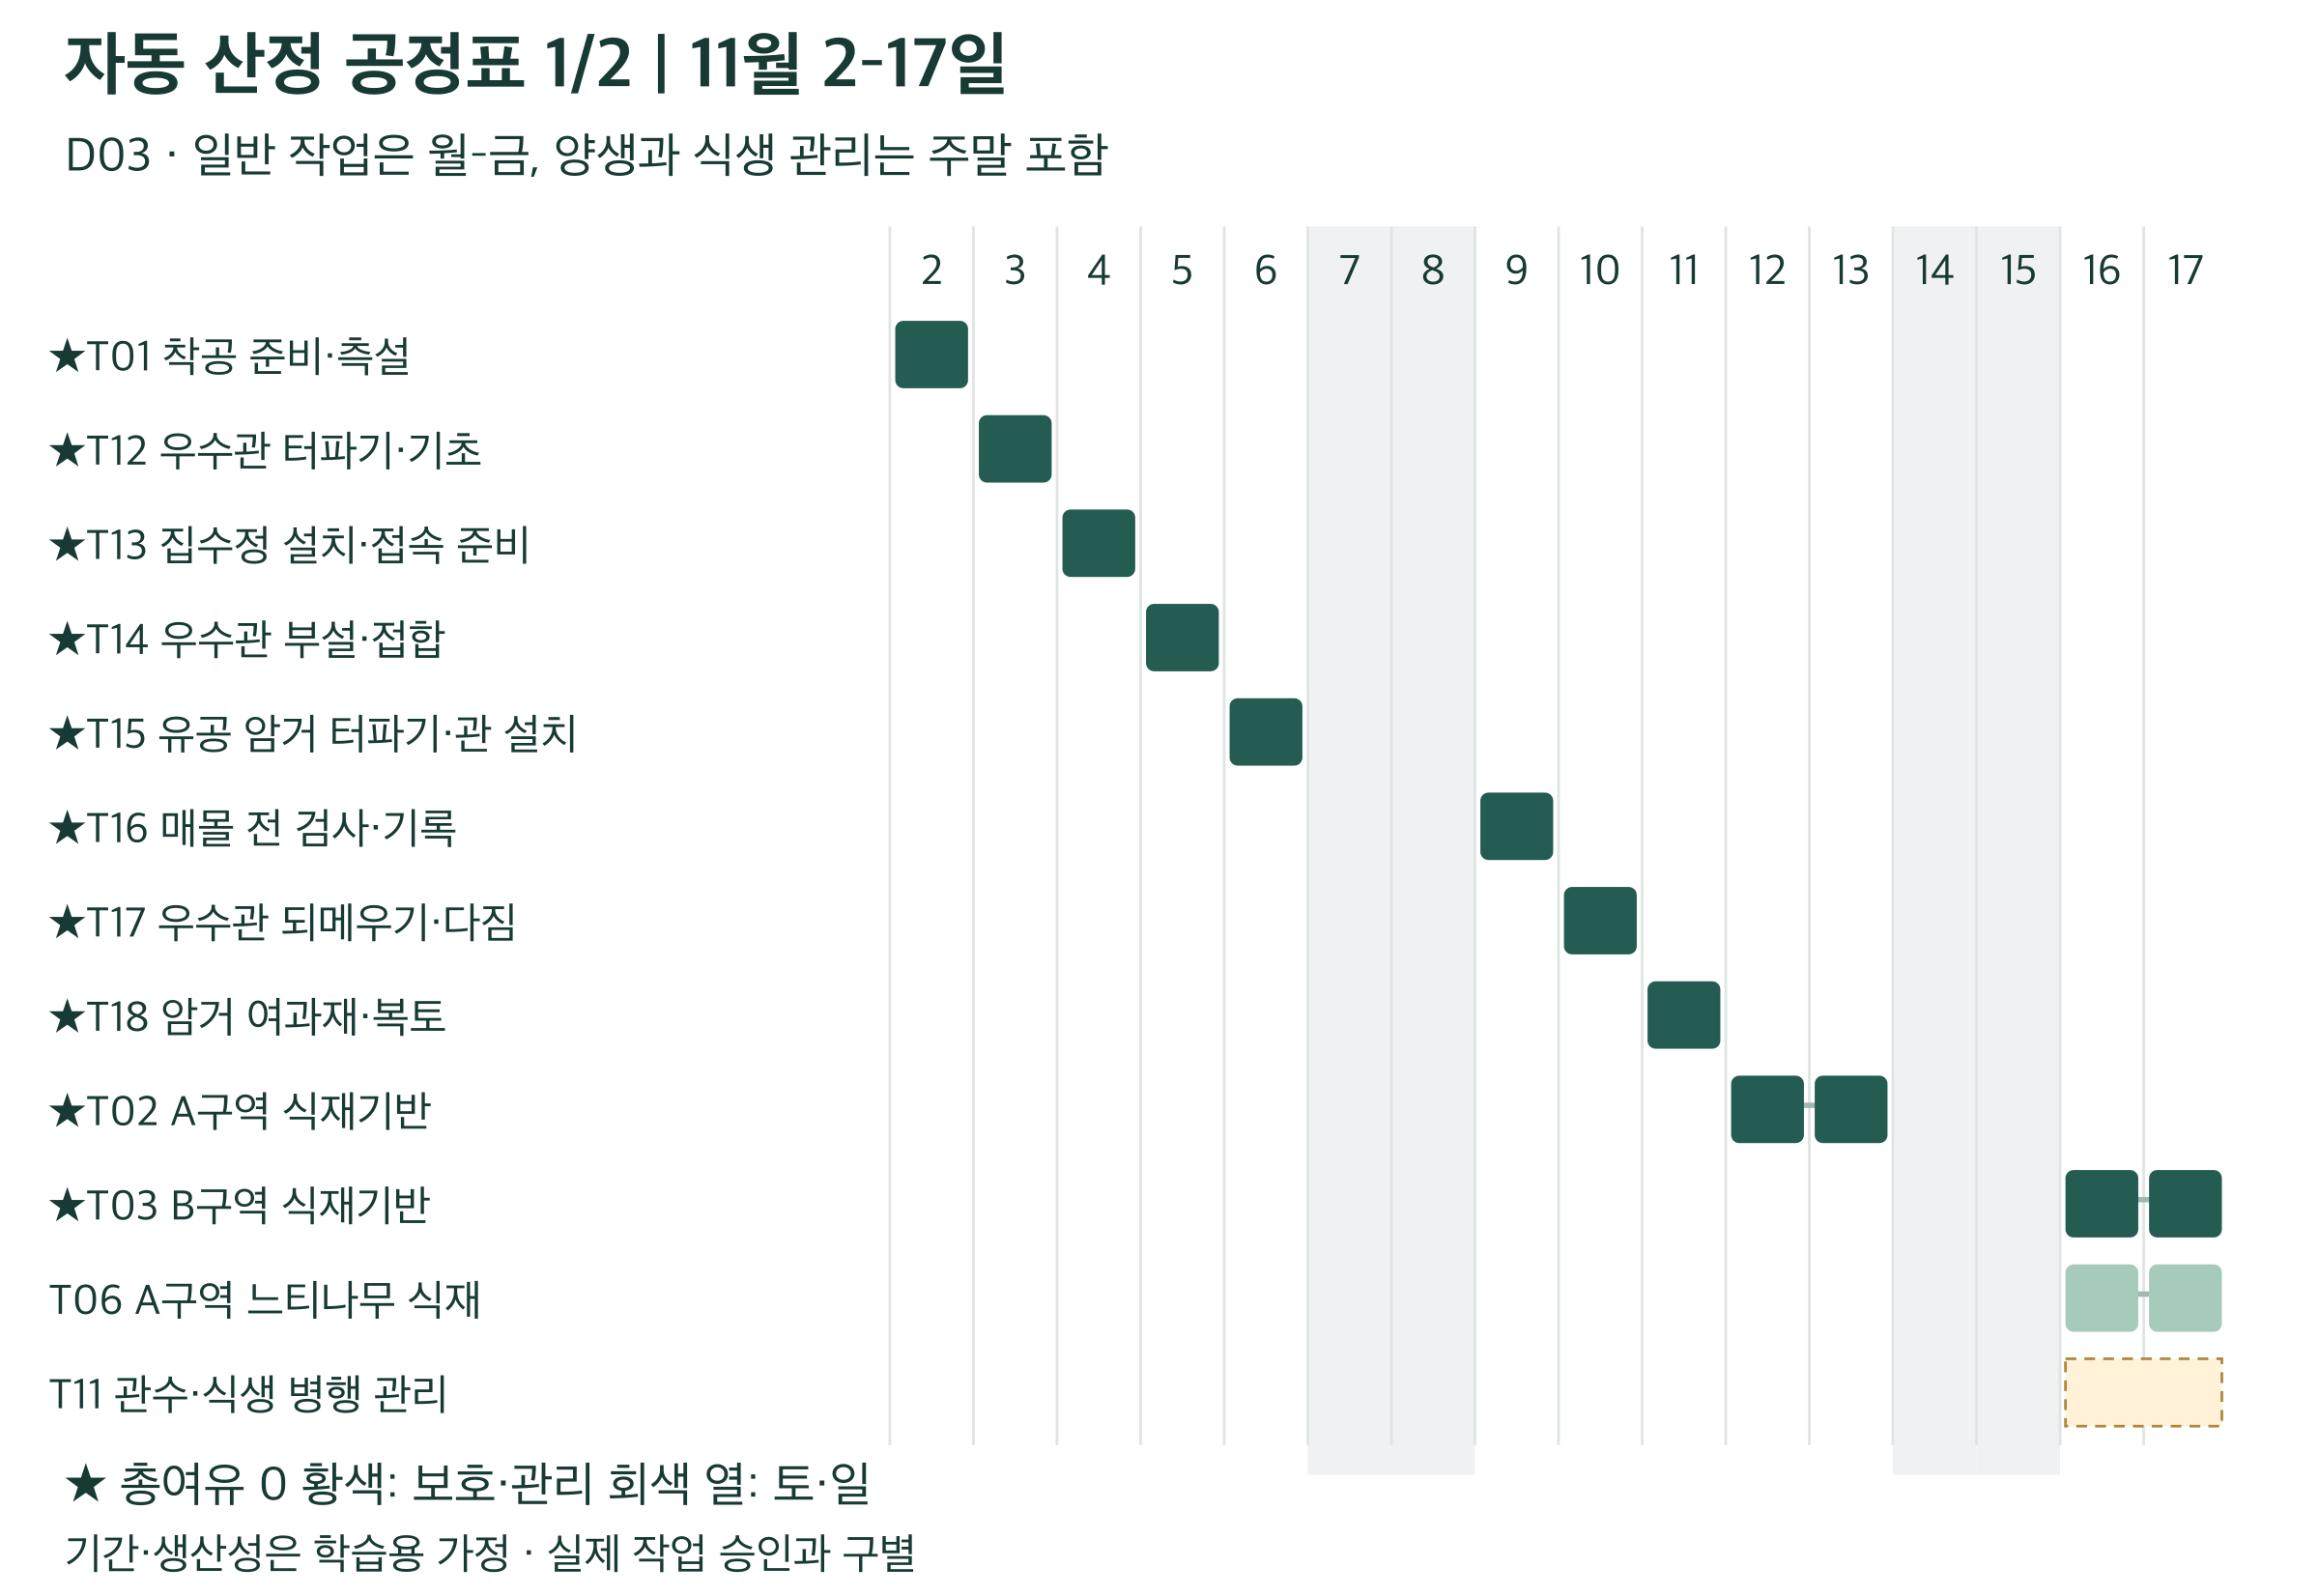 도판 20 · PDF 68쪽
공정표 전반: 우배수·매몰 전 검사·식재기반.
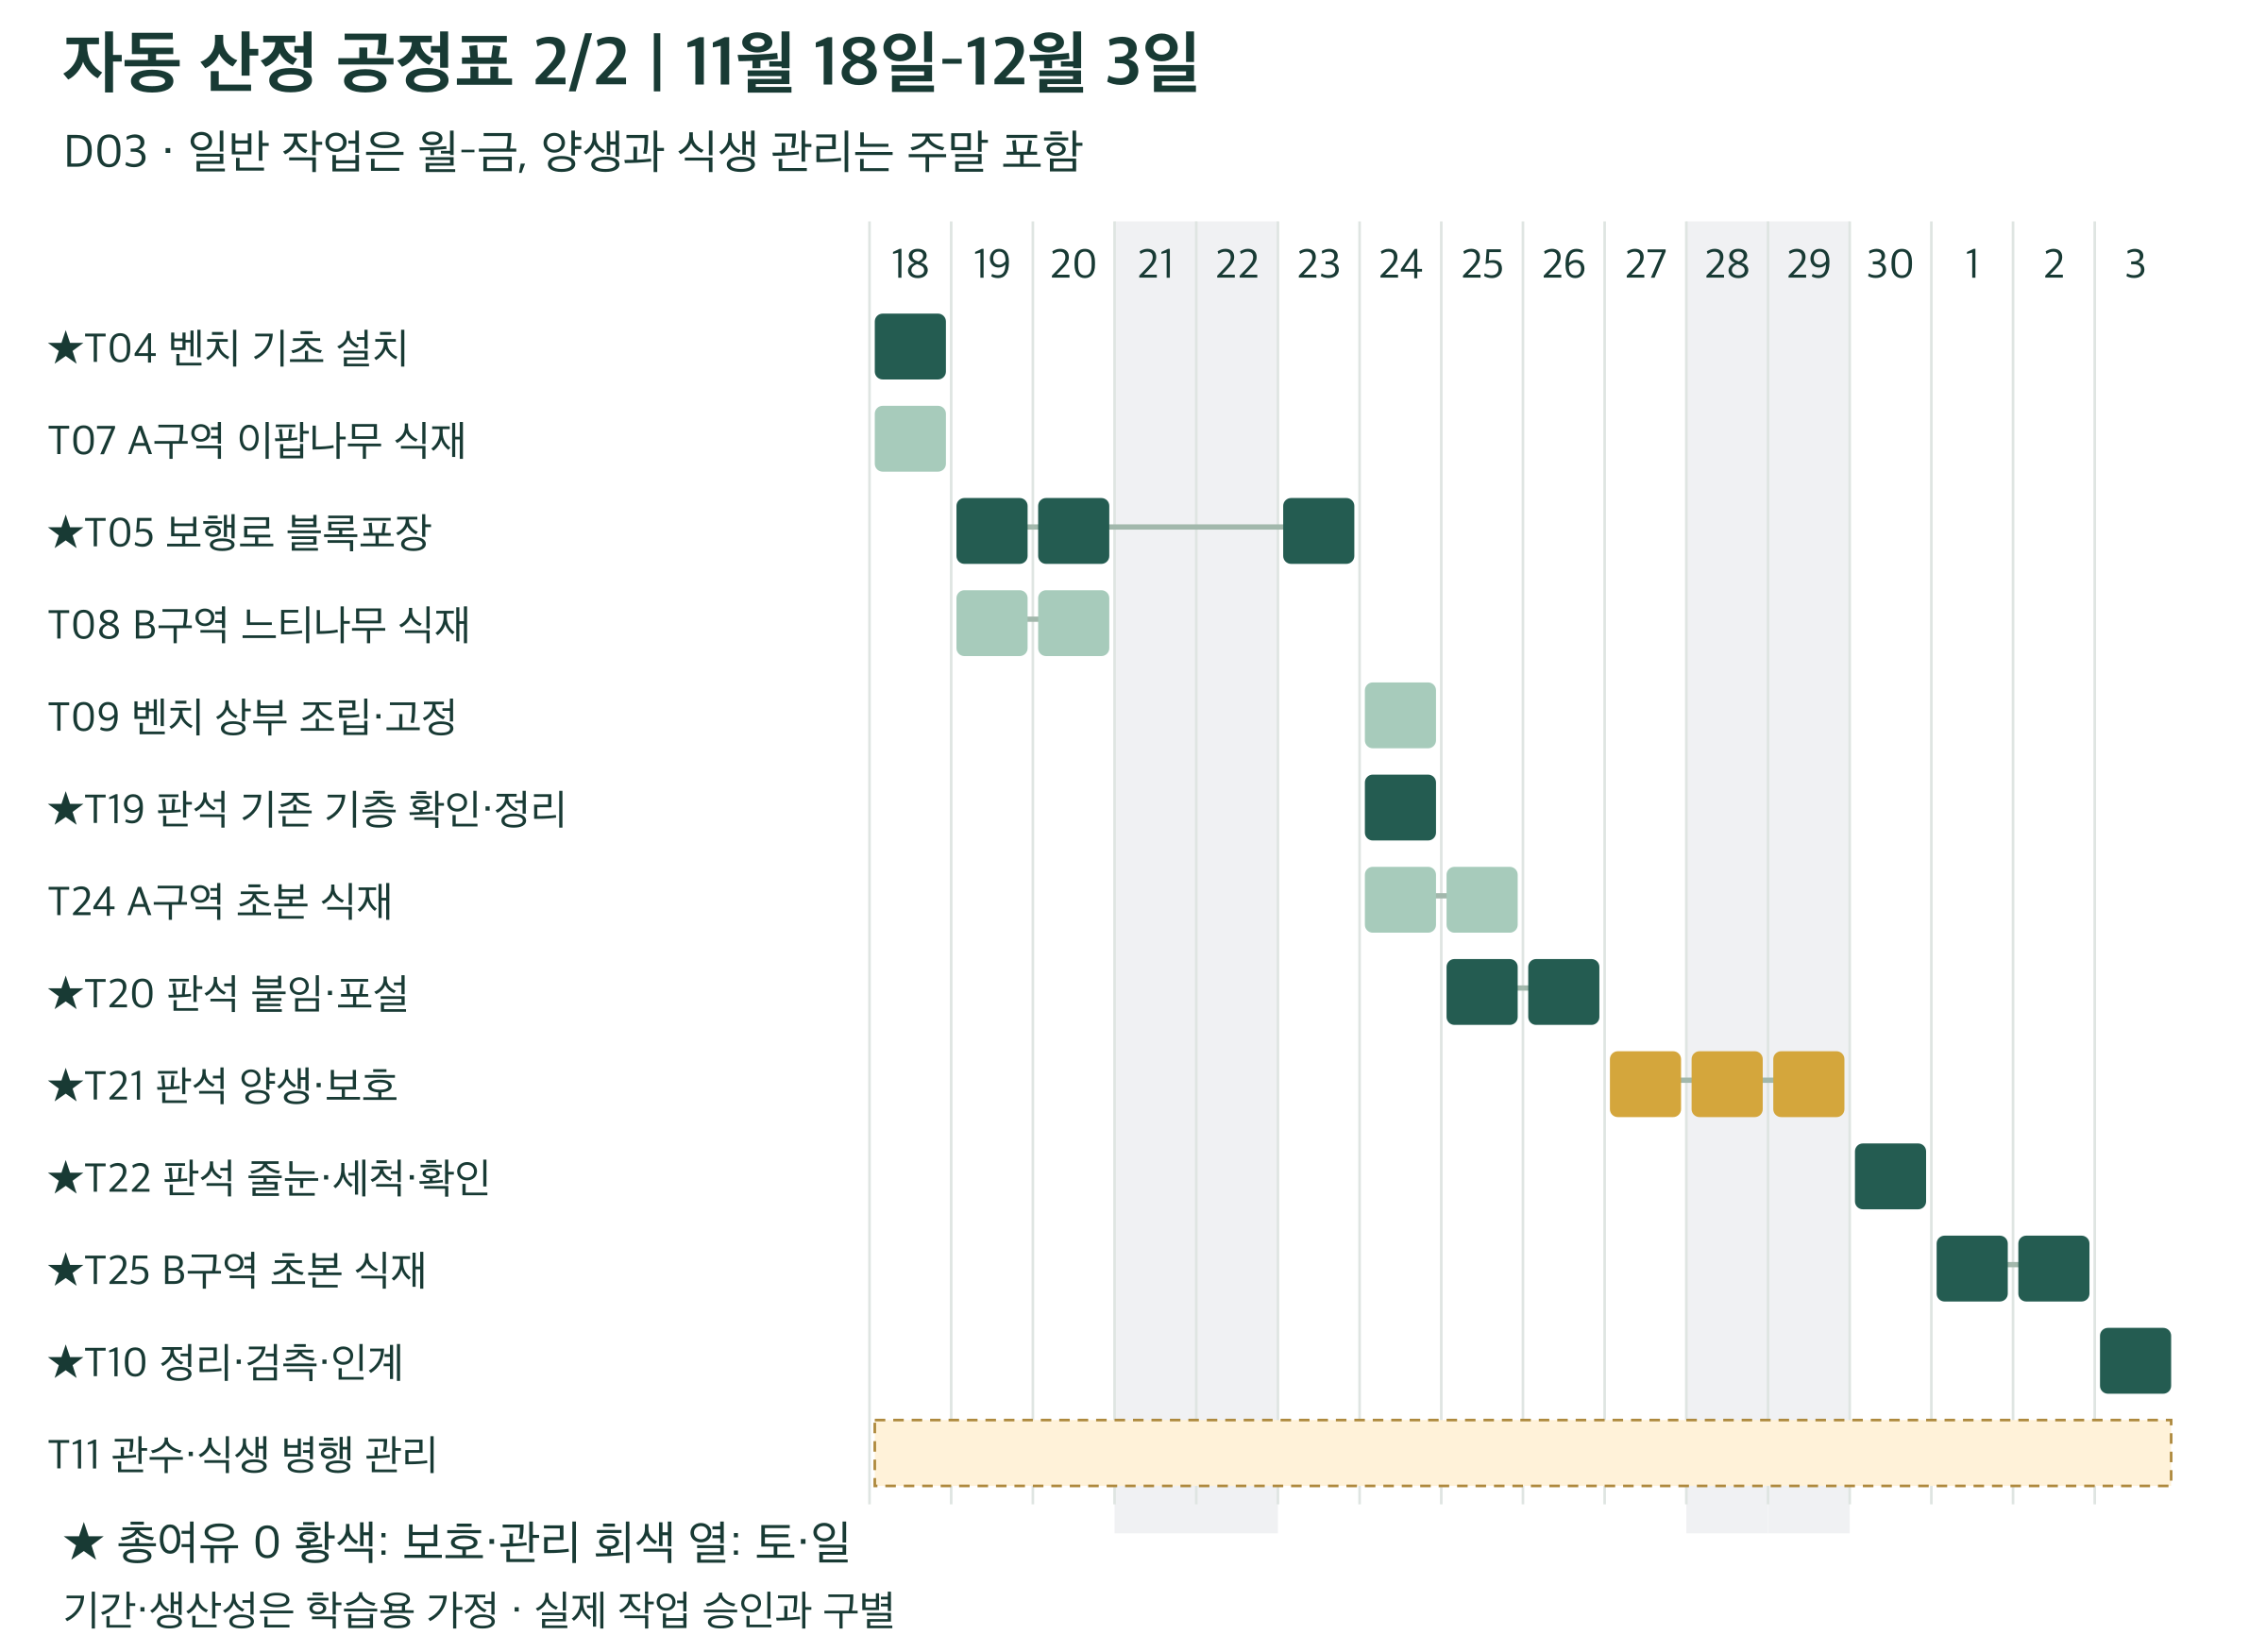 도판 21 · PDF 69쪽
공정표 후반: 포장·교목·초본·양생·인계.
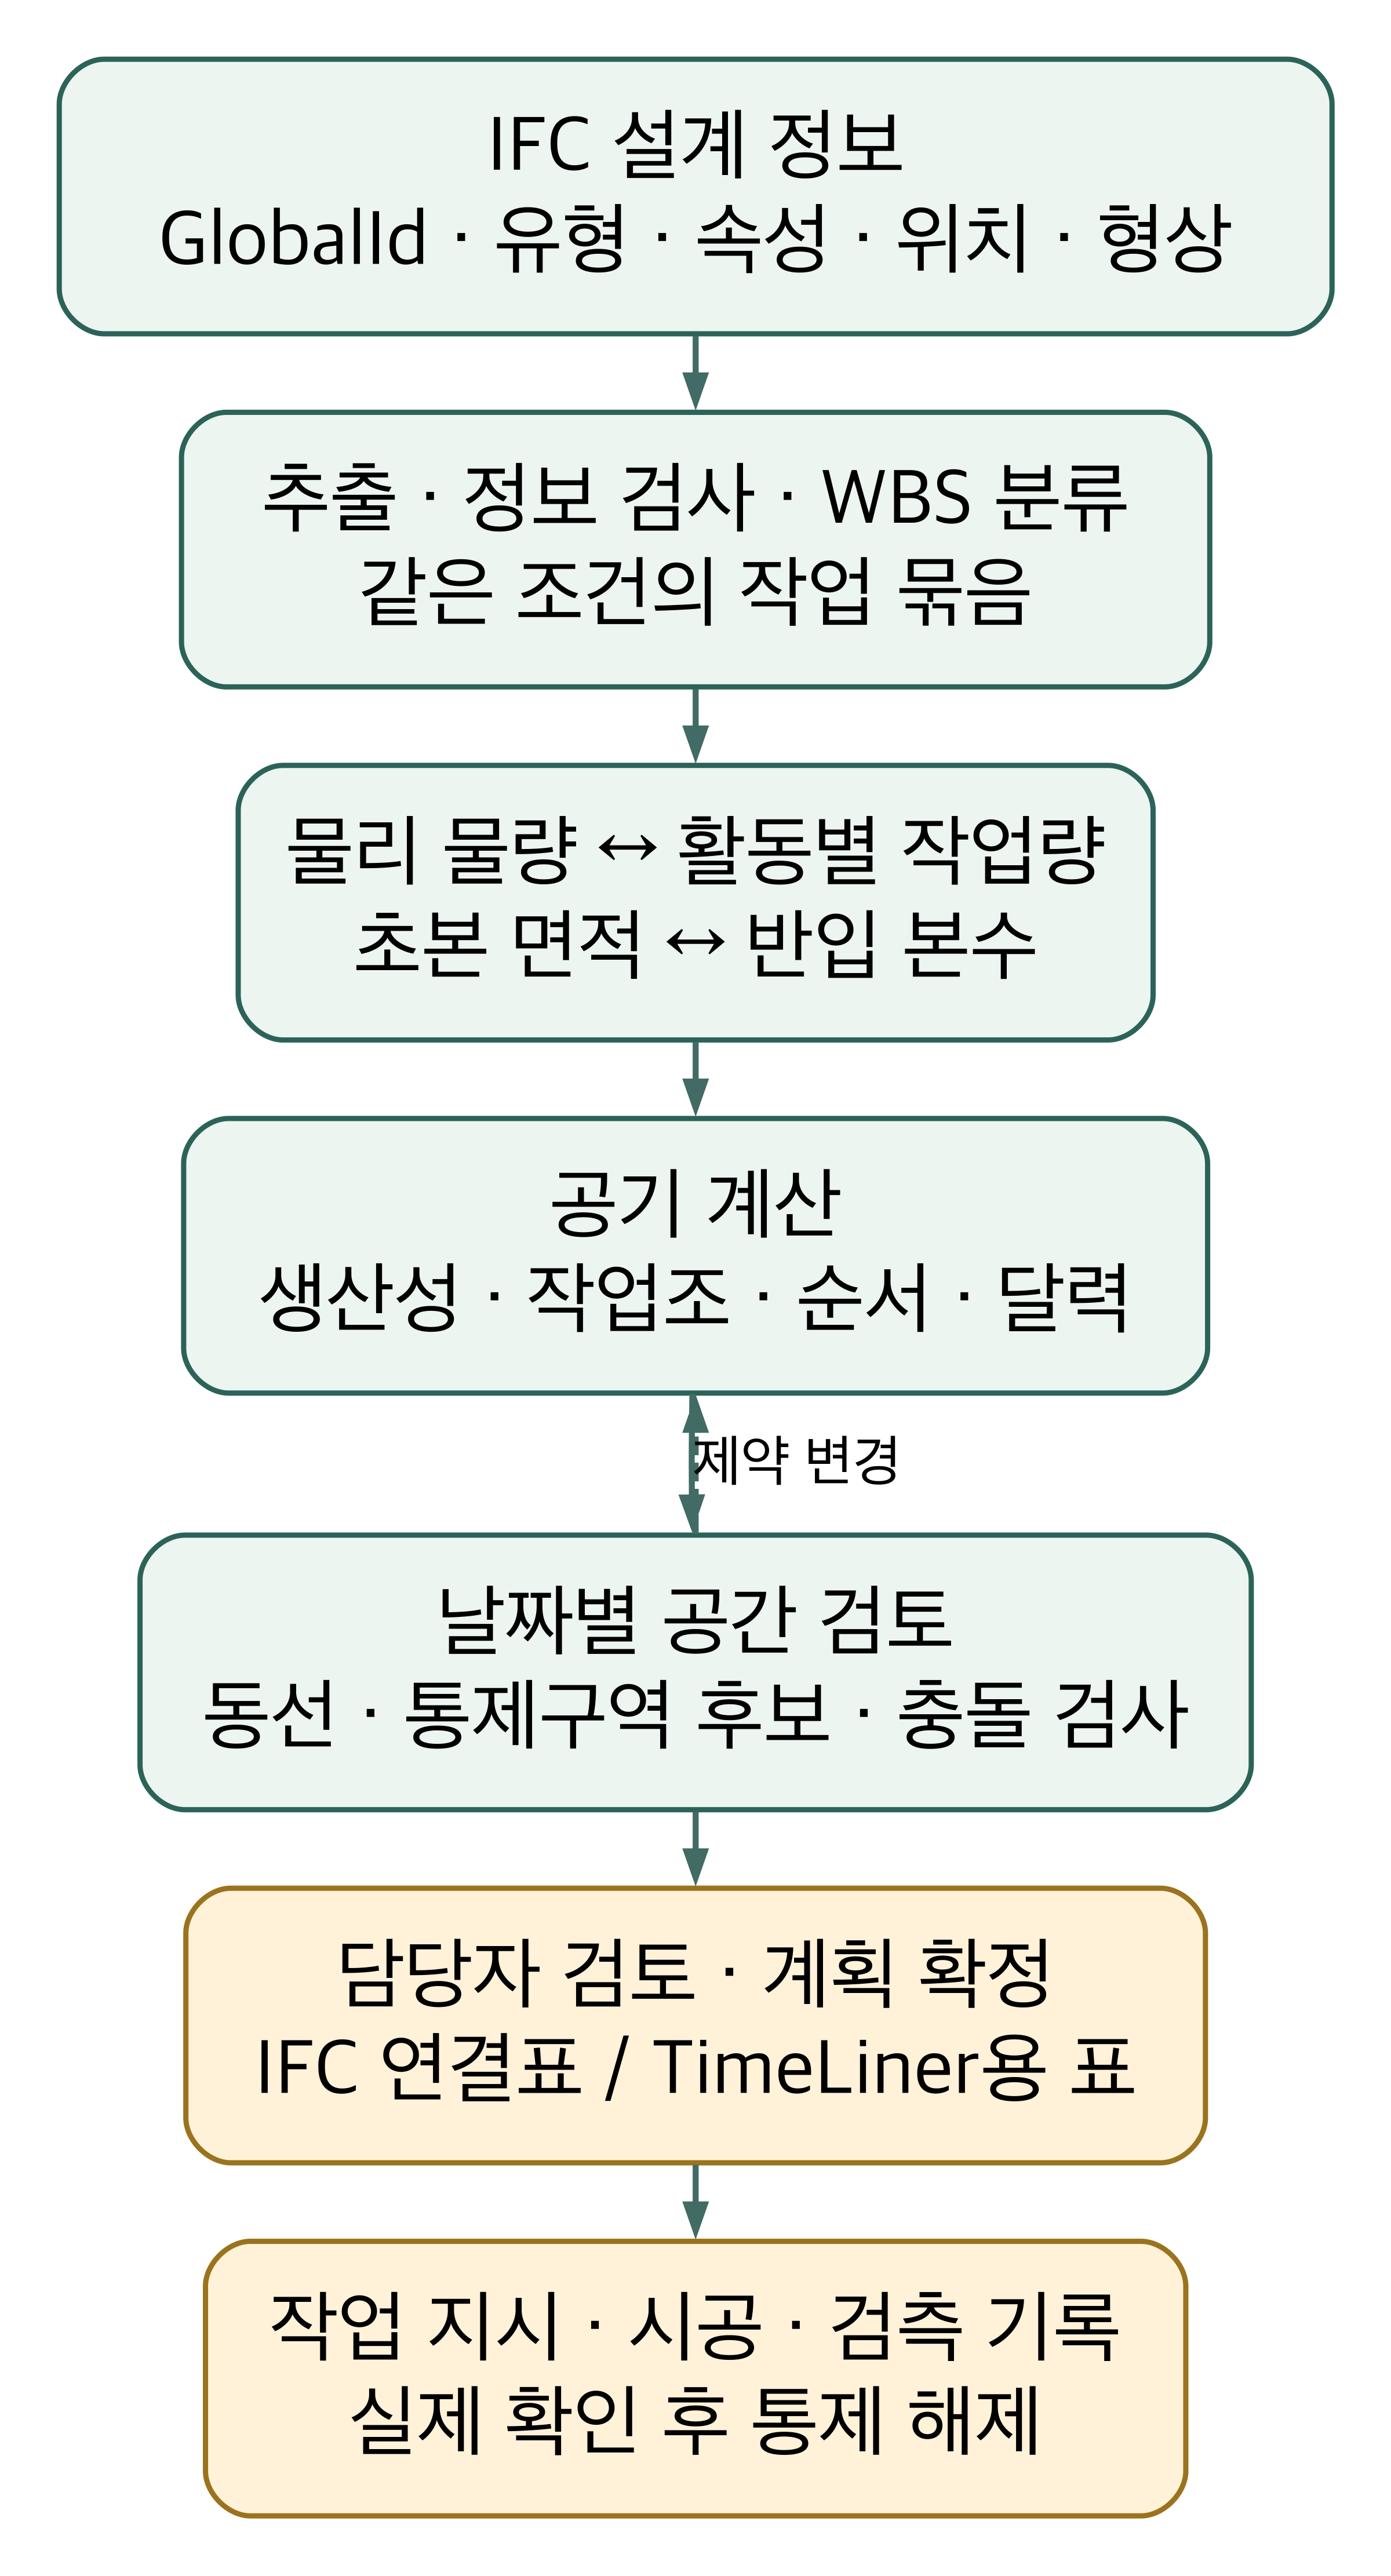 도판 22 · PDF 70쪽
IFC에서 WBS·공정·공간 검토·검측으로 이어지는 구조.
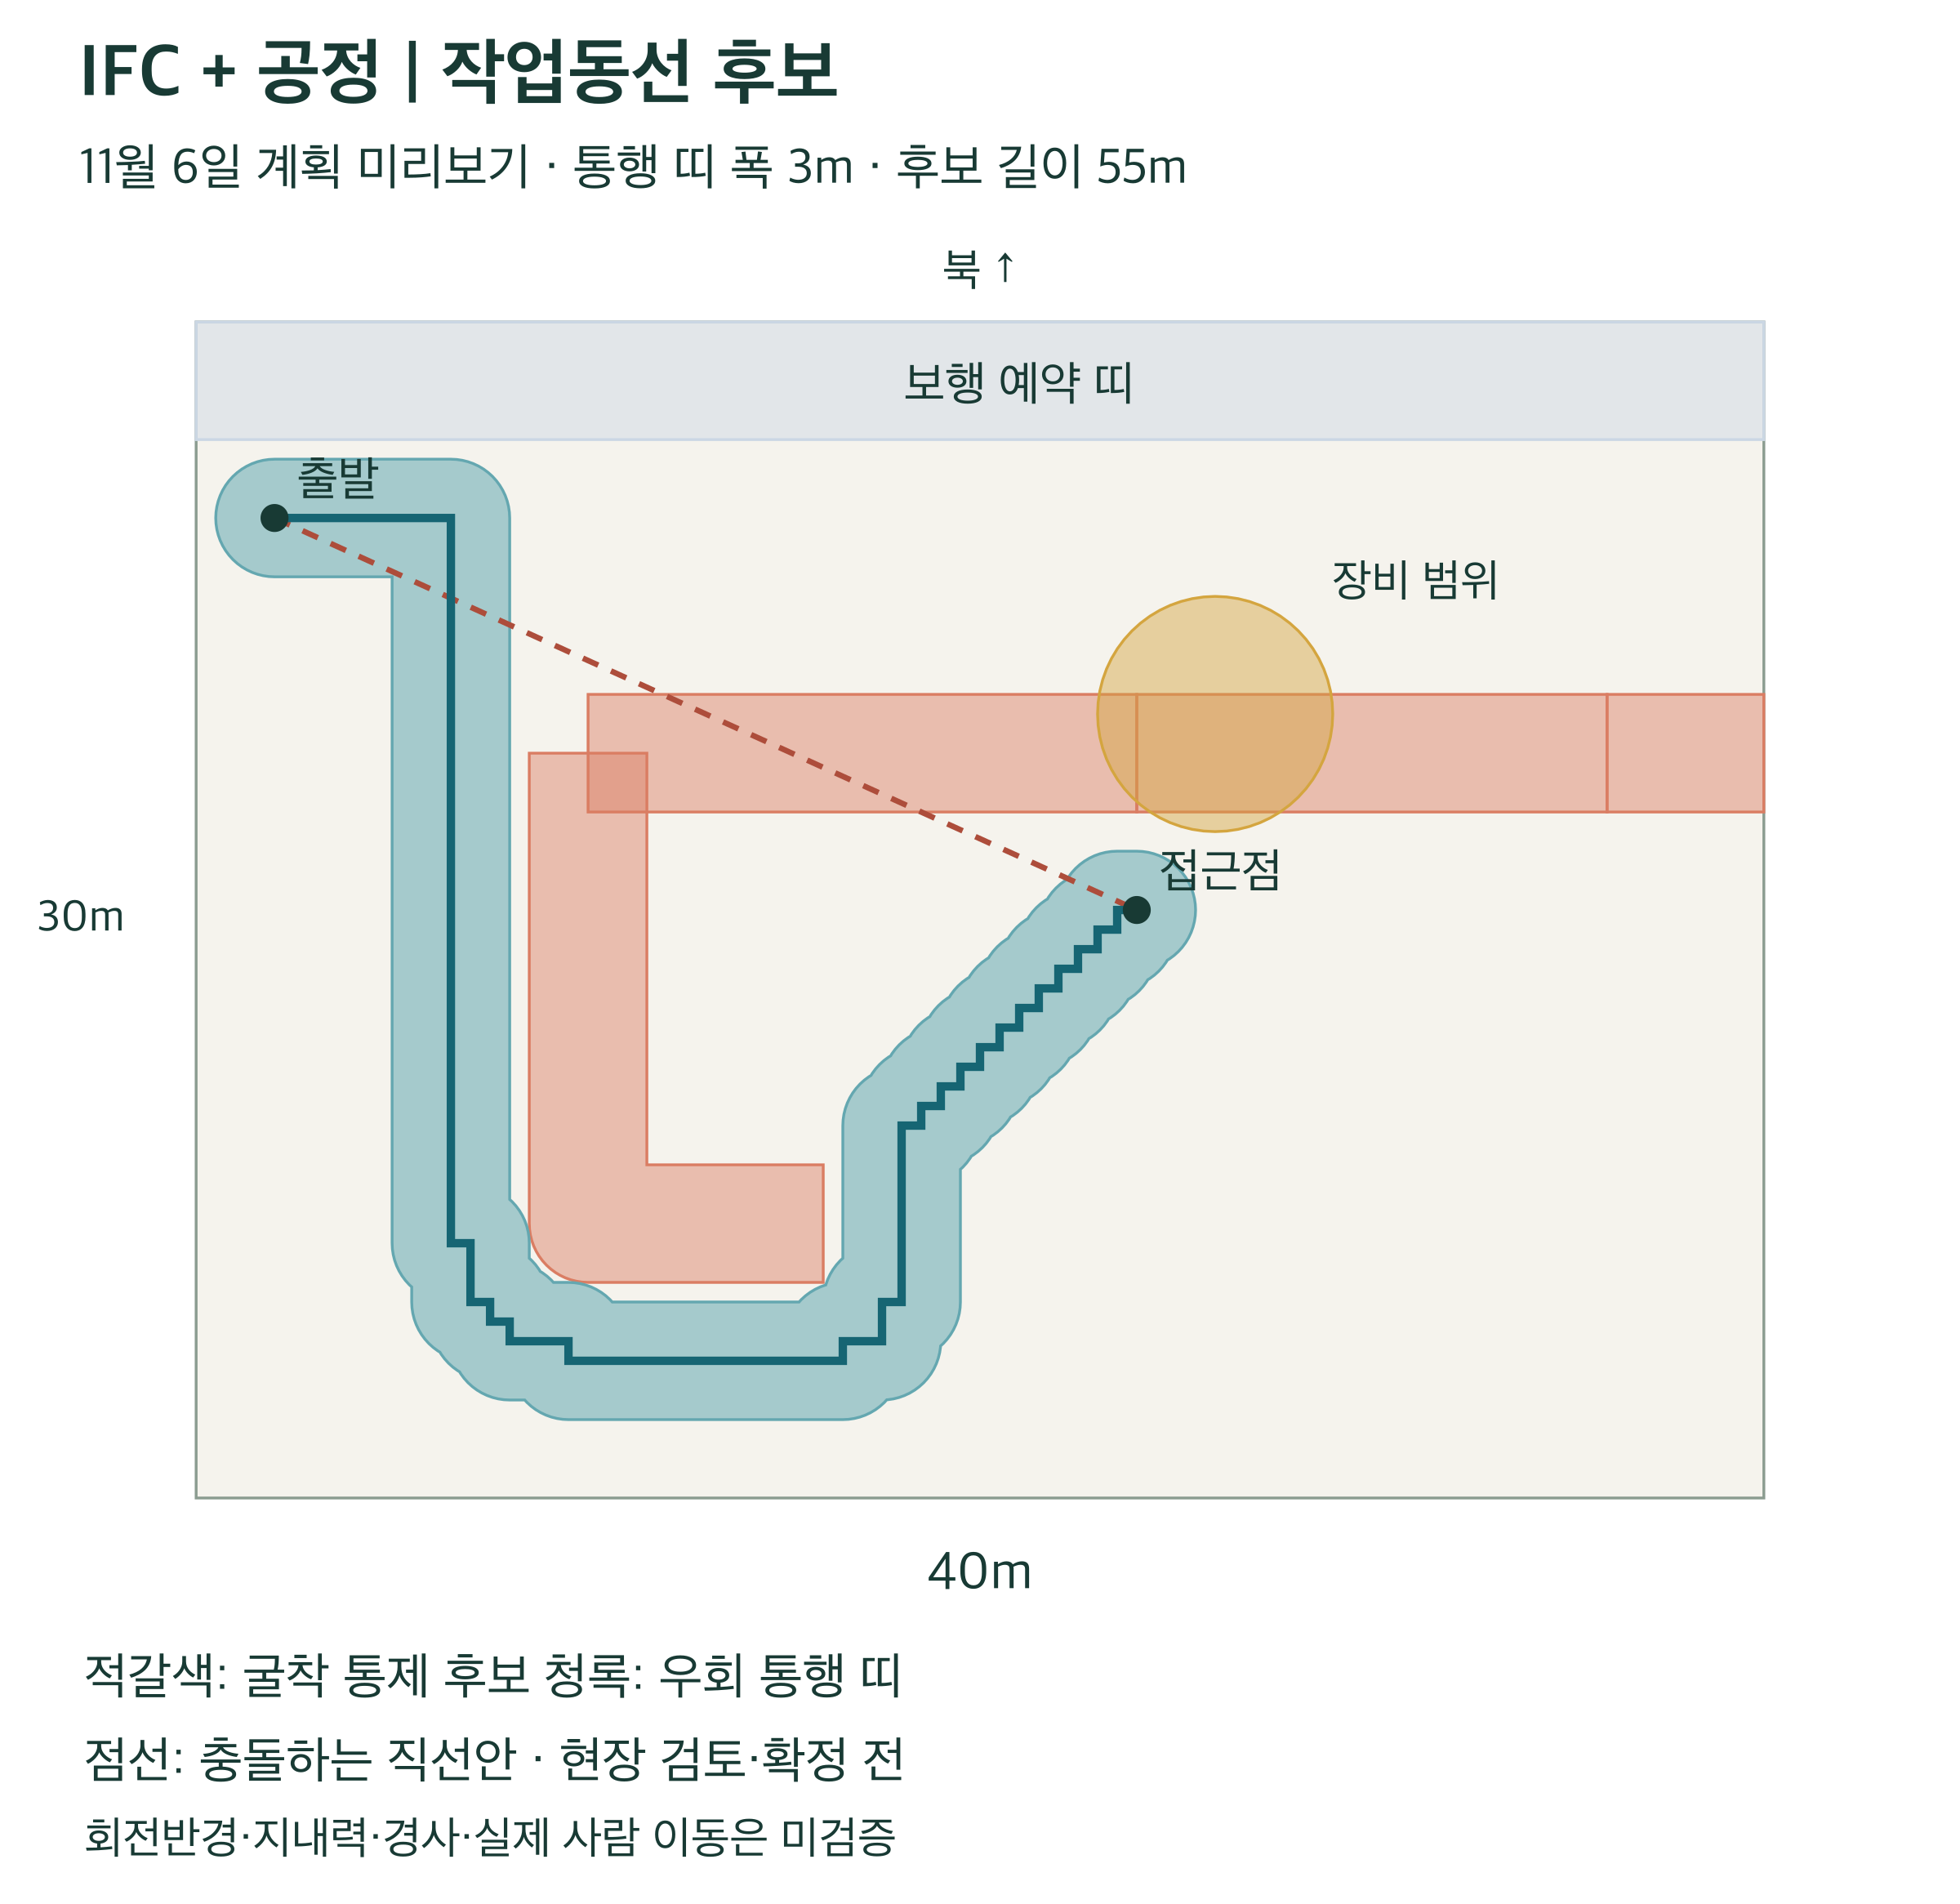 도판 23 · PDF 74쪽
IFC 위치와 공정을 사용한 굴착 시점의 동선 후보 검사.
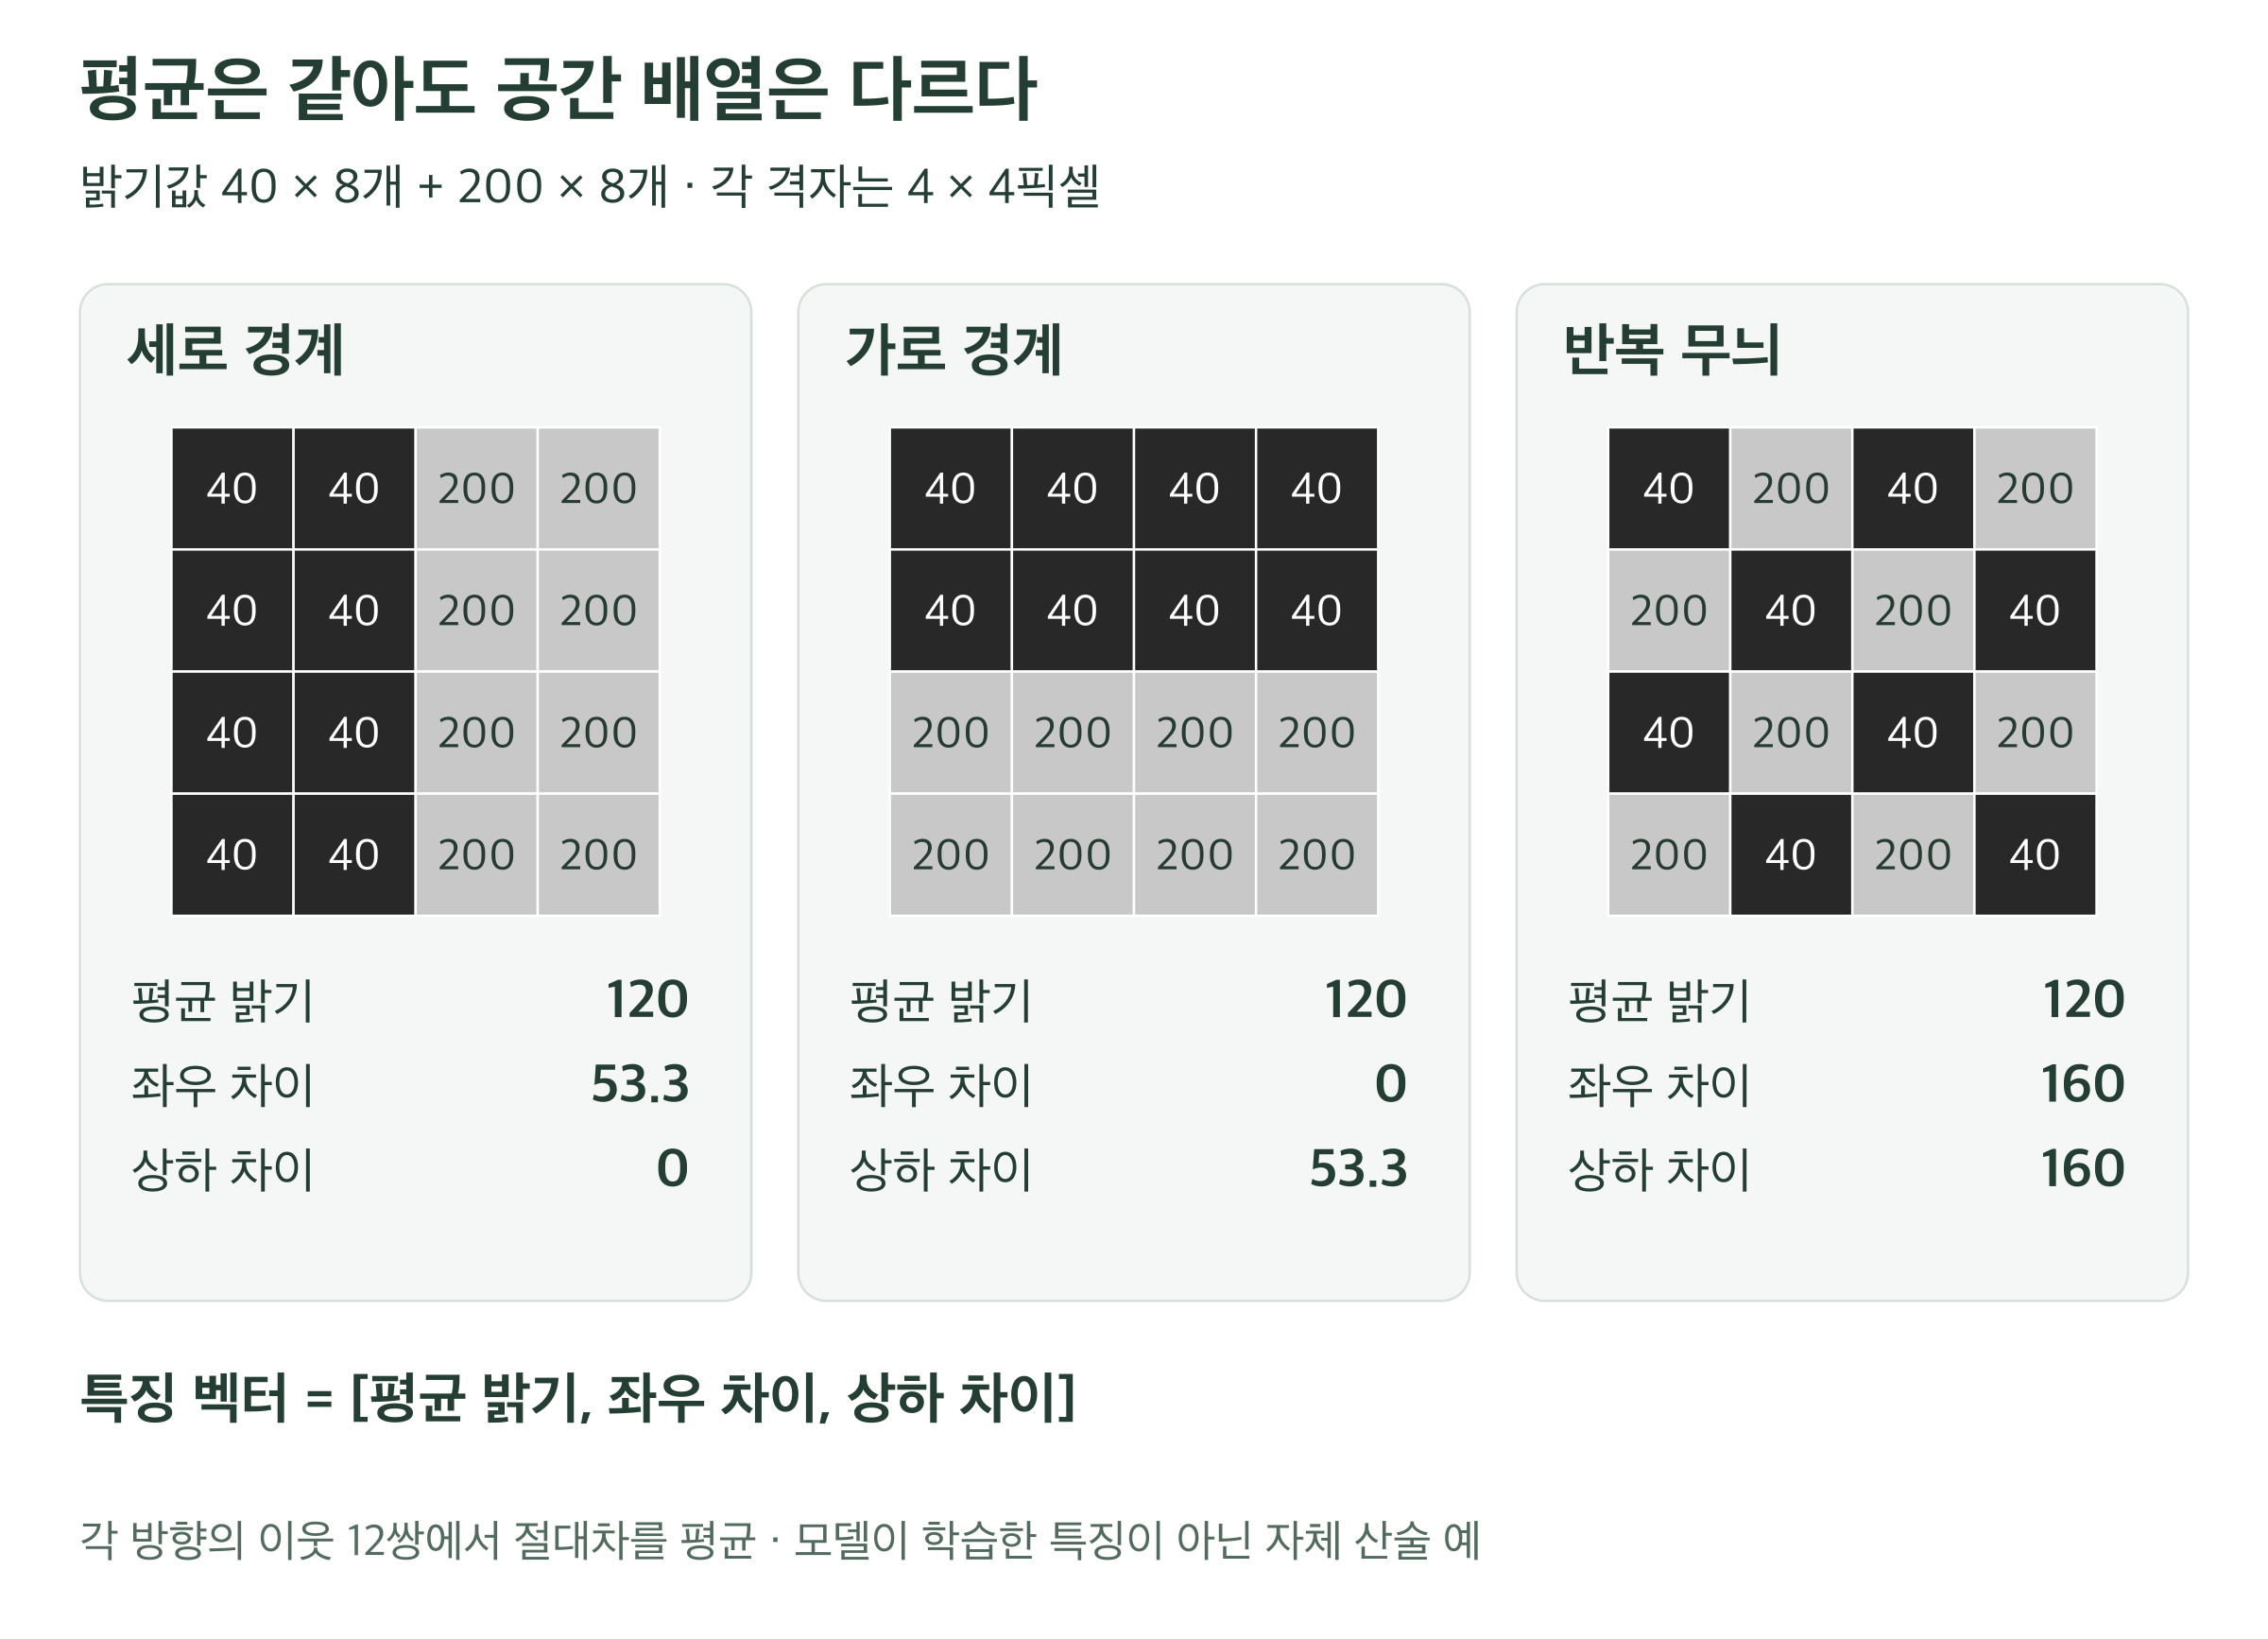 도판 24 · PDF 81쪽
평균 밝기가 모두 120인 4×4 격자 세 개. 세로 경계는 좌우 이웃 차이만 크고, 가로 경계는 상하 이웃 차이만 크며, 반복 무늬는 두 방향의 차이가 모두 크다.
 도판 25 · PDF 83쪽
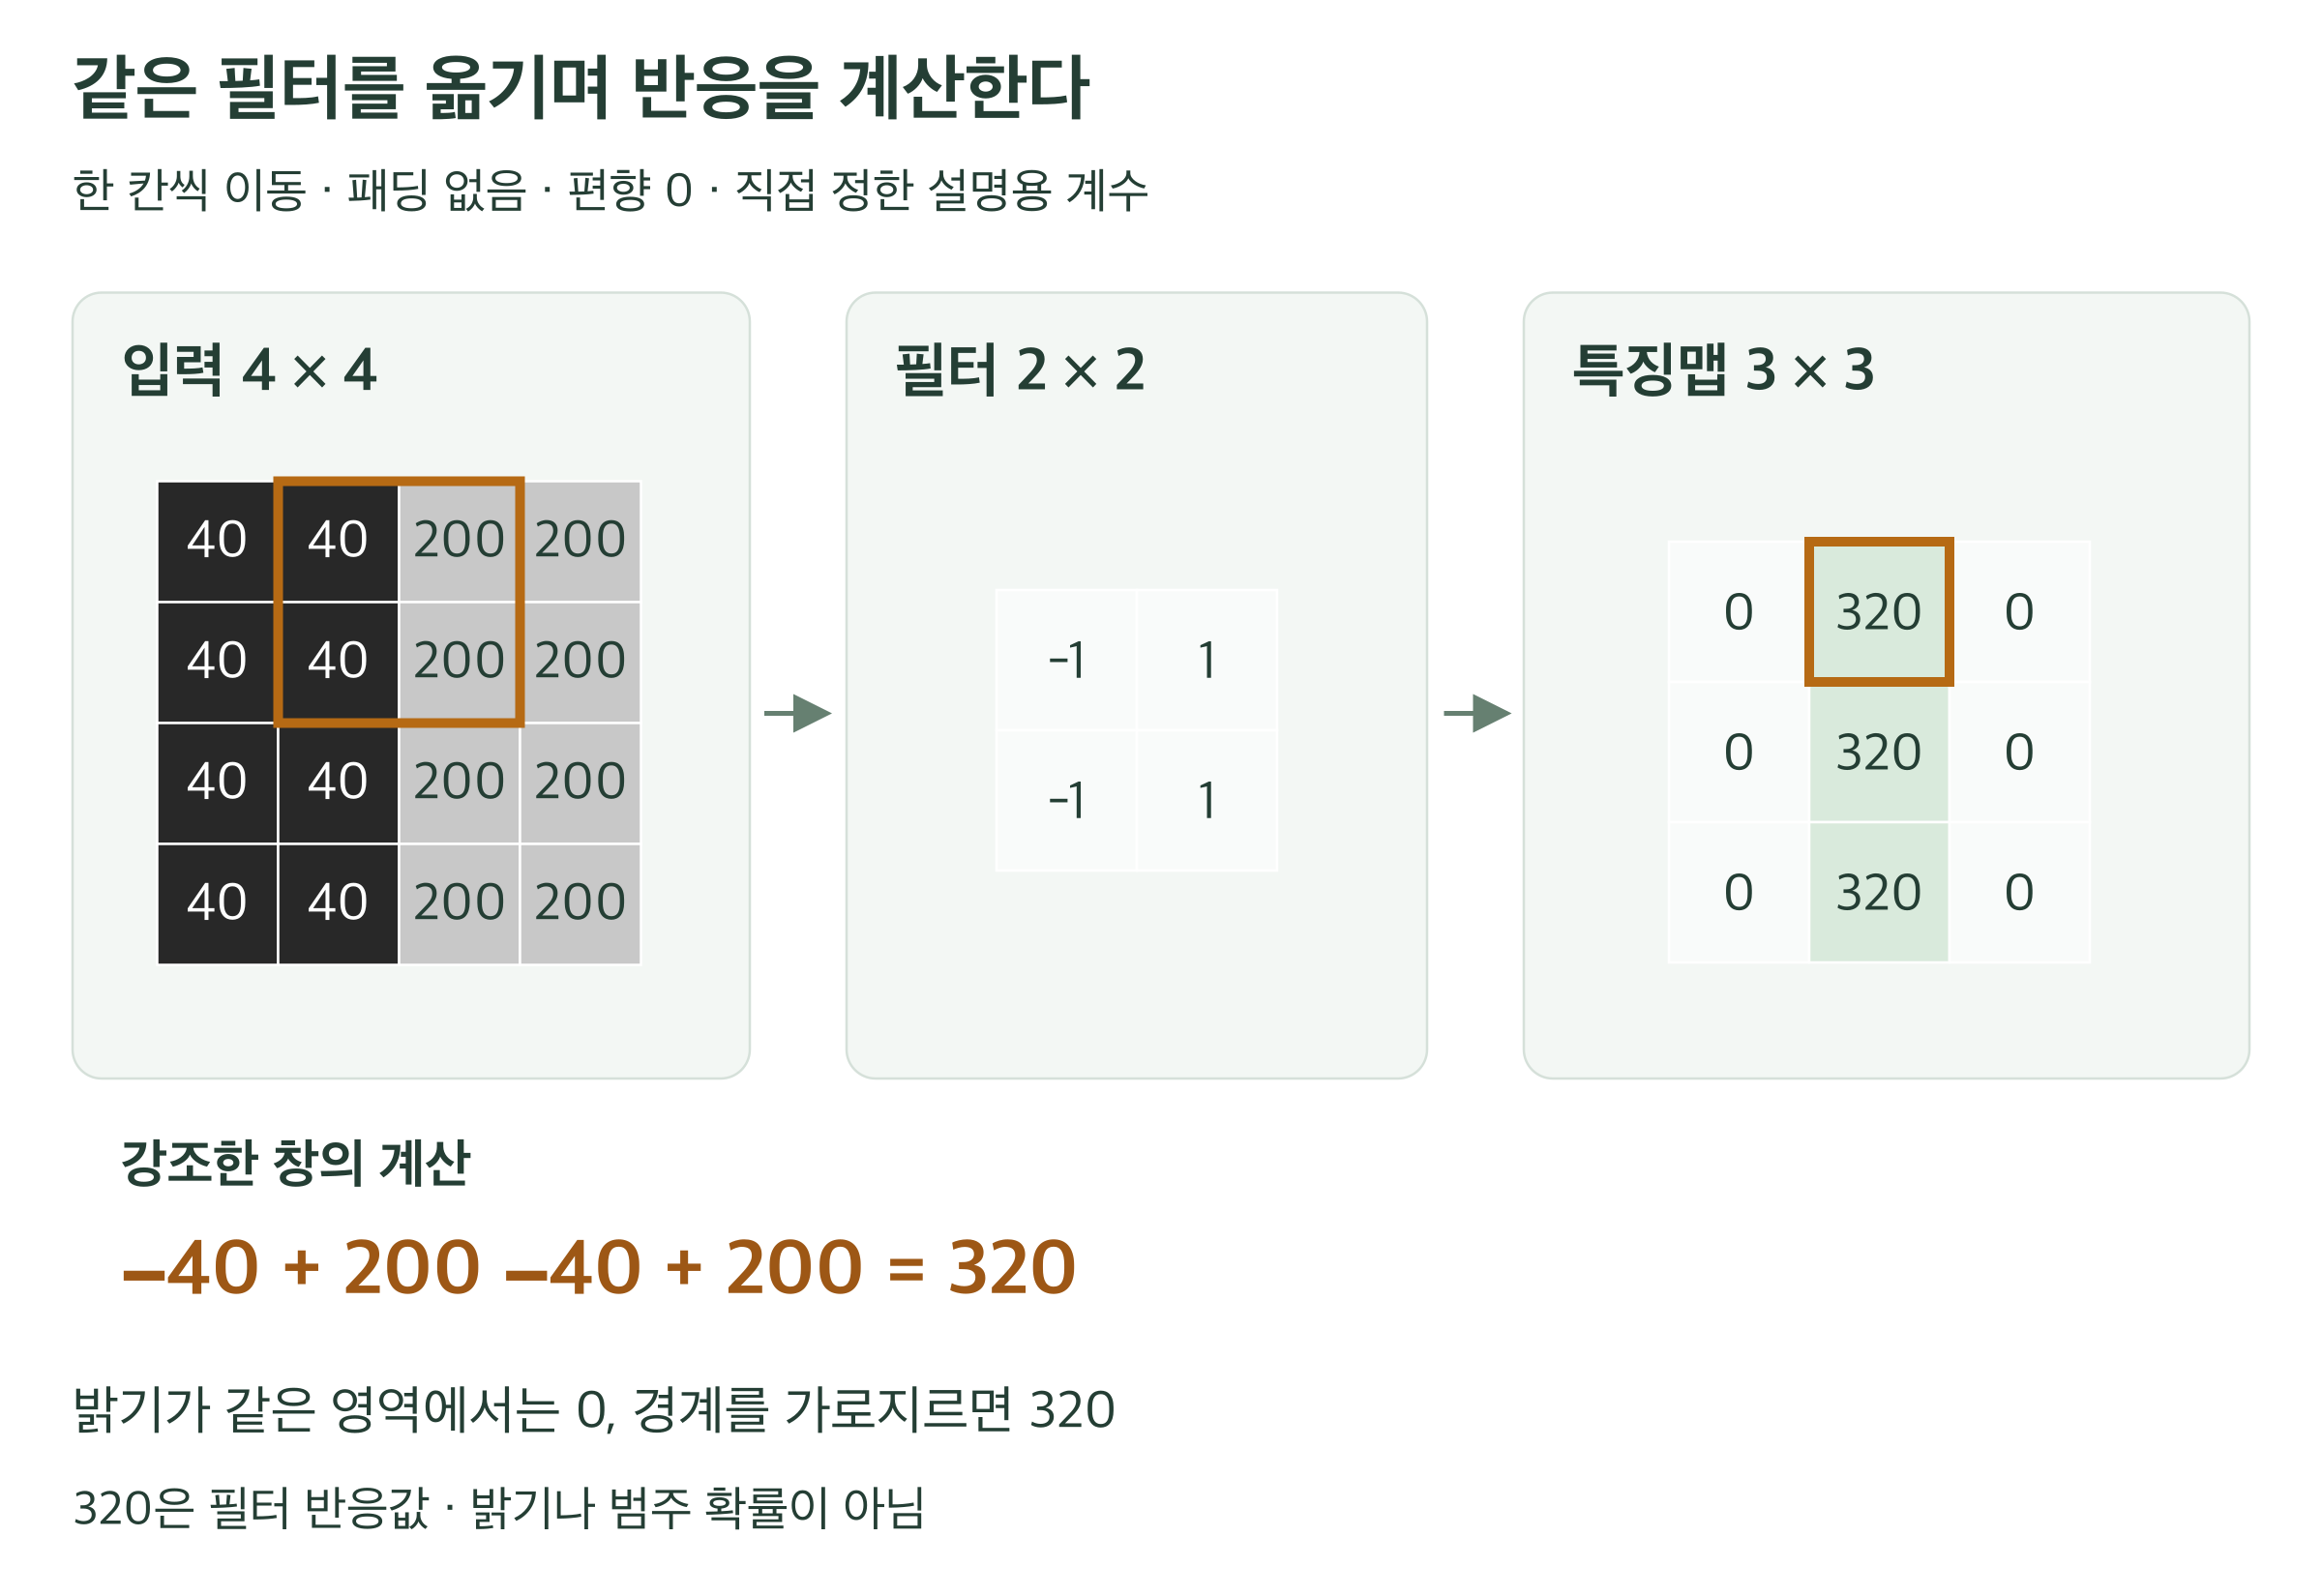
4×4 세로 경계 격자에 2×2 필터를 적용한다. 각 행이 마이너스 1과 1인 필터를 한 칸씩 이동하면 3×3 출력의 각 행은 0, 320, 0이다. 경계를 가로지르는 창과 출력 320을 함께 강조한다.
 도판 26 · PDF 85쪽
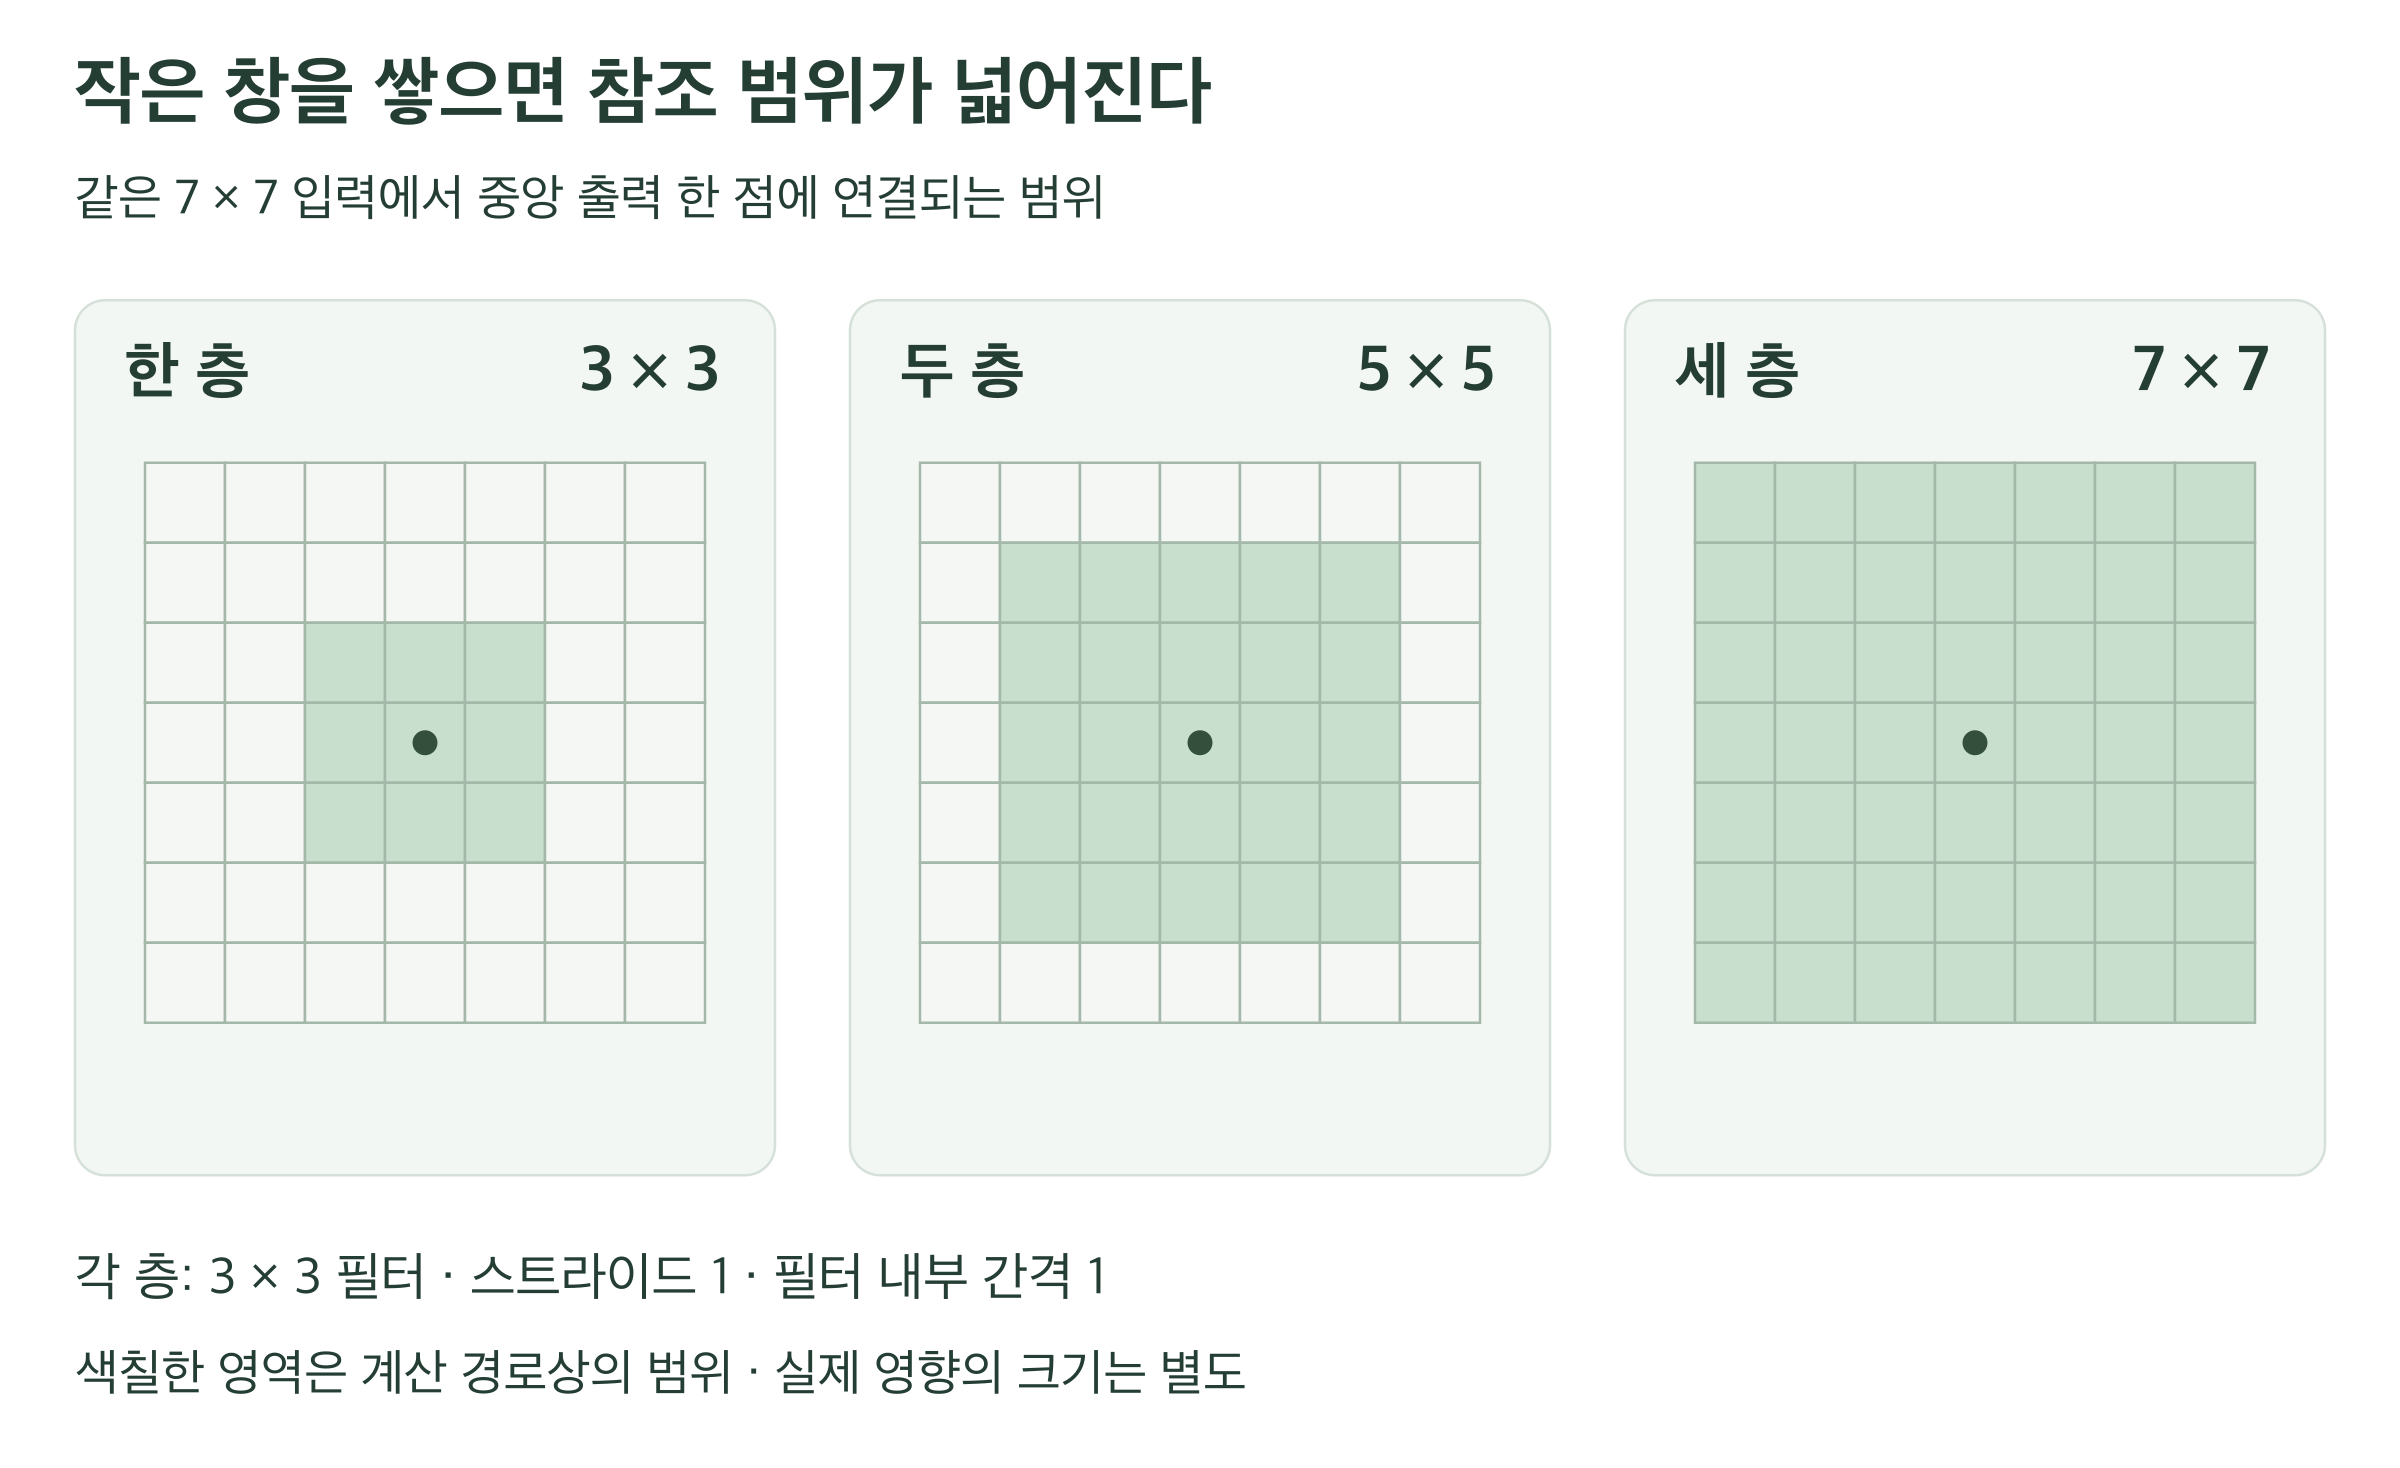
동일한 7×7 입력 격자 세 개에서 중앙 출력에 대응하는 이론적 수용영역을 비교한다. 3×3 합성곱 한 층은 3×3, 두 층은 5×5, 세 층은 7×7 범위와 연결된다. 각 층의 스트라이드와 필터 내부 간격은 1이다.
 도판 27 · PDF 87쪽
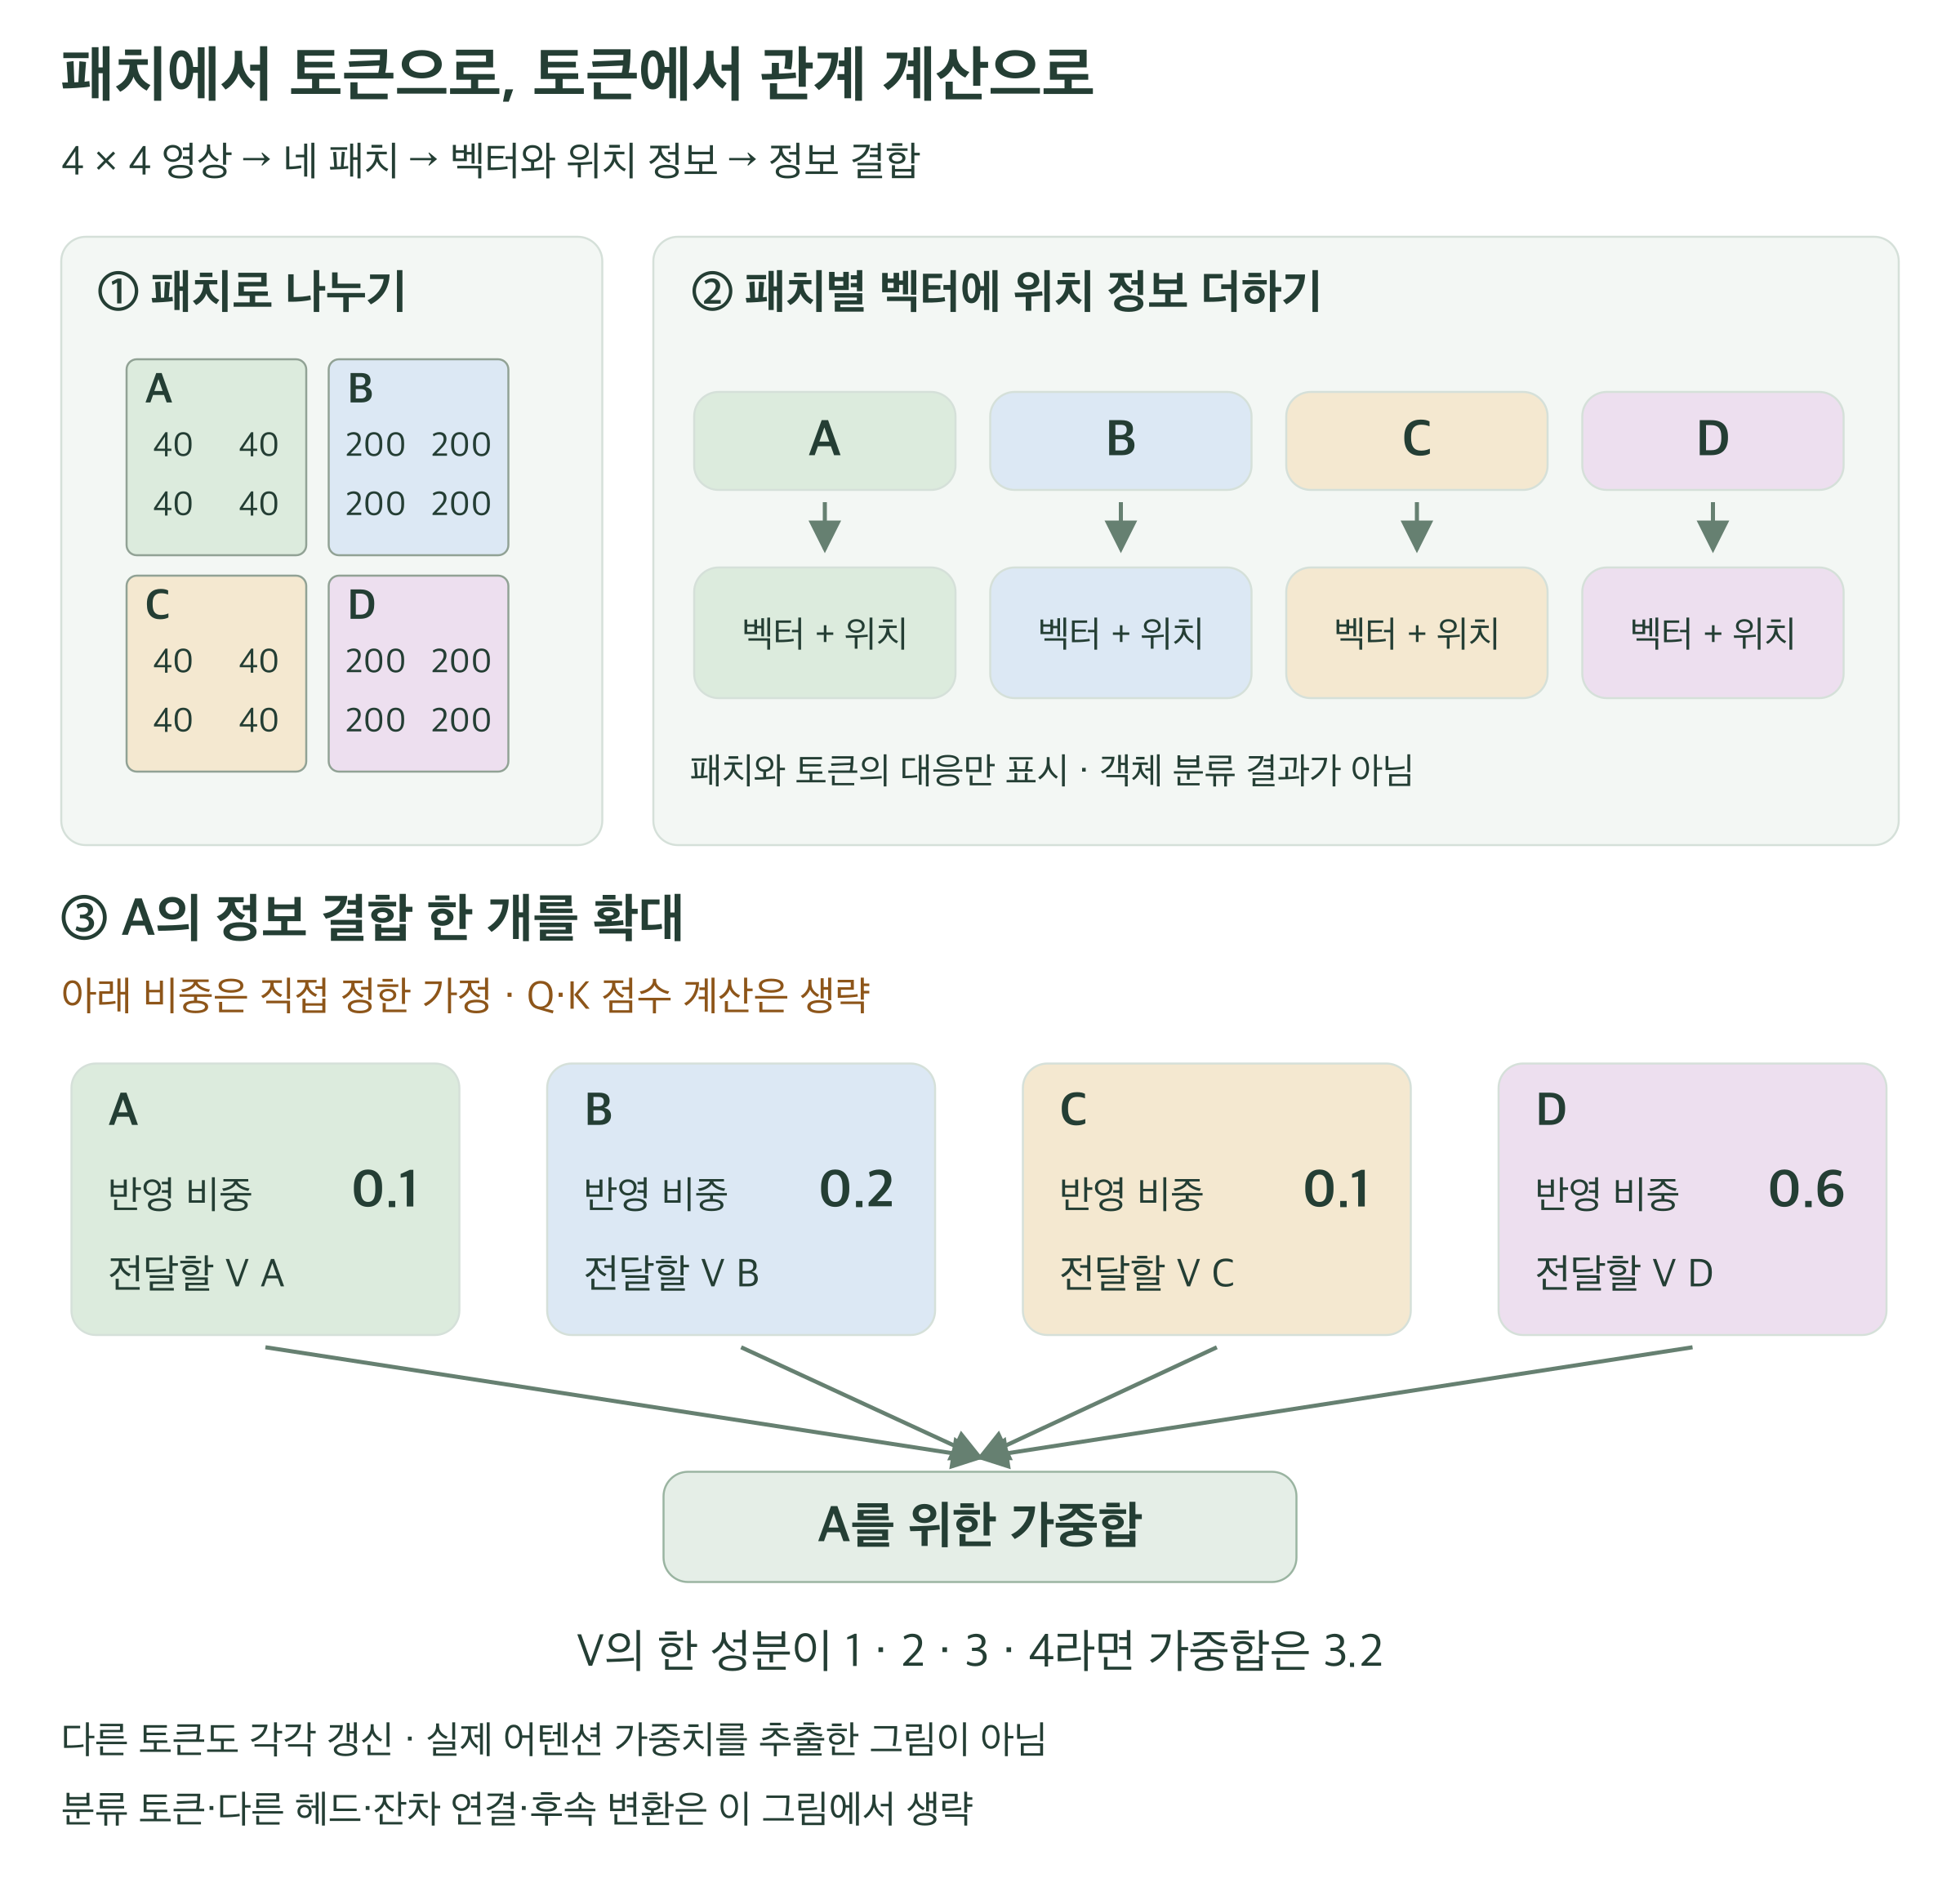
4×4 영상을 A·B·C·D의 네 패치로 나누고 각 패치의 벡터에 위치 정보를 더해 토큰으로 만든다. A를 갱신하는 한 가중합에서 A·B·C·D의 값을 각각 0.1·0.2·0.1·0.6만큼 반영한다. 비중은 설명용 가정이며 실제 학습 결과가 아니다.
 도판 28 · PDF 90쪽
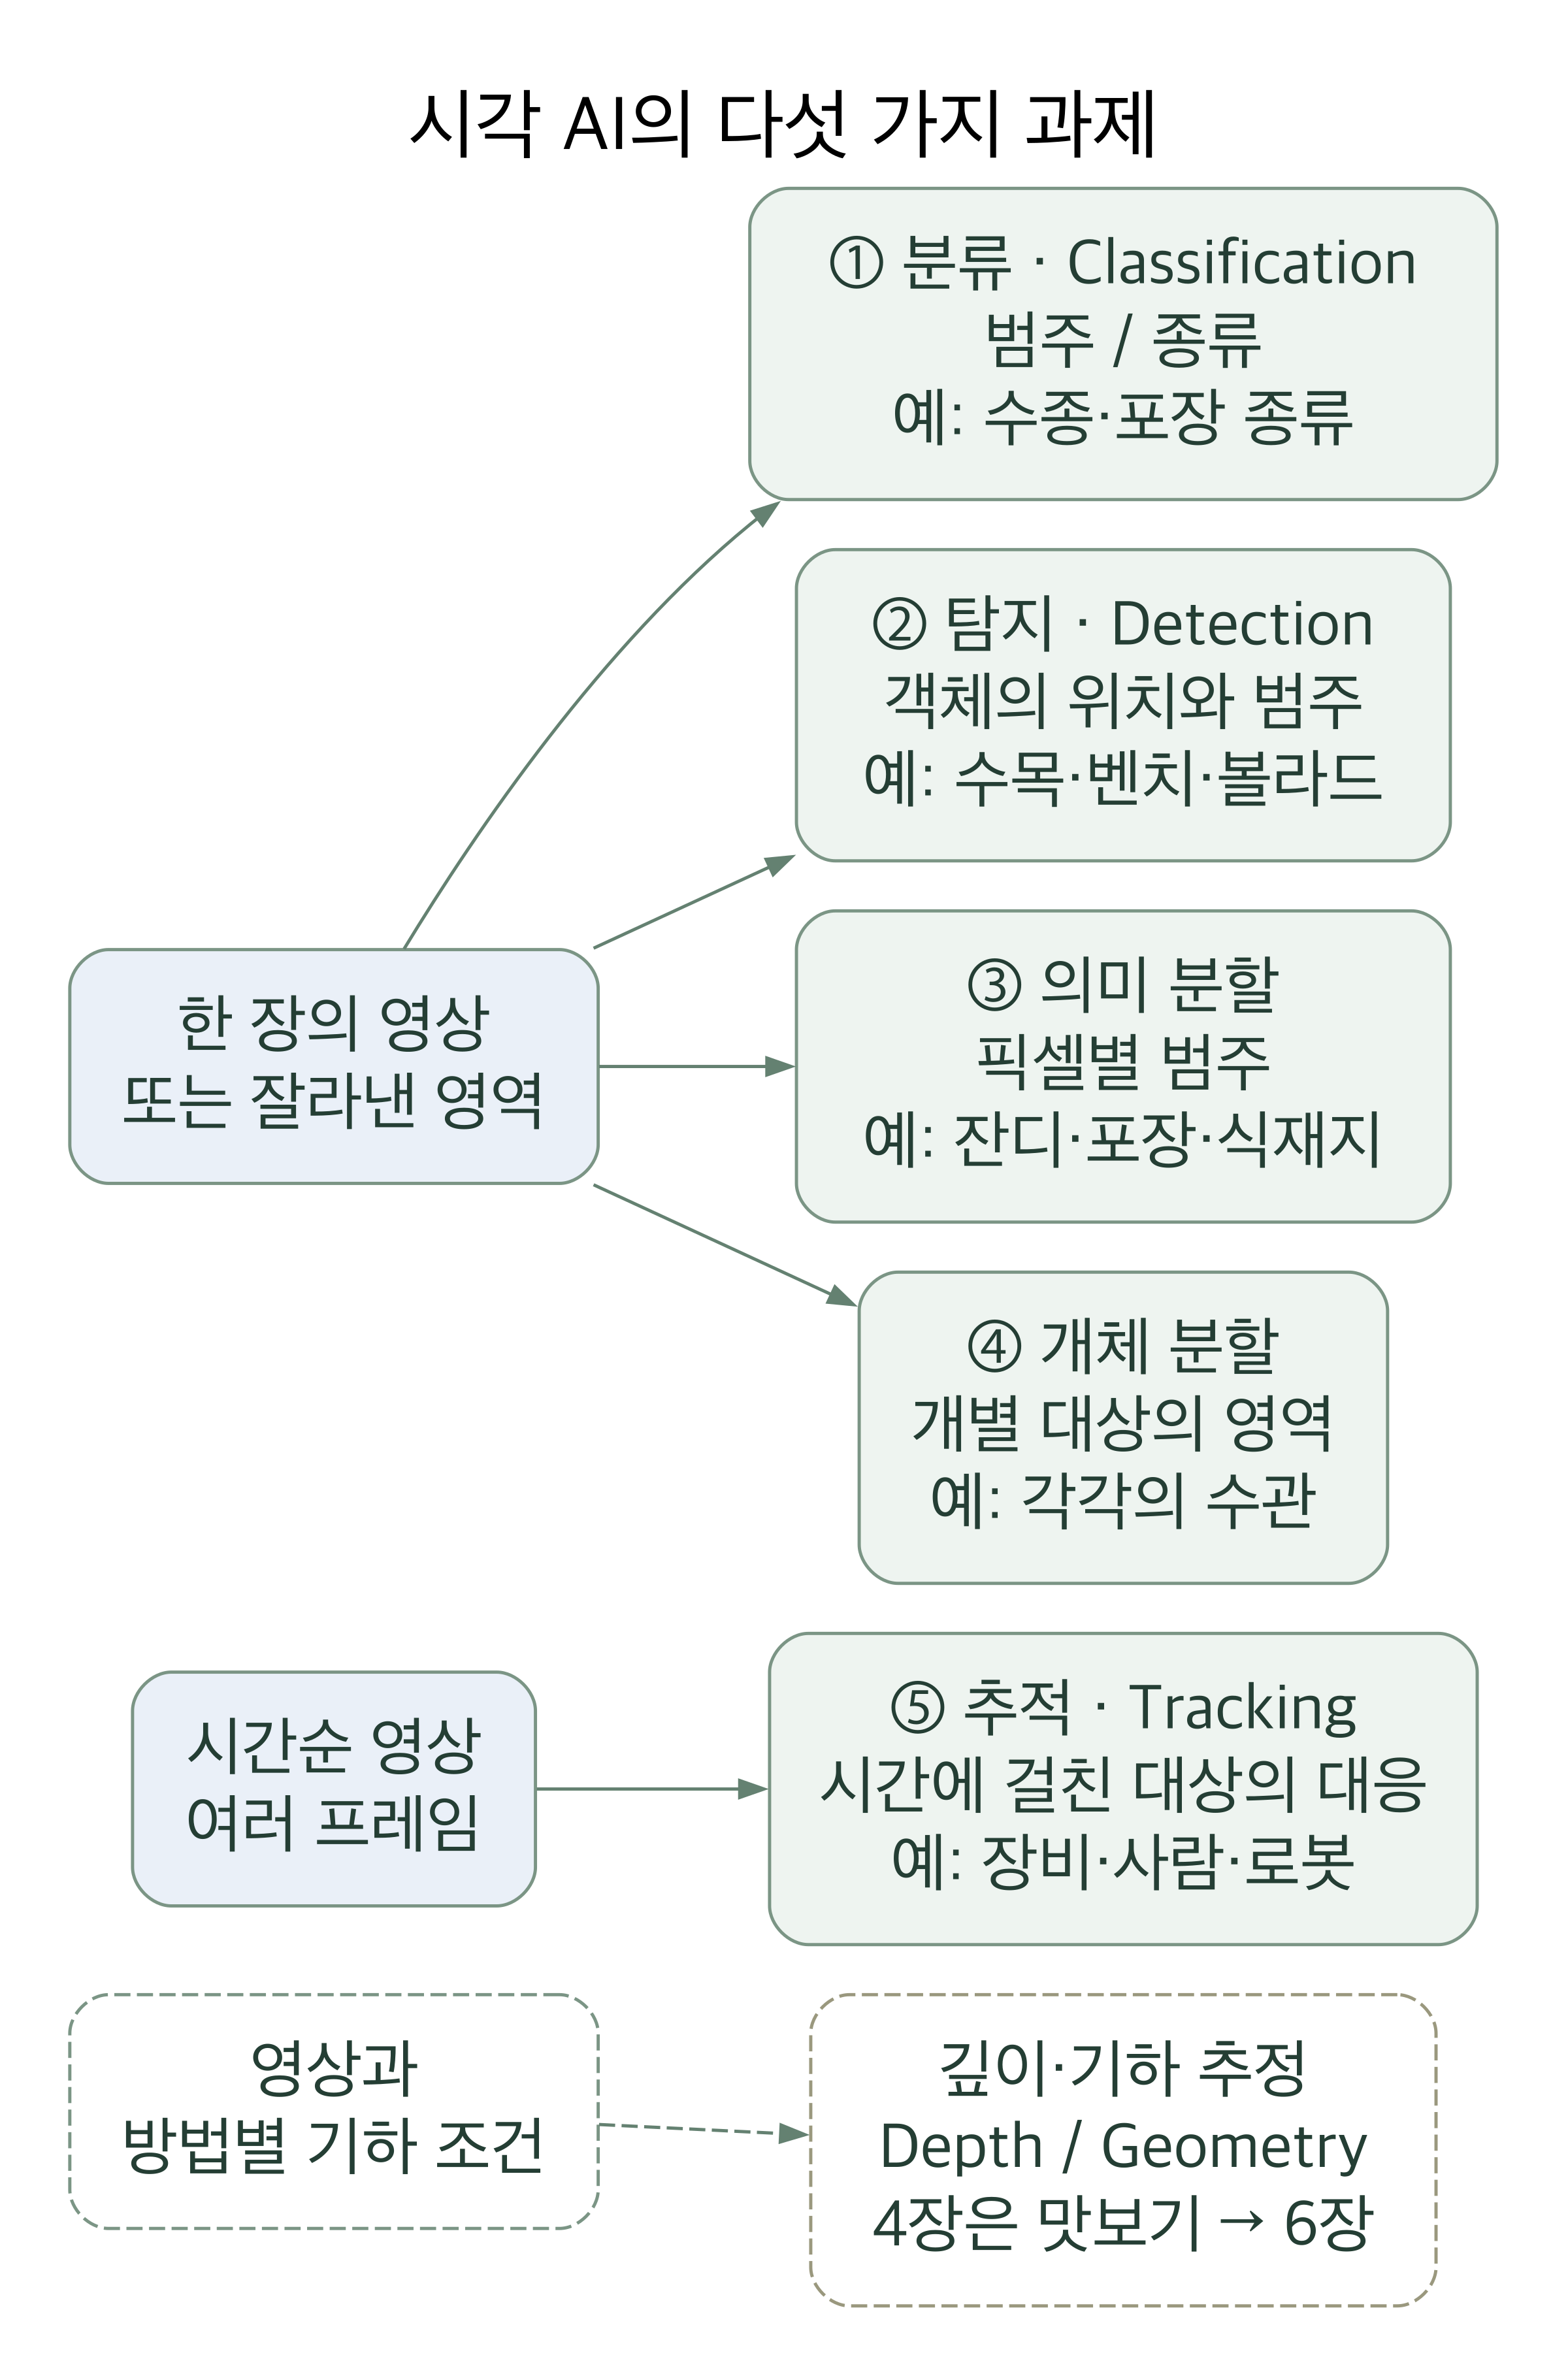
한 장의 영상 또는 영역은 분류·탐지·의미 분할·개체 분할에 연결된다. 시간순 영상은 추적에 연결되고 깊이·기하는 별도 과제로 6장에 이어진다.
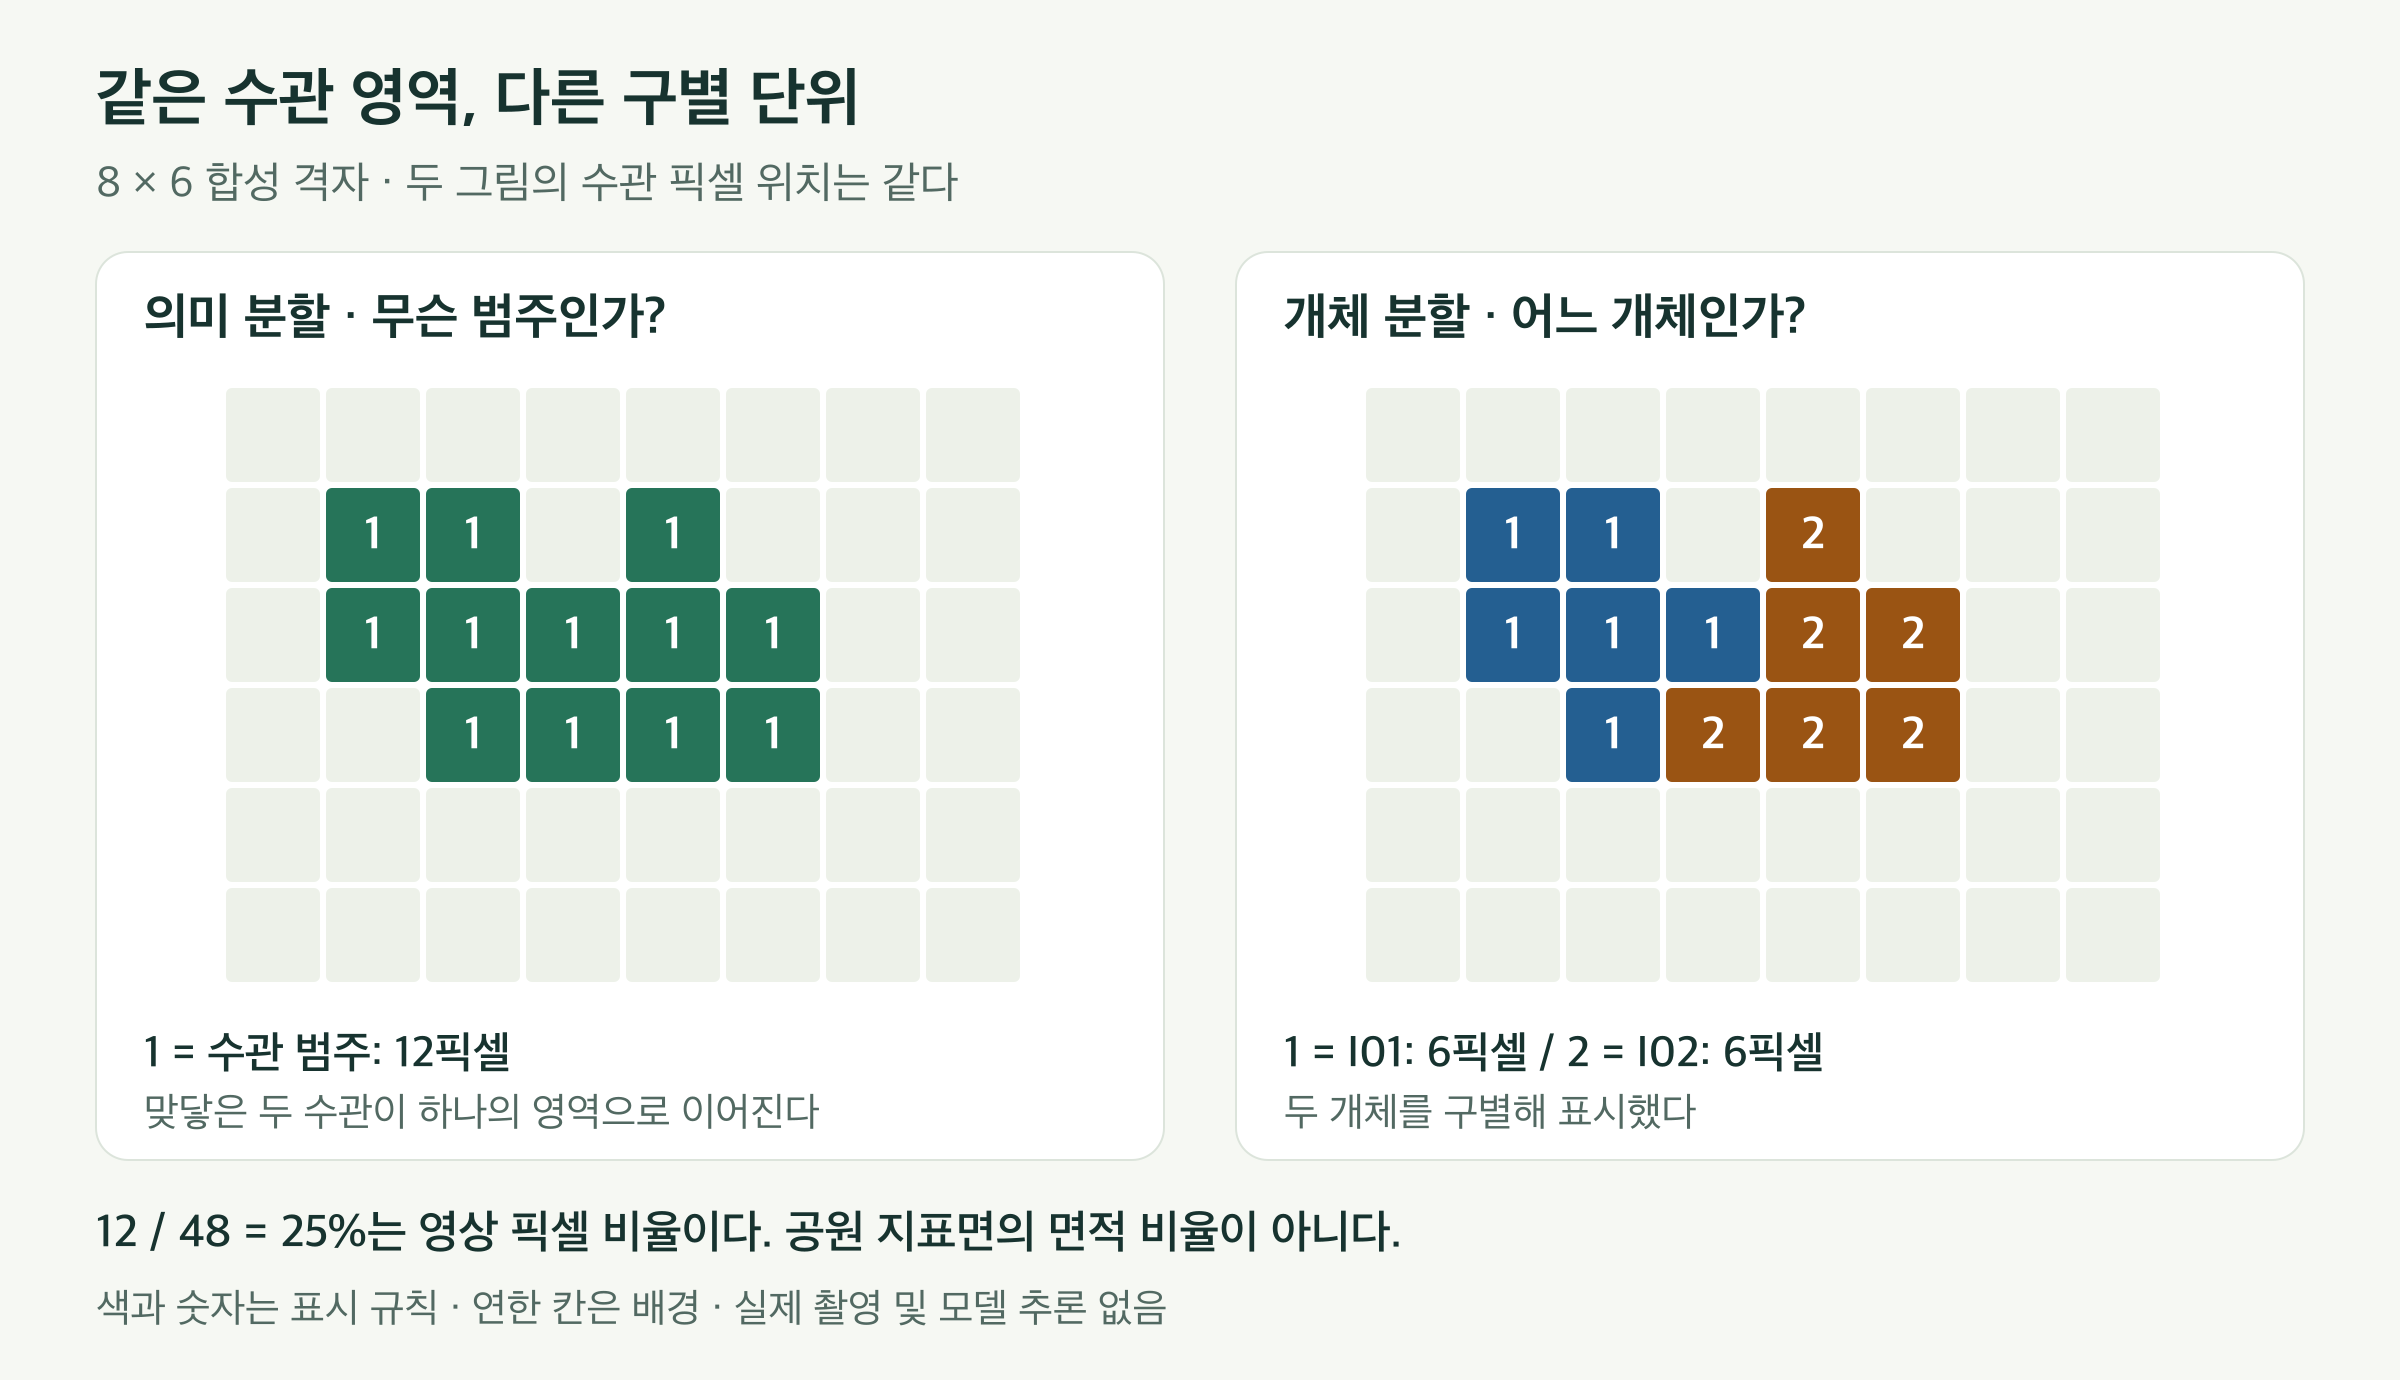 도판 29 · PDF 92쪽
같은 8×6 격자의 수관 픽셀 12개를 비교한다. 의미 분할에서는 모두 수관 범주 1이고, 개체 분할에서는 맞닿은 두 수관이 각각 I01과 I02로 구분되어 6개씩 표시된다.
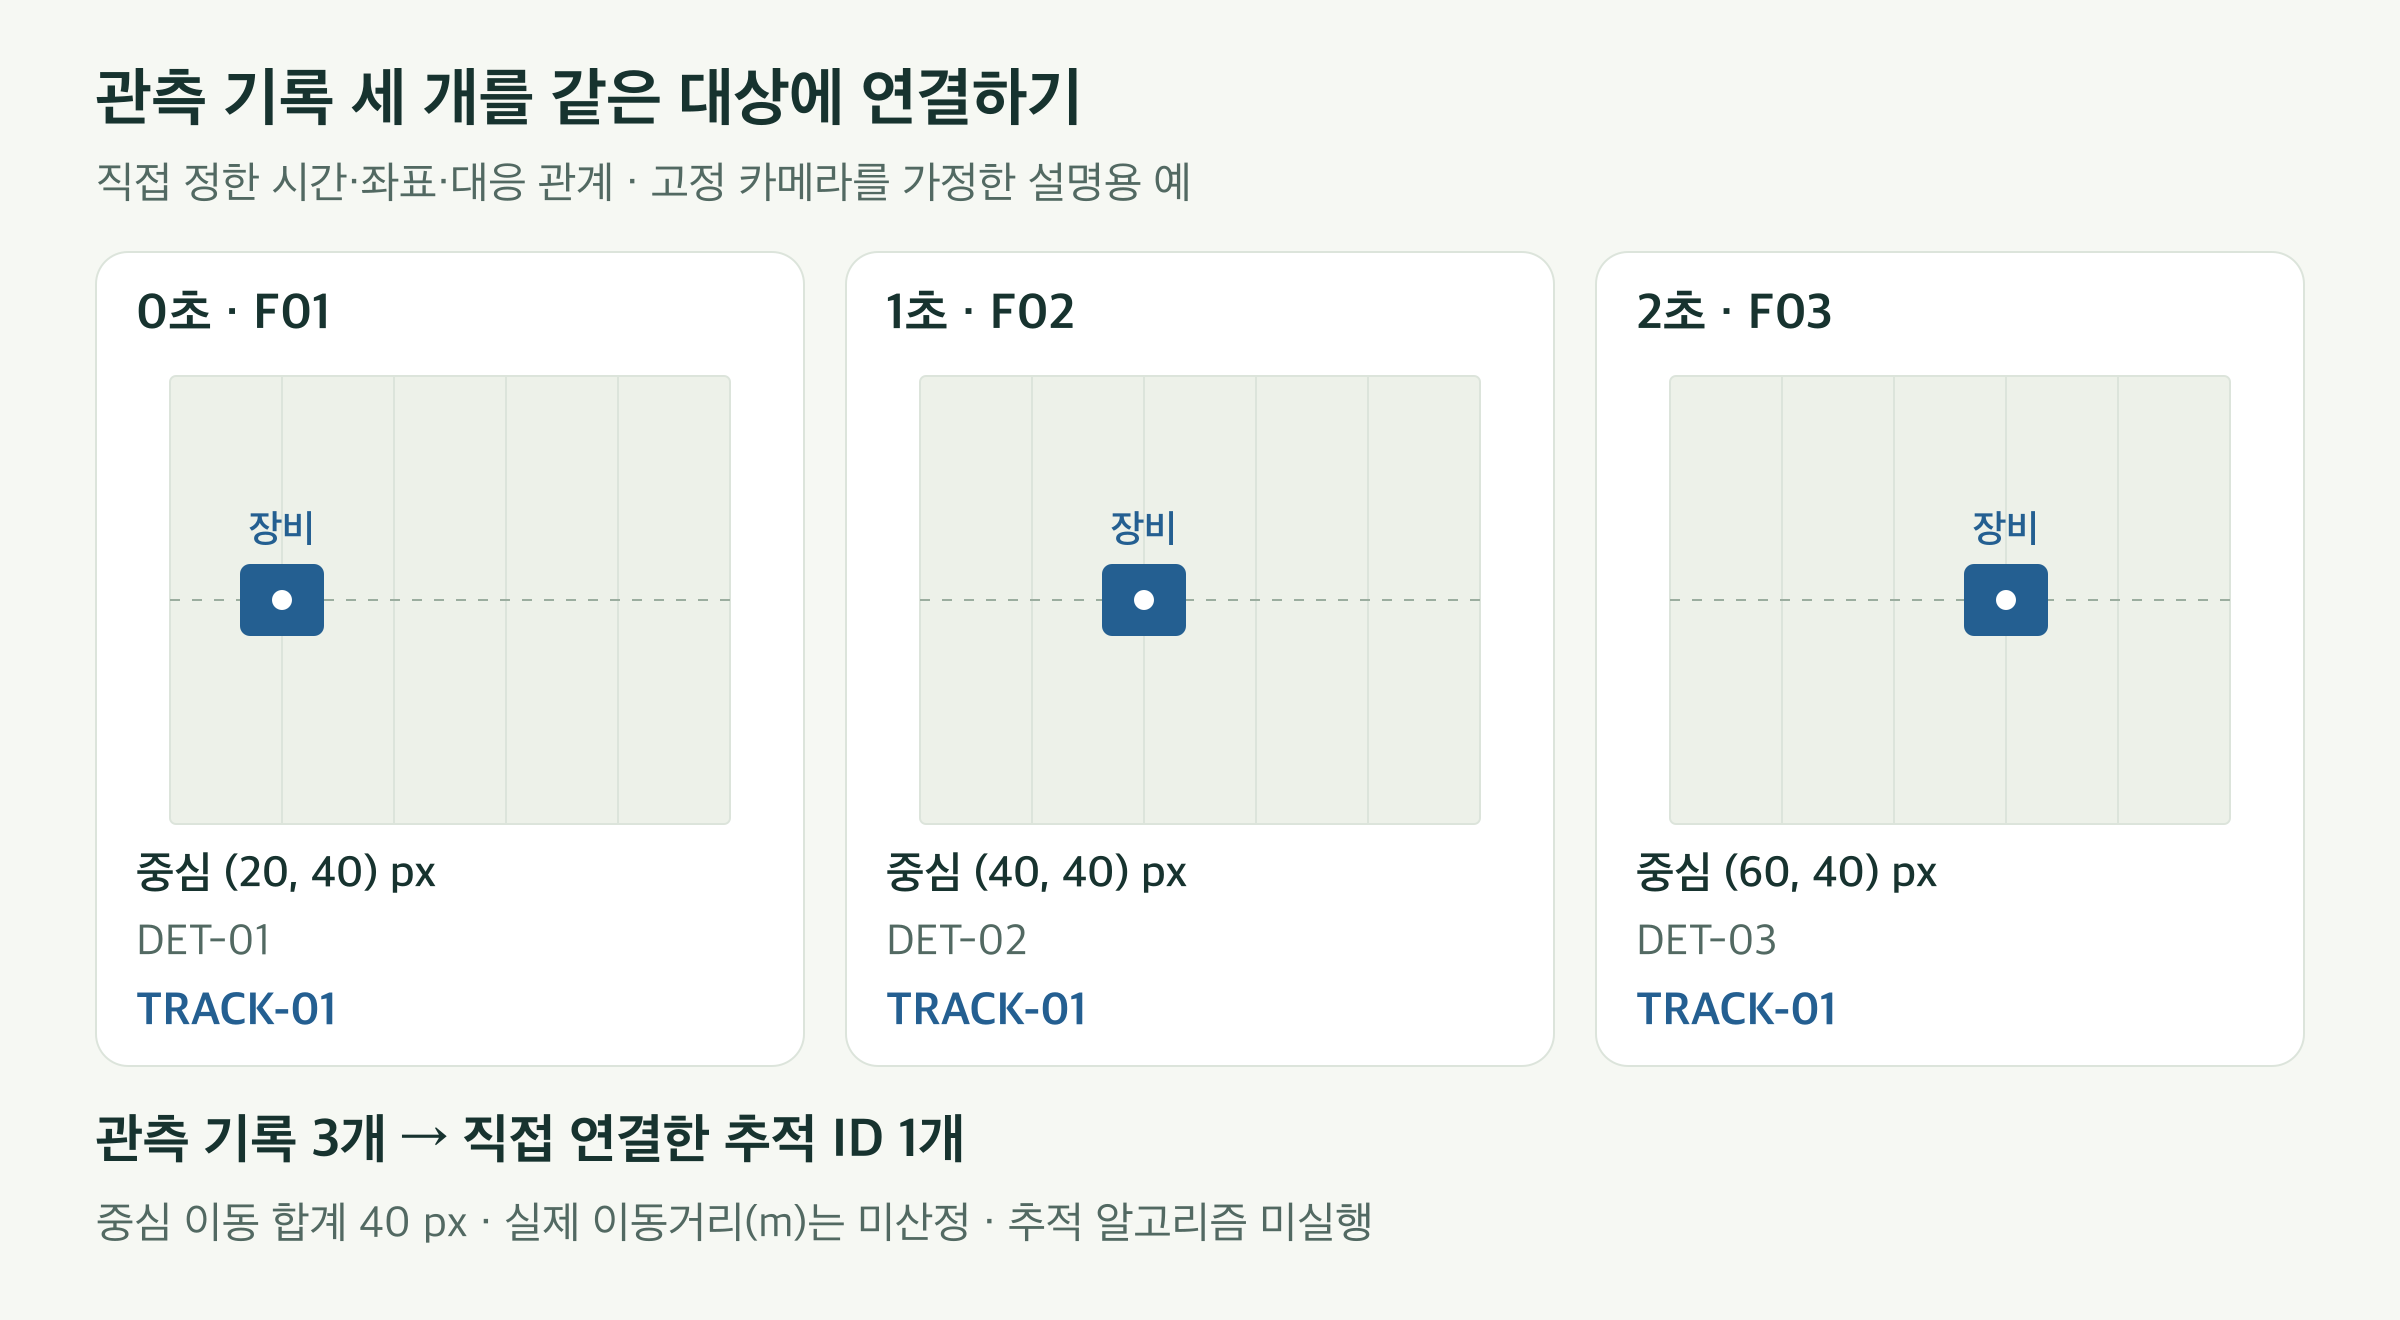 도판 30 · PDF 93쪽
0초, 1초, 2초의 세 설명용 프레임에서 장비 후보 중심이 x좌표 20, 40, 60픽셀로 이동한다. 서로 다른 탐지 기록 세 개를 같은 TRACK-01에 연결하여 관측 기록 수 3과 추적 대상 수 1을 구분한다.
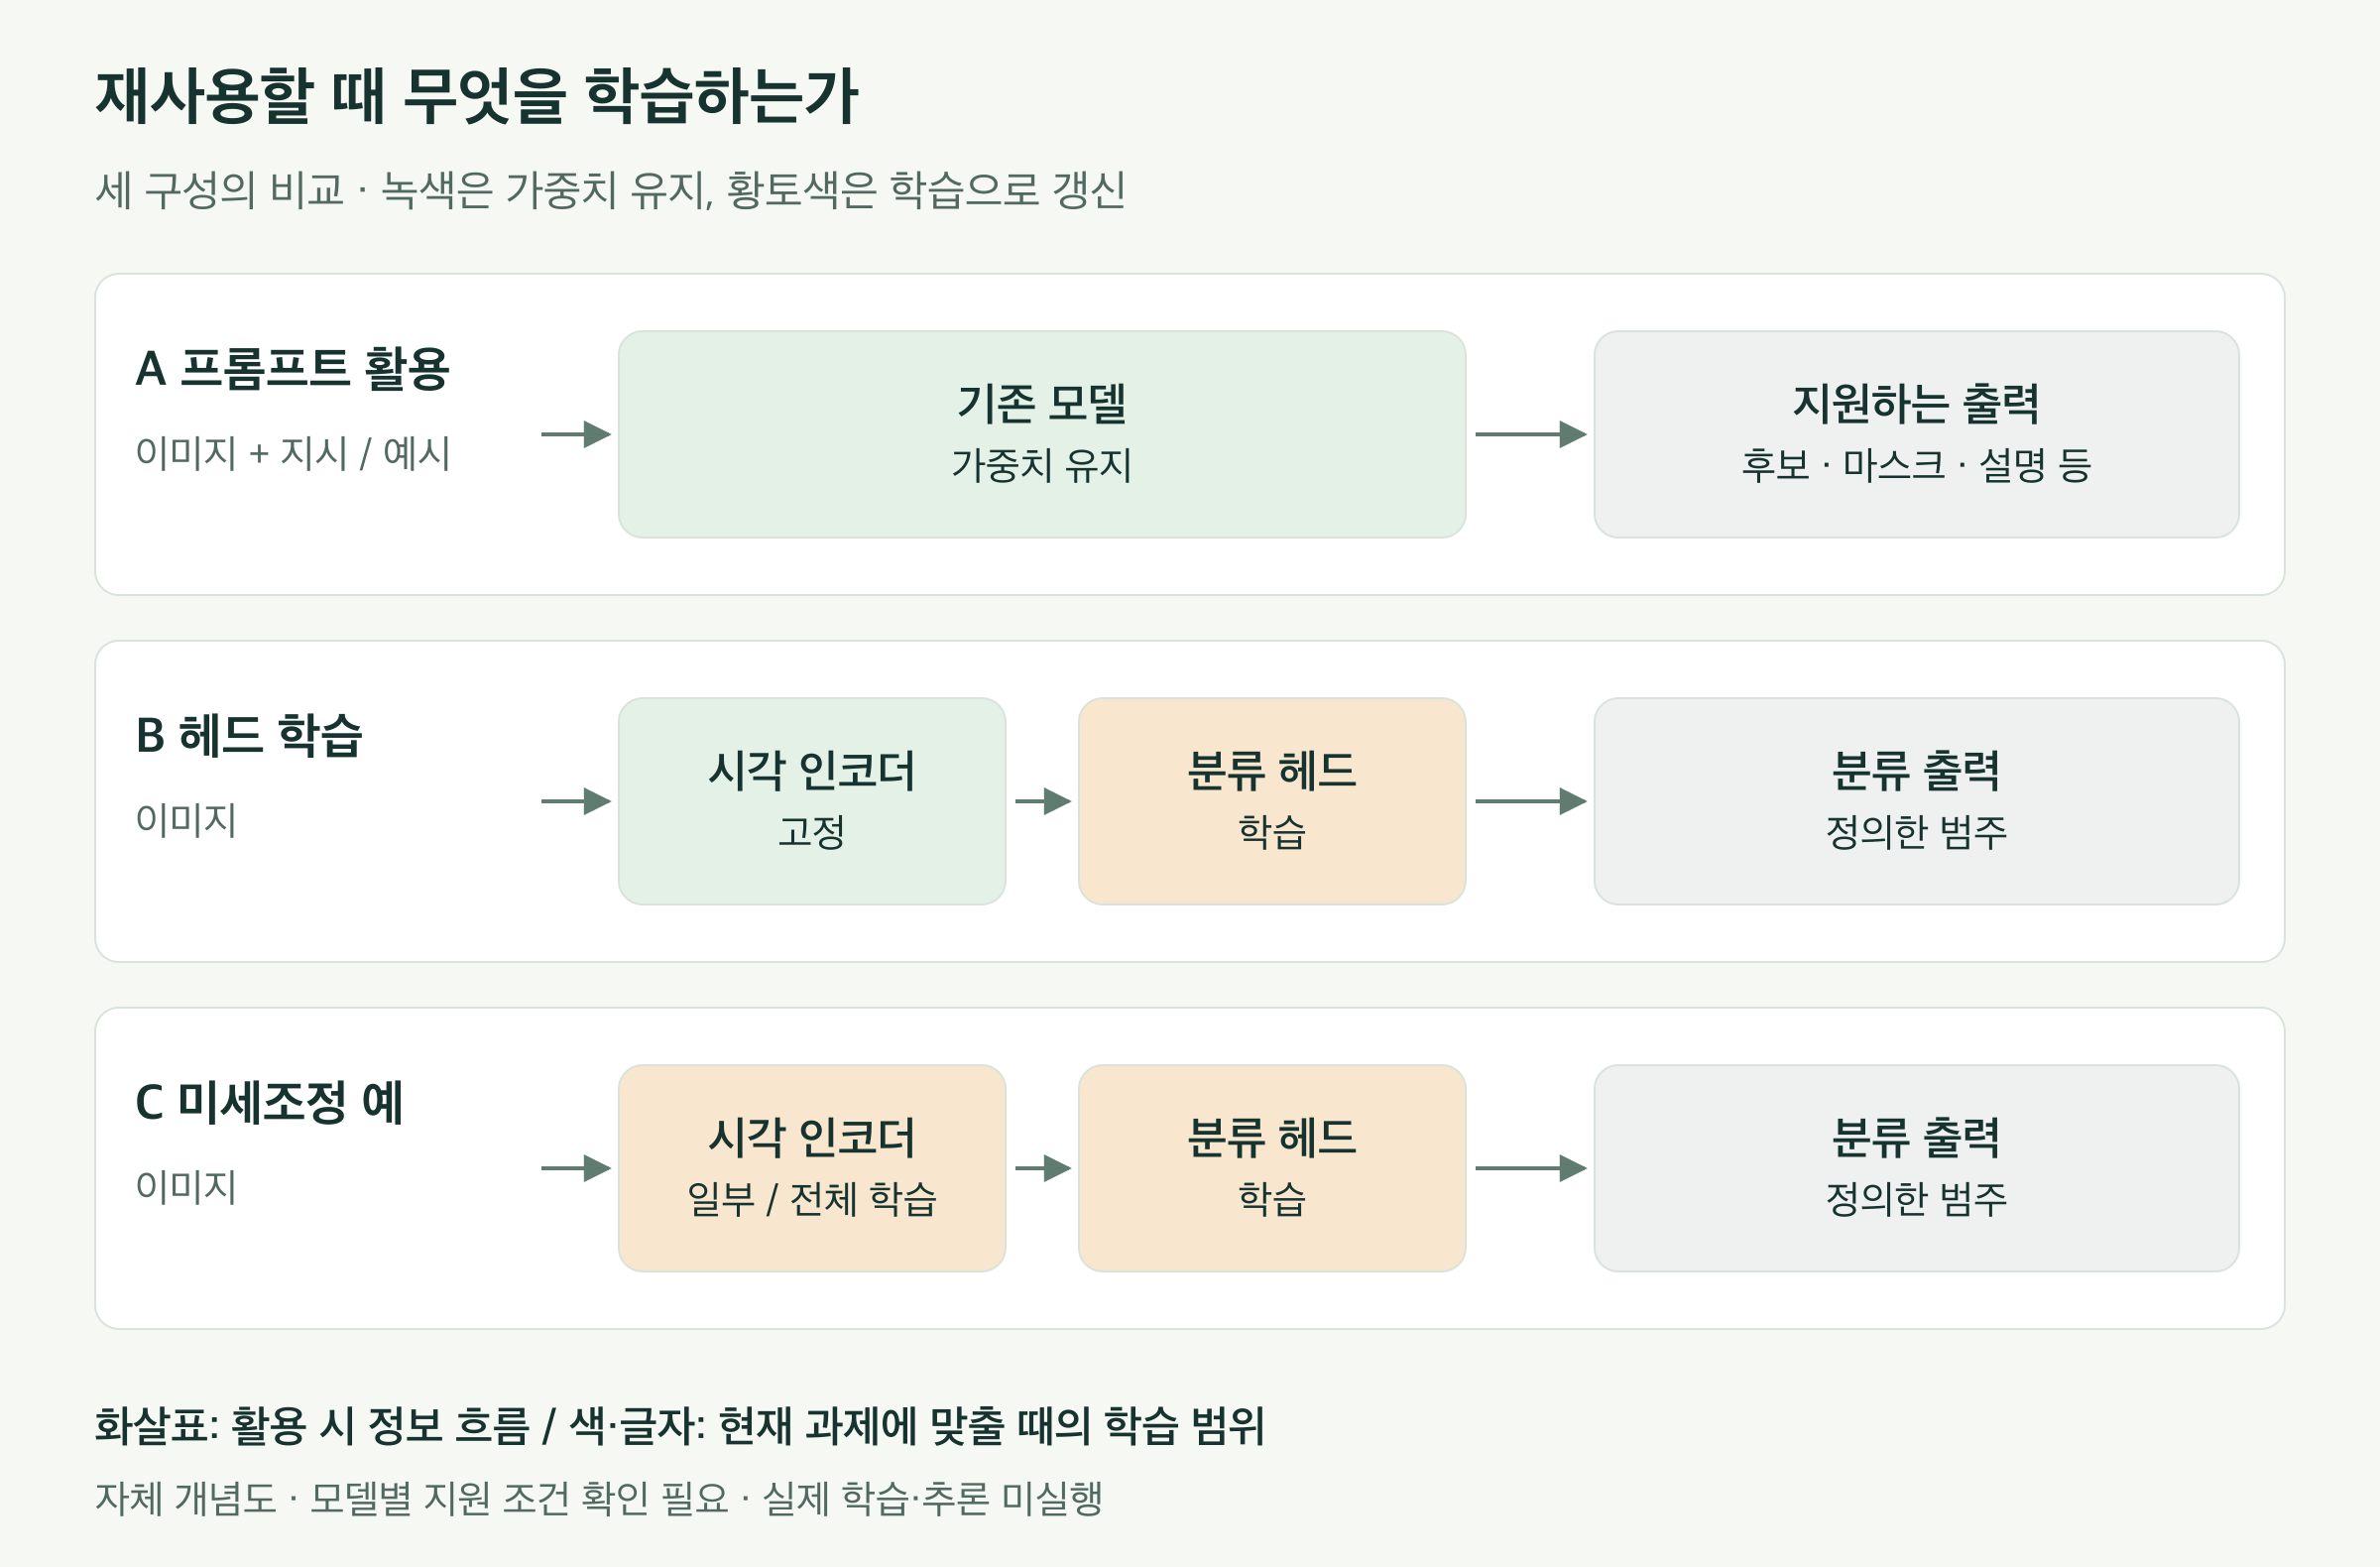 도판 31 · PDF 95쪽
세 가지 활용 구성을 비교한다. 프롬프트 활용에서는 기존 모델의 가중치를 유지한다. 분류 헤드 학습에서는 시각 인코더를 고정하고 분류 헤드만 학습한다. 미세조정 예에서는 시각 인코더의 일부 또는 전체와 분류 헤드를 학습한다.
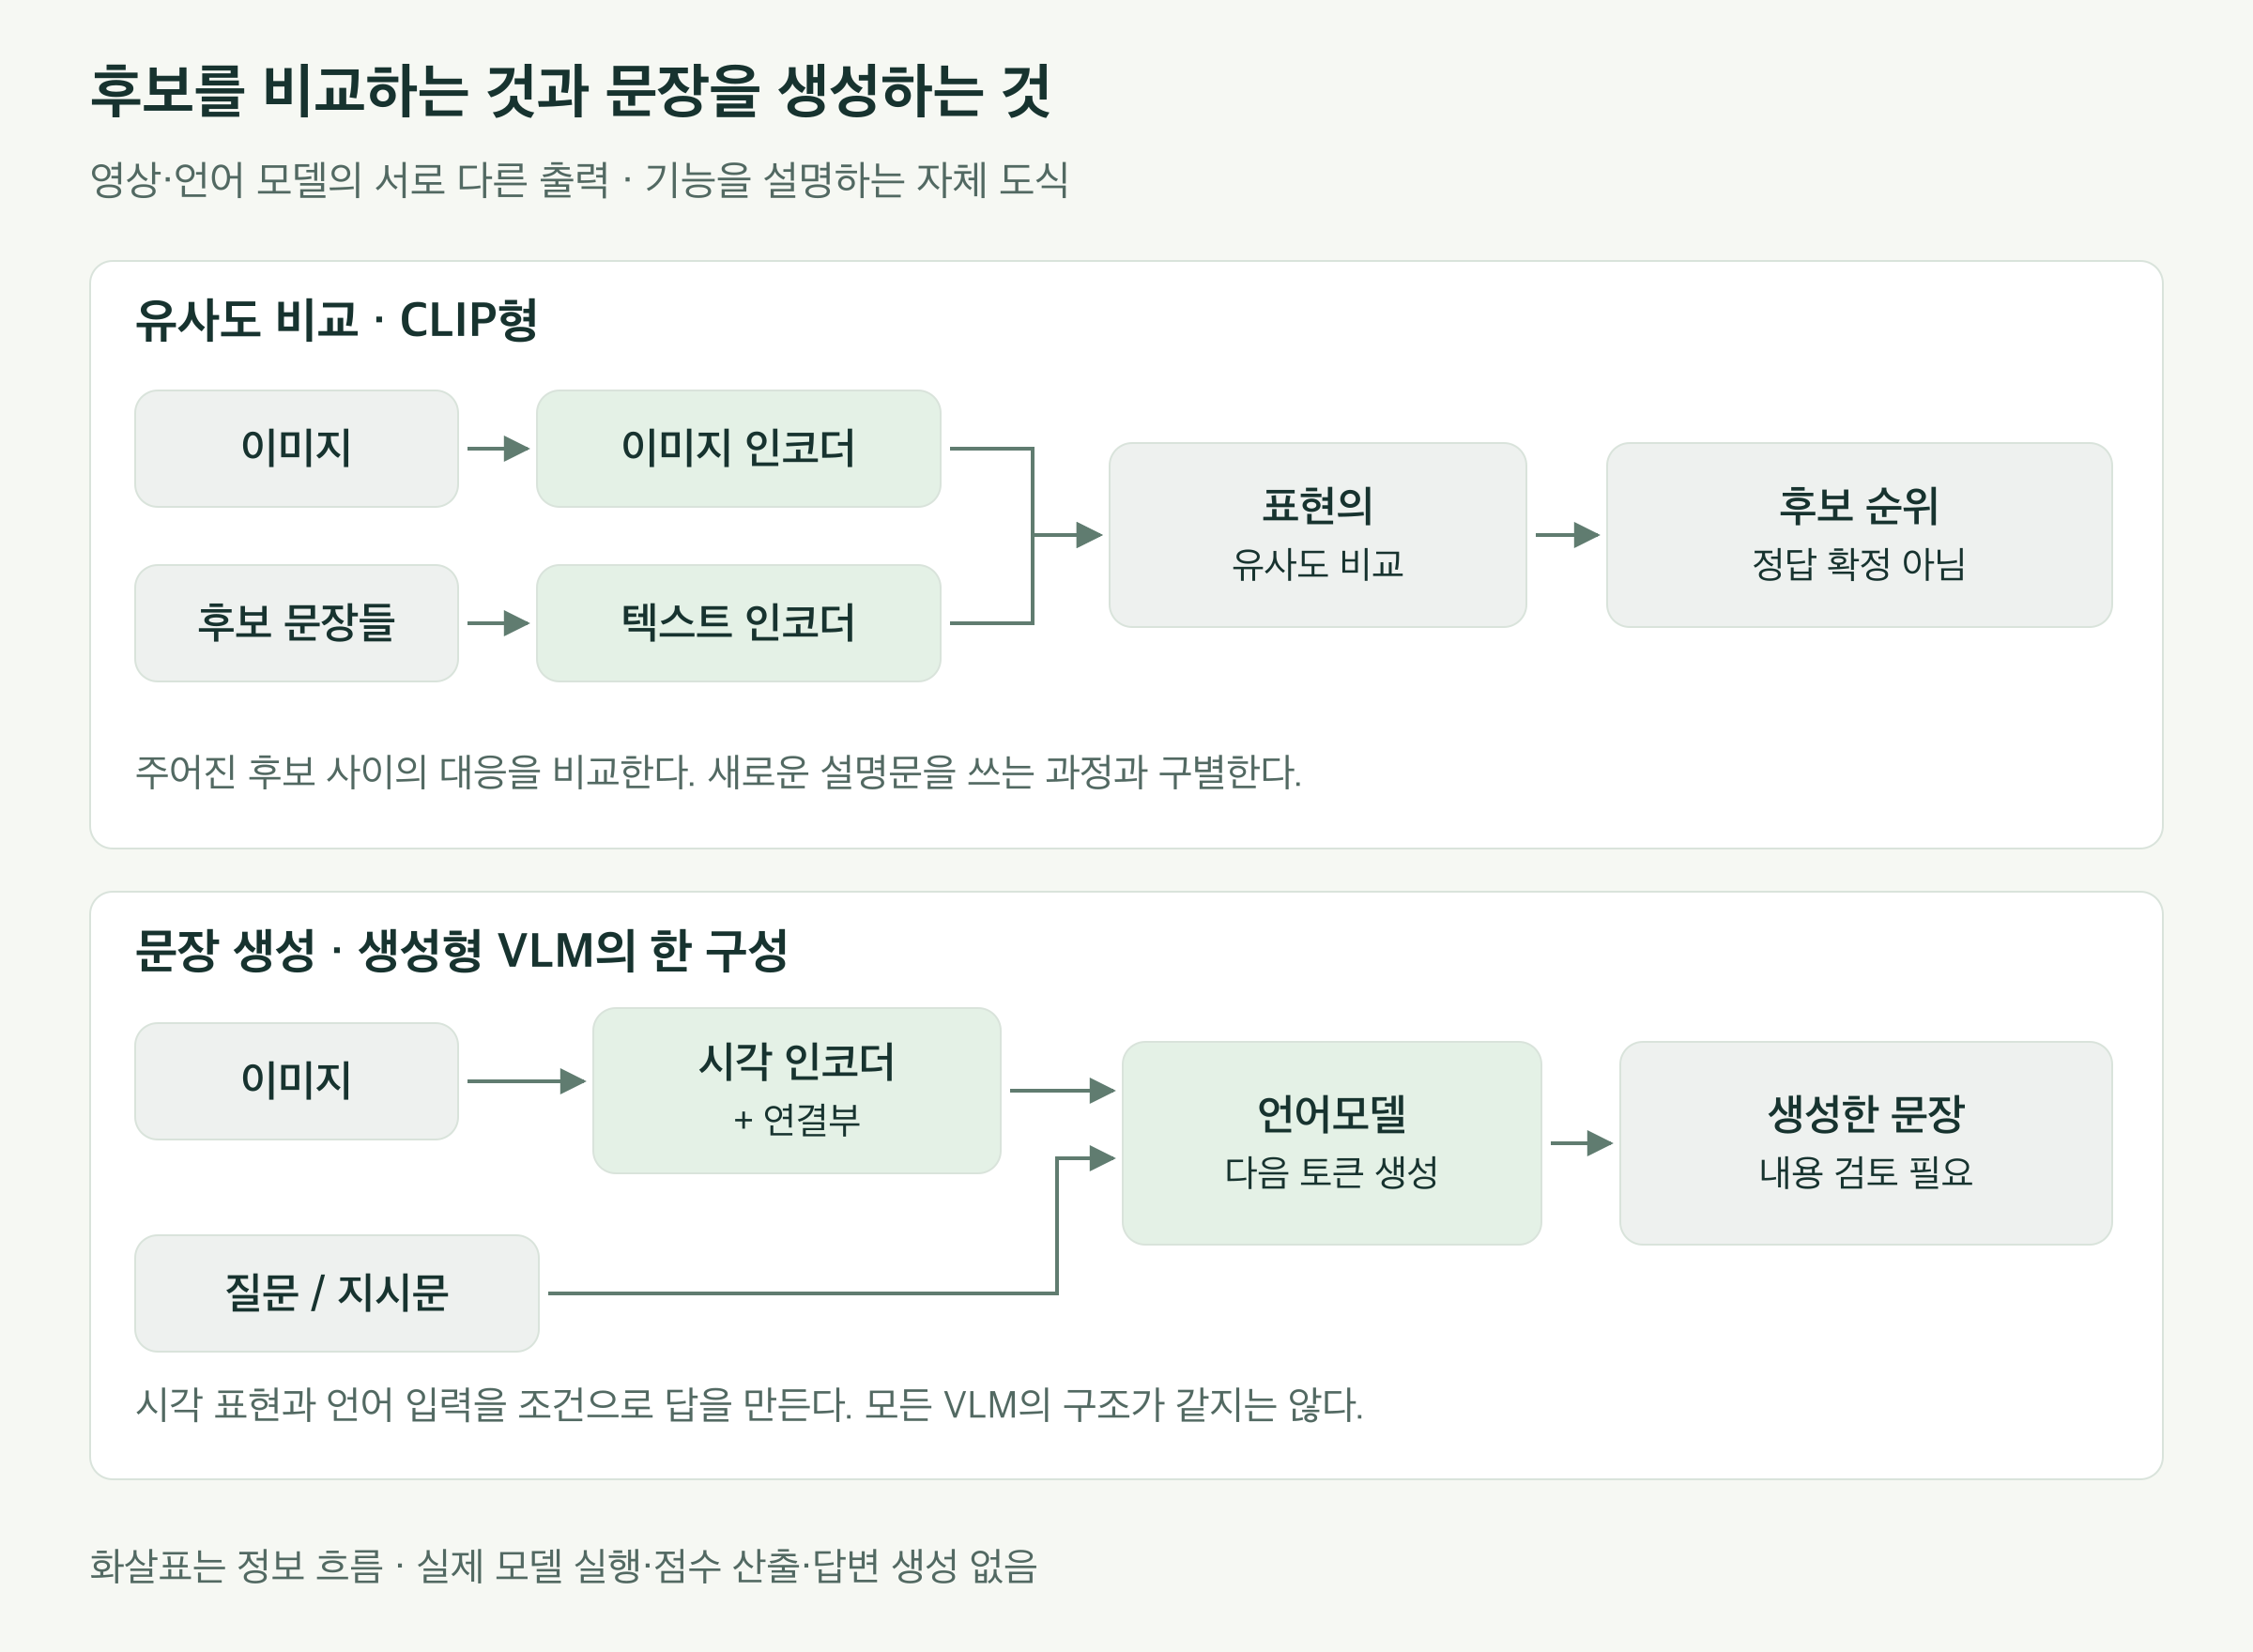 도판 32 · PDF 98쪽
위쪽은 이미지와 후보 문장을 각각 표현으로 바꾸어 유사도를 비교하고 후보 순위를 얻는 CLIP형 방식이다. 아래쪽은 영상 표현과 질문을 언어모델에 연결하여 새로운 문장을 생성하는 방식이다. 두 출력은 검토 전 후보이며 실제 모델 실행 결과가 아니다.
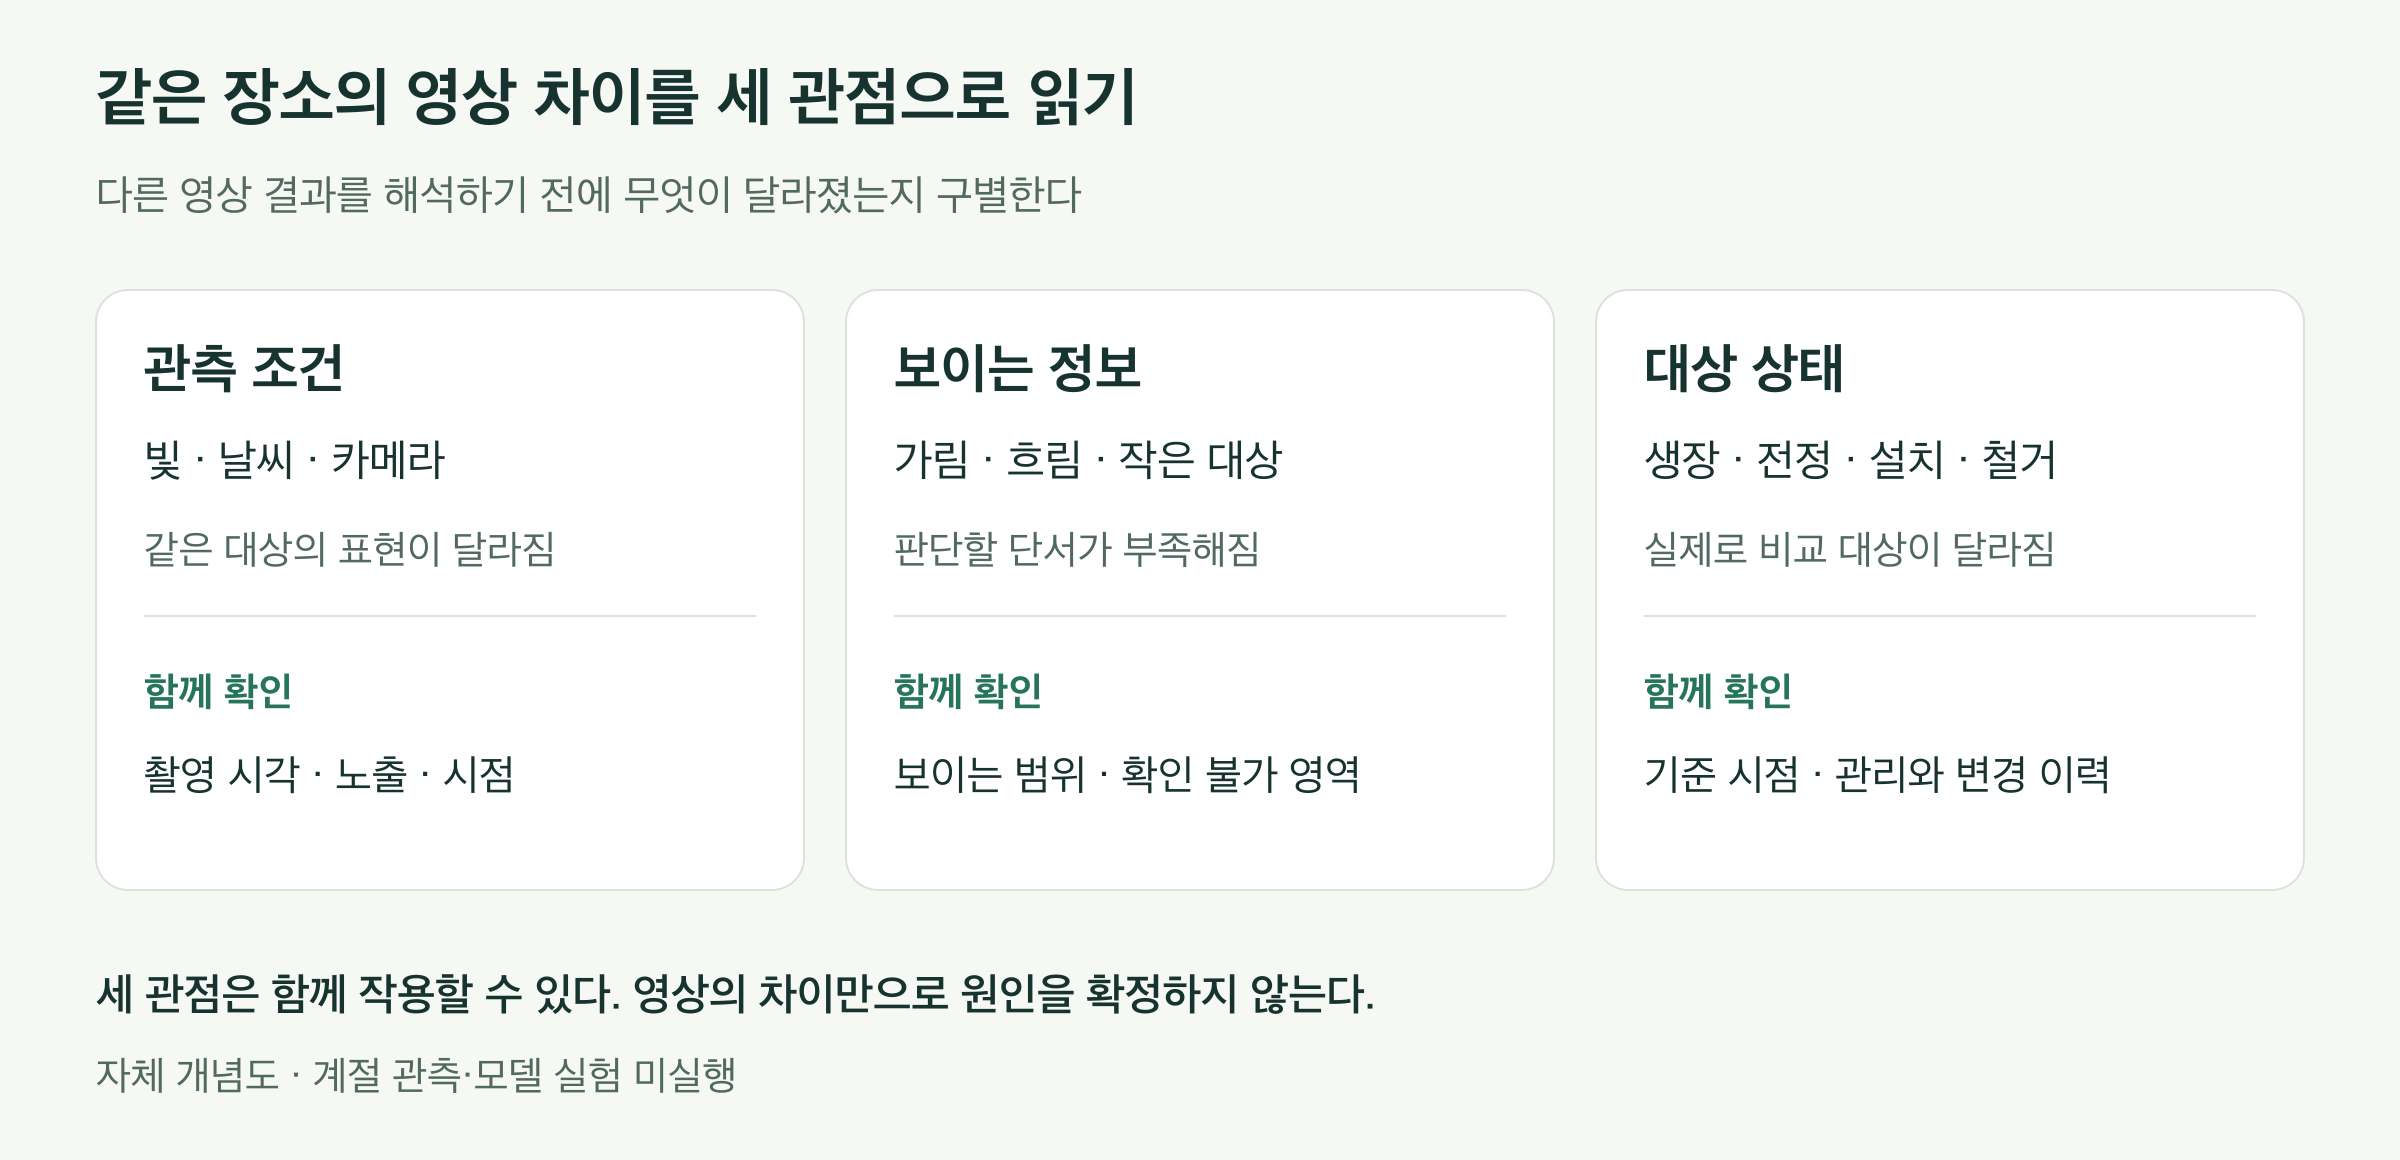 도판 33 · PDF 100쪽
같은 장소의 영상 차이를 관측 조건, 보이는 정보, 대상 상태의 세 관점으로 구분한다. 빛과 카메라는 표현 조건, 가림과 해상도는 확인 가능한 정보, 생장과 전정은 실제 대상 상태를 바꿀 수 있다. 각각 촬영 조건, 확인 불가 영역, 기준 시점과 변경 이력을 함께 살핀다.
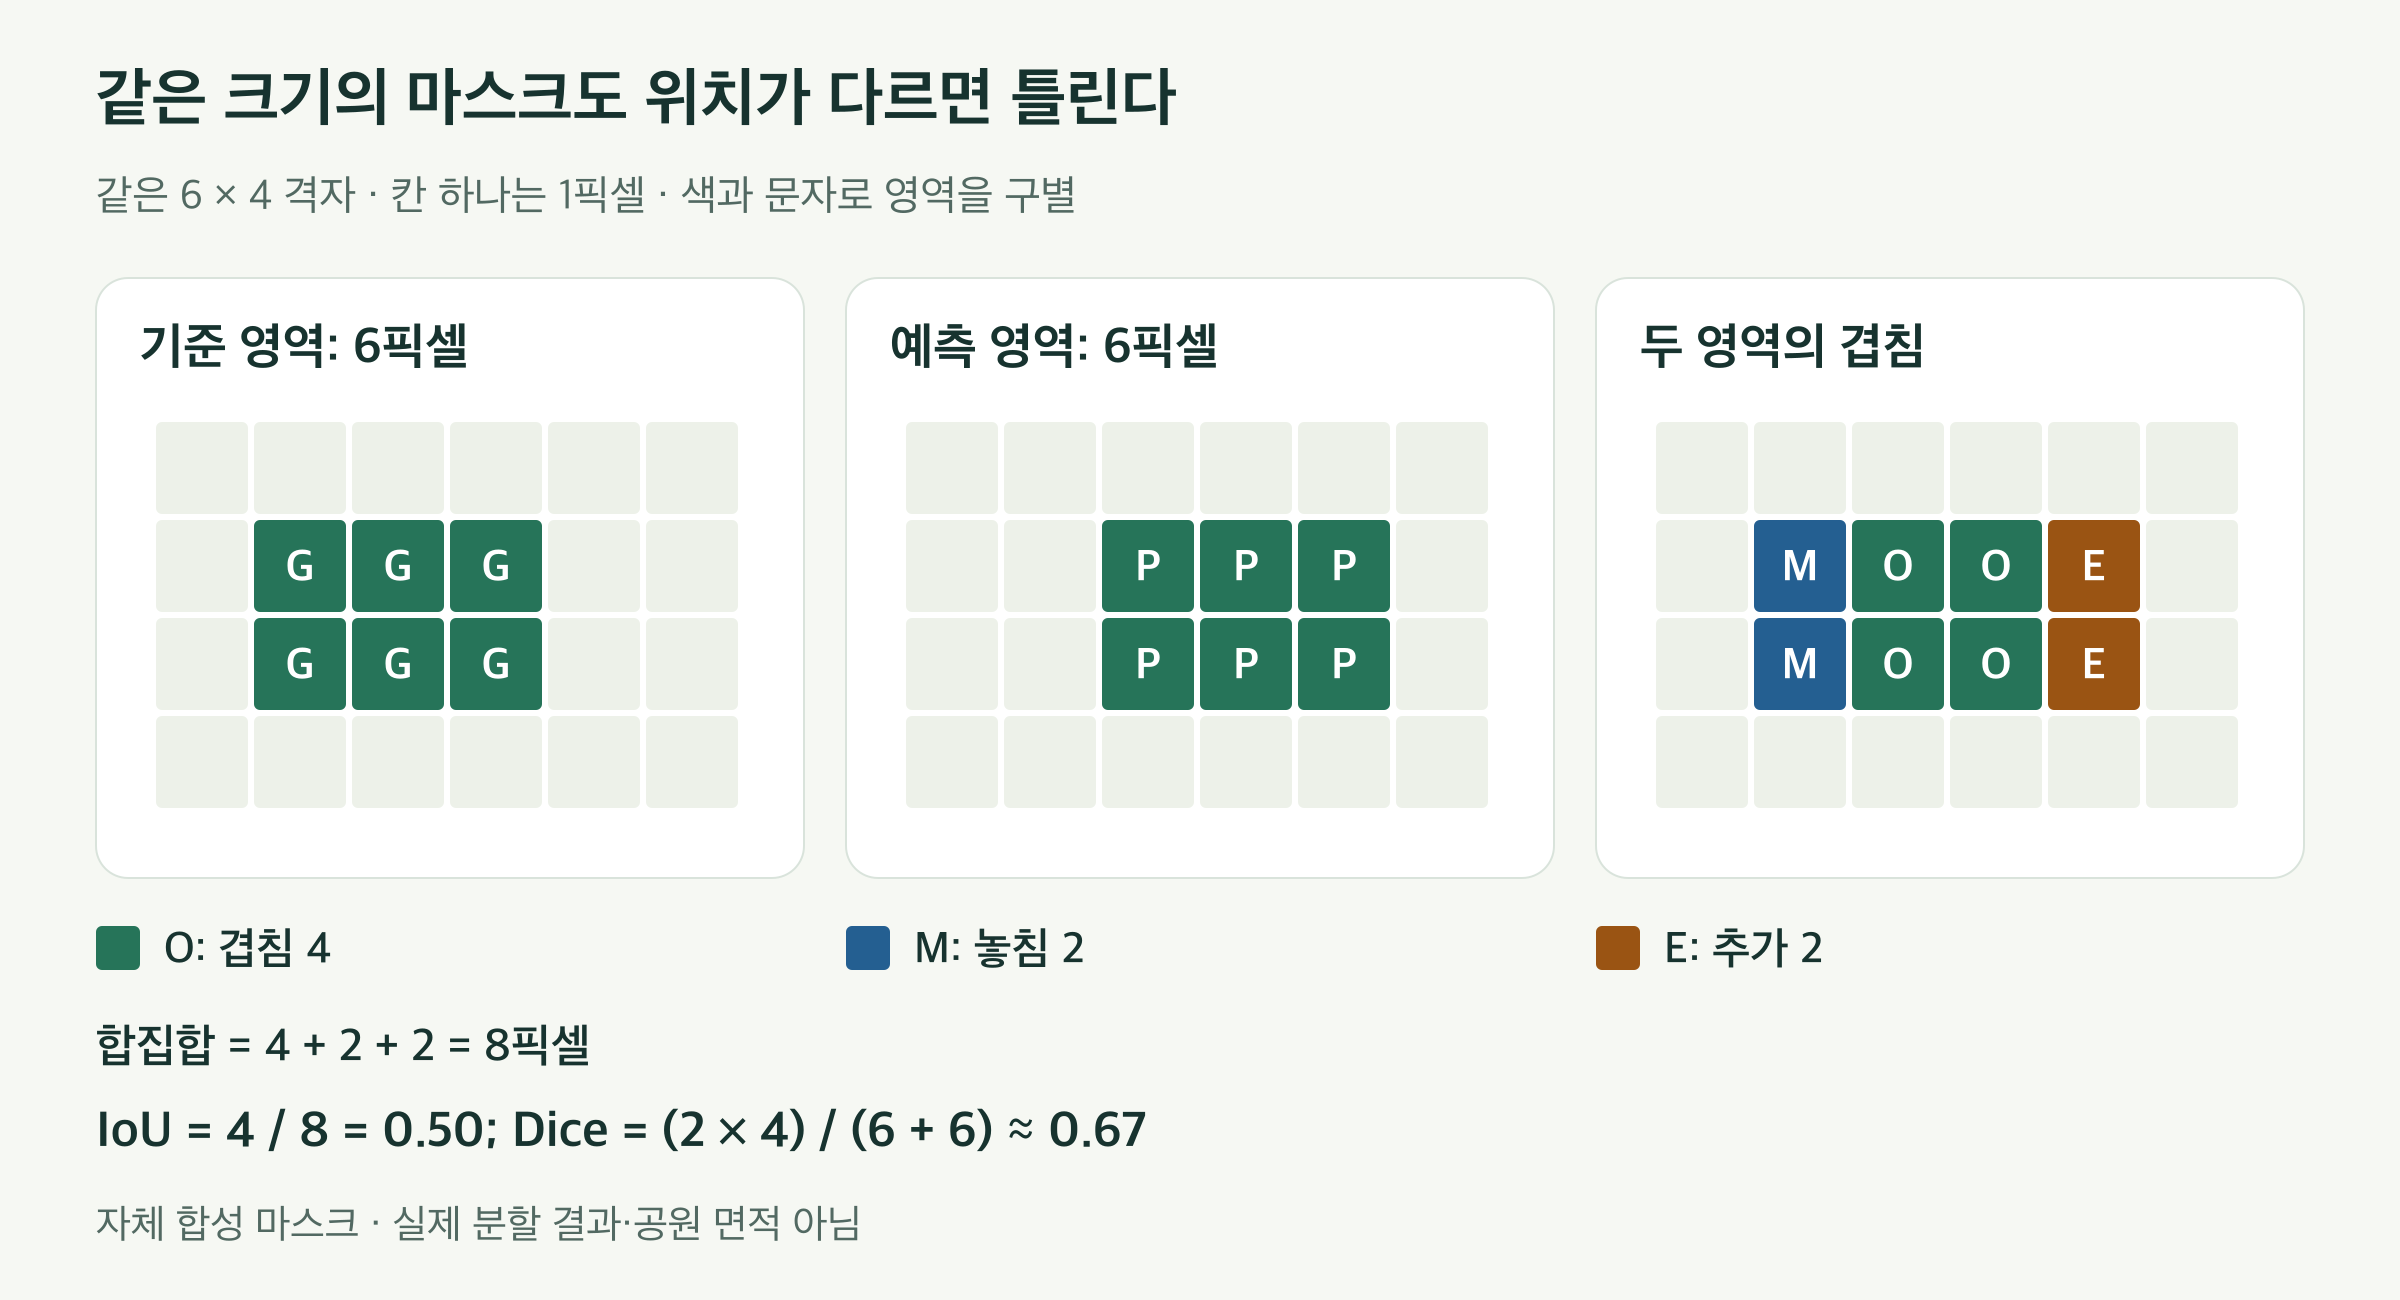 도판 34 · PDF 103쪽
같은 6×4 격자에 기준 마스크와 예측 마스크를 6픽셀씩 표시한다. 두 영역이 겹치는 픽셀은 4개, 기준에만 있는 픽셀은 2개, 예측에만 있는 픽셀은 2개다. 합집합은 8픽셀이므로 IoU는 0.50이며 Dice는 8을 12로 나눈 약 0.67이다.
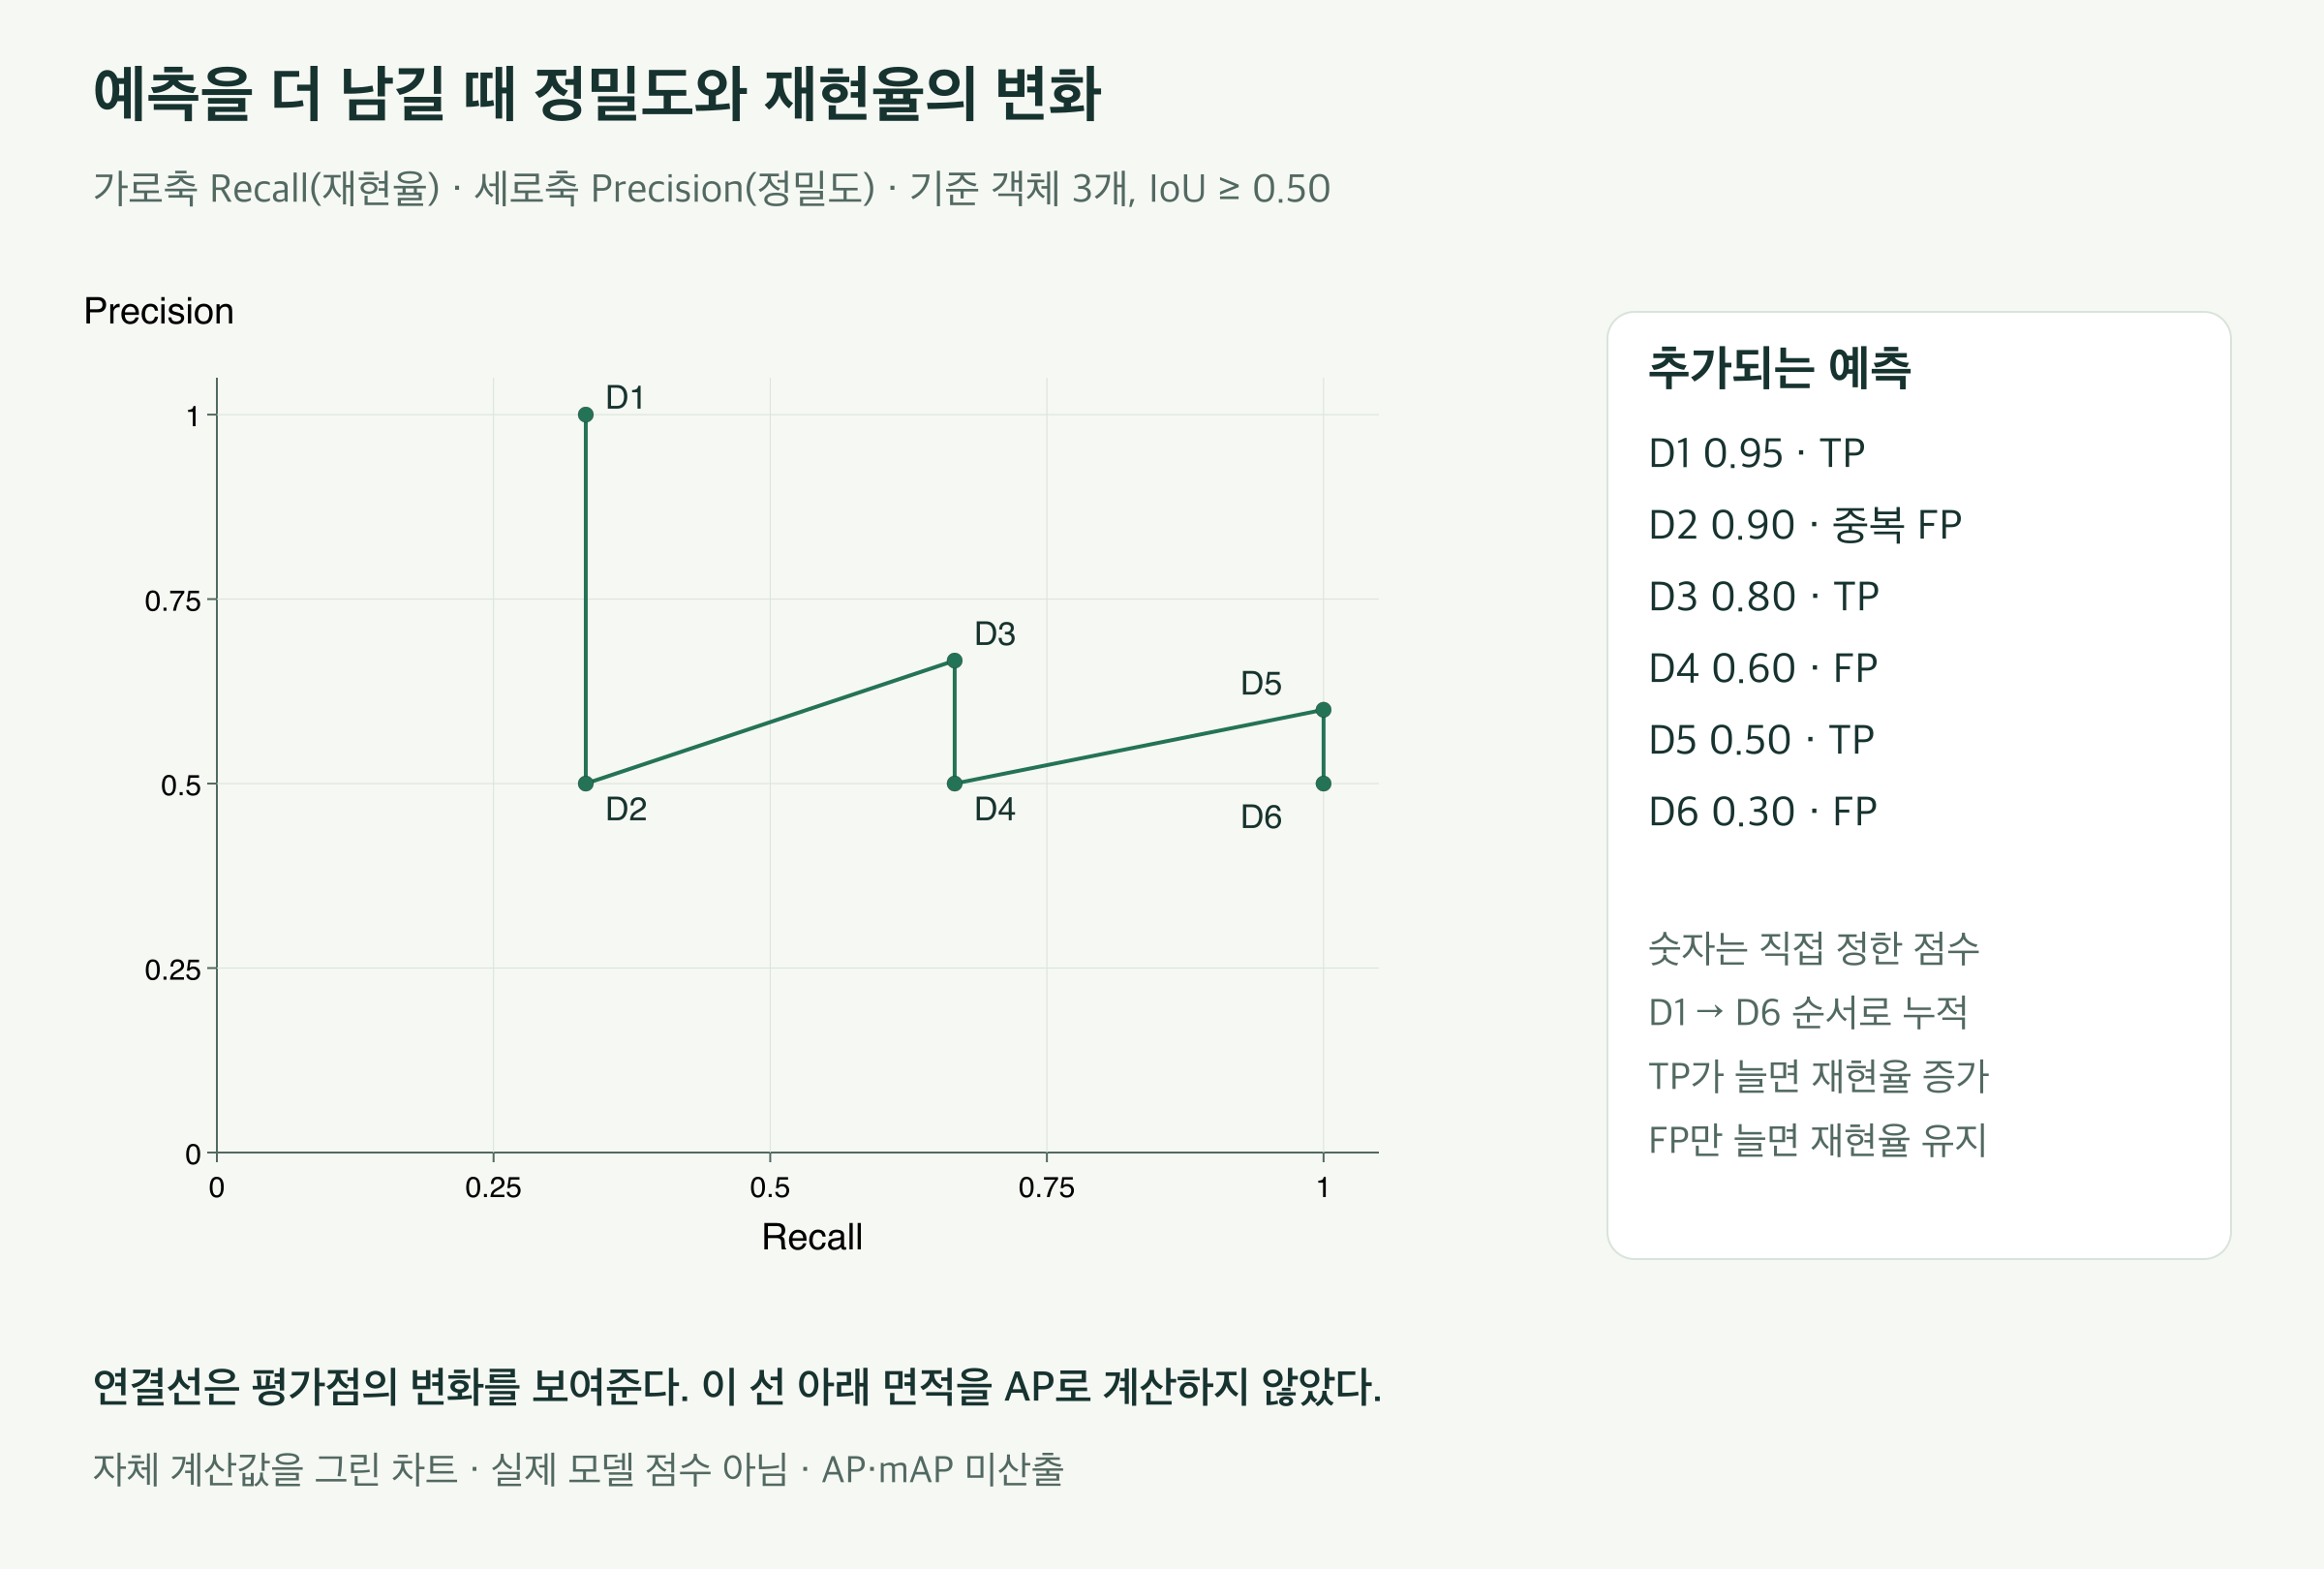 도판 35 · PDF 105쪽
가로축 재현율, 세로축 정밀도로 여섯 예측을 점수순으로 추가한 결과를 표시한다. D1은 재현율 약 0.33과 정밀도 1, D2는 같은 재현율과 정밀도 0.5다. D3부터 D6까지 기준 객체를 추가로 찾거나 FP가 늘면서 점이 이동한다. 선은 표의 누적점을 잇는 것이며 AP 보간 곡선은 아니다.
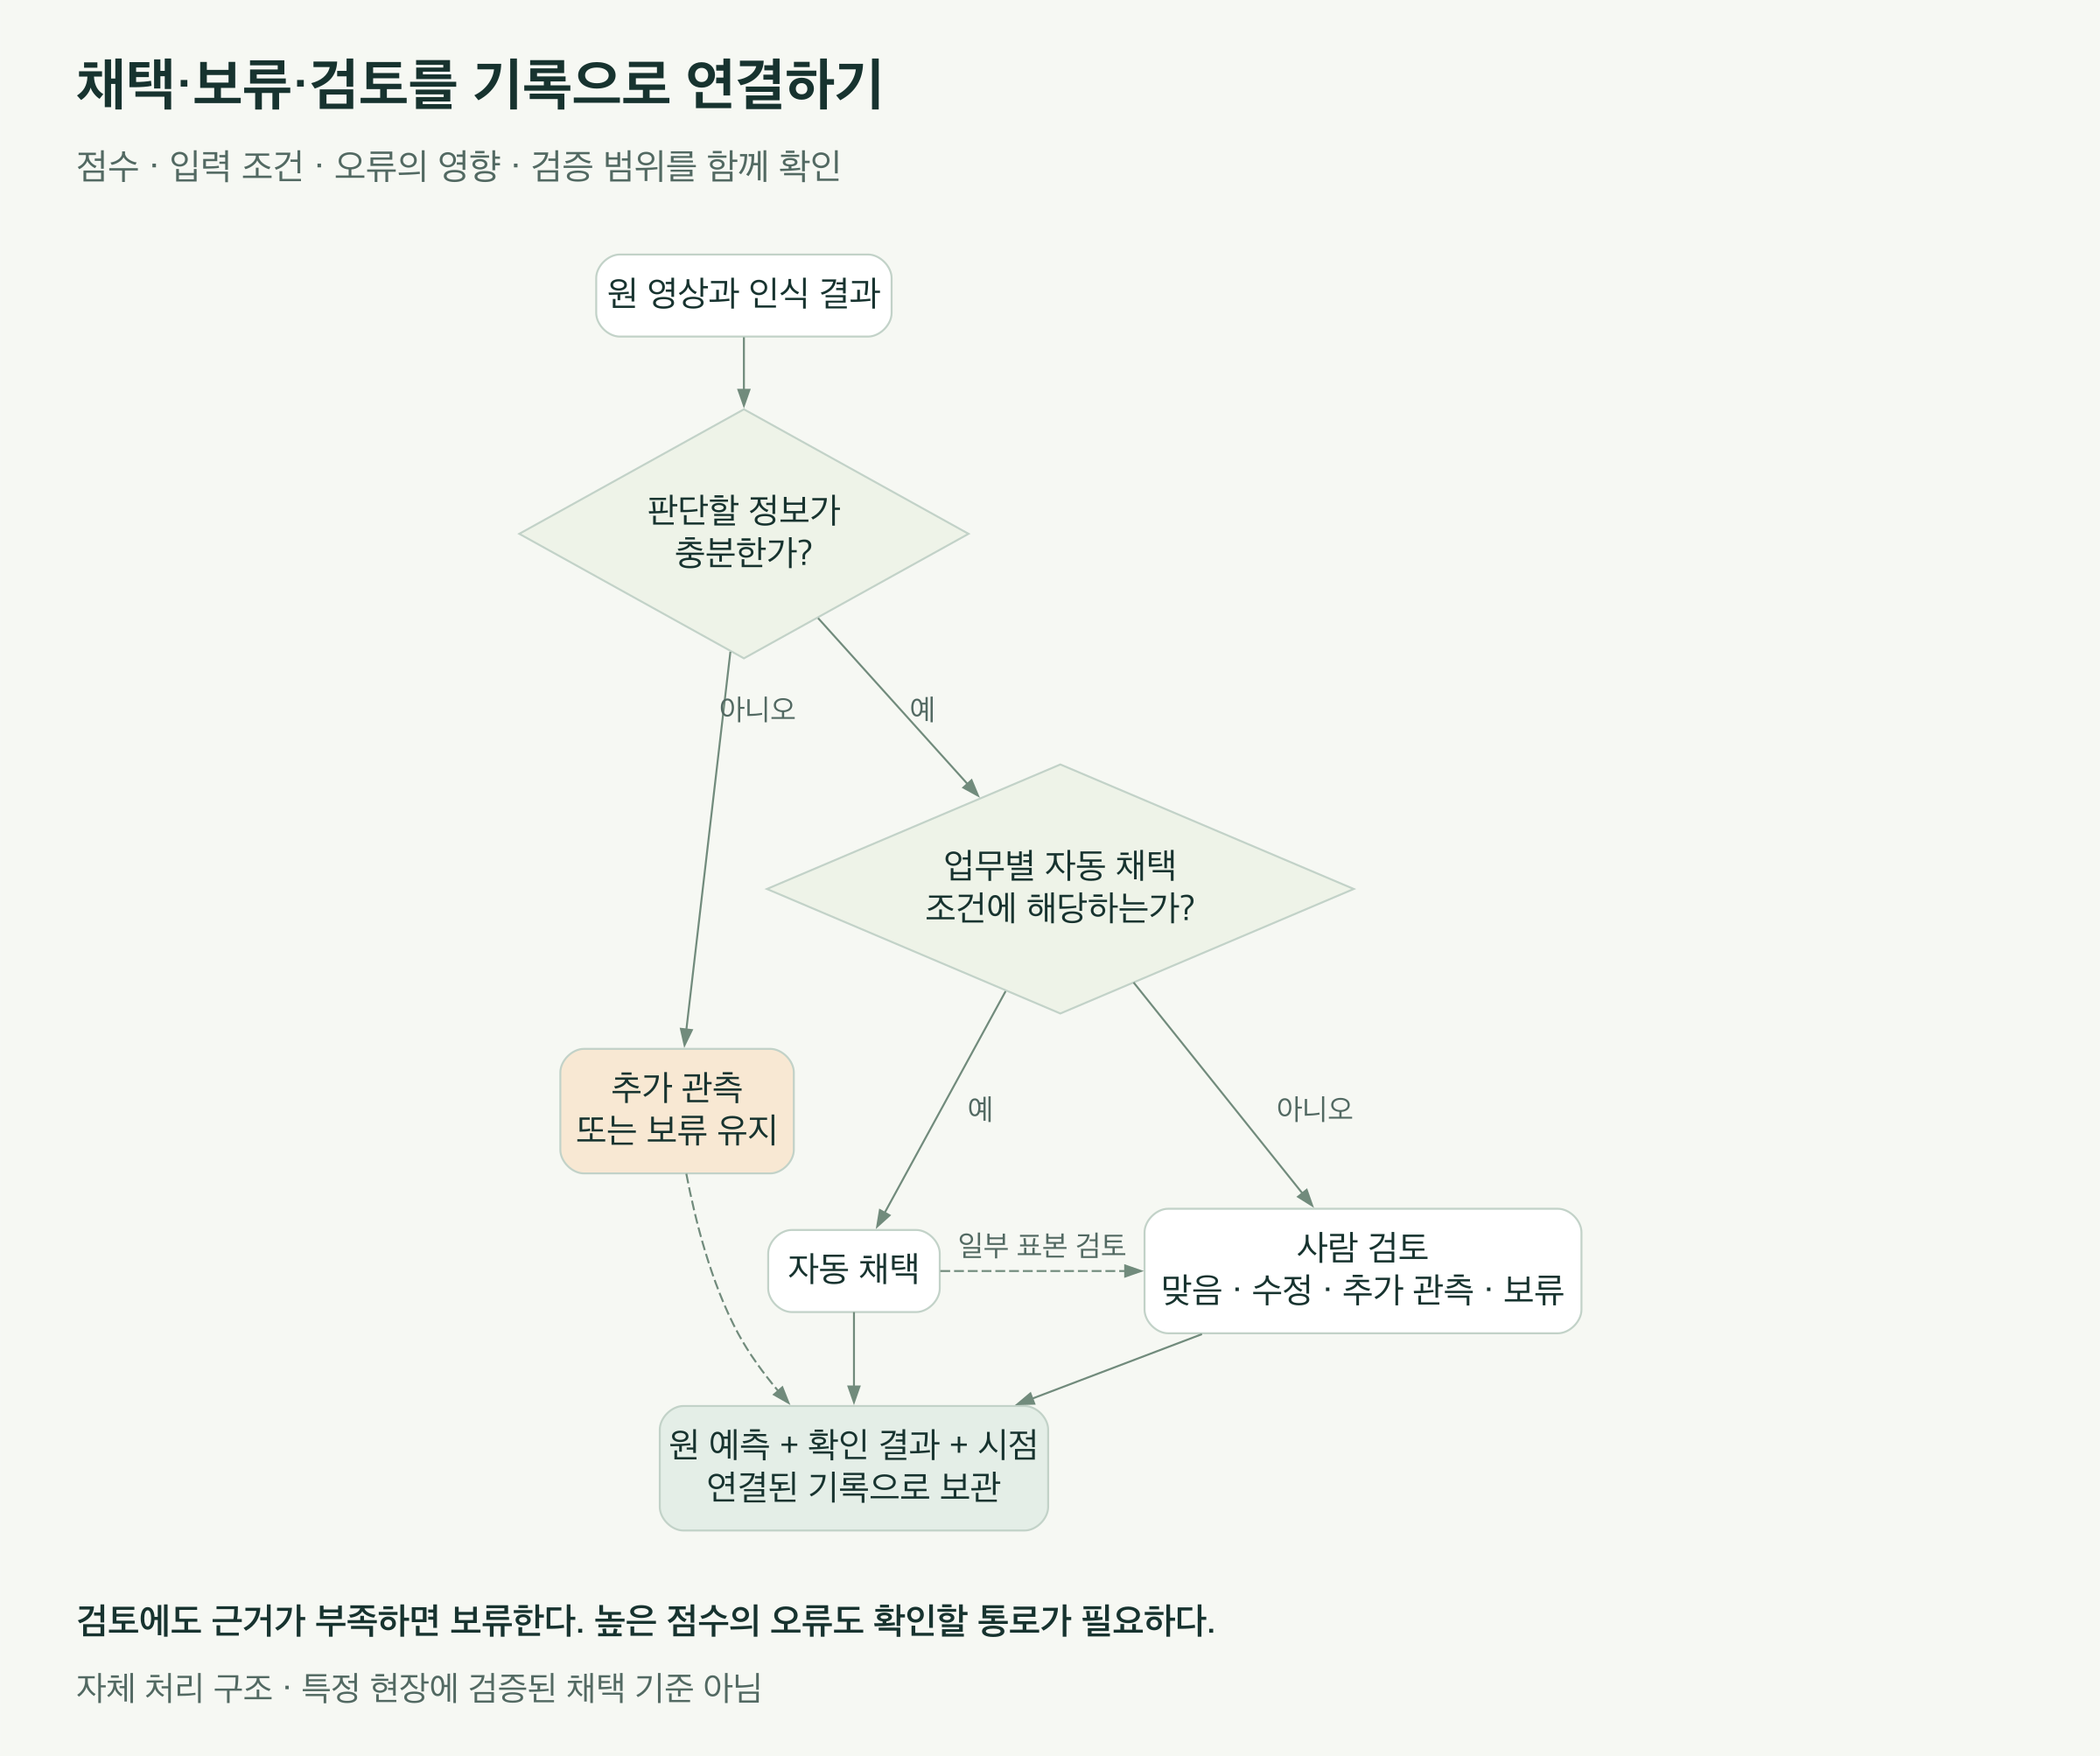 도판 36 · PDF 109쪽
원 영상과 인식 결과에서 입력 조건과 업무 기준을 함께 확인한다. 정보가 부족하거나 검토 조건에 해당하면 추가 관측 또는 사람 검토로 보낸다. 자동 채택한 결과도 일부를 검토한다. 최종 기록에는 원 예측과 확인 내용이 함께 남는다.
 도판 37 · PDF 110쪽
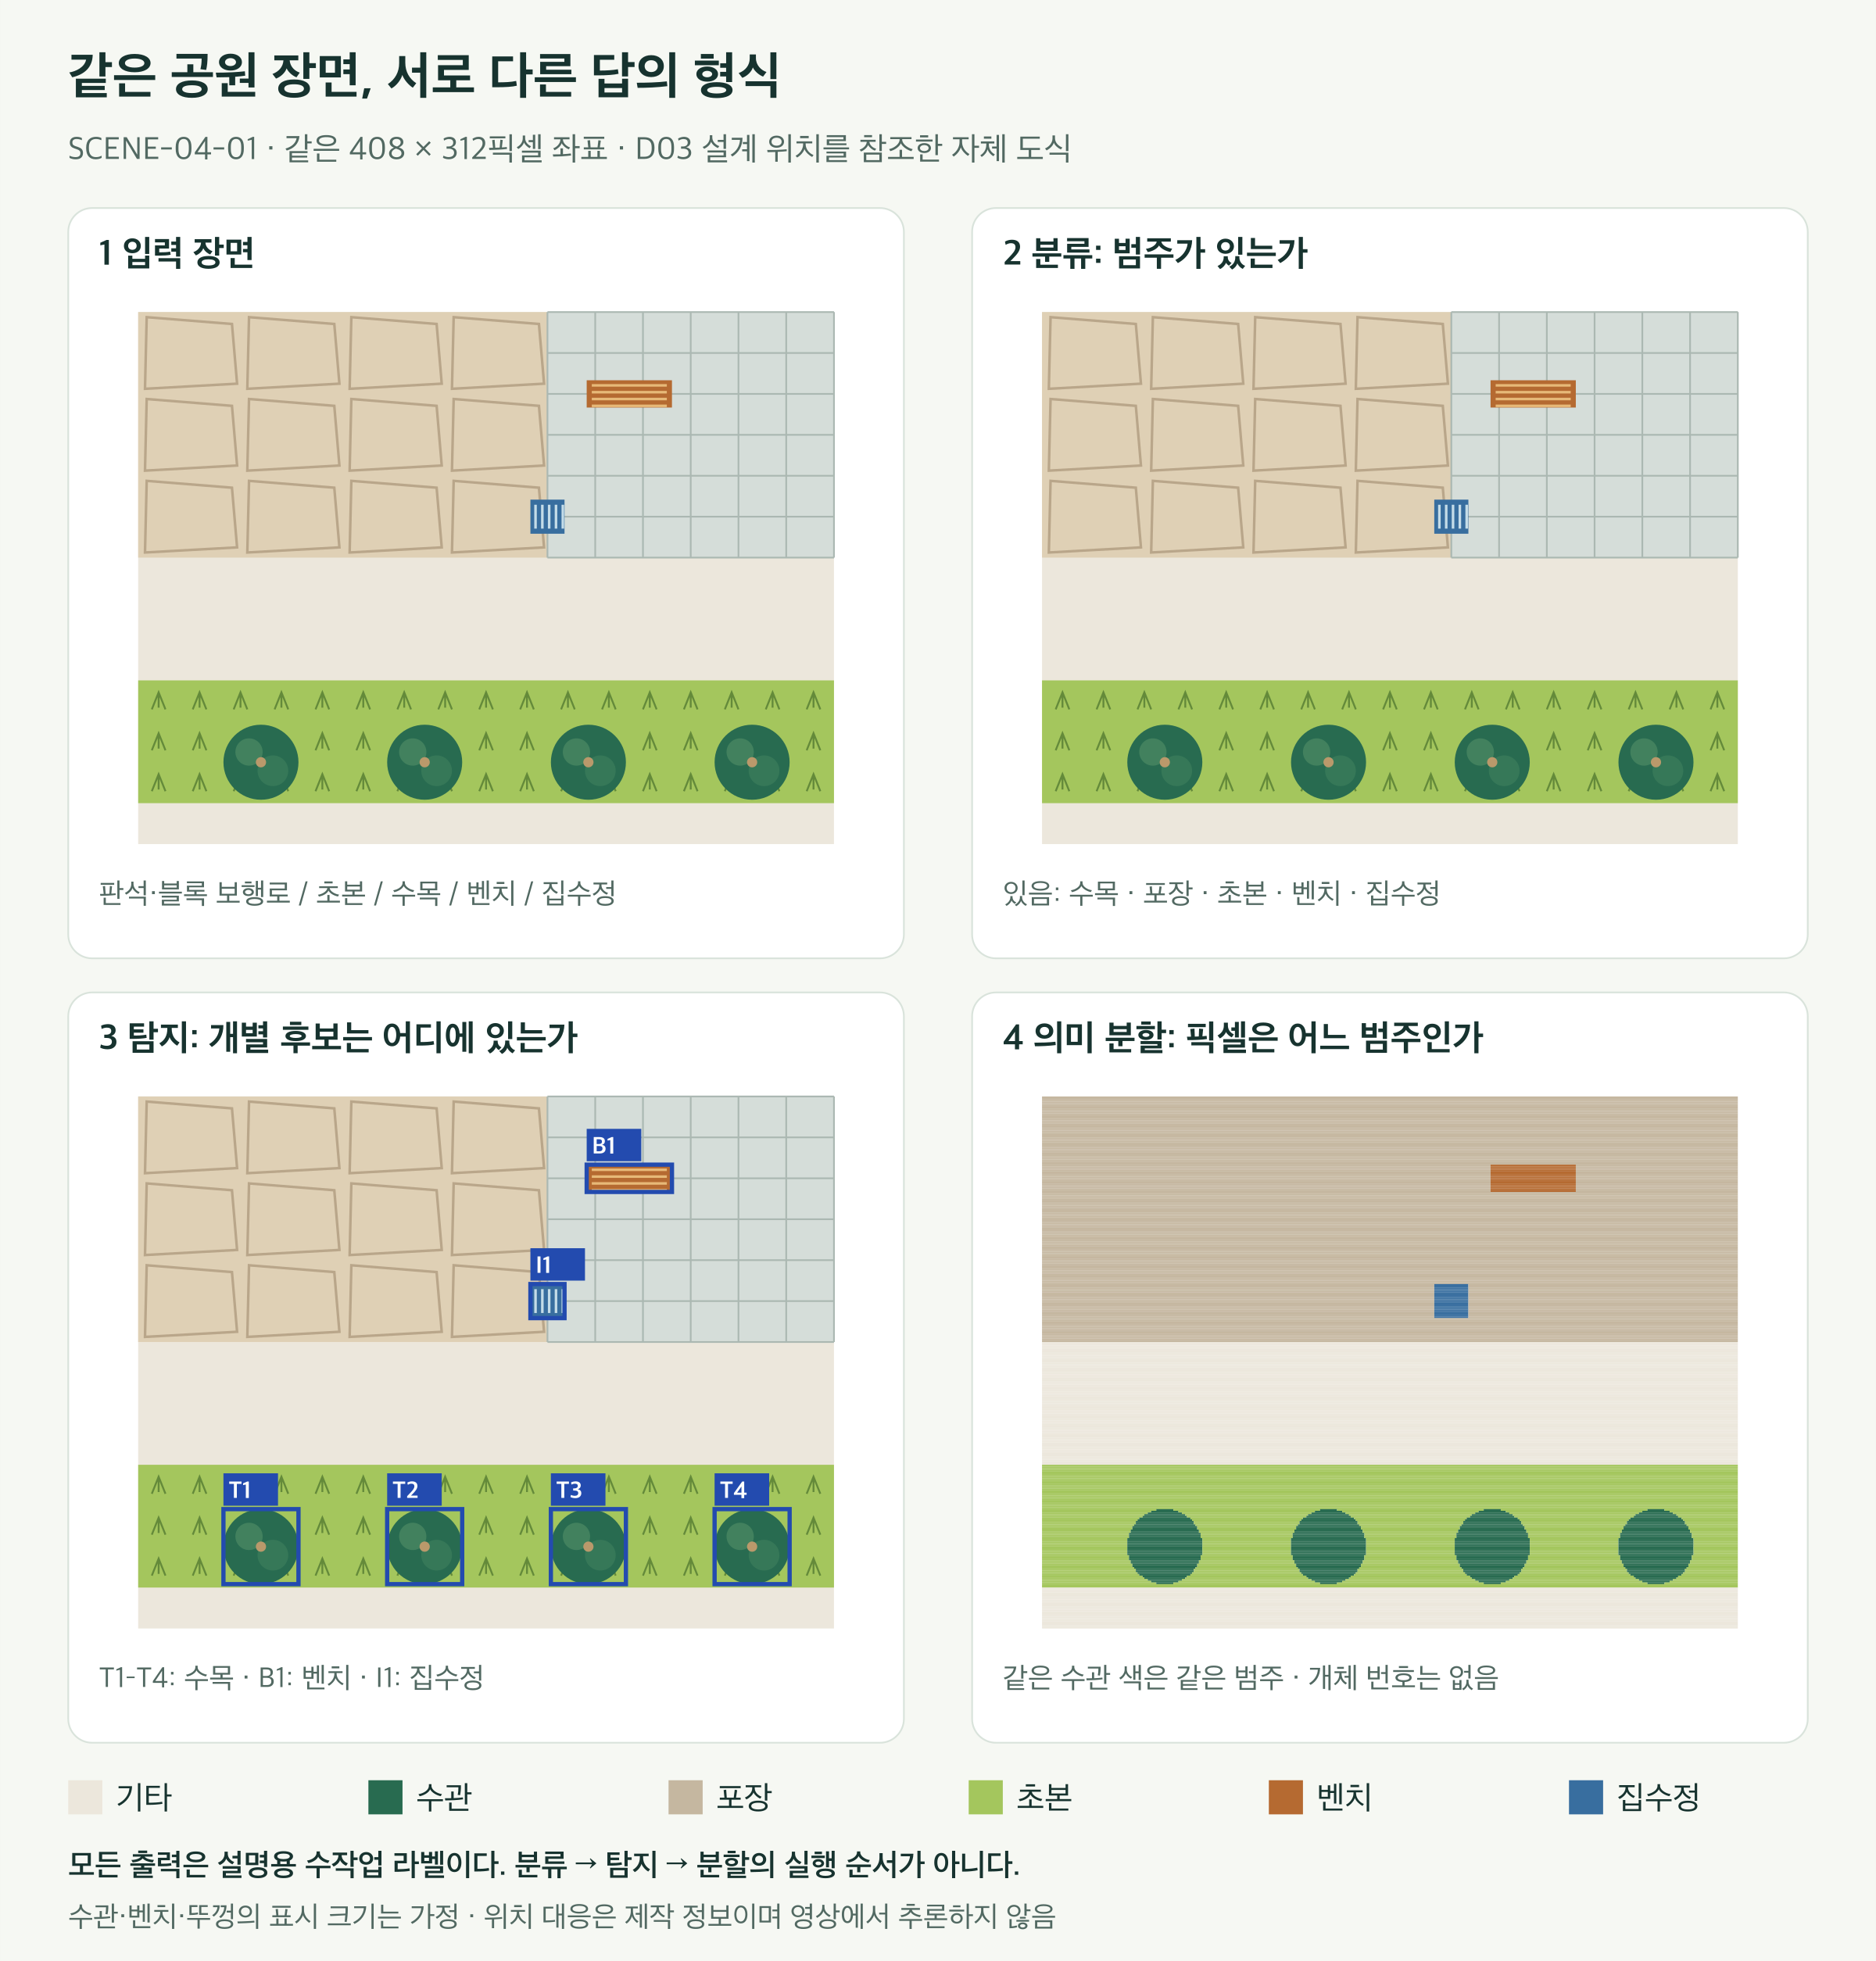
같은 가상 공원 일부를 네 패널로 비교한다. 첫째는 입력 도식, 둘째는 수목·포장·초본·벤치·집수정이 있다는 분류 기록, 셋째는 수목 네 개와 벤치·집수정의 경계 상자 여섯 개, 넷째는 수관·포장·초본·벤치·집수정·기타의 픽셀 범주 지도다. 패널 사이의 배치는 같다.
 도판 38 · PDF 116쪽
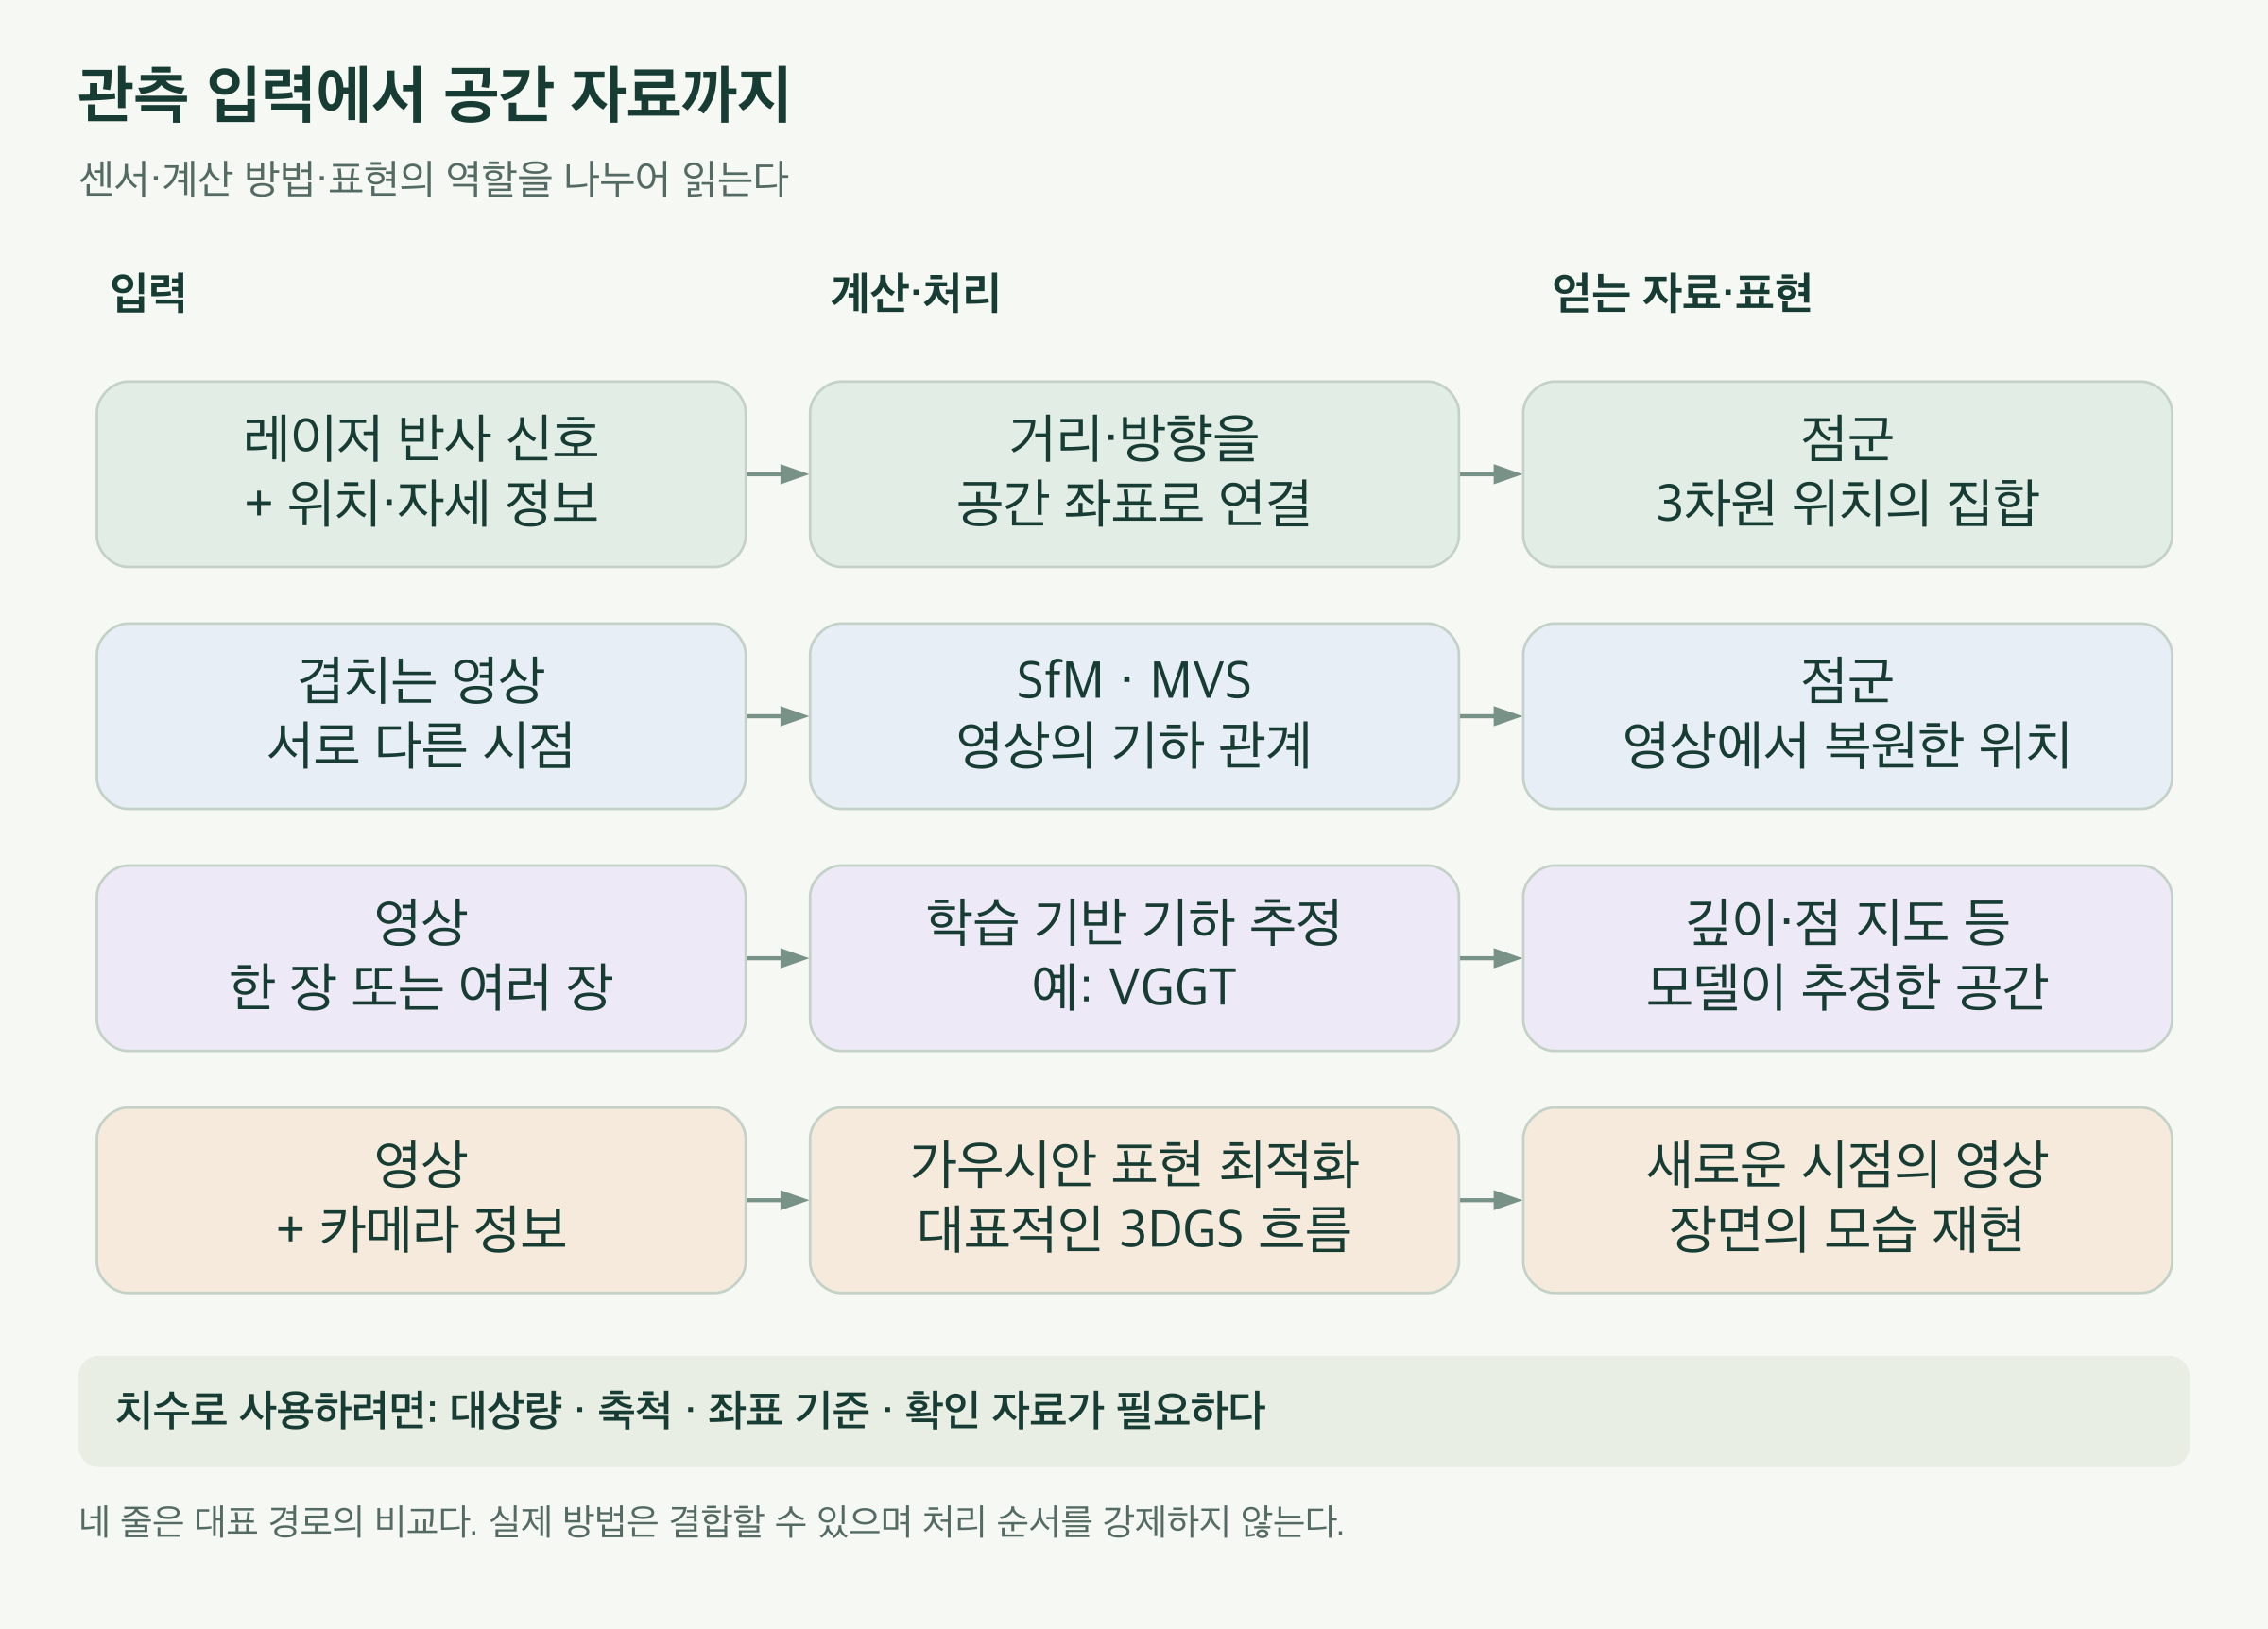
레이저 반사와 위치·자세 정보에서는 거리 계산을 거쳐 점군을 얻는다. 겹치는 영상에서는 SfM·MVS를 거쳐 점군을 만들 수 있고, 학습 기반 영상 기하 방법은 깊이와 점 위치 등을 추정한다. 영상과 카메라 정보를 이용한 가우시안 표현은 새로운 시점의 모습을 생성한다. 네 줄은 서로 다른 대표 경로이며 모두를 순서대로 수행한다는 뜻이 아니다.
 도판 39 · PDF 117쪽
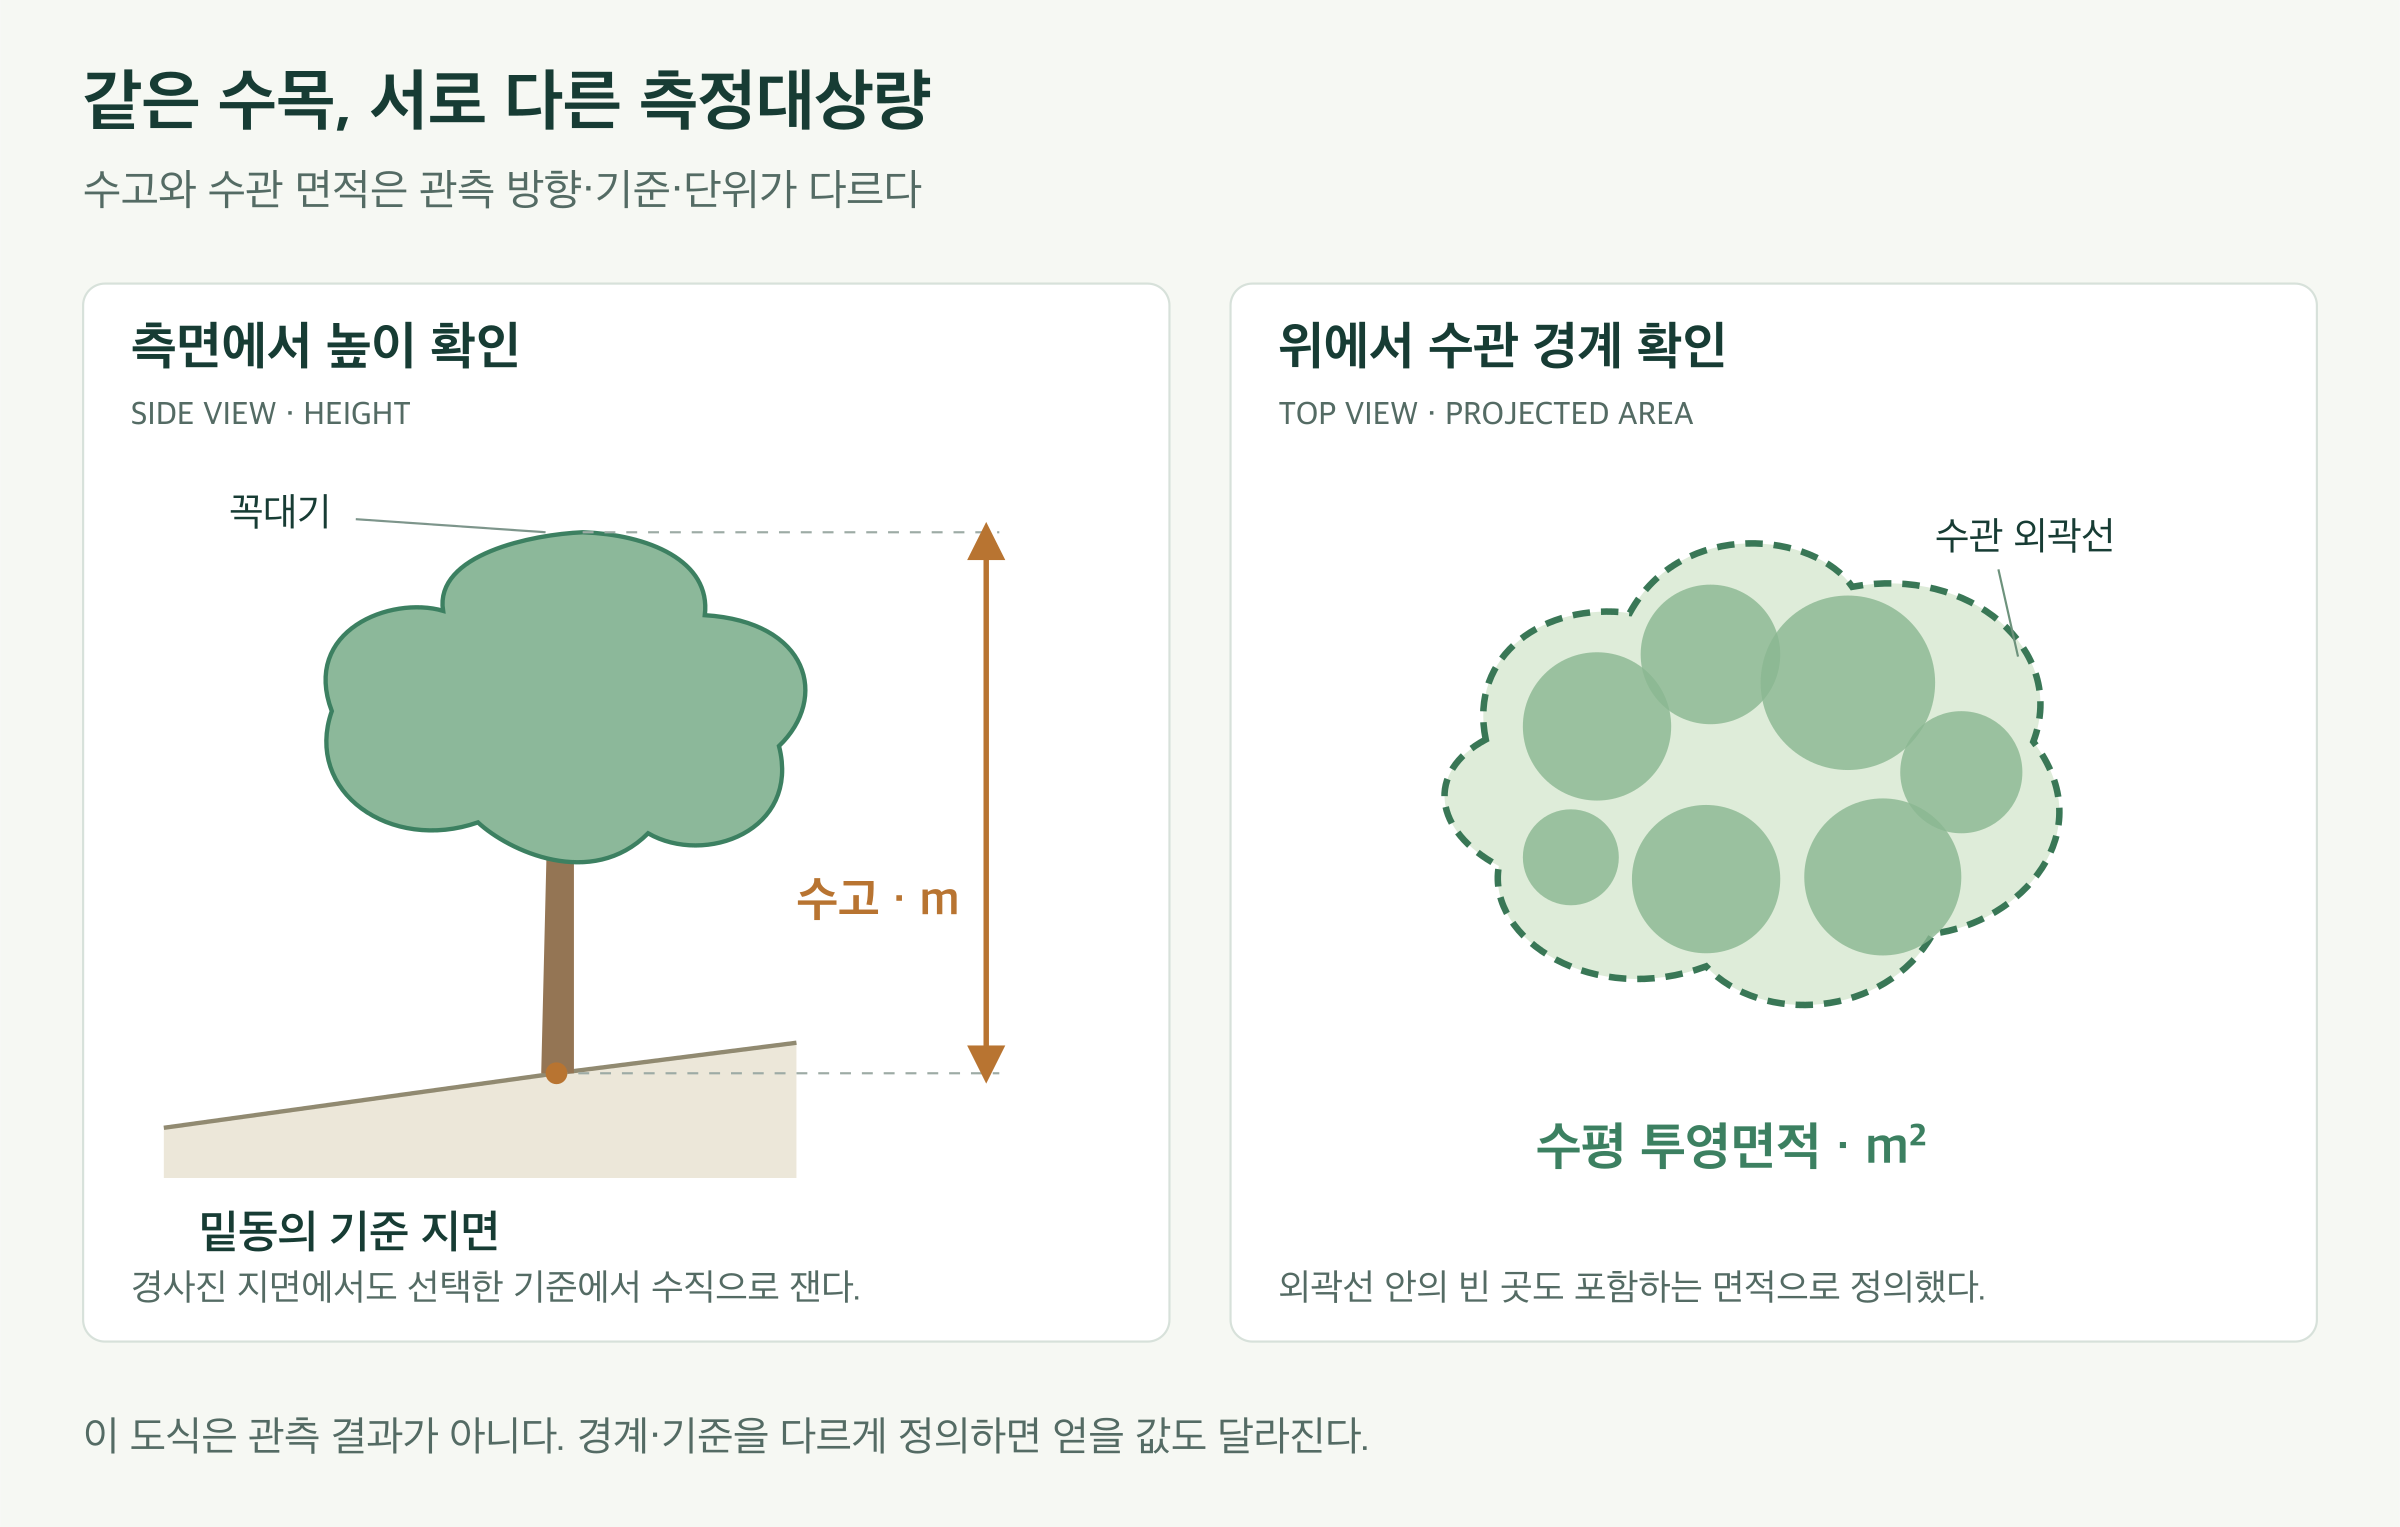
왼쪽은 측면의 수목과 경사진 지면에서 줄기 밑동의 기준 높이와 꼭대기 사이 수직 높이를 표시한다. 오른쪽은 위에서 본 수관의 외곽 경계를 평면에 투영해 그 안의 면적을 표시한다. 수고는 m, 투영면적은 m²로 기록하며 수관 내부의 빈 곳을 포함하는 외곽 경계 면적과 잎이 보이는 피복 면적은 구분한다.
 도판 40 · PDF 121쪽
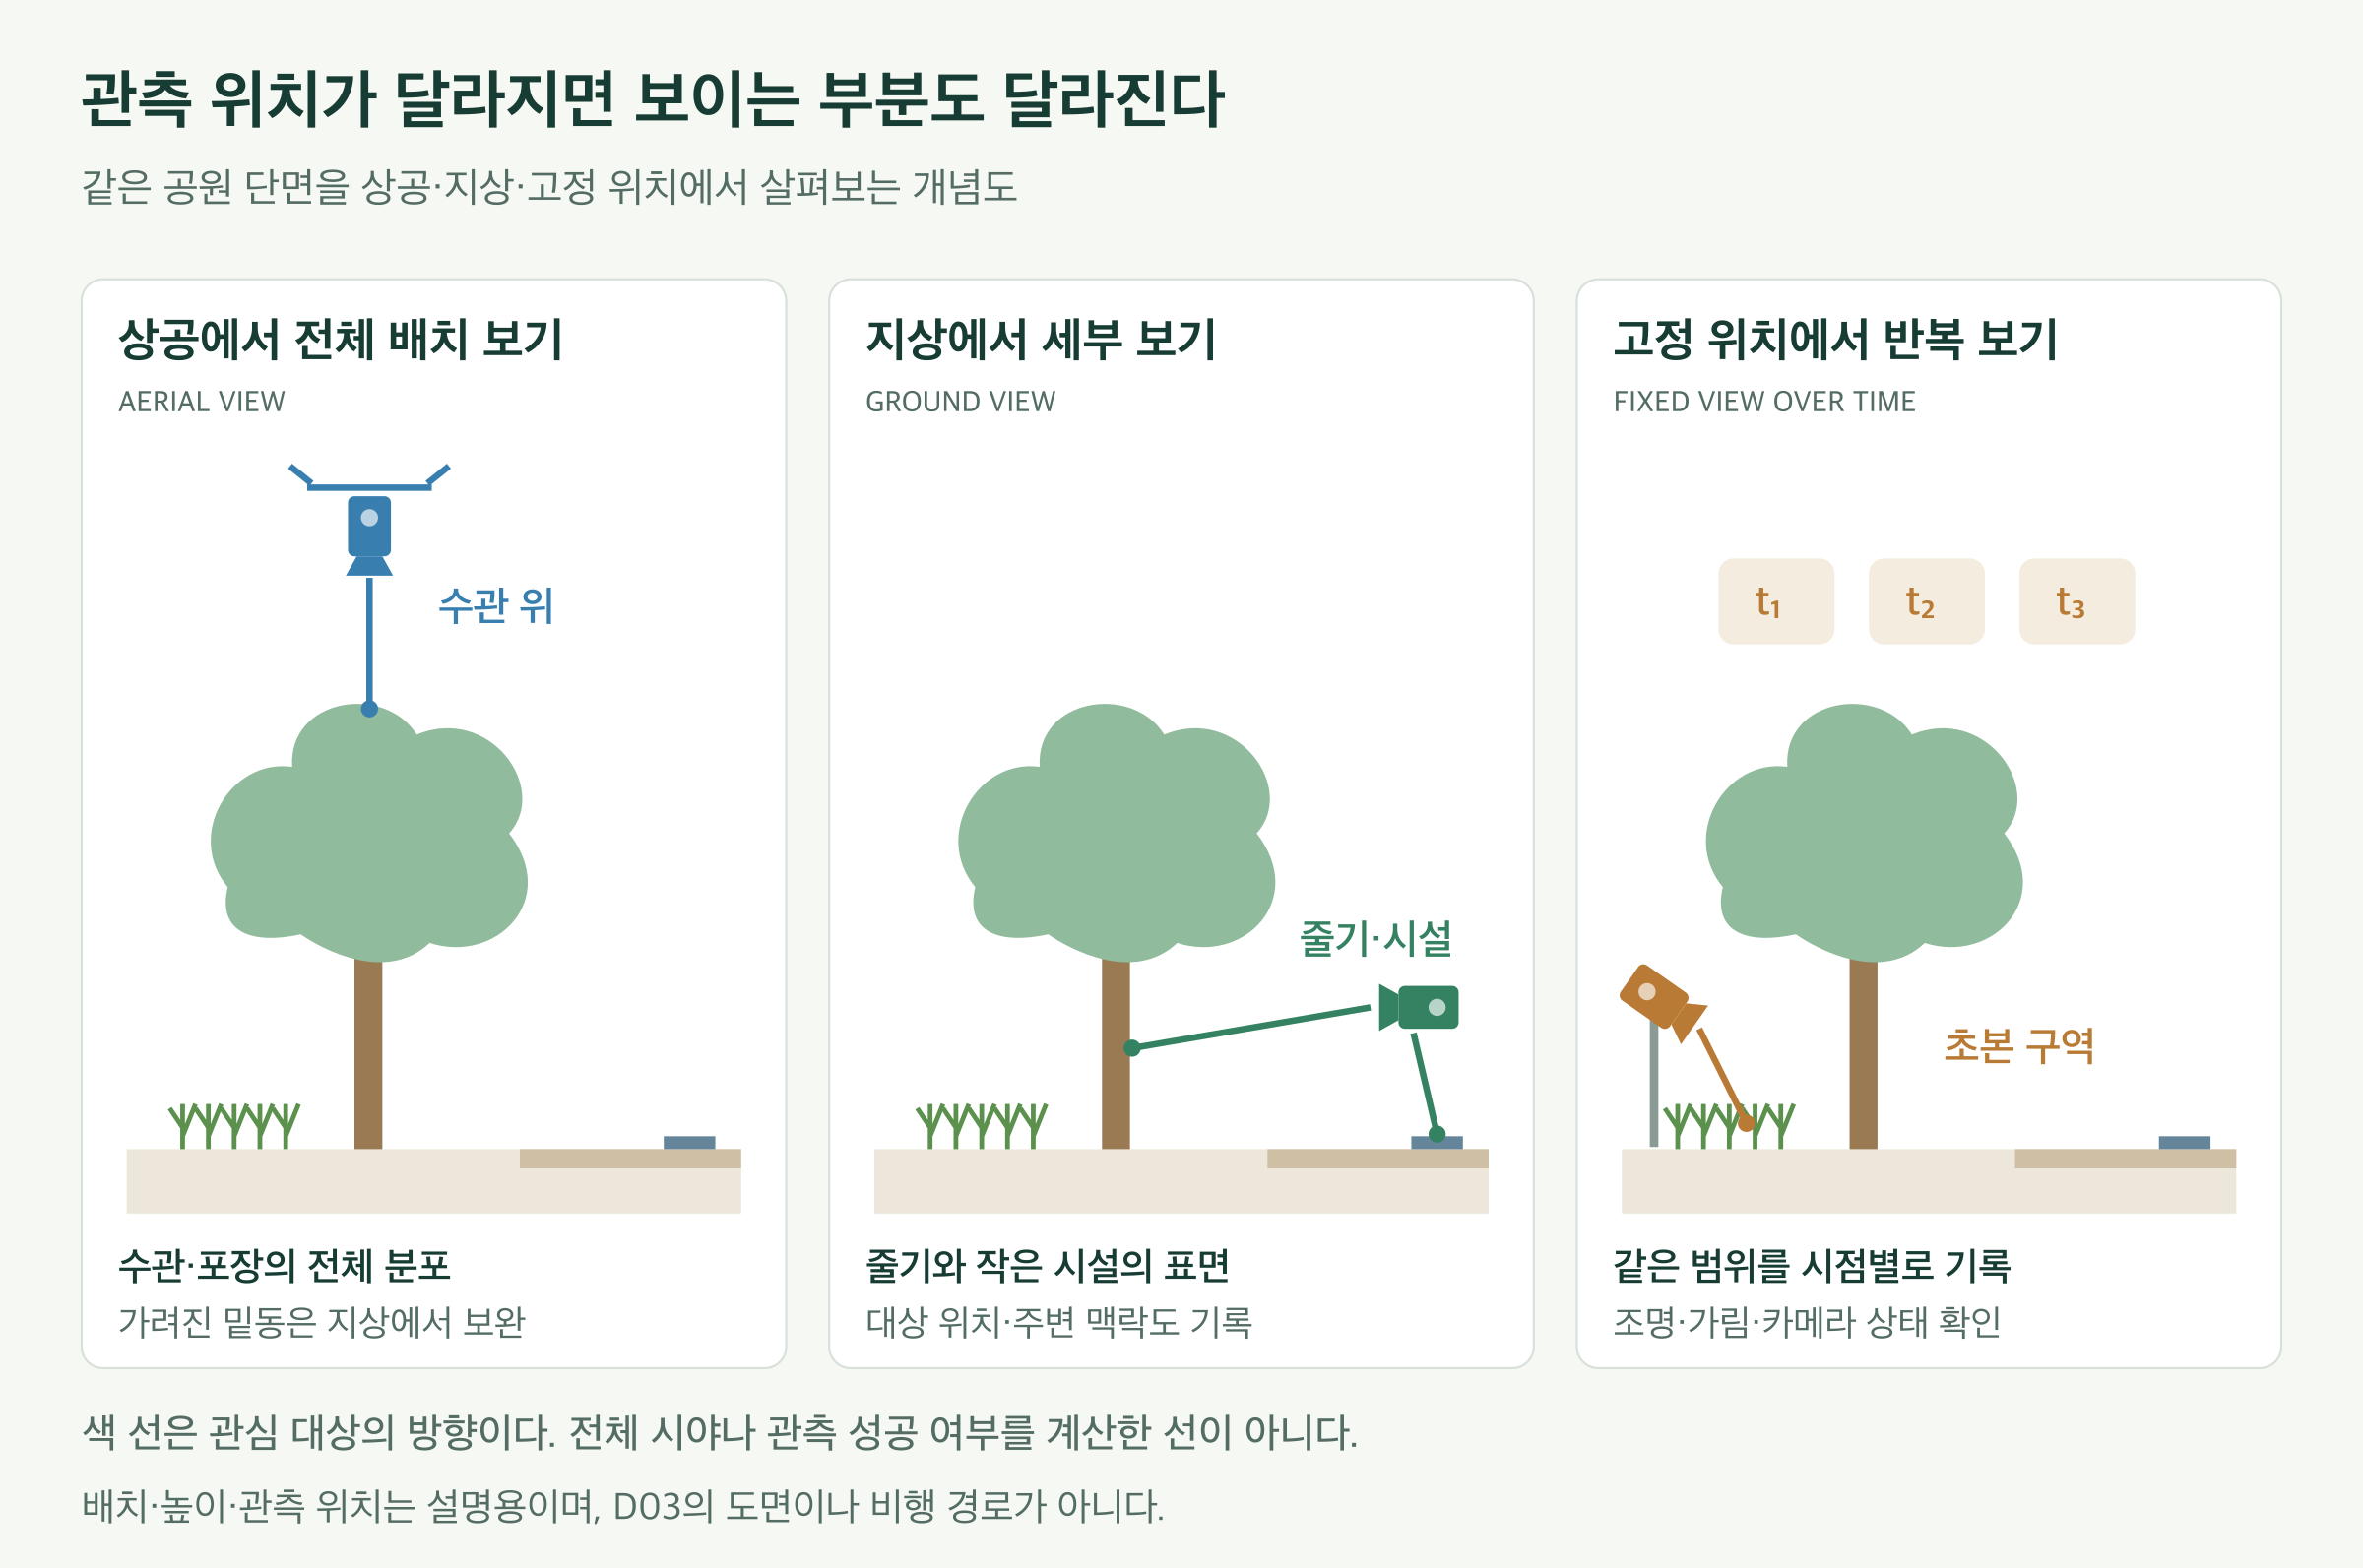
같은 공원 단면을 세 번 보여 준다. 상공에서는 카메라의 관측선이 수관 윗면에 닿고, 지상에서는 줄기와 집수정 주변을 향하며, 고정 관측에서는 한 위치에서 초본 구역을 반복해서 기록한다. 선은 설명할 대상을 가리키며 완전한 가시권이나 센서의 성능을 계산한 결과가 아니다.
 도판 41 · PDF 125쪽
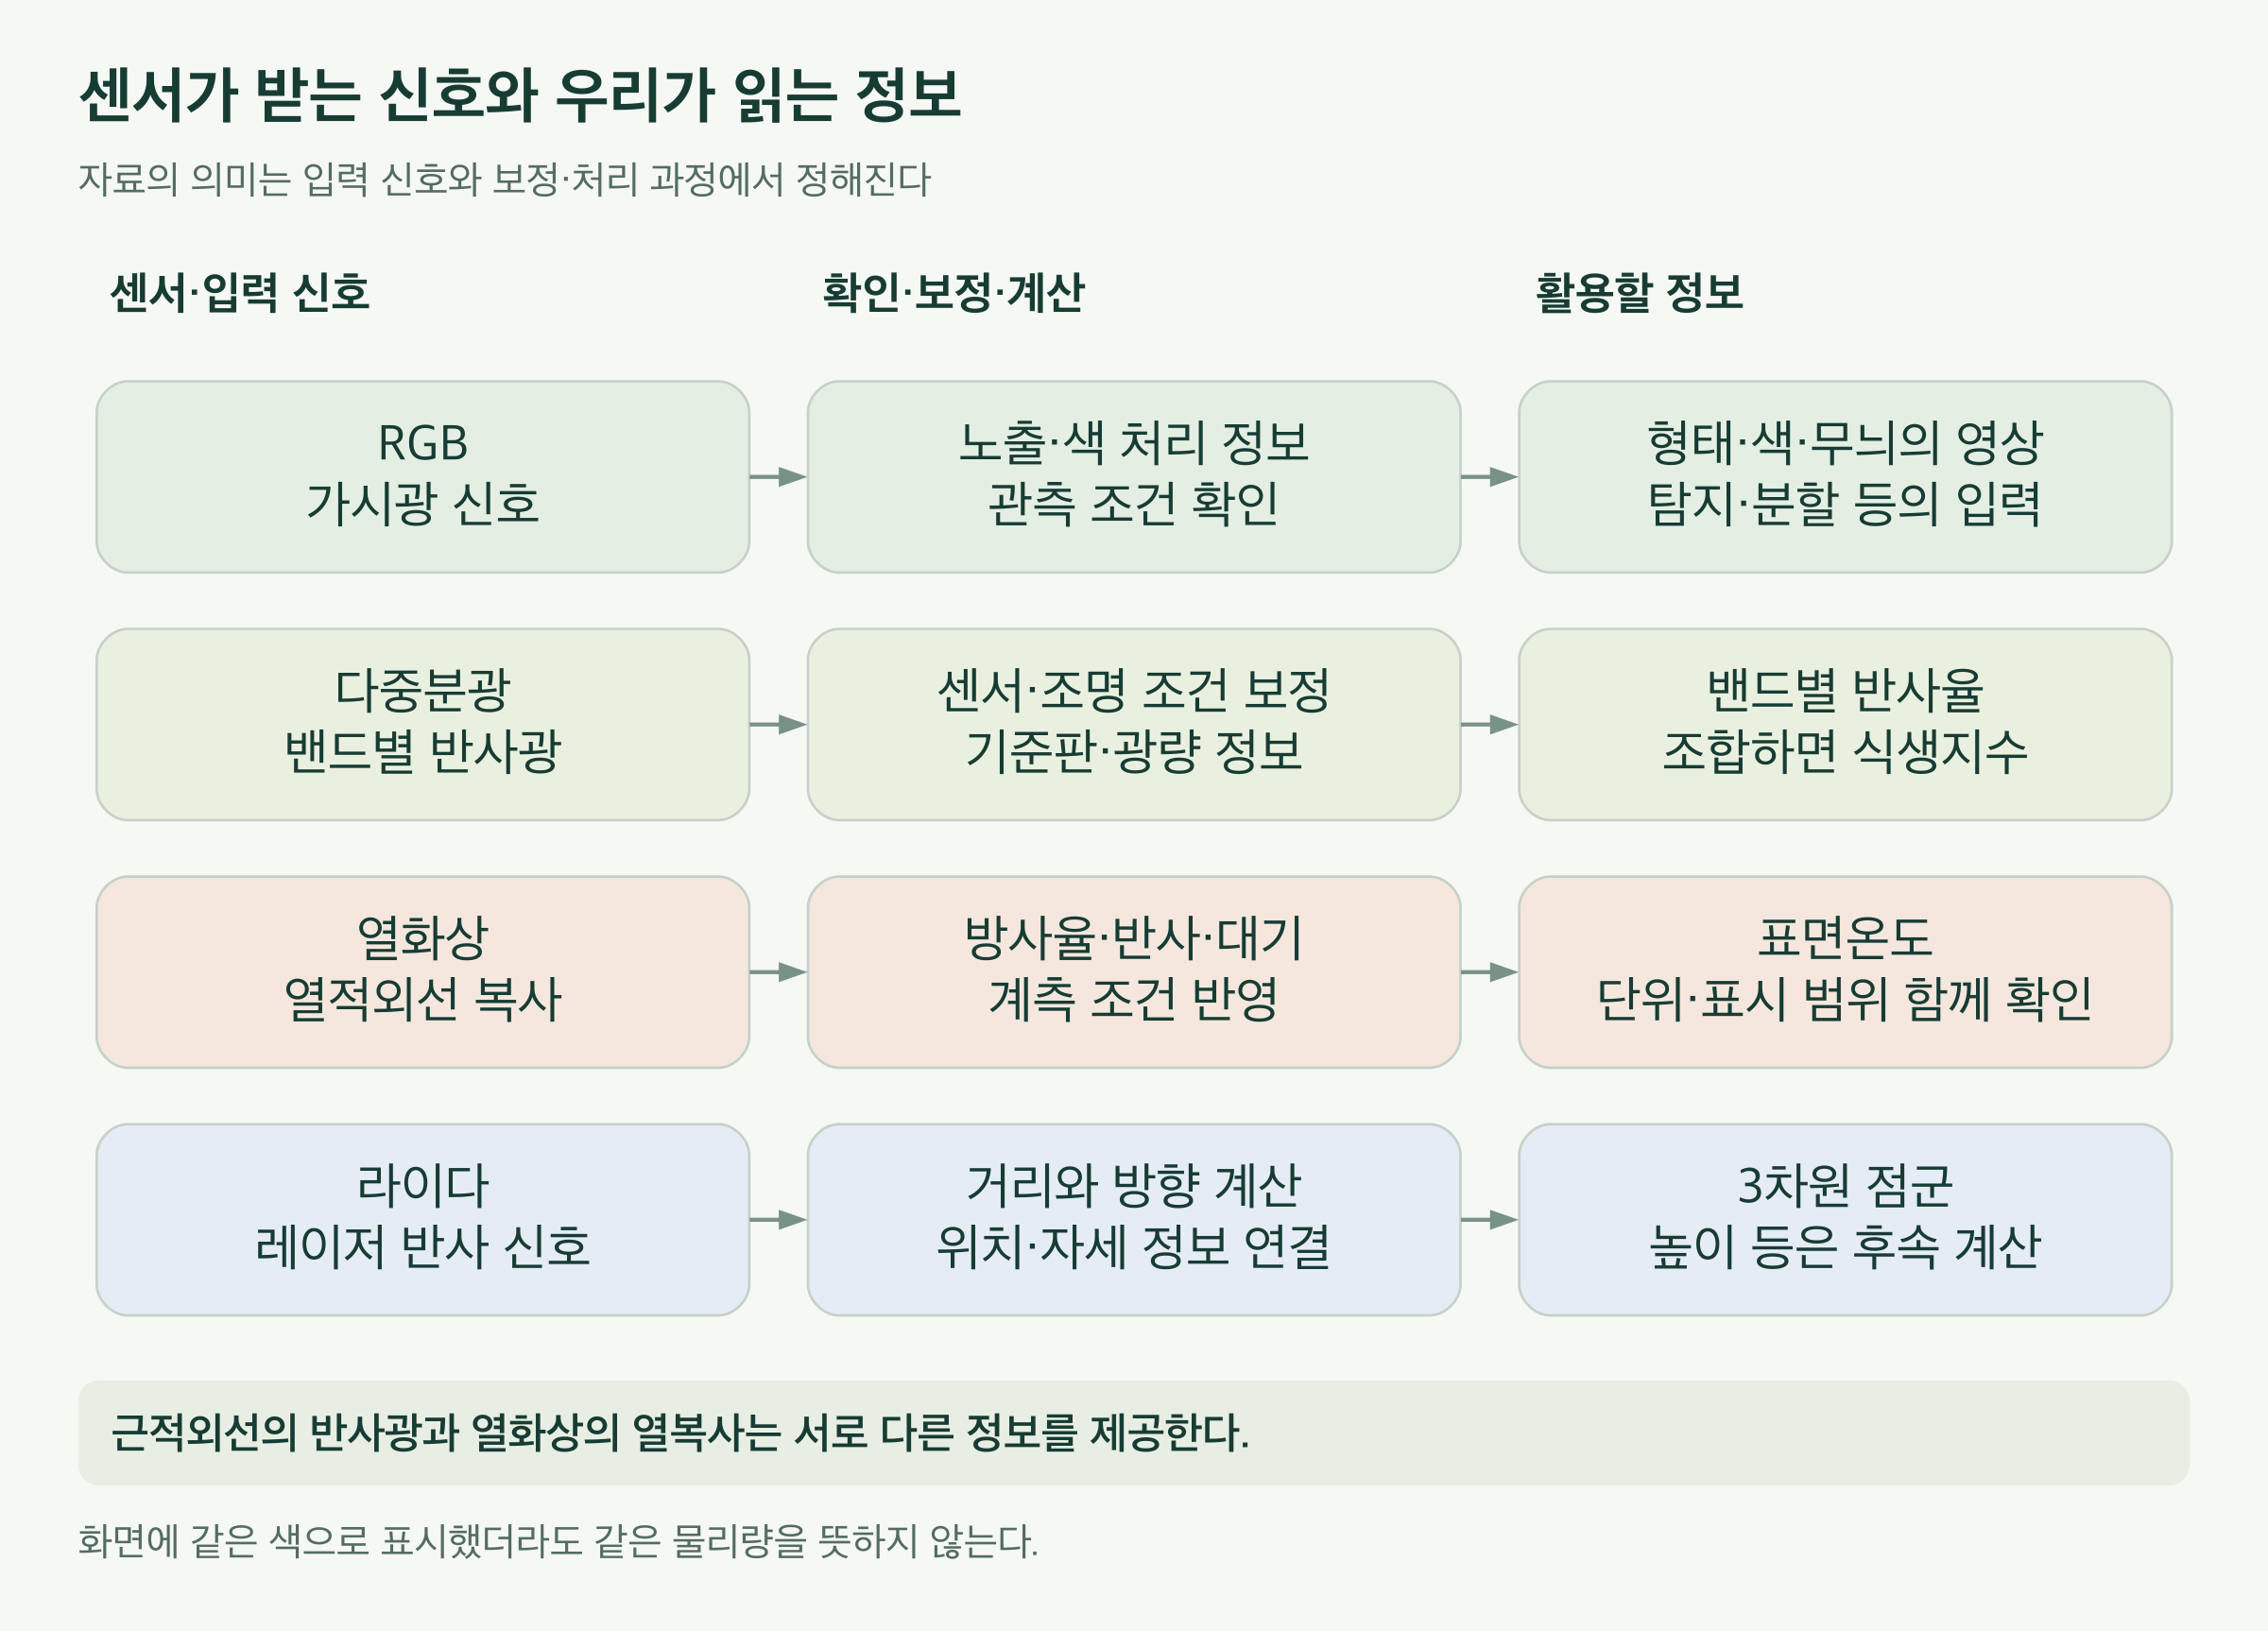
네 센서 계열의 신호와 처리 과정을 비교한다. RGB는 가시광 신호를 색·형태의 영상으로, 다중분광은 밴드별 신호를 보정해 반사율과 지수로, 열화상은 열복사 신호를 보정해 표면온도로, 라이다는 반사 신호와 위치 정보를 거리·점군으로 연결한다. 색상표와 모델 판단은 센서가 기록한 신호와 구별한다.
 도판 42 · PDF 135쪽
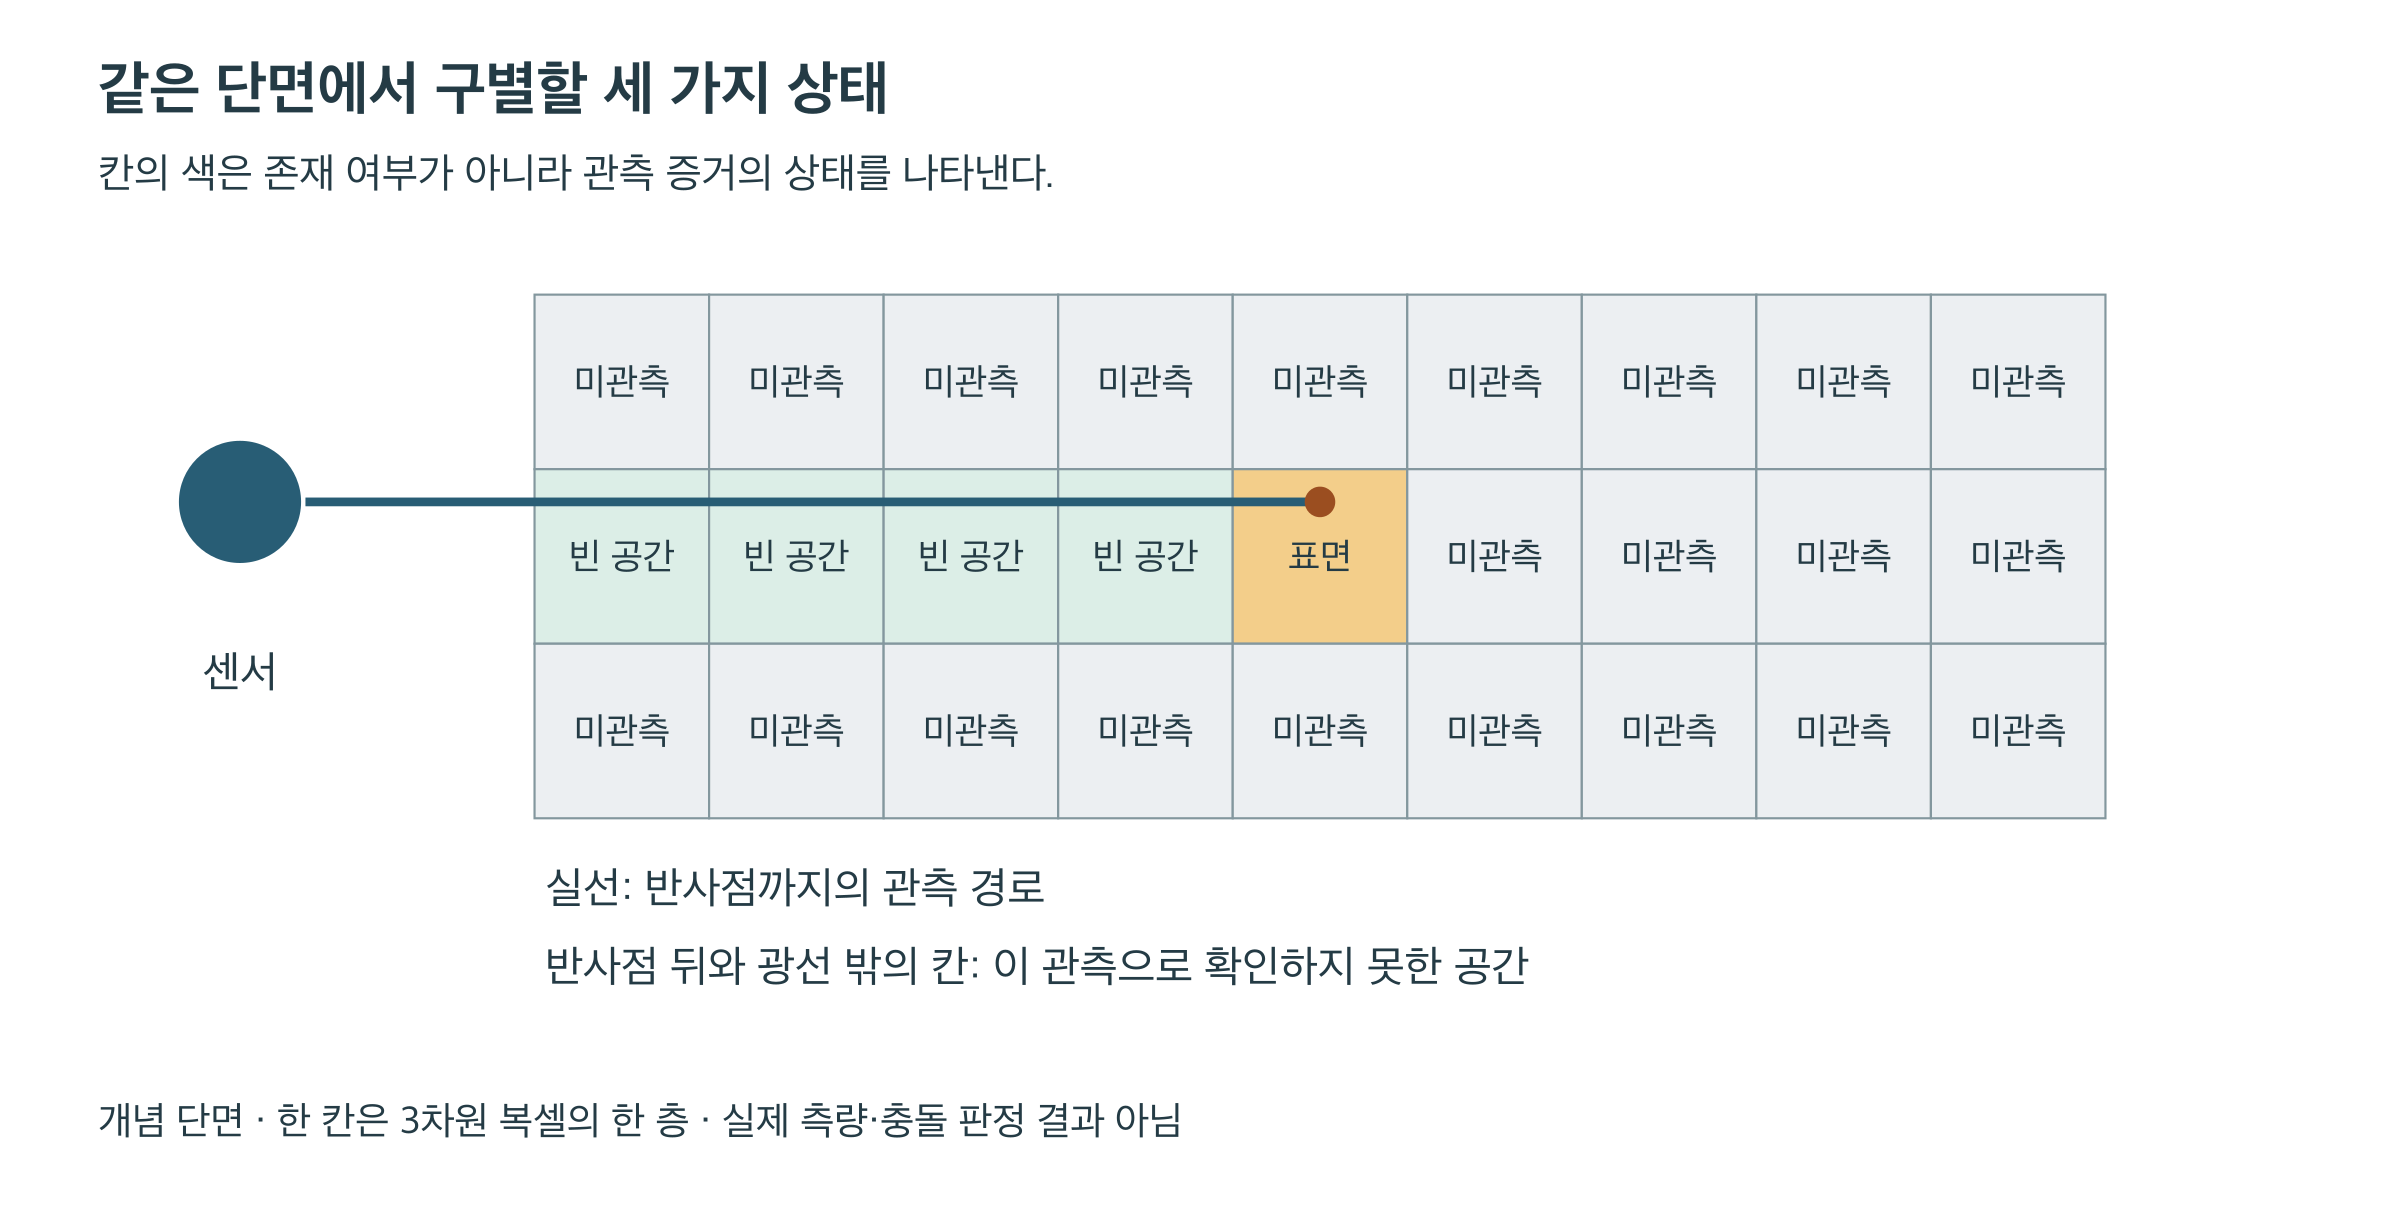
관측 방향 앞쪽에는 빈 공간에 대한 증거가 있고, 반사된 표면 칸 뒤쪽은 미관측으로 남는다. 점이 없는 칸 전체를 빈 공간으로 바꾸지 않는다.
 도판 43 · PDF 142쪽
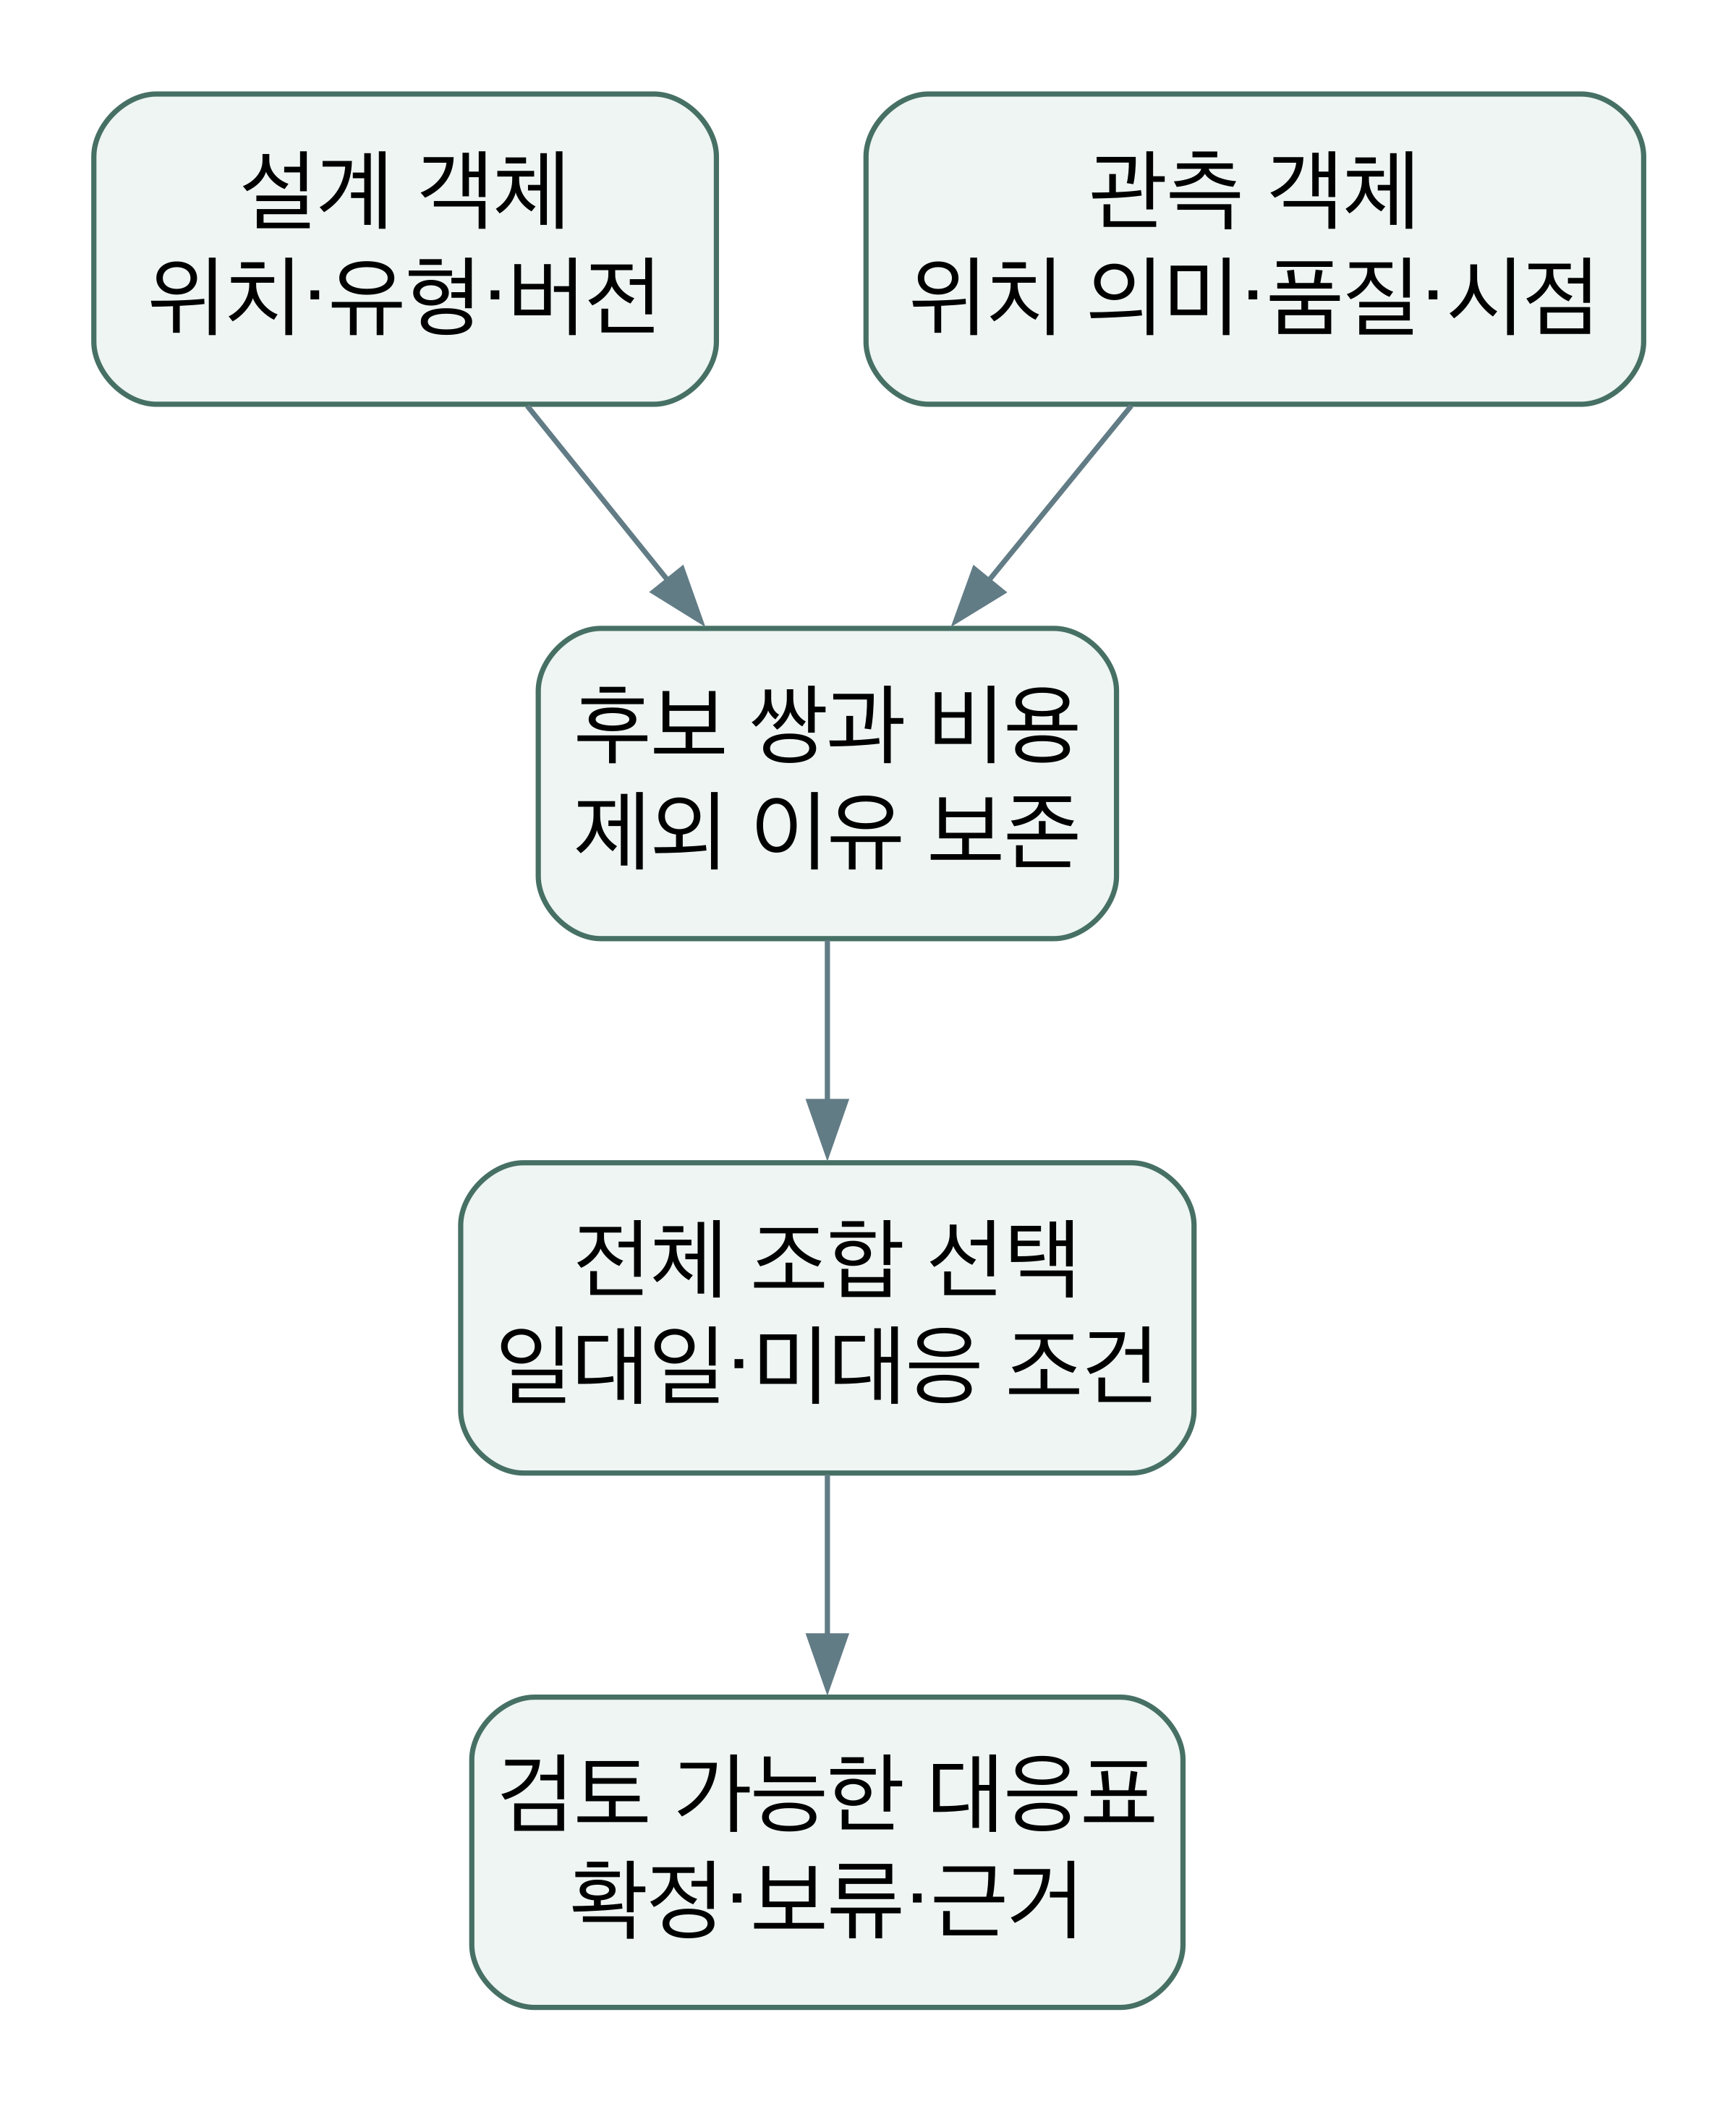
설계와 관측 사이 후보 비용을 계산하고, 중복 없는 전체 조합과 미대응 선택지를 함께 검토한 뒤 대응표를 남긴다.
 도판 44 · PDF 149쪽
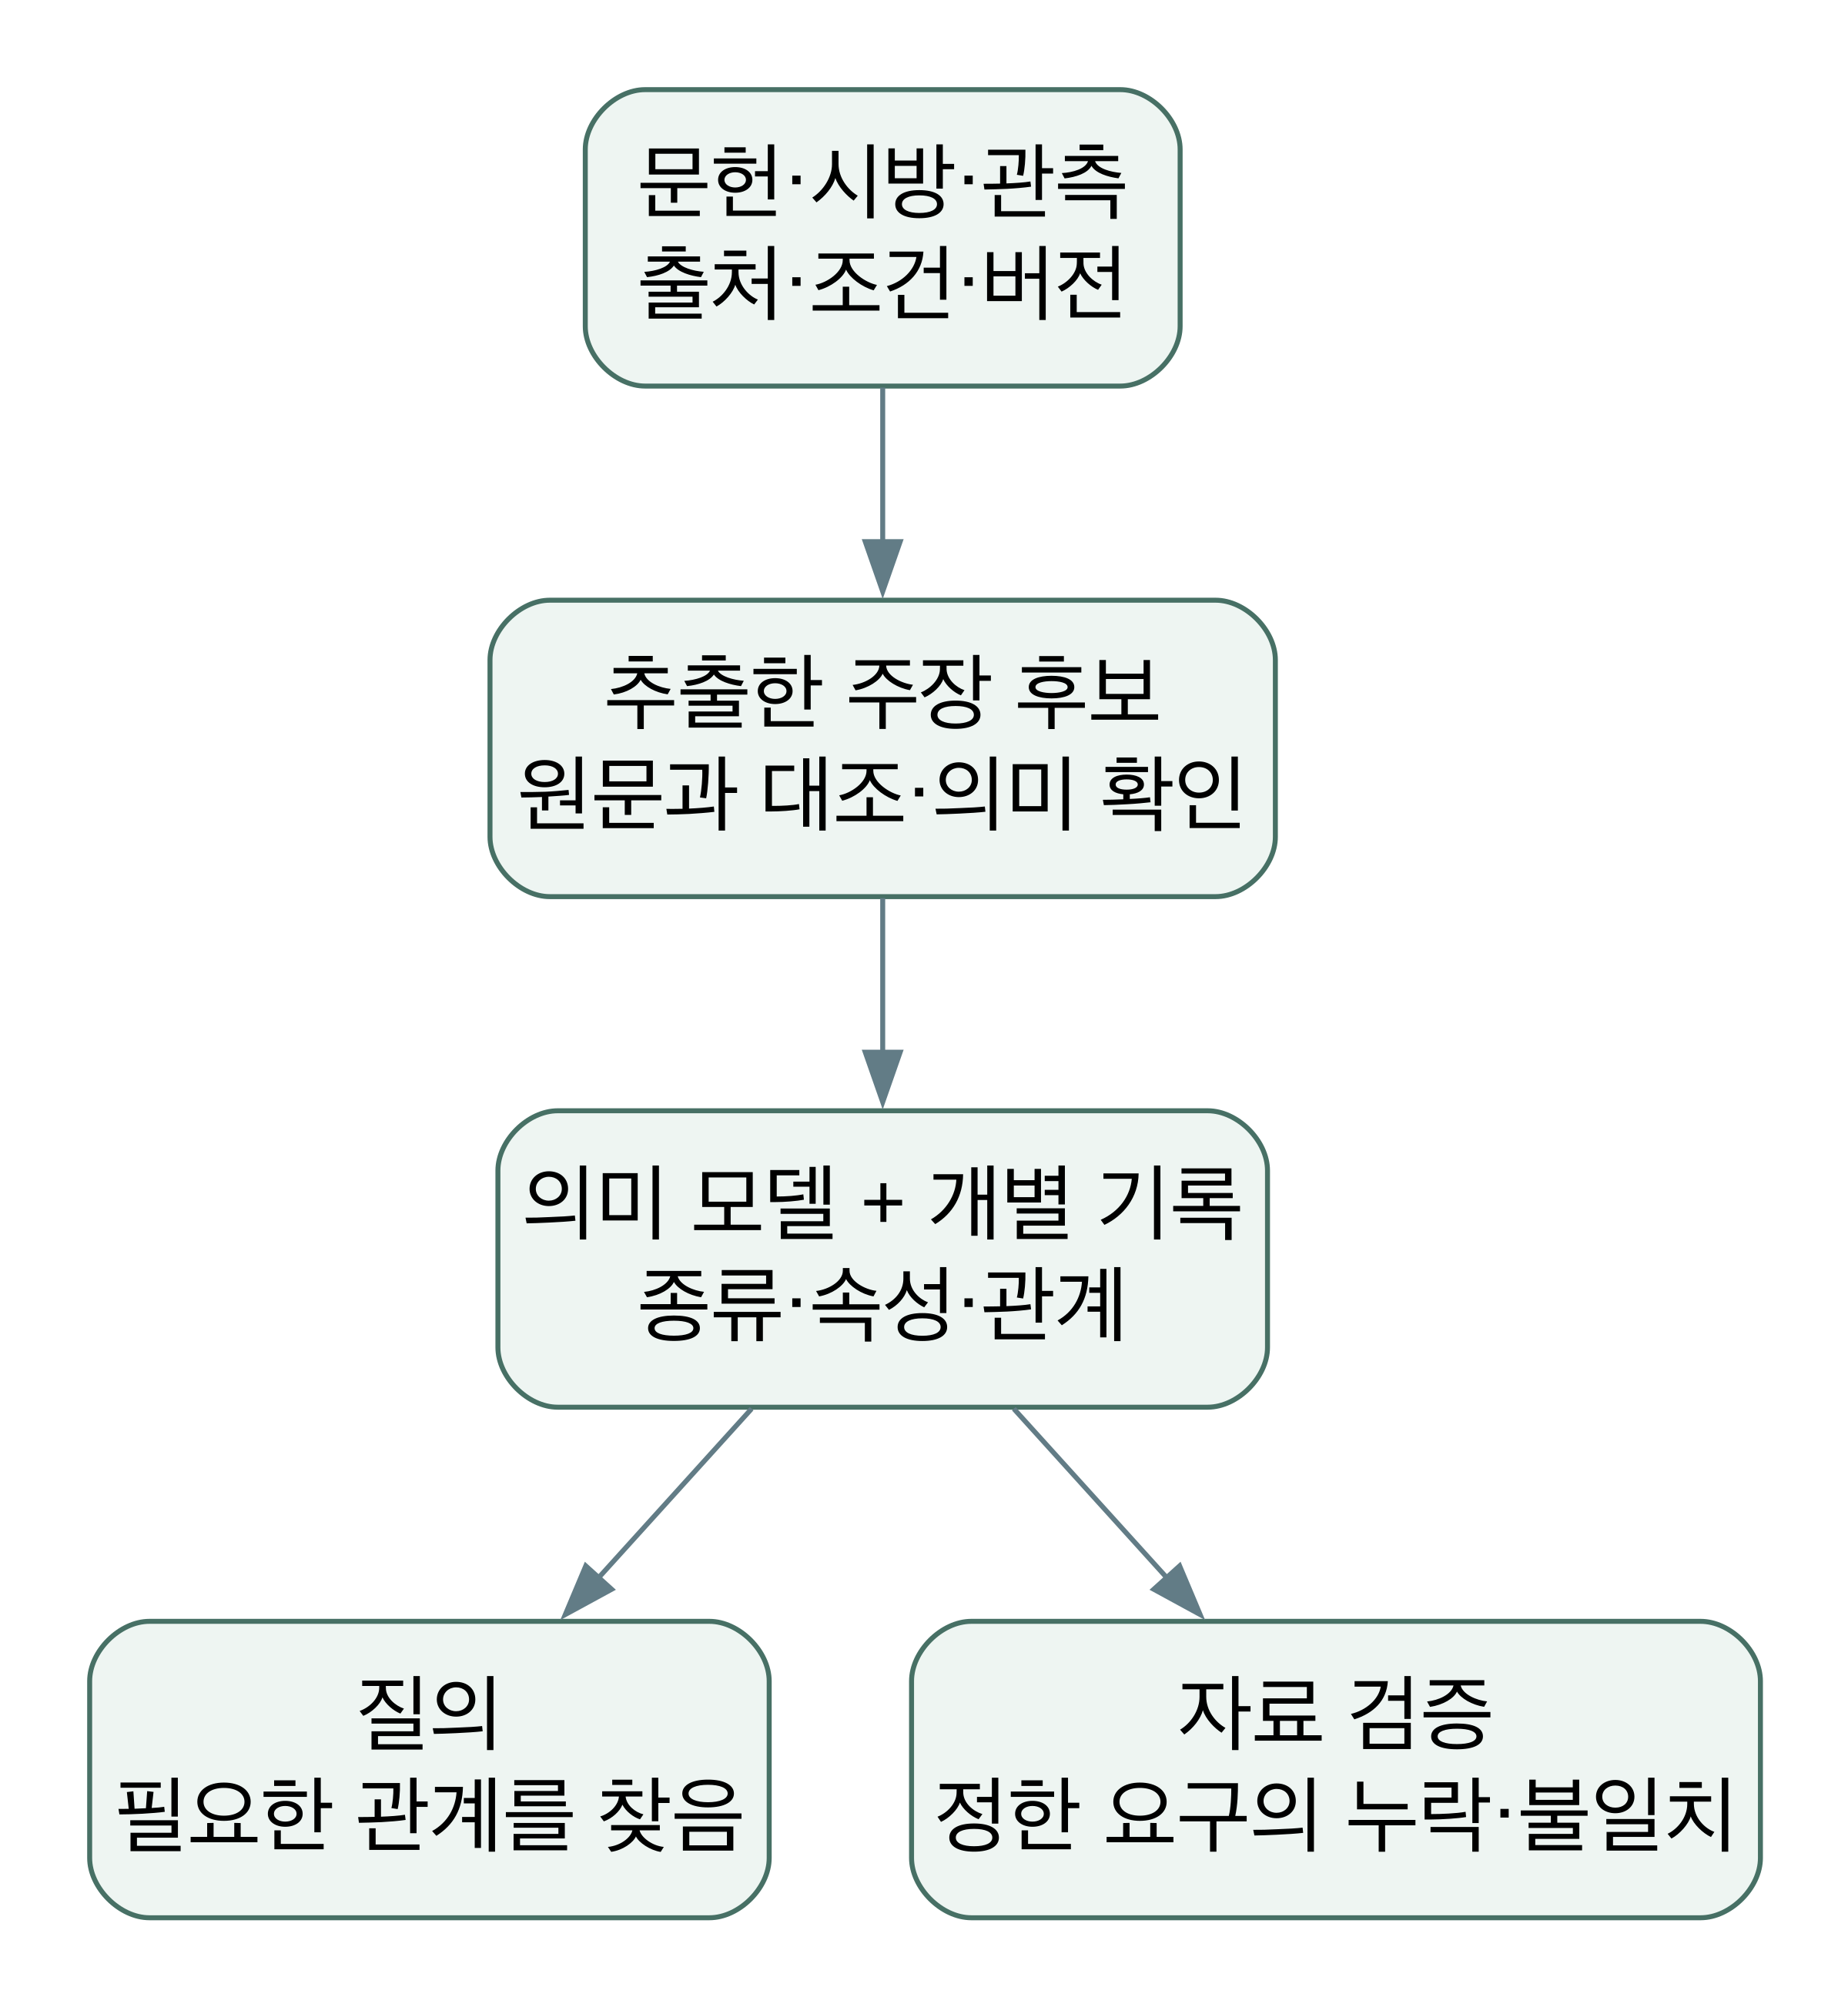
문서와 관측에서 나온 주장 후보를 원문과 대조하고, 검토한 의미 모델을 질의와 자료 검증으로 나누어 사용한다.
 도판 45 · PDF 152쪽
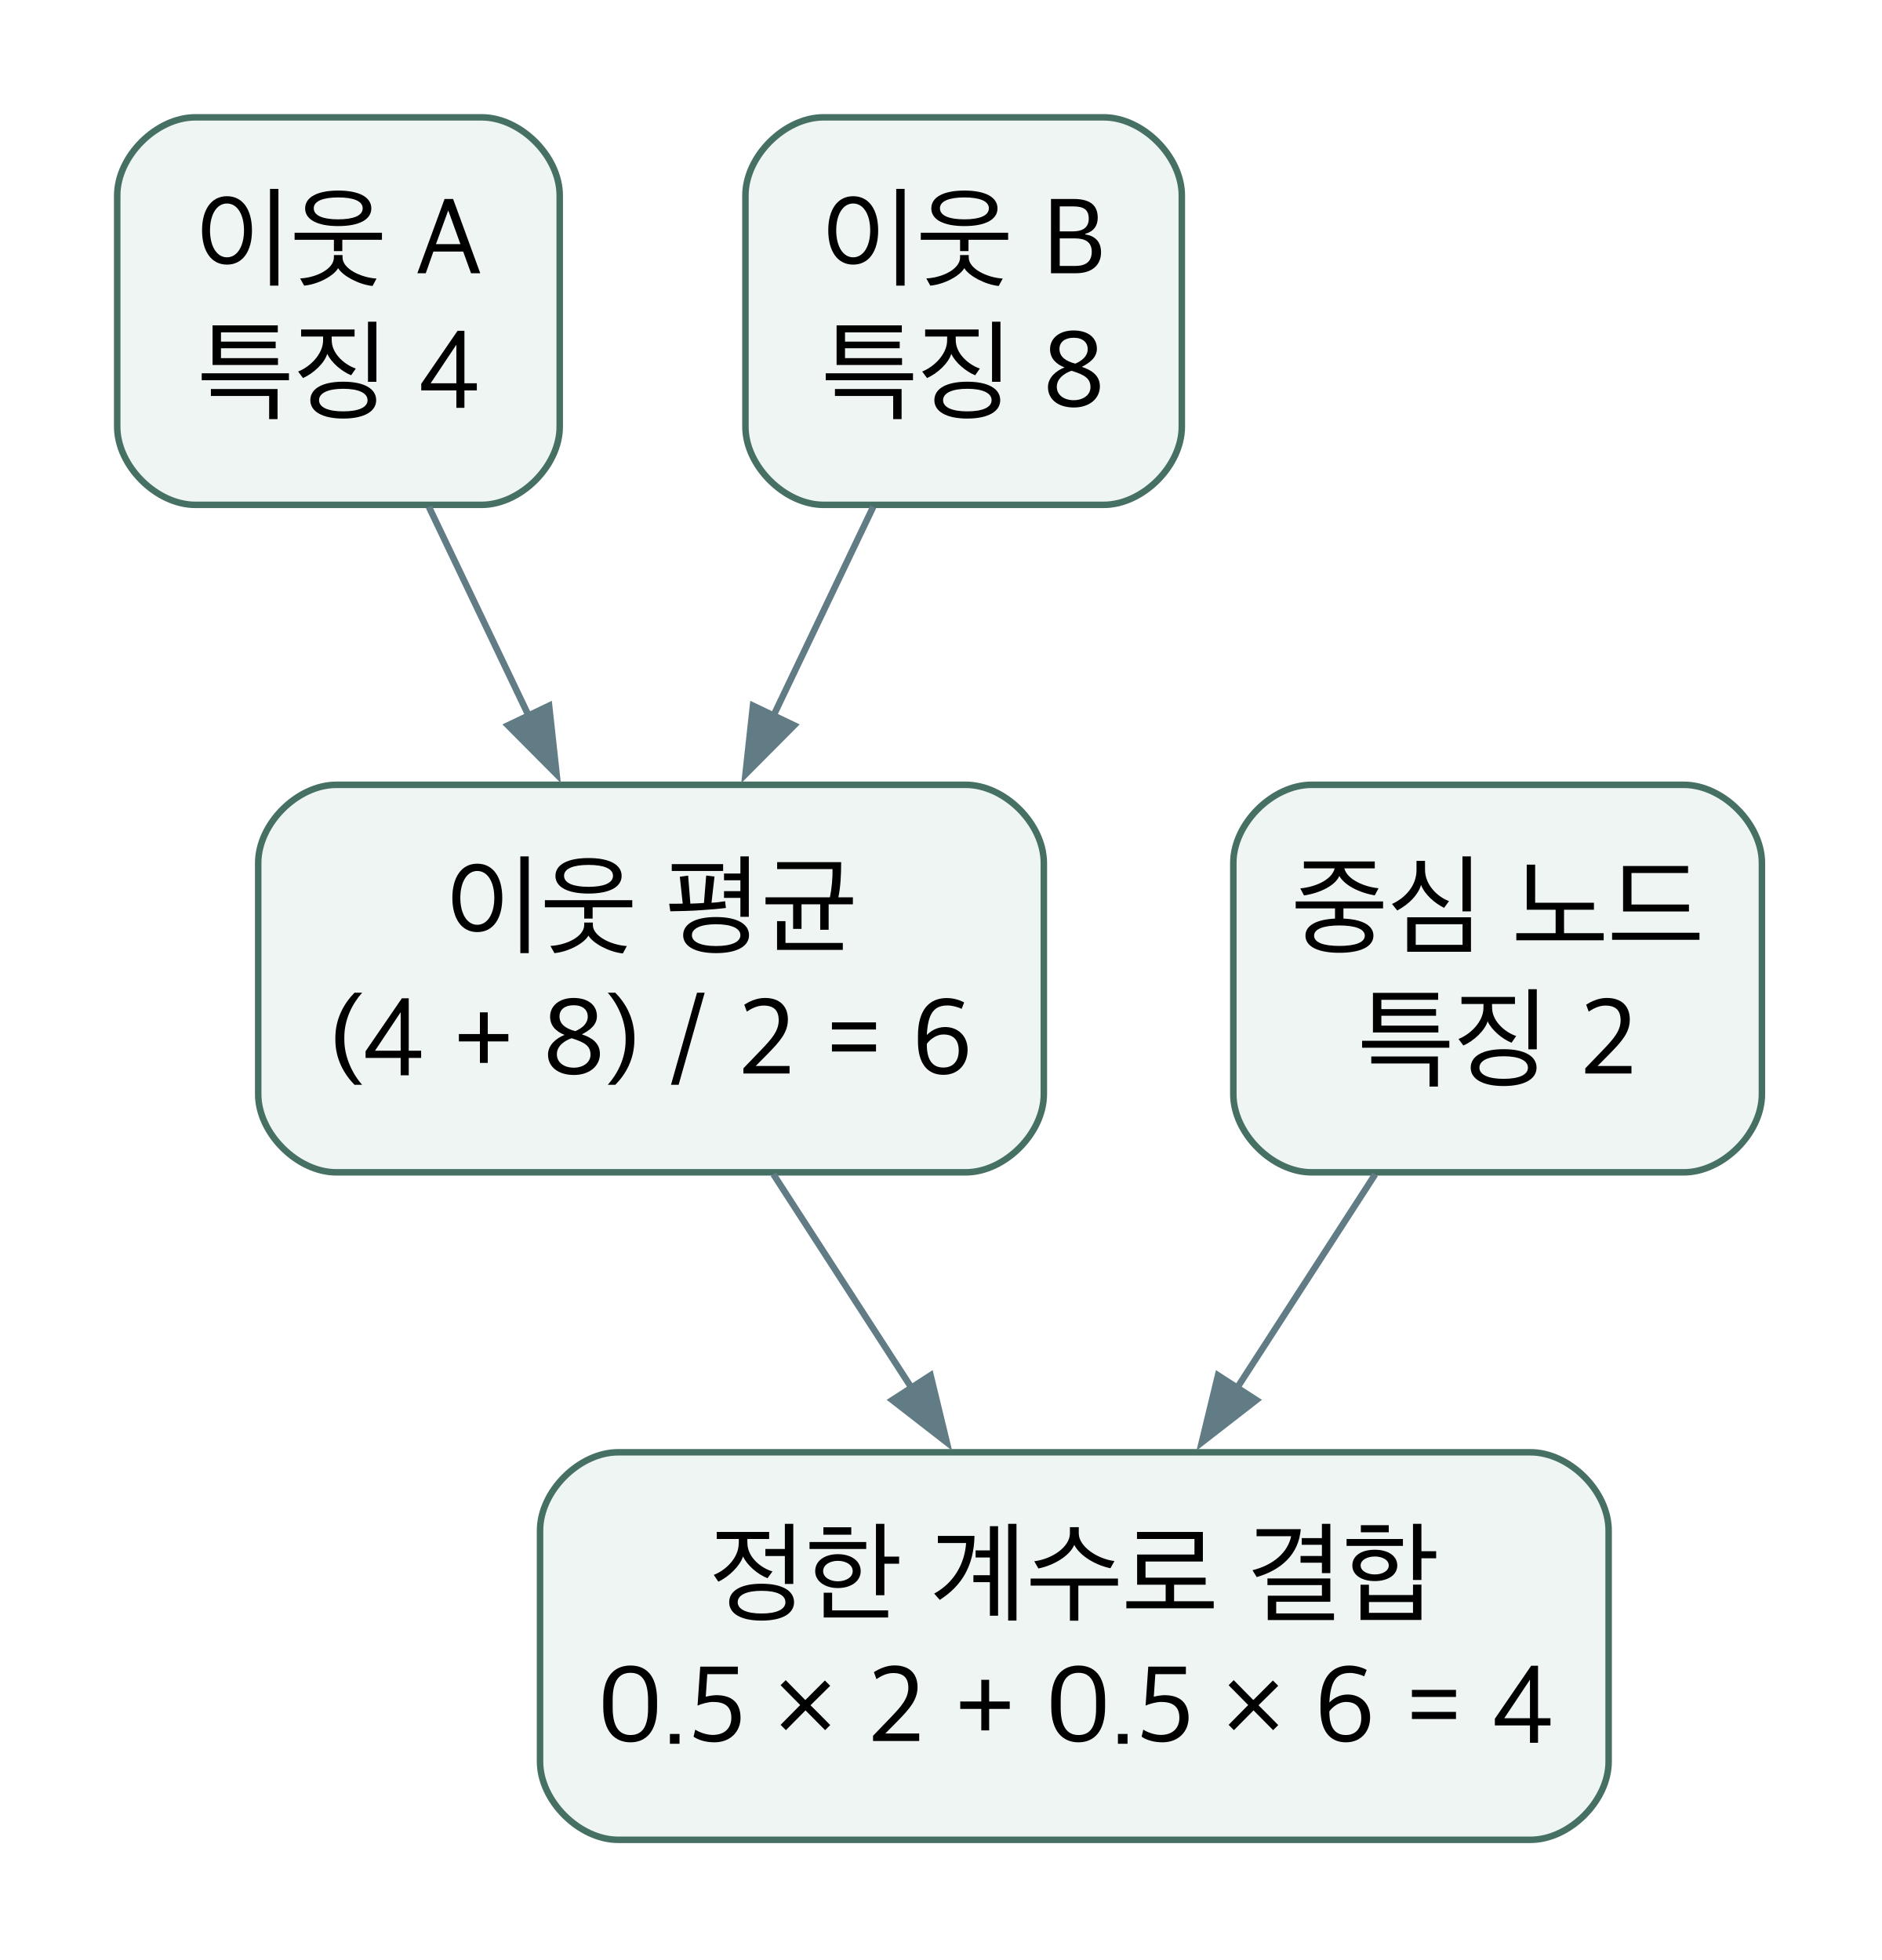
중심 특징 2와 이웃 특징 4·8을 받아 이웃 평균 6을 만들고, 정한 계수로 결합해 4를 얻는다.
 도판 46 · PDF 159쪽
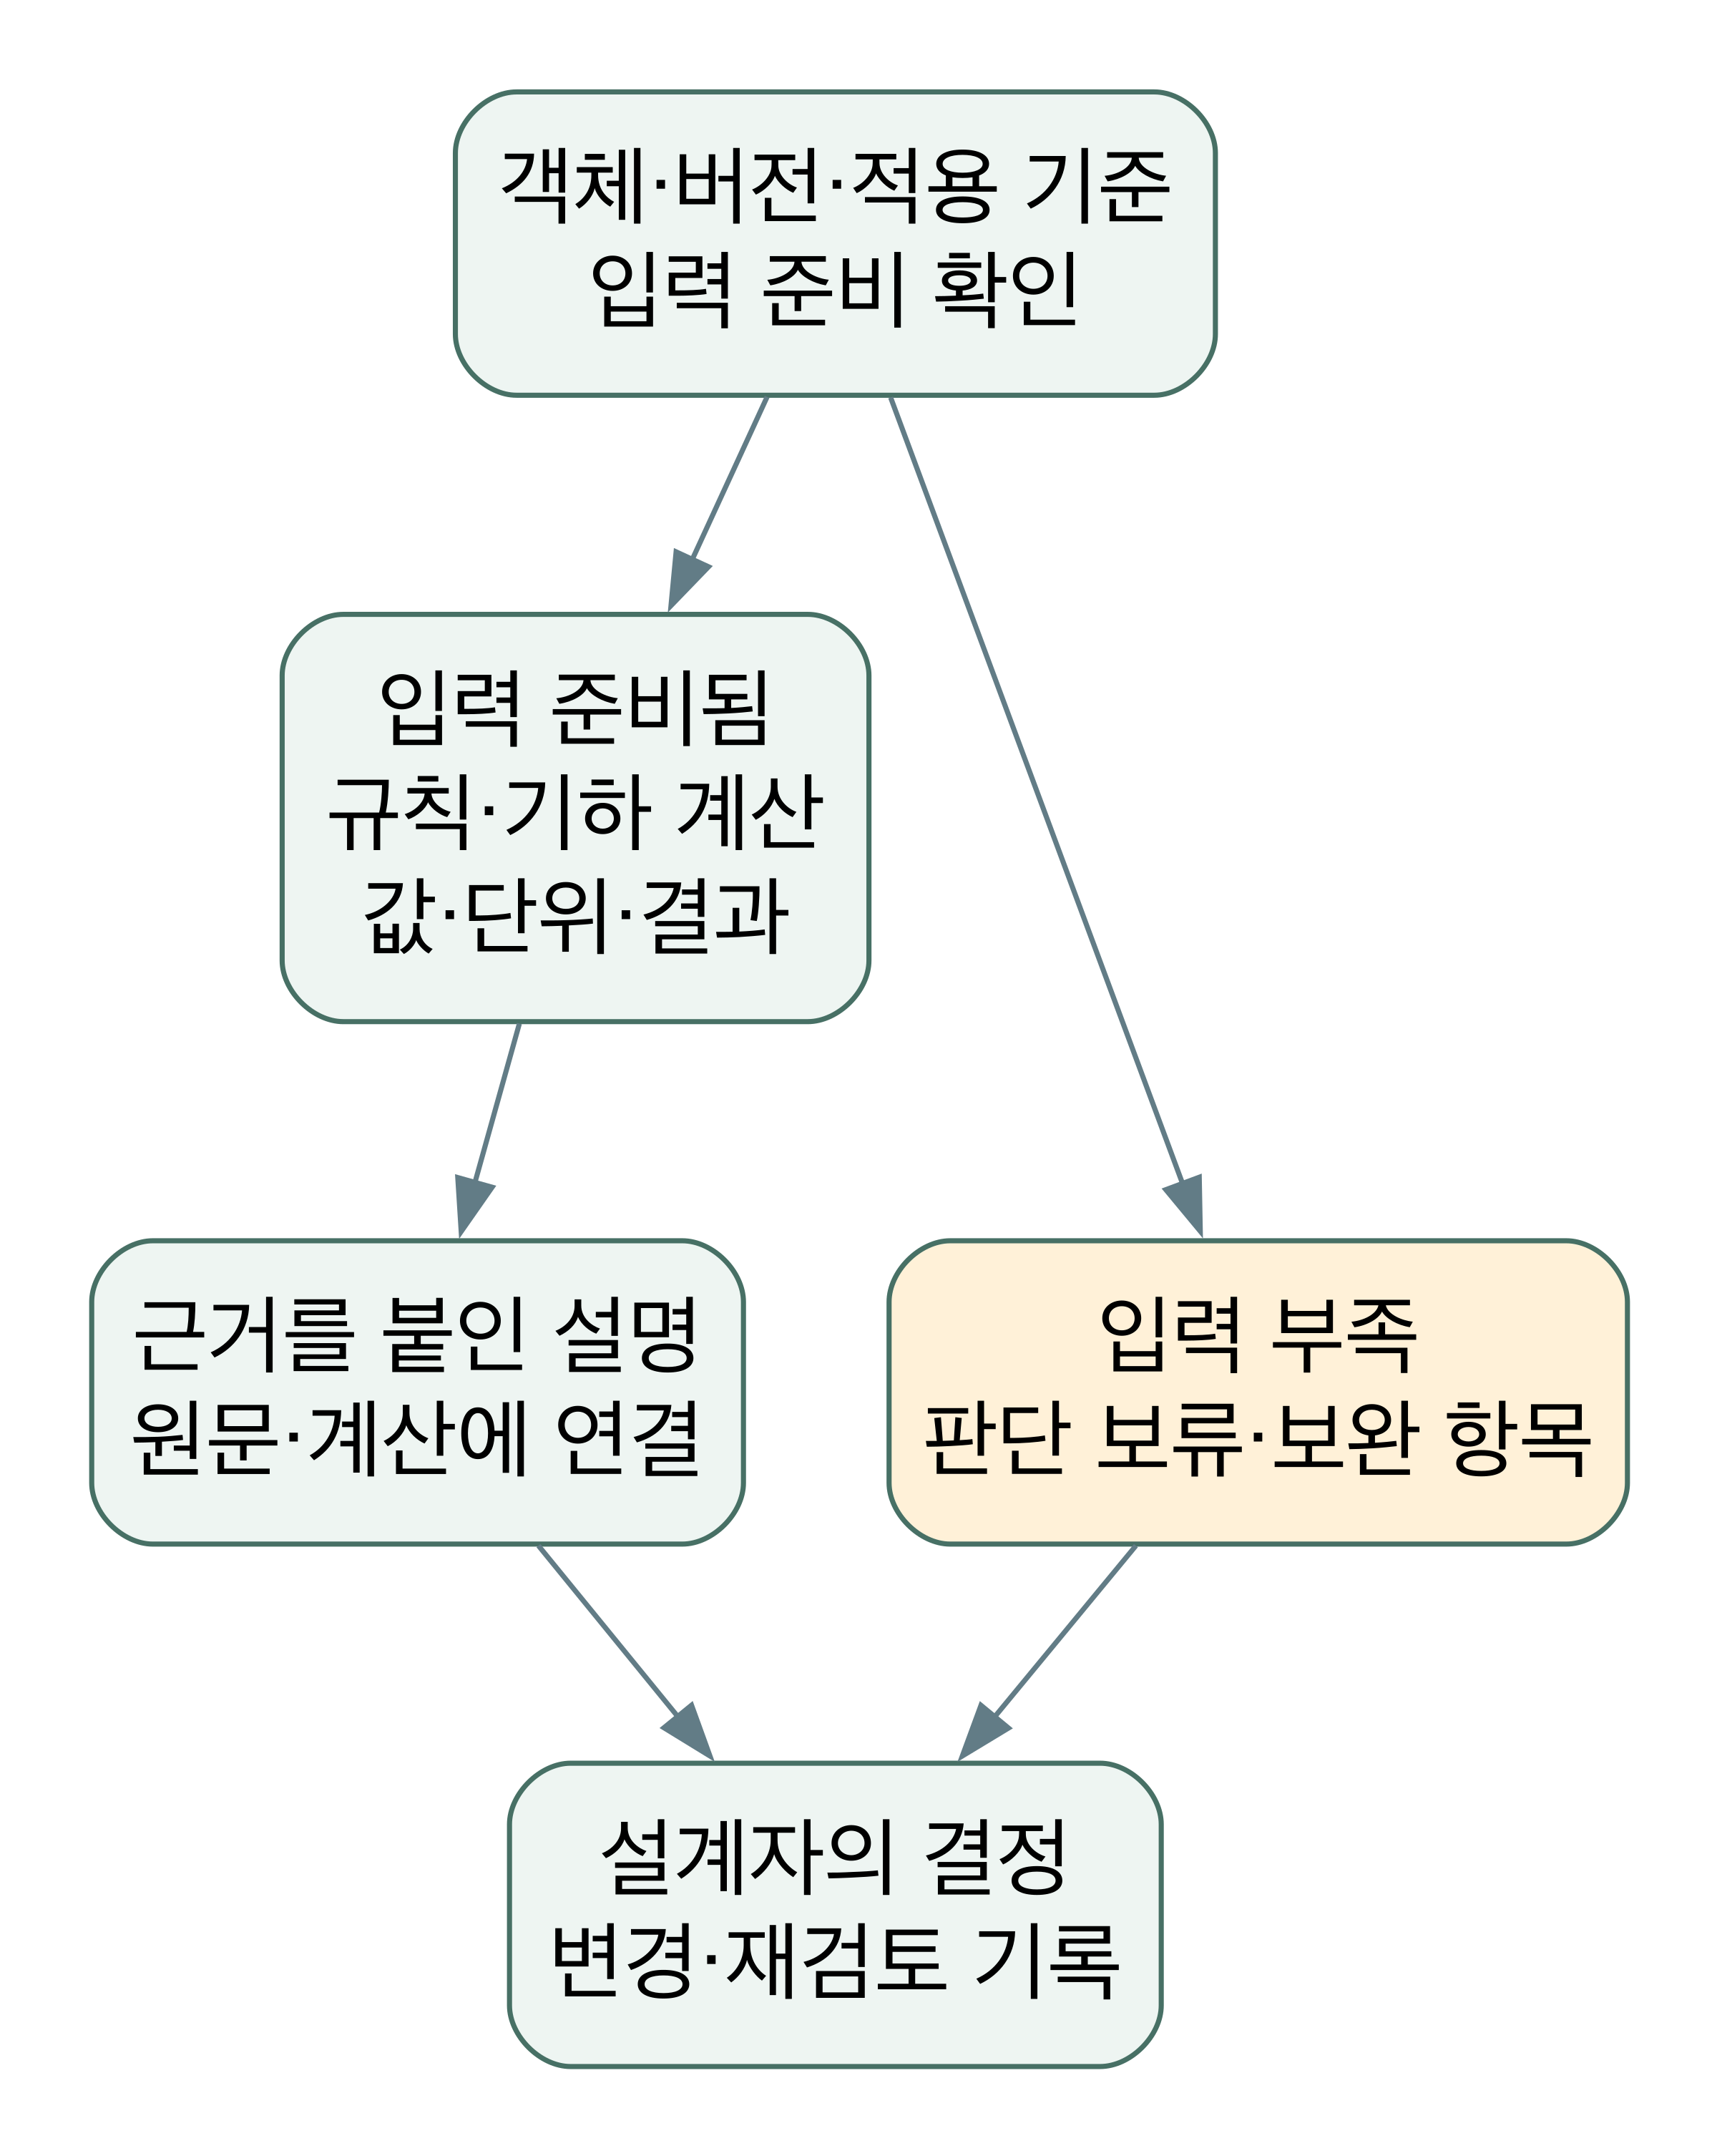
입력과 적용 기준을 확인하고 규칙·기하 계산을 수행한 뒤, 근거를 붙여 설명한다. 입력 부족은 판단 보류로 분기한다.
 도판 47 · PDF 164쪽
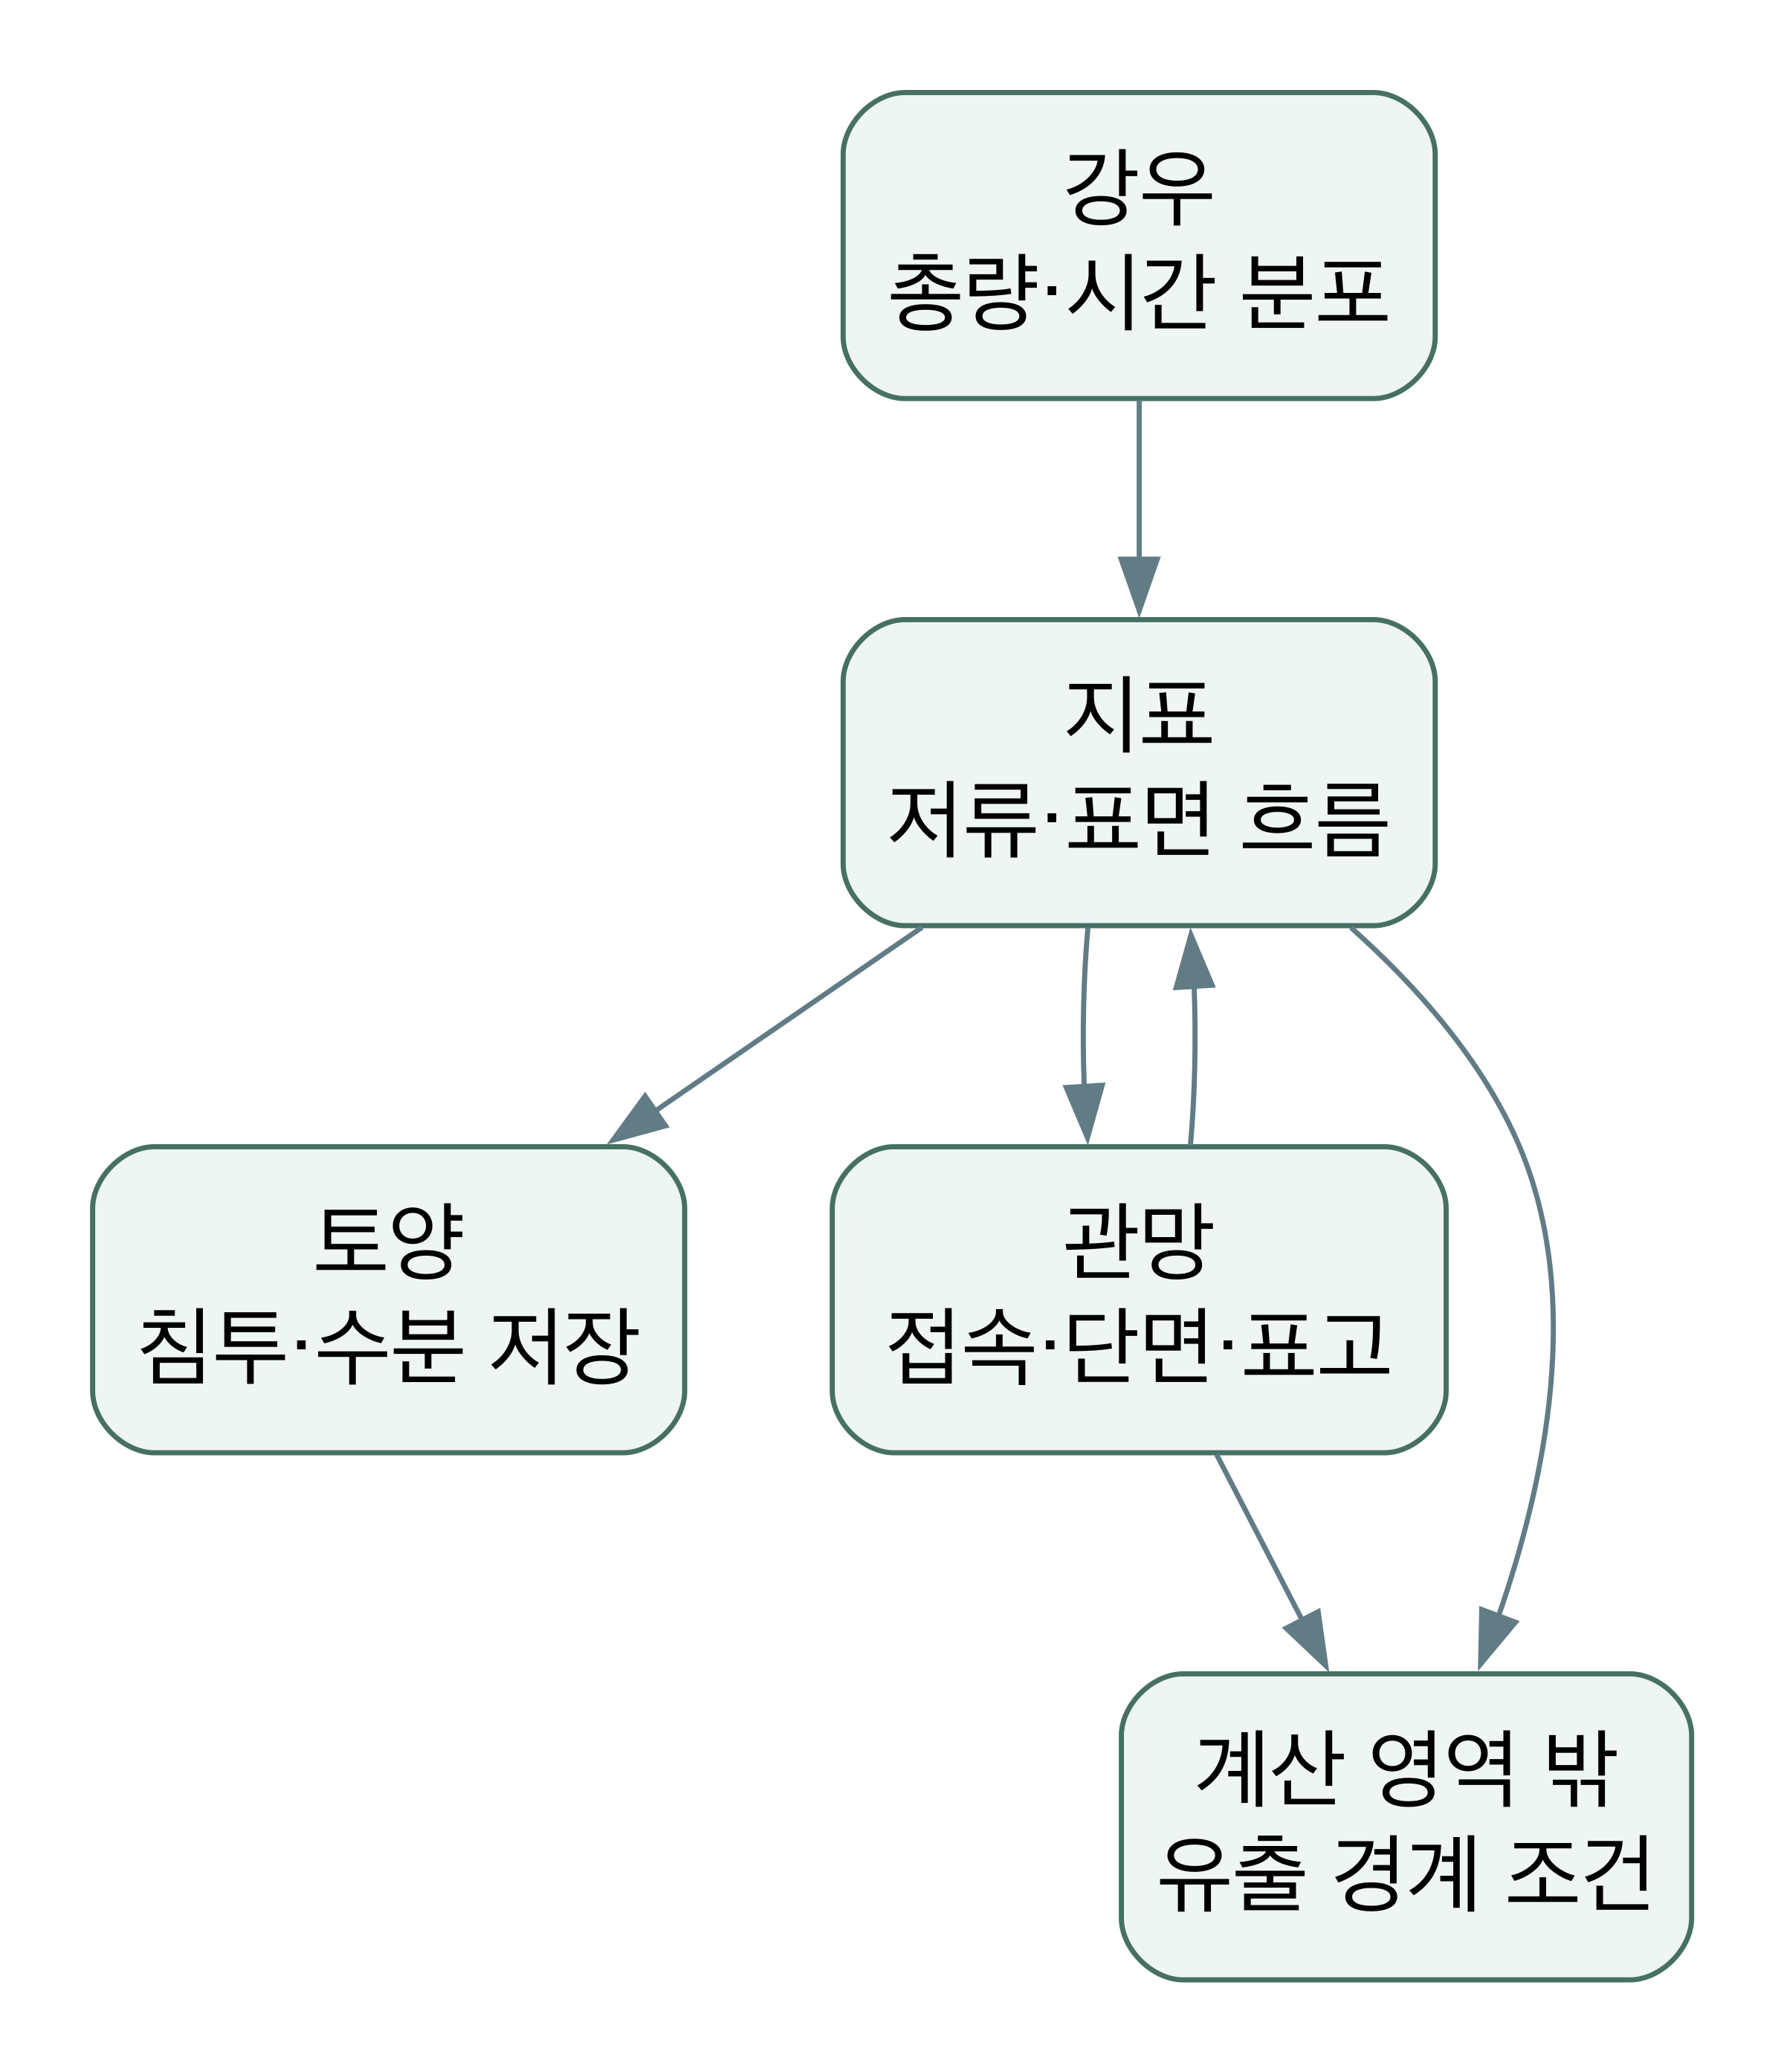
강우가 지표의 침투·저류·흐름과 관망으로 이어지고, 그 결과를 물수지와 관측자료로 확인한다.
 도판 48 · PDF 169쪽
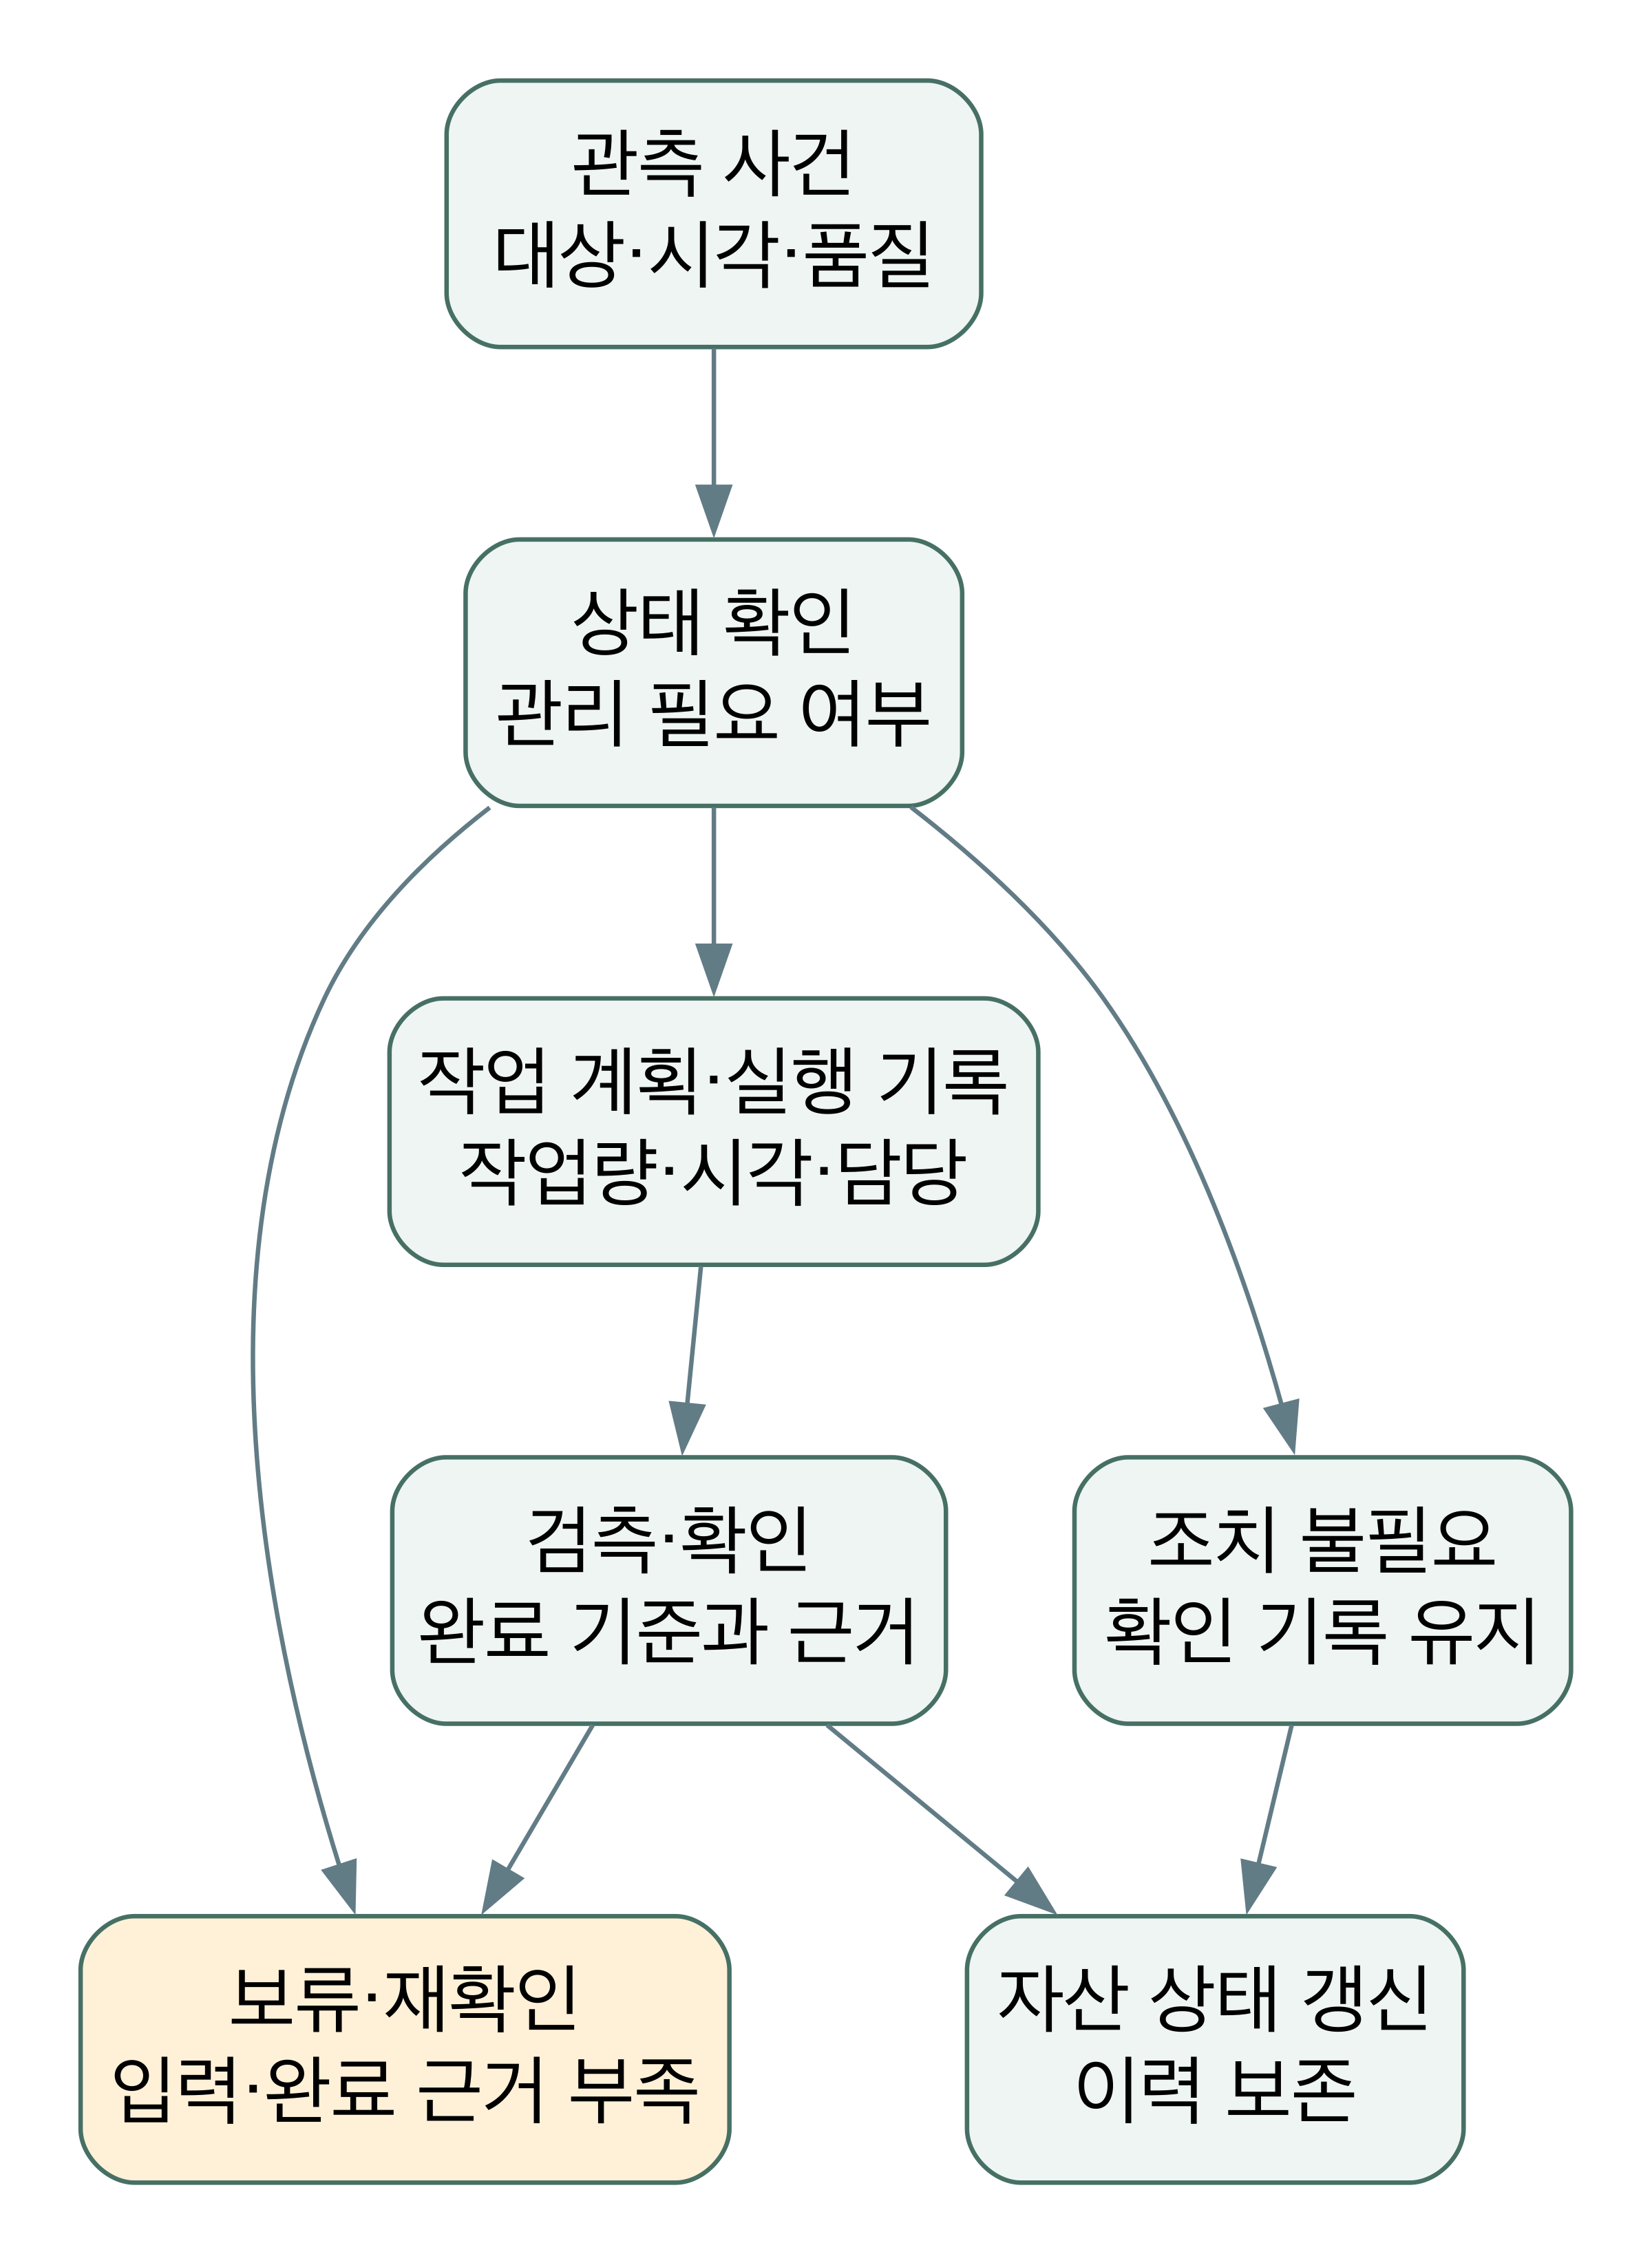
관측을 확인하여 필요한 작업을 계획·기록하고 검측한 뒤 자산 상태를 갱신한다. 확인과 검측이 불충분하면 보류·재확인으로 남긴다.
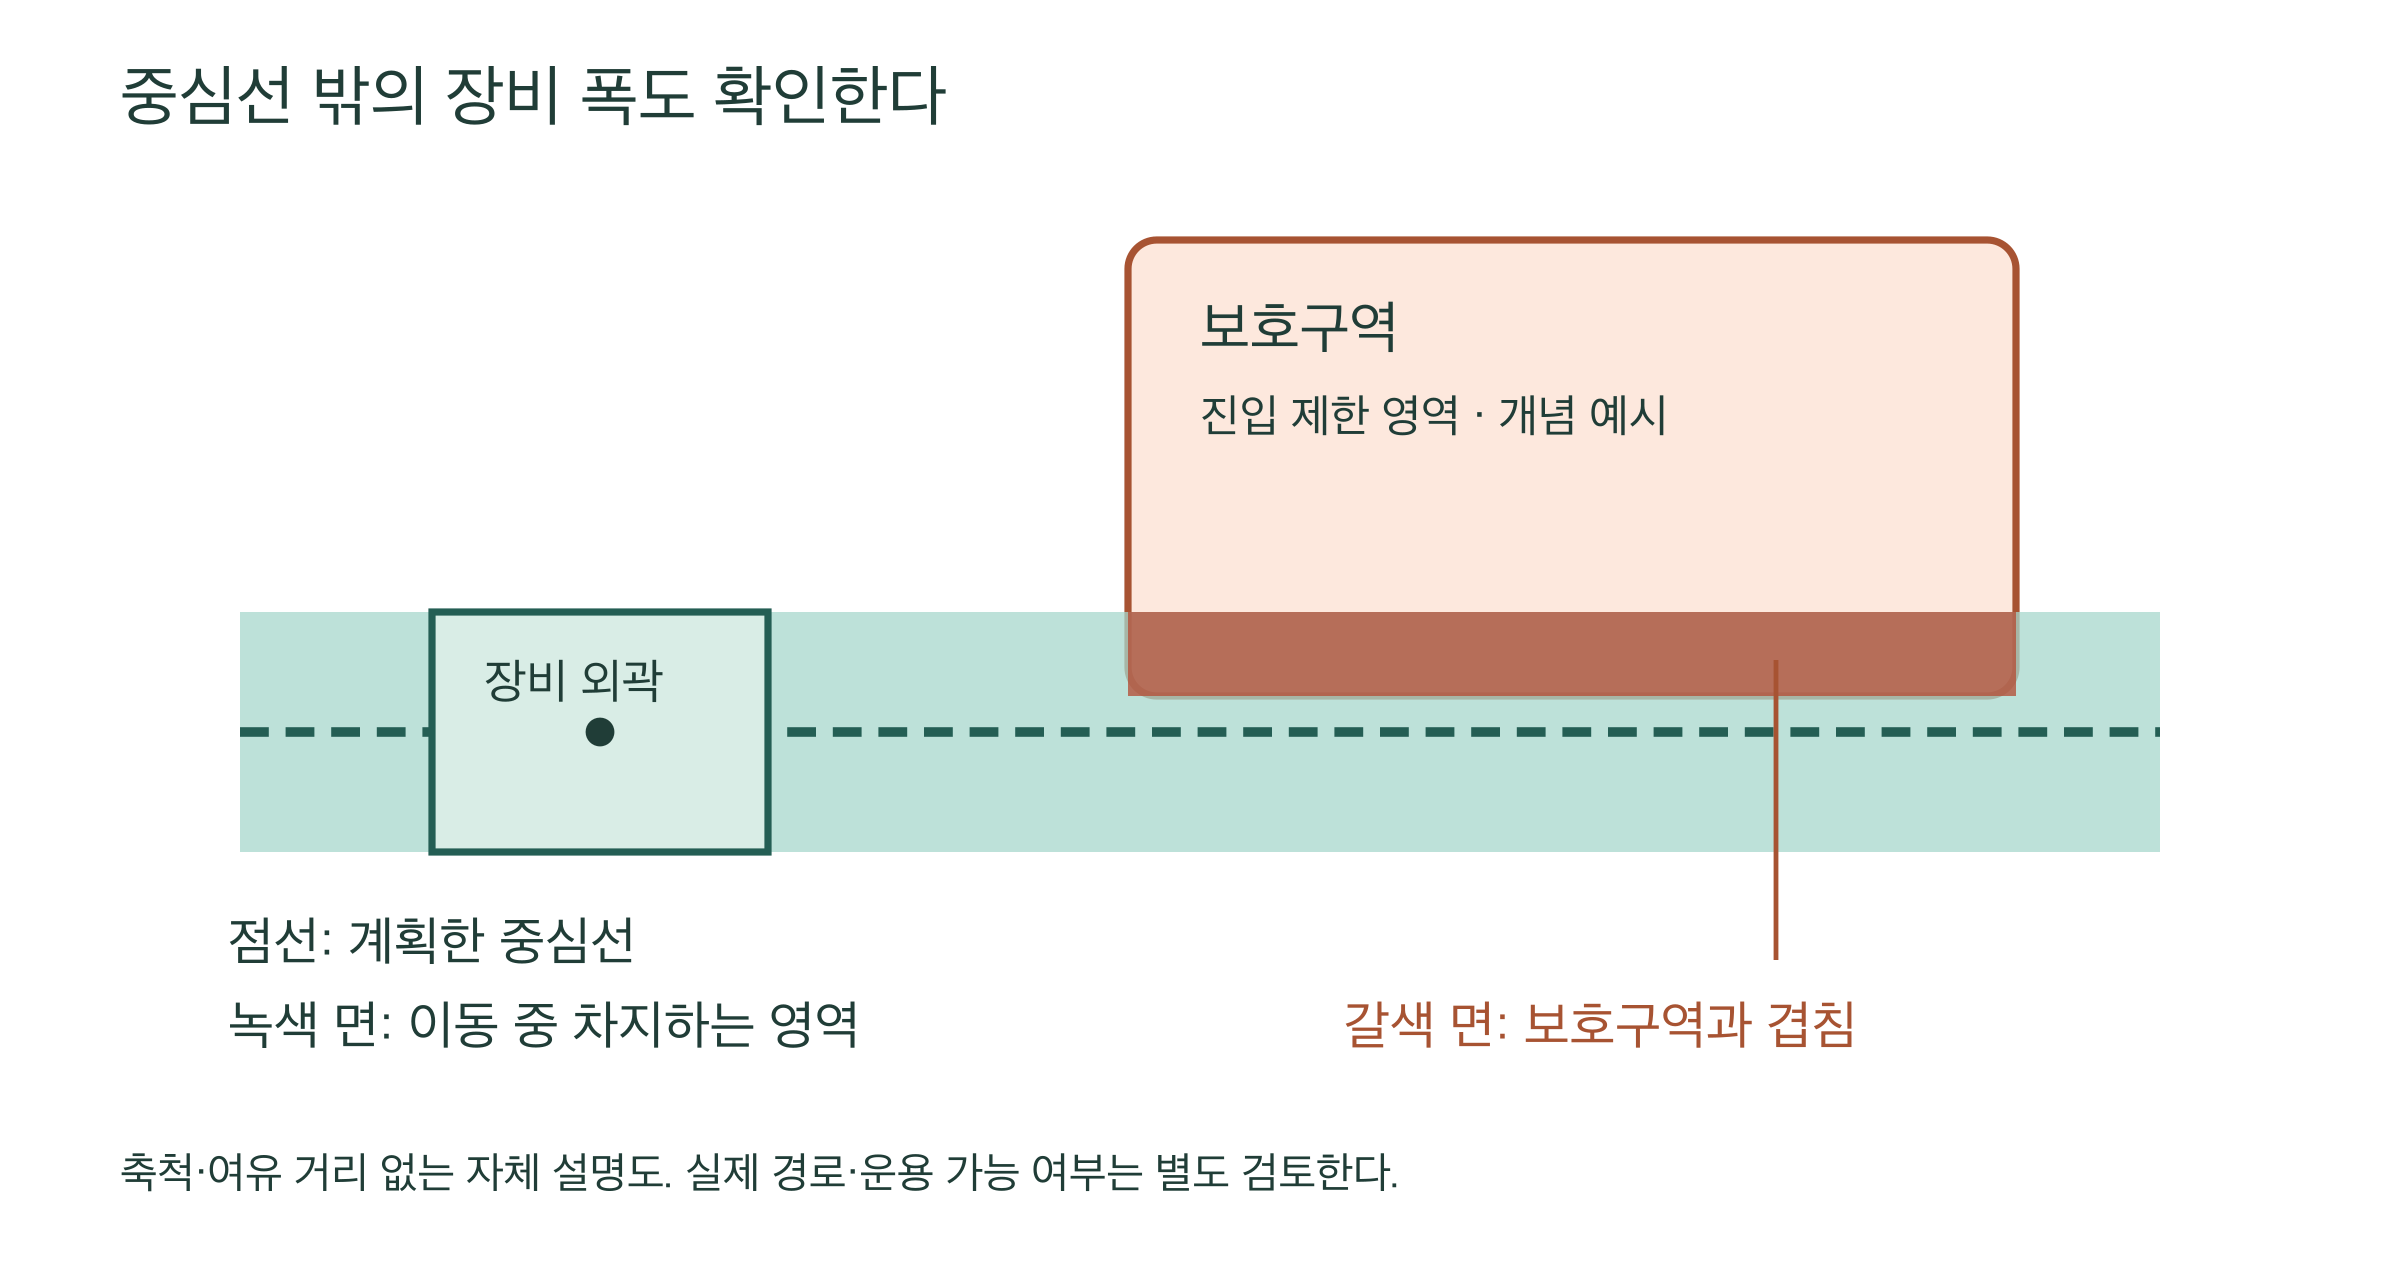 도판 49 · PDF 174쪽
경로 중심선은 보호구역 밖에 있지만 이동 장비가 차지하는 폭의 일부는 보호구역과 겹친다.
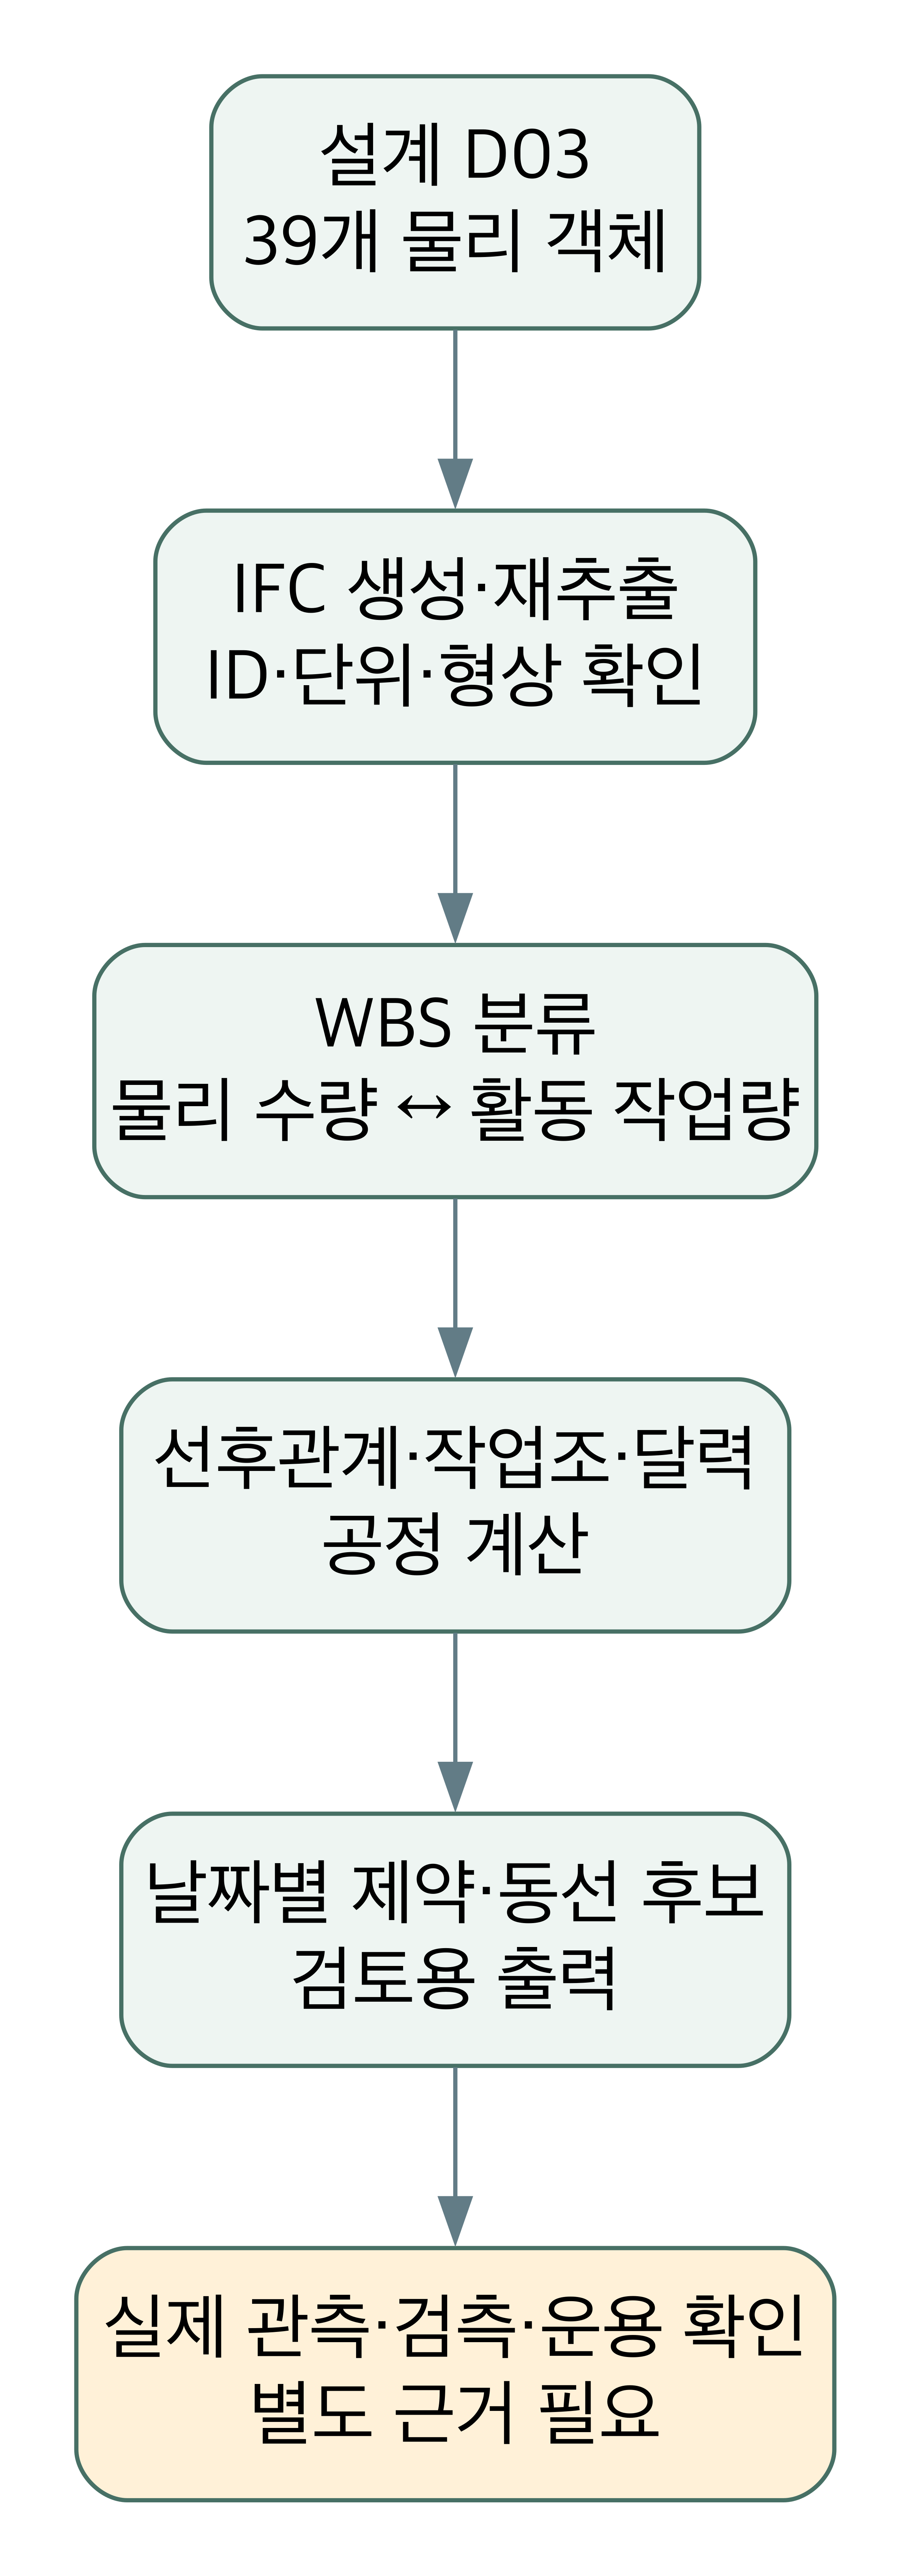 도판 50 · PDF 180쪽
D03 설계에서 IFC 추출, 분류, 수량과 활동 연결, 일정 계산을 거쳐 검토용 공정과 동선 후보를 생성한다.