
PART 05 / CHAPTER 18
18 · DEM으로 경사도와 식재 후보지 읽기
1m 합성 DEM으로 경사·향·음영을 계산하고 결측값과 면적을 검산합니다.
목표: 경사도·향·음영의 관계를 이해하고 조건을 통과한 면적을 계산합니다. 선수: NumPy 배열, 래스터·CRS. 시간: 60~90분. 자료: 60m × 50m, 1m 셀의 합성 DEM. 실제 측량 성과가 아닙니다.
개념
DEM은 셀마다 높이를 담은 래스터입니다. 배열의 행·열을 지상 좌표로 연결하는 것이 affine transform입니다. 경사도는 높이 변화량을 수평 거리로 나눈 두 방향 기울기를 합쳐 계산합니다.
slope° = atan(sqrt((dz/dx)² + (dz/dy)²)) × 180/π
퍼센트 경사는 100 × tan(slope°)이므로 10°와 10%는 같지 않습니다. 향(aspect)은 가장 낮아지는 방향이며, 이 장은 북=0°, 동=90°를 사용합니다. 평탄면은 향을 정의하지 않습니다. Hillshade는 정한 광원 방향으로 표면을 음영 처리한 값이며 실제 일조시간·수목 그늘 분석은 아닙니다.
경사도는 가파름, 향은 내려가는 방향
직접 제작한 경사와 향의 개념도입니다. Hillshade는 별도로 정한 광원을 이용한 음영 표현이며 실제 일조시간이 아닙니다.
직접 제작한 교육용 개념도 · 설명 근거: NumPy gradient
왜 필요한가
식재·동선·시공 난이도를 검토할 때 지형은 중요한 입력입니다. 여기서는 경사도 10° 이하를 교육용 후보 조건으로 사용합니다. 이 수치는 설계 기준이나 수종별 생육 적합 임계값이 아닙니다. 토양·배수·토심·일조·접근·설계 제약을 추가해야 식재 적합도 평가로 발전합니다.
핵심 API
| API | 역할 | 확인 항목 |
|---|---|---|
rasterio.open |
래스터·메타데이터 읽기 | CRS, transform, band, dtype, NoData |
read(1, masked=True) |
결측값을 마스크로 읽기 | True가 결측이라는 점 |
numpy.gradient |
두 축의 미분 근사 | 픽셀 간격과 행 방향 |
rasterio.mask.mask |
폴리곤 마스킹·자르기 | 입력 도형 CRS와 출력 transform |
features.rasterize |
면을 셀로 바꾸기 | 셀 중심 / all_touched |
features.shapes |
조건 셀을 폴리곤으로 | 작은 조각·경계 근사 |
Rasterio는 I/O와 격자 정보를 맡고 기울기는 NumPy로 직접 계산합니다. NumPy gradient, Rasterio masks
최소 실행 예제
아래 함수는 중앙차분을 사용합니다. 동서·남북과 중심 셀이 모두 유효할 때만 결과를 남기고 외곽 한 셀은 제외합니다. 북쪽이 위인 회전 없는 격자에서만 지원합니다. 높이와 수평 거리는 모두 m여야 합니다.
import numpy as np
from rasterio.transform import from_origin
def terrain(z, transform):
    """Return slope degrees, downslope aspect N=0/E=90, hillshade 0..1.

    Caller must establish metre units in XY and elevation. This function rejects
    rotated/south-up grids and removes the outer one-cell boundary.
    """
    if (transform.a <= 0 or transform.e >= 0
            or transform.b != 0 or transform.d != 0):
        raise ValueError("Reproject to a north-up, unrotated metre grid first")
    z = np.ma.asarray(z, dtype="float64").filled(np.nan)
    if z.ndim != 2 or min(z.shape) < 3:
        raise ValueError("Need at least 3 x 3 cells")
    # Rows increase southward: negative y spacing recovers northward dz/dy.
    dz_dy, dz_dx = np.gradient(z, transform.e, transform.a)
    valid = np.isfinite(z)
    stencil = np.zeros_like(valid)
    stencil[1:-1, 1:-1] = (
        valid[1:-1, 1:-1] & valid[:-2, 1:-1] & valid[2:, 1:-1]
        & valid[1:-1, :-2] & valid[1:-1, 2:]
    )
    magnitude = np.hypot(dz_dx, dz_dy)
    slope = np.degrees(np.arctan(magnitude))
    aspect = (np.degrees(np.arctan2(-dz_dx, -dz_dy)) + 360) % 360
    aspect[magnitude < 1e-12] = np.nan  # Flat terrain has no downslope direction.
    azimuth, altitude = np.radians(315), np.radians(45)
    light = np.array([np.sin(azimuth)*np.cos(altitude),
                      np.cos(azimuth)*np.cos(altitude), np.sin(altitude)])
    shade = np.clip((-dz_dx*light[0] - dz_dy*light[1] + light[2])
                    / np.sqrt(1 + magnitude**2), 0, 1)
    return tuple(np.where(stencil, a, np.nan) for a in (slope, aspect, shade))
실행 검산은 경사가 알려진 평면에서 시작합니다.
row, col = np.indices((10, 10))
z = 20 + 0.1 * col + 0.2 * (9 - row)
slope, aspect, shade = terrain(z, from_origin(0, 10, 1, 1))
print(round(float(slope[5, 5]), 3))   # 12.604 degrees
print(round(float(aspect[5, 5]), 3))  # 206.565 degrees
북쪽으로 높아지는 지형에서 행 번호는 남쪽으로 증가합니다. transform.e가 음수인 이유이며 이 부호를 빼면 향이 뒤집힙니다. 실제 지리좌표 DEM을 m 해상도처럼 다루지 않습니다. DEM이 feet 단위 높이를 쓴다면 높이를 먼저 m로 환산해야 합니다.
조경·도시 실무 예제
전체 실행 파일을 실행하면 3,000㎡ 공원 안에 작은 구릉과 결측 구간을 가진 DEM을 생성하고 후보지를 GPKG로 저장합니다.
python books/python-geospatial/examples/dem_slope.py --out generated/terrain
출력은 dem.tif, slope.tif, candidates.gpkg, terrain.svg, terrain-results.json입니다. 이번 실행에서 유효 경사도 면적은 2,763㎡, 10° 이하 후보면적은 2,334㎡입니다. 이는 전체면적의 77.8%, 유효면적의 약 84.5%입니다. 후보 면적의 분모는 공원 전체면적과 유효 경사도 면적을 구분해 보고합니다. 외곽·결측 구간을 조건 탈락 지형으로 해석하면 안 됩니다.
실제 NGII DEM을 취득할 때 도엽·격자간격·자료기준일·표고기준을 확인합니다. 제공 자료가 IMG라면 설치된 GDAL driver 지원을 확인해 읽거나 GeoTIFF로 변환합니다. 30m DEM 한 셀은 900㎡이므로 작은 공원의 세부 식재 판단에는 지나치게 거칠 수 있습니다. 해상도를 1m로 리샘플해도 실측 정보가 늘지 않습니다.
실측 DEM에서는 대상지에 여유 영역을 둔 뒤 기울기를 계산하고 마지막에 공원으로 잘라내는 순서가 좋습니다. 먼저 공원 경계 밖을 NoData로 만들면 주변 이웃이 사라져 가장자리 경사를 계산하지 못합니다. 다음은 자료 준비 후 적용할 마스킹 구문입니다.
from rasterio.mask import mask
# parks는 미리 읽은 GeoDataFrame, src는 열려 있는 DEM입니다.
parks_dem_crs = parks.to_crs(src.crs)
cropped, new_transform = mask(
    src, parks_dem_crs.geometry, crop=True, filled=False
)
# 저장할 때 transform, height, width를 cropped.shape에 맞춰 갱신합니다.
마스크의 all_touched=True는 경계에 조금이라도 닿는 셀을 포함하므로 면적이 달라집니다. Rasterio mask, 벡터↔래스터 features
시각화
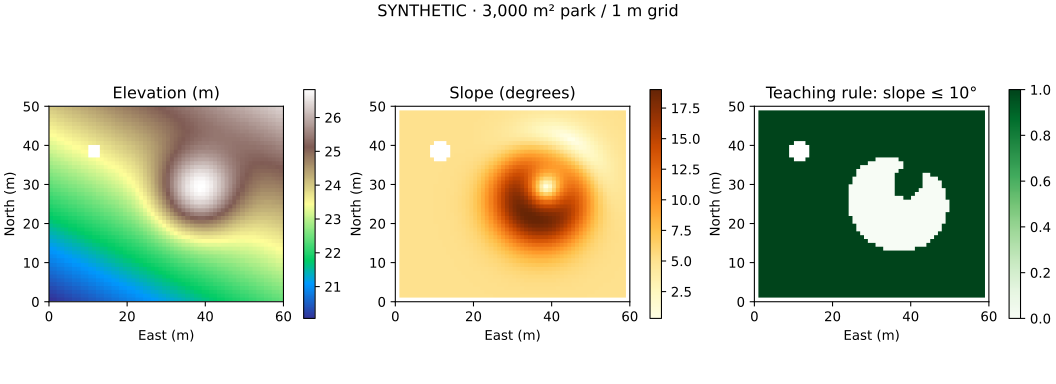
세 지도를 같은 범위로 비교합니다. 배포용 정밀 지형분석에서는 Horn 등 알고리즘 차이와 경계 처리의 영향을 검토합니다. 본 중앙차분 예제가 다른 GIS 소프트웨어의 기본 경사도와 완전히 일치한다고 보장하지 않습니다. GDAL slope의 알고리즘·단위 설명
흔한 오류
| 증상 | 원인 → 수정 |
|---|---|
| 결측 부분 주위가 절벽 | NoData를 0으로 변환 → 마스크와 주변 유효성 유지 |
| 향이 반대로 나옴 | 행 증가 방향의 부호 무시 → transform 확인 |
| 경사도가 비정상적으로 큼 | degree/feet/m 혼용 → 수평·수직 단위 통일 |
| 자른 DEM이 엉뚱한 곳에 표시 | 기존 transform 재사용 → 새 transform·shape 저장 |
| 공원 전체가 후보로 보임 | 해상도 부족/임계값만 적용 → 원해상도·평가 조건 재검토 |
| 음영을 일조시간으로 해석 | 고정 광원의 표면 시각화 → 시간별 태양·차폐 분석 별도 수행 |
연습문제
- 알려진 평면의 경사도를 수식으로 계산해 출력과 비교하세요.
- 후보 조건을 5°, 10°, 15°로 바꾸고 후보 면적의 단조 증가 여부를 확인하세요.
- 전체면적 대비 비율과 유효면적 대비 비율이 왜 다른지 설명하세요.
검산 힌트
평면의 두 방향 기울기는 0.1과 0.2입니다. 경사도는 약 12.604°입니다. 후보 비율에는 어떤 분모를 썼는지 적고, NoData 셀을 낮은 적합도 셀로 채우지 않습니다.
다음 단계
19장 Sentinel-2A와 센서·해상도에서 위성영상의 관측 조건을 먼저 이해하고 22장 식생지수로 이어집니다. 지형과 영상을 합칠 때는 CRS뿐 아니라 transform·해상도·행열 크기·시간 기준도 맞춥니다.
출처
확인일: 2026-09-30. 외부 DEM 원본은 이 예제에 포함하지 않았습니다. 위에 연결한 NumPy·Rasterio·GDAL 및 NGII 공식 자료를 사용했습니다. 합성 지형의 1m 해상도와 10° 임계값은 저자의 교육용 설정입니다.